BUILD实践
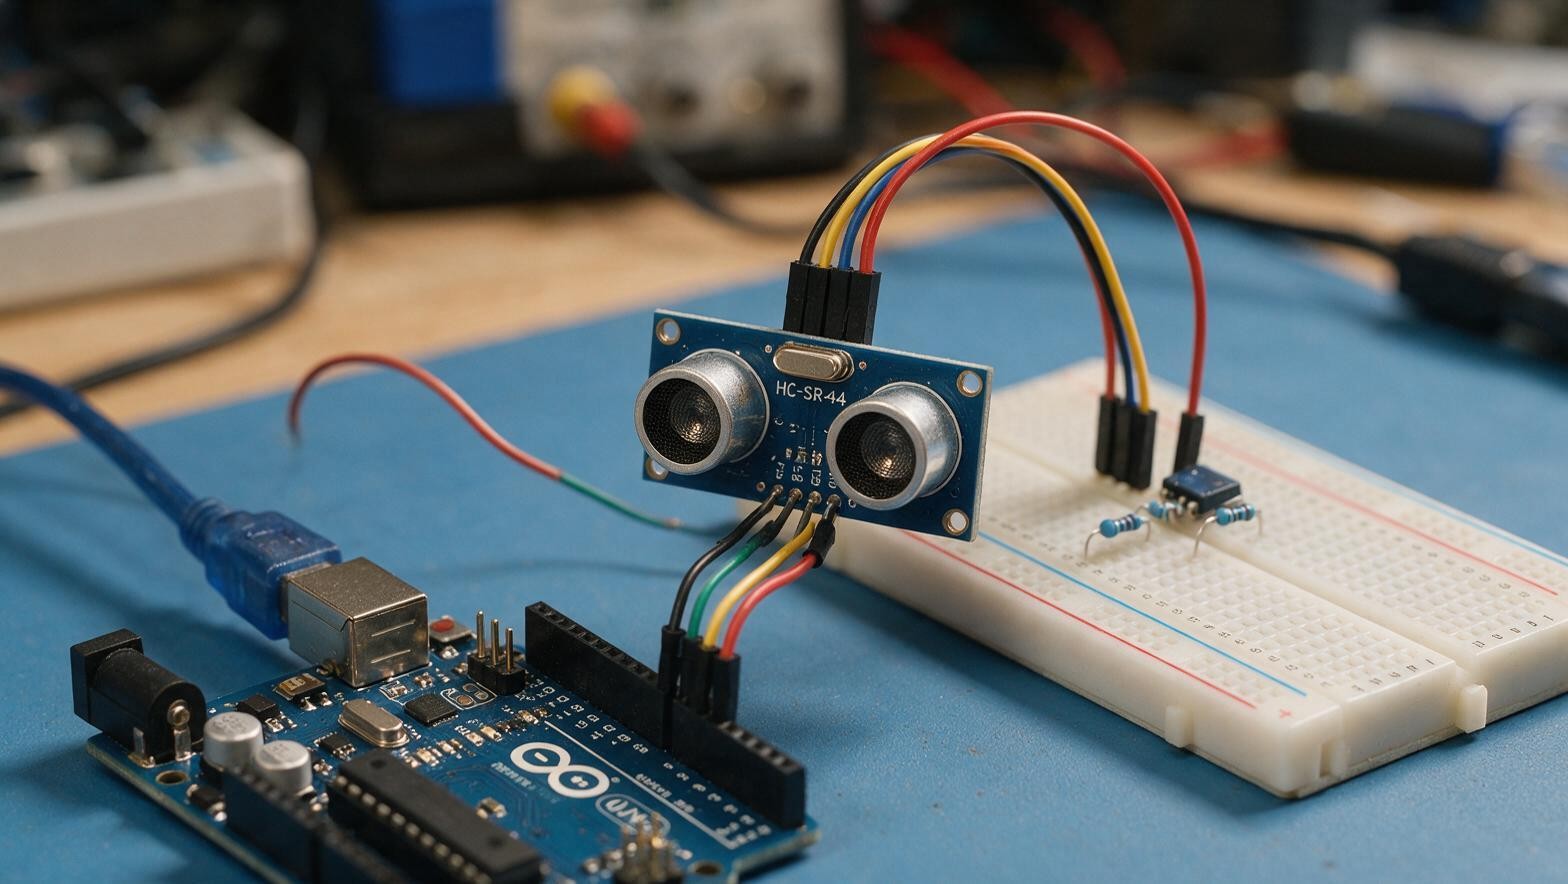
HC-SR04超声波模块怎么测距?Arduino接线和精度的几个坑
做避障小车、测距报警,很多人第一个接触的就是HC-SR04超声波模块,几块钱一颗,插上就能用,但用久了你会发现它其实有一堆小坑。这篇文章把它...
评论3 喜欢0 举报
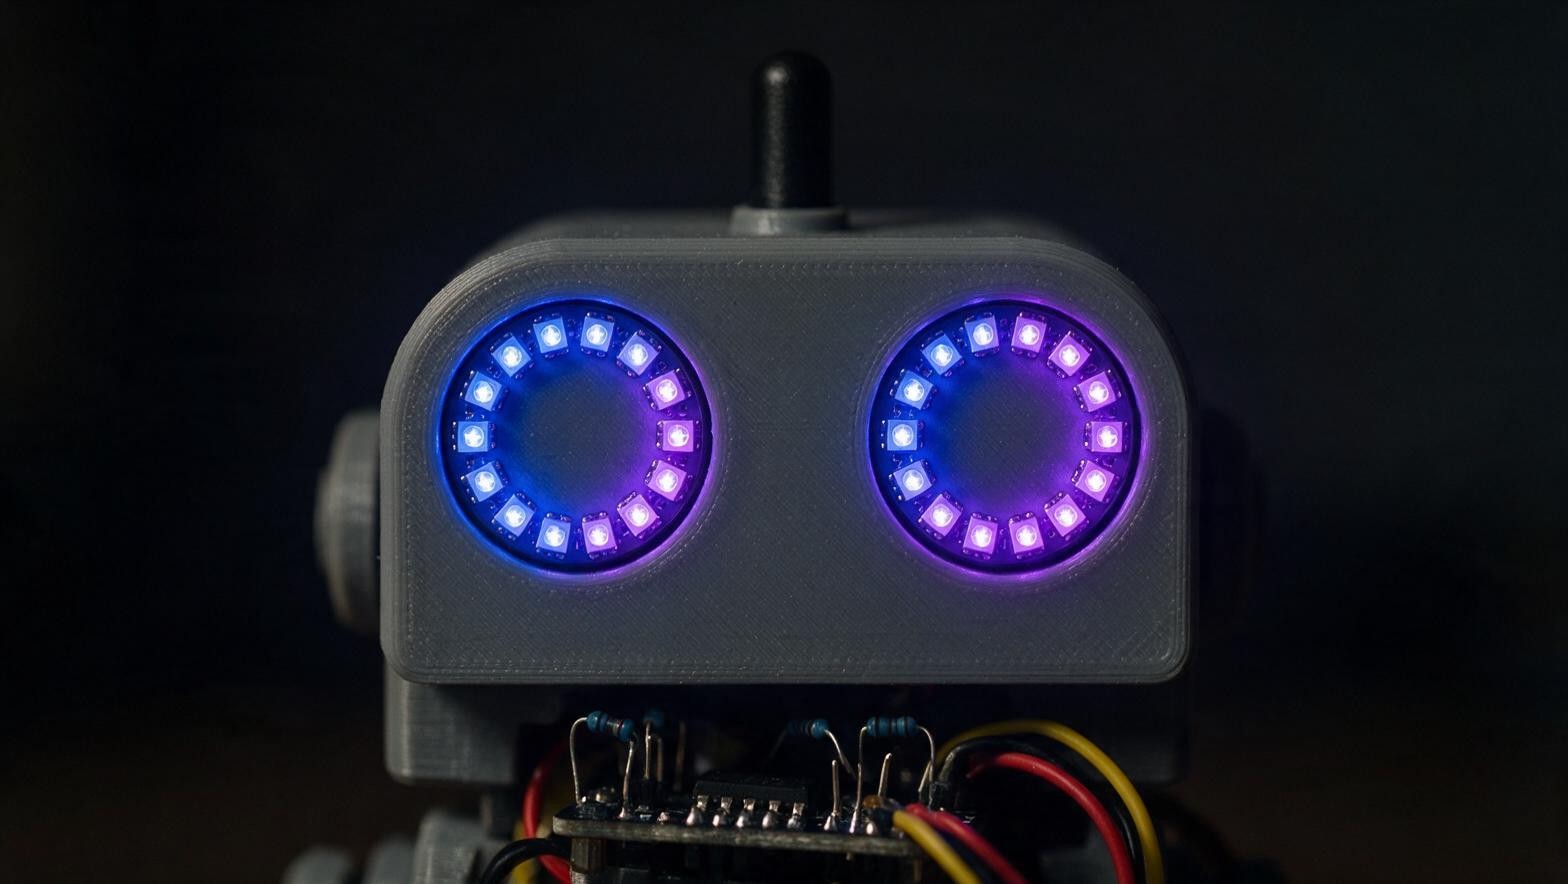
WS2812B灯带怎么控制?一根数据线给机器人做会变色的眼睛
每次在街上看到机器人眼睛会亮、会变色、还会流动,总想自己也做一个。其实给机器人做一双会发光的眼睛,用到的东西并不复杂,核心就是一条WS281...
评论3 喜欢0 举报
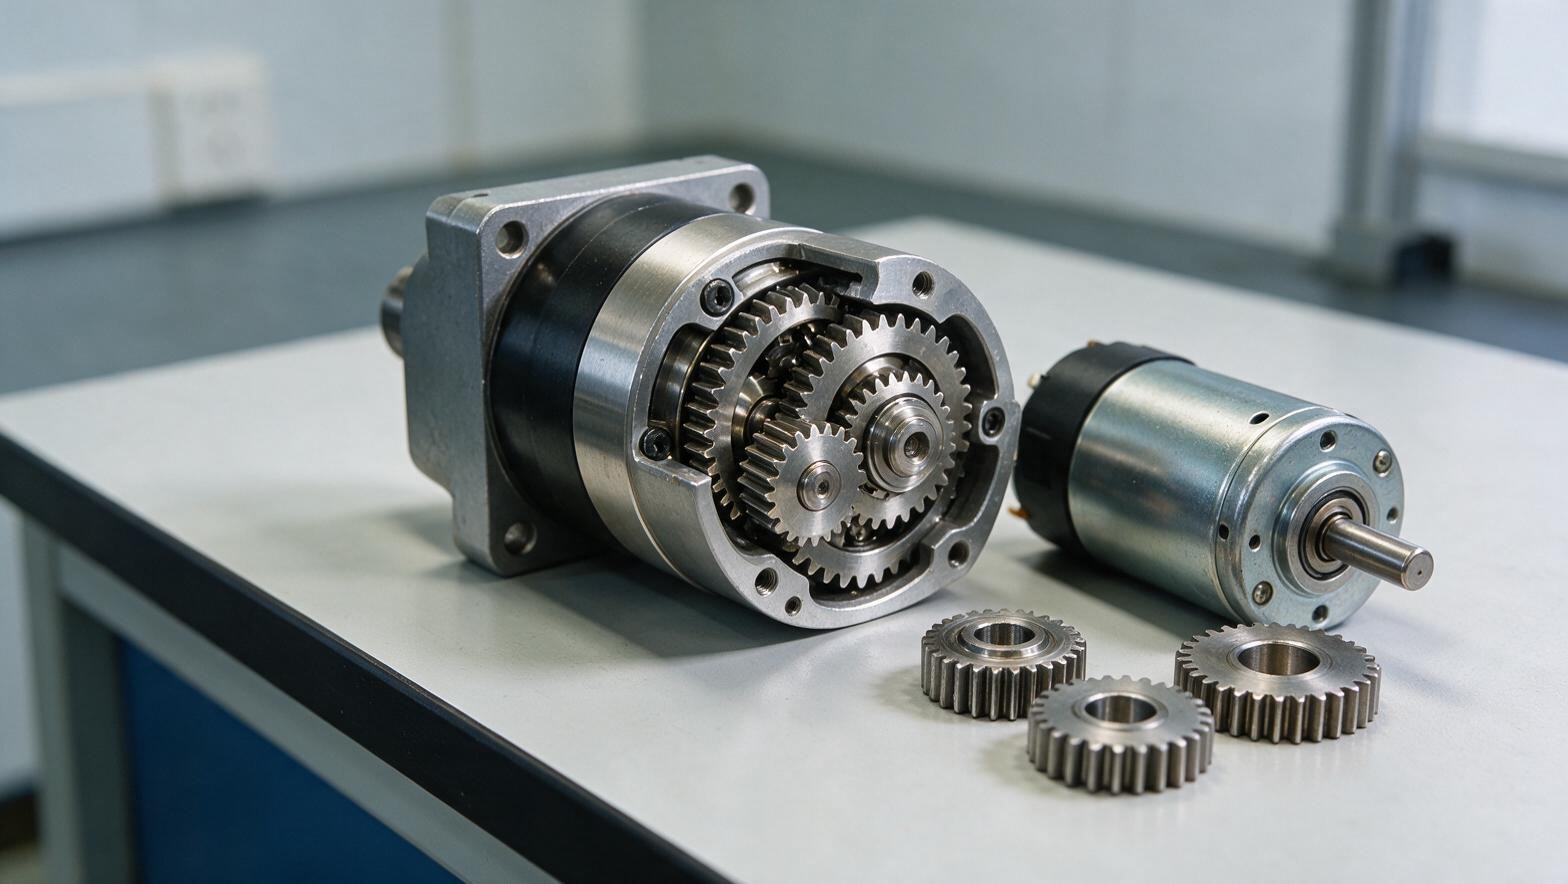
机器人电机减速箱怎么选?减速比和扭矩这样算才不会买错
装机器人底盘买电机,很多人只盯着转速和堵转力矩看,结果买回来扭矩根本不够,要么转不动,要么一转就烫手。其实解决扭矩不足最划算的办法,是配一个...
评论3 喜欢0 举报
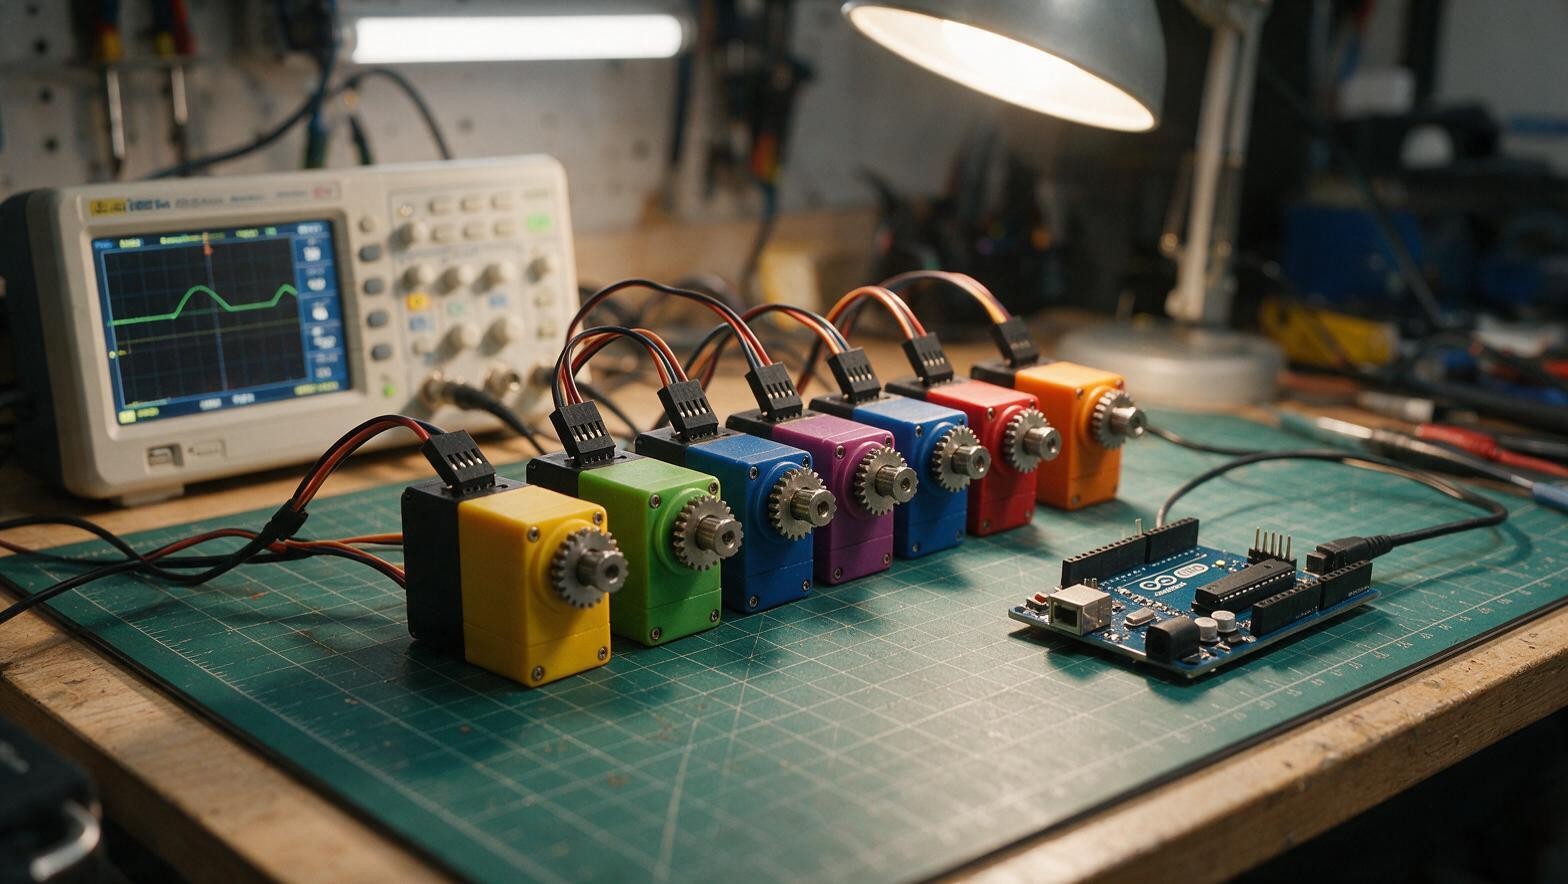
LX-16A总线舵机怎么接线?一个串口串联20个自由度的避坑实测
玩过几个项目之后你会发现,普通舵机的线真的是越接越烦。买的舵机一多,控制板上的PWM引脚很快就见底,想加一个自由度就得多个引脚。后来有人给我...
评论3 喜欢0 举报
MG90S微型舵机怎么驱动?Arduino接线和堵转发热避坑
自己装机器狗、六足或者小型机械臂,舵机是最蛋疼也最上头的一环。市面上最火的除了MG996R这种大金齿,还有一个被新手当成平替的MG90S。别...
评论5 喜欢0 举报
DIY小车加蓝牙遥控怎么做?HC-05模块接线和AT指令避坑
自己攒的小车和机器人,一旦能升级成用手机遥控,成就感直接翻倍。但很多人装蓝牙时会卡在同一处:线明明接对了,手机却搜不到模块,或者连上了车却纹...
评论5 喜欢0 举报
DIY机器人供电怎么选?18650锂电池组和降压模块避坑
给DIY机器人和小车供电,是很多人跳过开头直接翻车的一关。刚把板子焊好、程序烧进去,一上电要么动力不足要么主控反复重启,十有八九不是程序问题...
评论5 喜欢0 举报
SSD1306 OLED屏是怎么接的?给Arduino小车加显示的I2C避坑
自己做小车或者机器人,最直观的反馈就是给它加一块小屏幕,能直接看到电量和传感器数值。OLED比老式LCD强太多:自发光、高对比、视角几乎无死...
评论5 喜欢0 举报
TMC2208步进驱动怎么接线调电流?静音细分避坑
玩3D打印机、机械臂或者云台,步进电机是绕不开的。同样是步进驱动小板,A4988吵、DRV8825也吵,TMC2208因为一颗Stealth...
评论5 喜欢0 举报
TFmini激光雷达给小车避障怎么做?Arduino串口接线避坑
给自己的小车装避障,玩过超声波之后,很多人会想升级成激光雷达。TFmini这块ToF激光测距传感器,个头小、量程够、抗阳光干扰,是入门激光避...
评论5 喜欢0 举报
摄像头舵机云台怎么做视觉追踪?两轴PID避坑实操
想让机器人长眼睛盯着目标走,最常见也最好上手的做法,就是给舵机云台装个摄像头,再用程序实现追踪。很多朋友一上来就奔着深度学习识别人脸去,其实...
评论5 喜欢0 举报
ESP32做DIY机器人怎么入门?开发板和供电避坑
很多人第一台机器人,主控不是Arduino就是ESP32。Arduino图省事,但要做带Wi-Fi、蓝牙的遥控小车、或者能网页控制的抓取臂,...
评论6 喜欢0 举报
PCA9685舵机驱动板怎么接线?16路PWM多舵机控制避坑
做机械臂、六足或多关节机器狗,最先撞的墙多半是同一个:舵机多了,主控的PWM脚不够用。Arduino UNO一共才十几个数字脚,真想驱动六只...
评论5 喜欢0 举报
L298N电机驱动板怎么接线?双电机PWM调速与共地避坑
刚入坑做两驱小车,很多人第一步就卡在驱动板接线上:明明照着教程把板子接好了,电机却纹丝不动,或者只会全速转、一调速就没反应。今天就把L298...
评论5 喜欢0 举报
ESP32六足机器人怎么走稳?18舵机开源方案组装和步态
攒完四足机器狗,不少玩家的下一个目标就是六足。理由其实很实在:腿多反而稳,视觉上的机械生命感也更足。可真动手会发现,六足难的不是装、不是接线...
评论4 喜欢0 举报