
让小车在桌边或迷宫前停下来、让机器手套个壳到障碍就报警,HW-091红外避障传感器是最常用的“近距检测”模块。它把一颗红外发射管和一颗红外接收管并排装在一起,前方有物体时反射的IR信号被接收管捕获并输出数字信号,Arduino一个digitalRead就能判断前方有没有障碍。这篇讲接线、距离调节和应用。
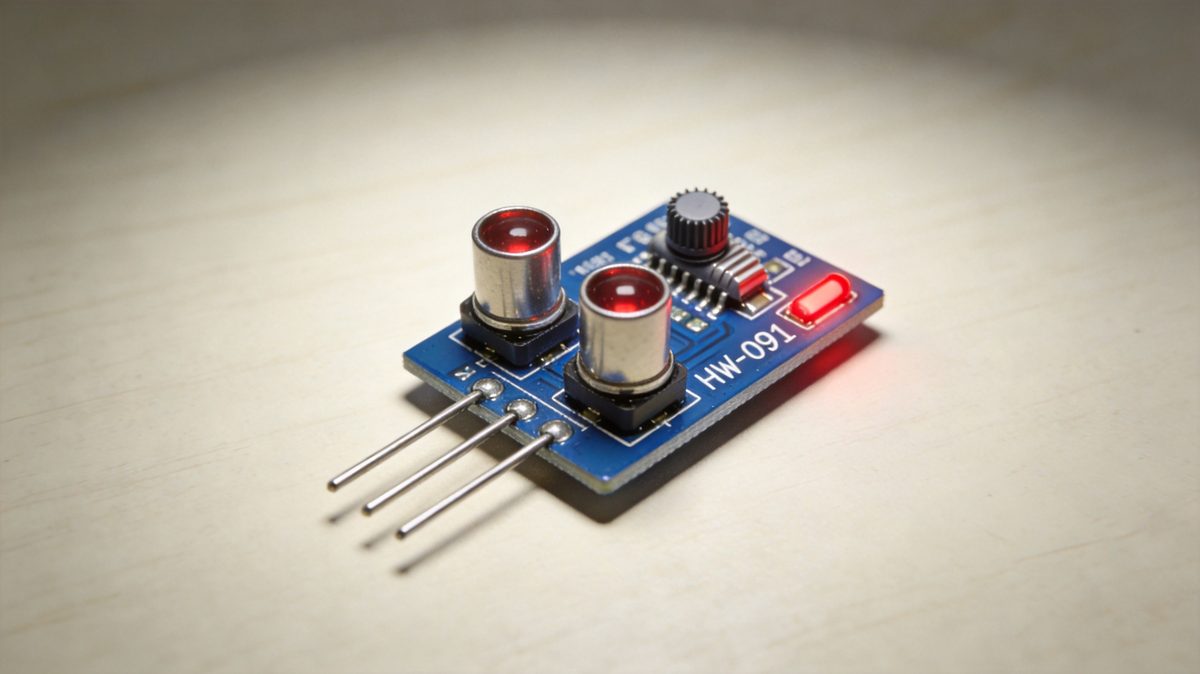
HW-091模块引脚和工作原理
HW-091常见引出三个脚:VCC接3.3V或5V、GND接地、OUT是数字输出脚(检测到障碍输出低电平,无障碍高电平,方向看模块标注)。它由发射端的IR LED持续发射红外光,接收端用一颗红外光电管探测反射回来的光——前方有反射物时,反射光被接收管收到,内部比较器翻转,OUT就输出有效电平。
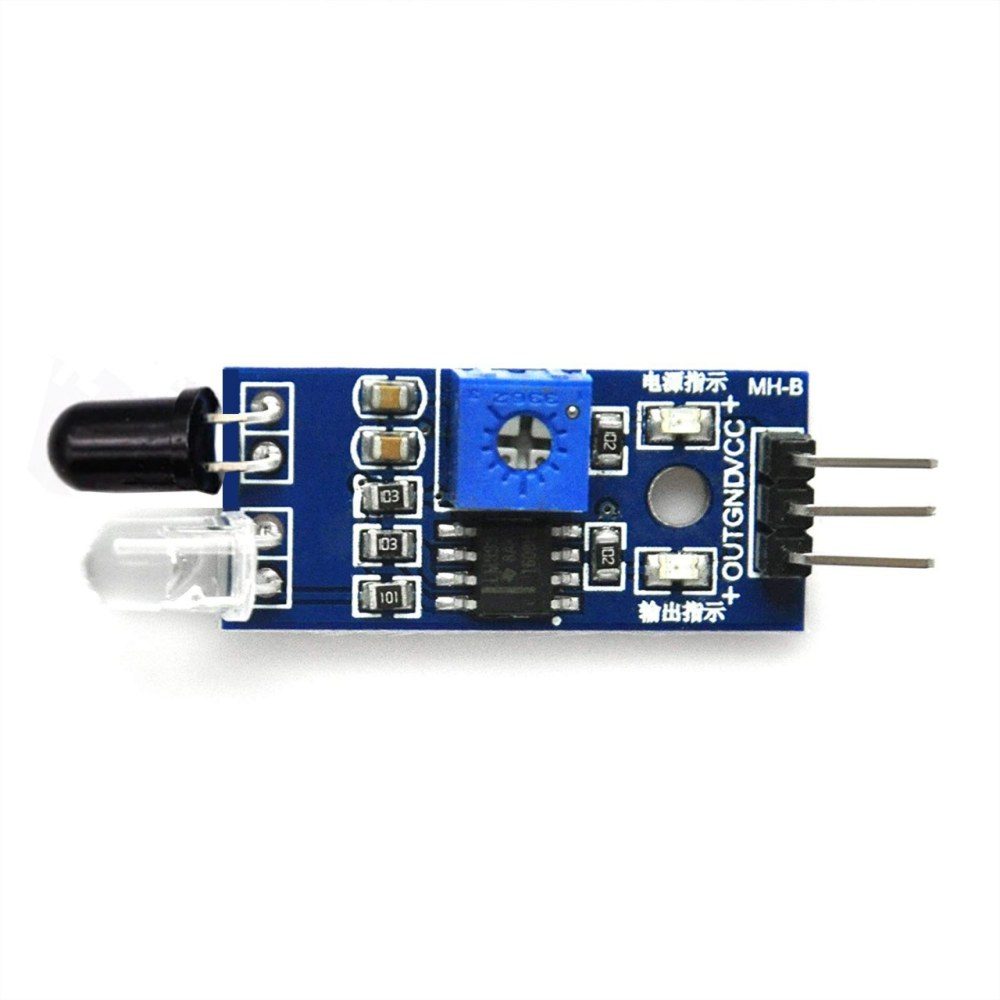
这是模块的引脚和板载布局,前面那对红外发射/接收管并排,板上还有可调电阻电位器和一颗LED状态灯。它能检测的距离和前端的灵敏度取决于电位器设定的阈值,所以装好要按实际场景微调。
Arduino读OUT做避障和报警
代码非常直接:把OUT接一个数字脚(比如D2),设为输入,loop里digitalRead,读到判定它为“前方有障碍”的电平就执行对应动作——小车就转弯/后退、报警就响蜂鸣器或点亮LED。因为HW-091输出的是0/1数字量,做起来比用模拟读取还简单。
要注意多数这种模块的检出是一个“阈值内的存在检测”,比较近才触发,不像超声波能测精确距离。如果要做距离连续测量,就换HC-SR04超声波或VL53L0X激光测距;HW-091适合做“有没有挡在眼前”的判断。
调试和应用建议
调试时先用螺丝刀转电位器,观察状态灯在“有物体/没物体”时是否翻转,再锁定合适阈值。环境红外(阳光、白炽灯)可能干扰,做避障尽量端正模块朝向。典型应用:小车沿桌沿防掉落、迷宫车转向避障、门/抽屉防盗感应、机器人防撞裙边。把它装在车头或机械臂旁侧,一颗几块钱,就能给项目补上最基本的“触碰直觉”。
能做车的防掉落和迷宫转向,几块钱一根补足碰撞直觉
要测精确距离还是用超声波,它只适合判断有或没有
OUT输出是数字量,一个digitalRead就能判断有没有障碍
电位器是灵敏度,先转到状态灯随物体翻转再锁死