
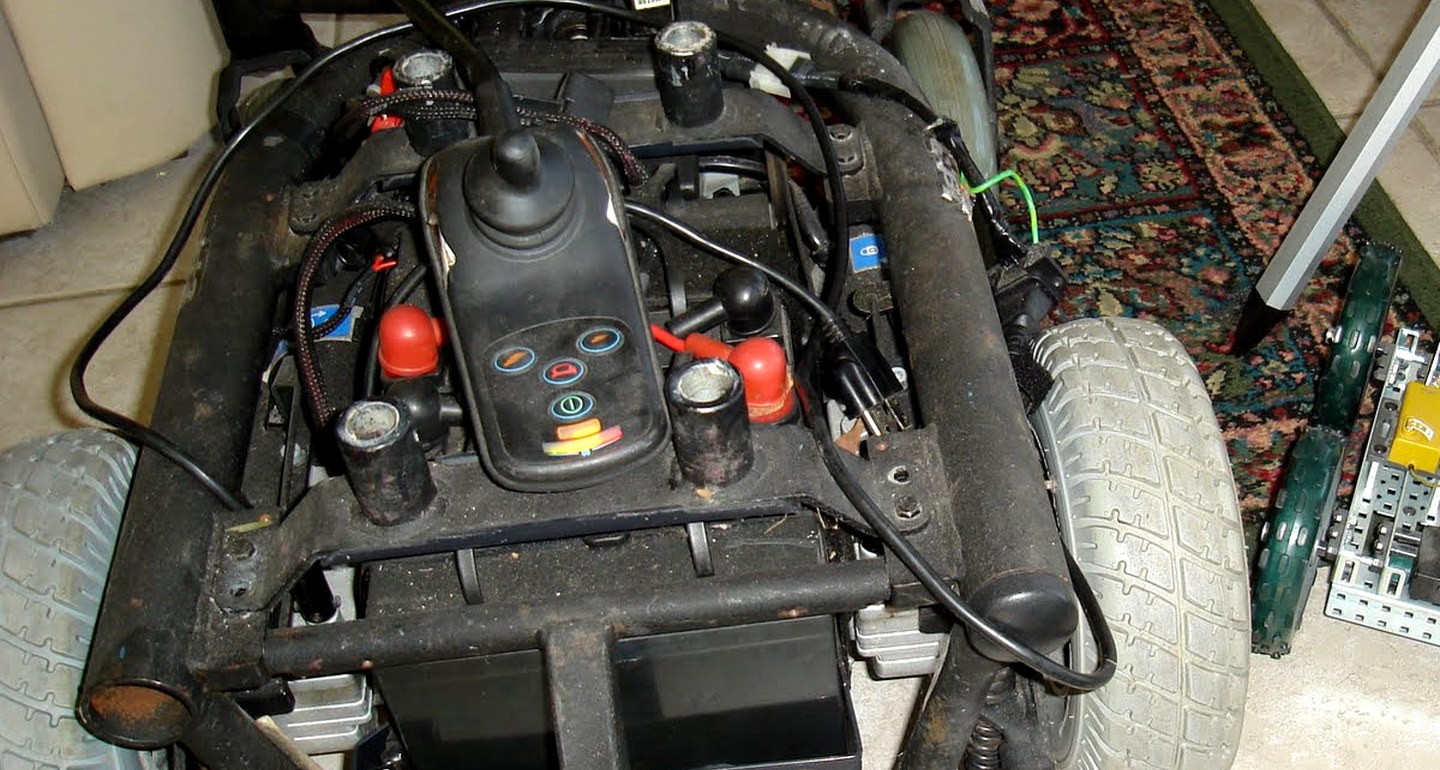
做移动机器人最省事的方式不是从零搭底盘,而是找一个现成的轮式平台改装。电动轮椅底盘就是个被低估的选择——承重能力强、续航久、驱动成熟,拿来当机器人的移动底座非常合适。分享一个改装方案,用ESP32做底层控制,ROS2做上层规划。
为什么选电动轮椅底盘
淘宝上拆机电动轮椅底盘两三百块,带两个24V直流电机加驱动板,承重大几十公斤没问题。电池仓空间够放2-3块大容量锂电池,续航轻松超过10公里。底盘自带刹车和减震,比用TT电机搭的小车稳太多。
对于需要搭载机械臂、传感器或计算单元的机器人项目来说,这种底盘的负载余量远超普通DIY小车。
底层控制:ESP32加电机驱动
ESP32接收ROS2发来的速度指令(线速度加角速度),通过差速运动学换算成左右轮的目标转速,输出PWM给电机驱动板。同时读取编码器的脉冲信号算出实际转速,用PID控制器做闭环调速。
通信方案选micro-ROS——ESP32上跑一个micro-ROS Agent,通过WiFi或串口和上位机(树莓派或笔记本)通信,直接接入ROS2的话题和服务。不需要自己写通信协议,micro-ROS库把底层都封装好了。
上位机方案:树莓派或x86小主机
底盘层用ESP32搞定,上层导航和决策交给树莓派4B或更強的x86小主机。跑Ubuntu加ROS2,装好Nav2导航栈,接上激光雷达(RPLiDAR或思岚)就能做SLAM建图和自主导航。
如果要做视觉相关任务(物体识别、跟随等),可以加深度相机(RealSense或奥比中光),用ROS2的image_transport传输图像数据。
差速底盘的运动学模型
两轮差速模型很简单:线速度v等于左右轮速度的平均值,角速度omega等于左右轮速度差除以轮距。反过来,给定目标v和omega,左轮转速等于(v - omega×L/2)/R,右轮转速等于(v + omega×L/2)/R。其中L是轮距,R是轮半径。
ESP32上的代码量不大,核心就是一个PID循环加一个运动学换算函数。micro-ROS负责和ROS2通信,每20ms更新一次速度指令。
改装踩坑记录
第一个坑是电机驱动板兼容性。电动轮椅原装驱动板很多是专用协议,不好直接控制。建议换通用的L298N或者更大功率的IBT-2驱动板,控制接口标准。
第二个坑是供电隔离。ESP32和上位机要从电机电源隔离供电,不然电机启动时的电流冲击会复位ESP32。加一个DC-DC隔离模块或者单独给控制板供电。
第三个坑是编码器方向。装上底盘后编码器方向和代码里的默认方向可能相反,先在台架上确认好方向再装车,不然PID会发散。
改装完能玩什么
搭载机械臂就是移动操作机器人,搭载摄像头就是巡逻机器人,搭载激光雷达就是自主导航平台。轮椅底盘的负载能力让你不用在传感器配置上斤斤计较。几百块的底盘能撑起几千块的机器人方案。
这种底盘淘宝搜什么关键词
IBT-2驱动板比L298N强在哪
编码器的坑确实踩过
轮椅底盘思路不错,比小车稳多了
micro-ROS在ESP32上跑稳定吗