
做机器人绕不开一个问题:主控怎么选。同样是跑ROS、接摄像头、做SLAM,用树莓派、用Jetson还是用国产的K230,体验和预算能差出一大截。这篇就把三块玩家最常碰到的板子摆在一起,说清楚各自适合干什么、卡在哪。
三块板的定位,一句话区分
树莓派5是通用计算平台,什么都能干一点,AI靠CPU硬扛;Jetson Orin Nano是带GPU的边缘AI平台,专治视觉推理;K230是RISC-V的端侧视觉芯片方案,便宜、低功耗、专做图像。选谁,本质是问你的机器人最吃哪一块算力。
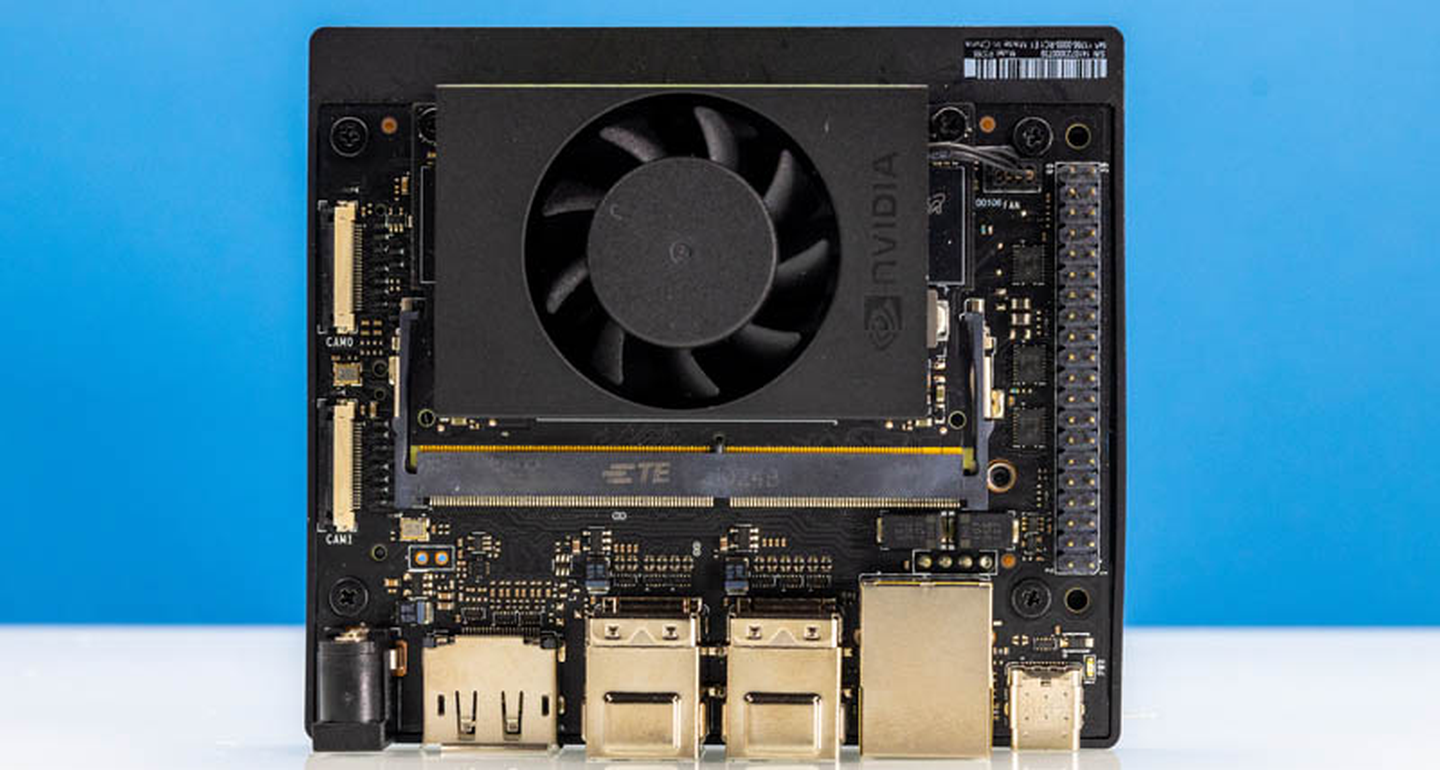
Jetson Orin Nano:AI视觉首选
Orin Nano 8GB 搭载1024个CUDA核心的Ampere架构GPU和6核Arm Cortex-A78AE CPU,官方标称算力40 TOPS,开启Super模式后最高可达67 TOPS,稀疏INT8口径,功耗7到15W可调。它的价值在于完整继承了NVIDIA的AI软件栈:Isaac机器人、DeepStream视觉、TensorRT推理,模型从训练到部署一条链走通。
如果你要做深度相机点云、目标检测、视觉导航这类重AI的活,Orin Nano 8GB是这几块板里最省心的选择。代价是价格明显更高,且4GB版本在同时跑SLAM、多个ROS节点和视觉推理时容易爆内存,预算够就直接上8GB。
树莓派5:通用与ROS学习
树莓派5用的是博通BCM2712,四核Arm Cortex-A76跑在2.4GHz,内存有多个版本,从4GB到16GB都有。它没有NPU,也不带CUDA,AI推理只能靠CPU或外挂加速器。但它的生态太成熟了:Python、OpenCV、ROS 2、各种传感器驱动拿来就用,社区教程一抓一大把。
如果你的目标是学ROS、做LiDAR建图、跑导航、玩OpenCV,树莓派5是最划算的起步平台。它的问题也很清楚:一旦你的项目依赖持续的神经网络推理、CUDA或TensorRT,它会明显吃力,这时候就该考虑换Jetson。

K230:低功耗端侧视觉
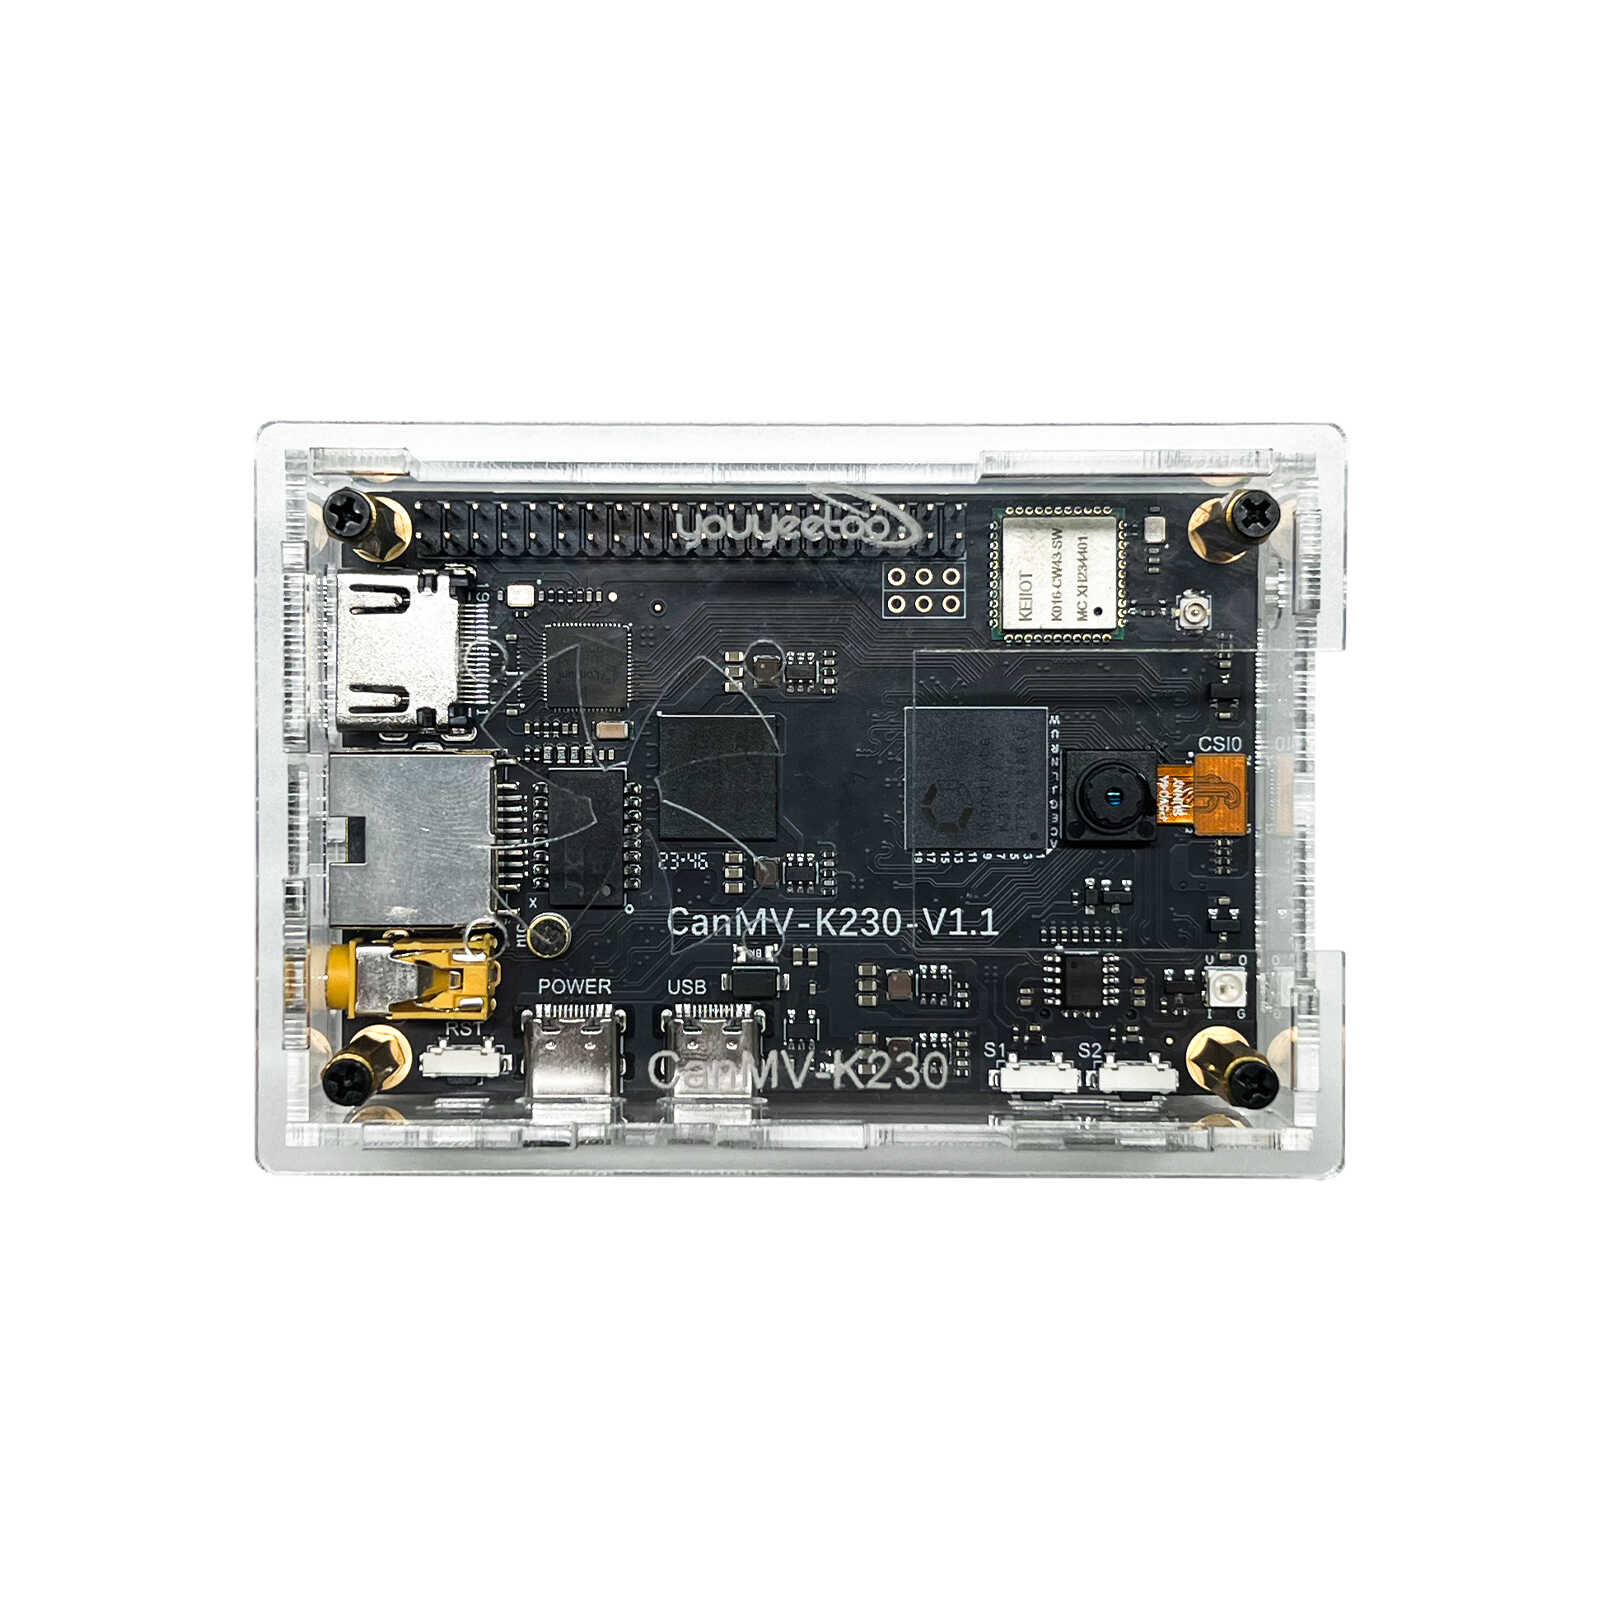
K230是嘉楠Kendryte的新一代AIoT芯片,采用双核64位RISC-V架构,内置KPU智能计算单元,等效算力6 TOPS,典型功耗只有2W,还支持多路MIPI-CSI摄像头同时输入。它可以直接用Python通过CanMV框架开发,上手门槛比想象中低。
它的定位是端侧视觉:人脸、目标检测、多摄协同这类任务,它用极低的功耗和成本就能跑。但它的算力规模远不及Jetson,跑不了重模型,也不适合当通用ROS主机。做视觉模块、AI相机、低功耗巡检这类小设备,它比树莓派和Jetson都更合适。
怎么选:按需求对号入座
简单给个判断口径:只想学ROS、做SLAM和导航,选树莓派5;要做AI视觉、深度相机、视觉导航,选Jetson Orin Nano 8GB;要做低功耗视觉小设备、AI相机,选K230。预算和功耗要求越高,越往K230和树莓派走;对AI推理要求越高,越往Jetson走。
还有一点容易被忽略:软件环境比TOPS数字更重要。同样的板子,ROS版本、系统镜像、驱动支持不一样,实际开发体验能差很多,下单前最好先确认你要用的那套框架在目标板子上有没有现成支持。
主控没有绝对的好坏,只有匹不匹配。想清楚你的机器人最重的那一步算力落在哪,选择其实就不难了。
预算够直接上Orin Nano 8GB没毛病,4GB版本确实容易爆内存
树莓派5做ROS入门是真的香,教程多到用不完
K230那个2W功耗戳中我了,做小设备这点太关键
软件环境比TOPS数字重要这句太对了,踩过坑的都懂