
Arduino的引脚带不动大电流电机,所以驱动小车直流电机时都要加一块电机驱动板,L298N是最经典的入门选择:便宜、皮实、能同时带两个电机。这篇文章把接线和调速讲清楚。
L298N是什么,认准关键端子
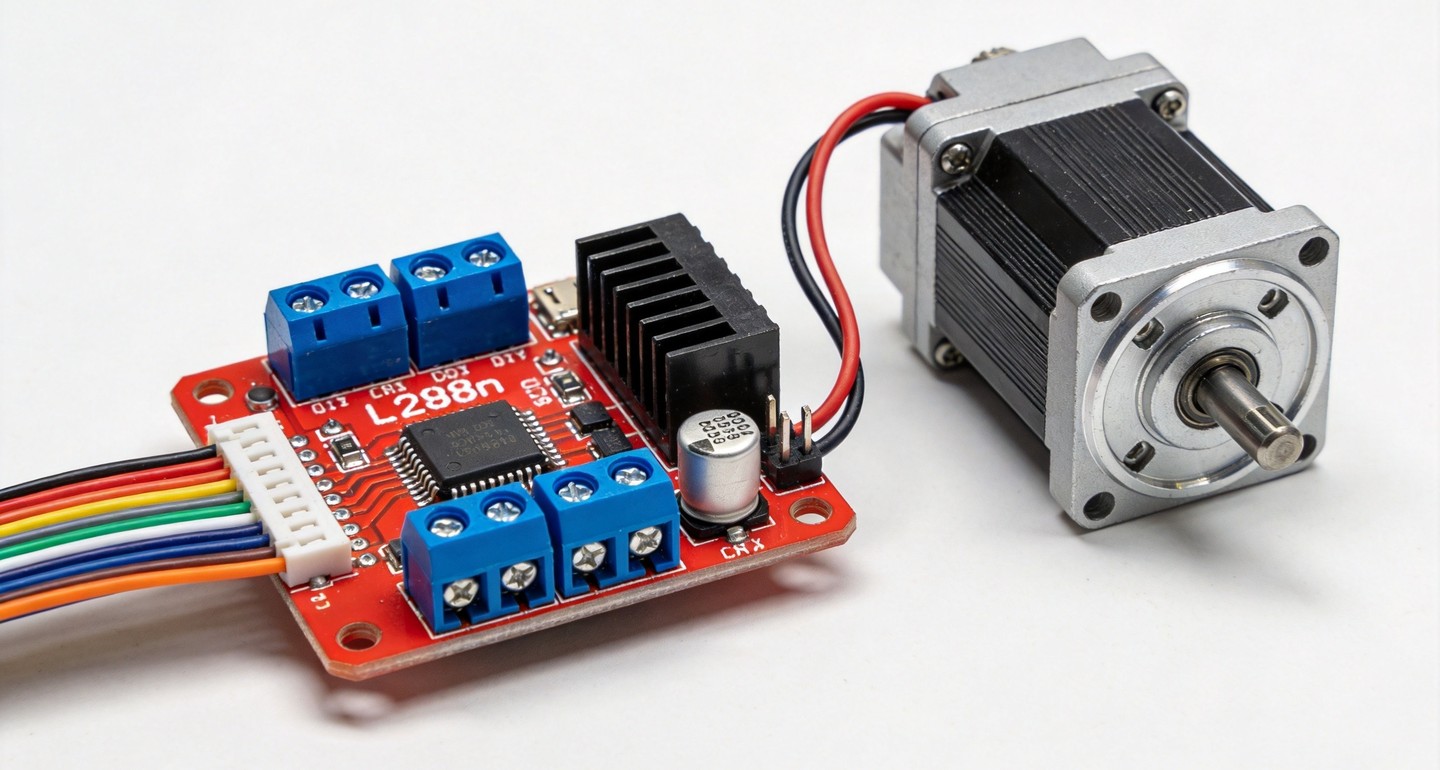
L298N是一块双H桥电机驱动模块,能独立控制两路直流电机(或一路四线步进电机),支持正反转和PWM调速,输出电流大、抗干扰强,做小车、做机器人移动底盘很常见。
模块上的关键接线点:OUT1/OUT2(接电机A的两根线)、OUT3/OUT4(接电机B)、IN1/IN2/IN3/IN4(Arduino控制方向的四个输入)、ENA/ENB(两个使能脚,接PWM可调速)、以及12V/GND/5V三个电源端子。
接线表:电源与控制信号分清楚
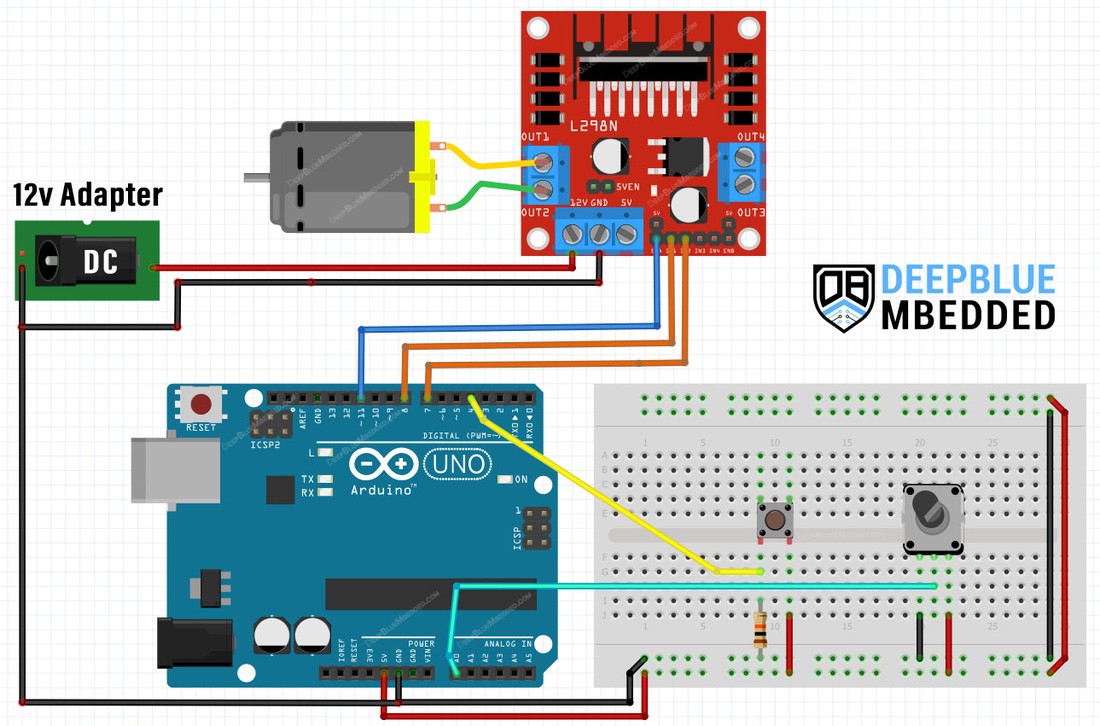
L298N接Arduino Uno标准做法分两路:一路是电源,一路是控制信号。电机动力电用外接电源(如12V适配器)接到模块的12V和GND;控制信号上,IN1接D9、IN2接D10、ENA接D6(带~的PWM脚)。
三点要注意:第一,模块自带一个5V稳压输出,能反过来给Arduino供电,实验室这样接可以省一根电源线;第二,所有GND必须共地,外接电源的负极要和Arduino的GND连起来,否则控制信号没参考电平,电机就会各种“飘”;第三,STBY脚要拉高(高电平)模块才工作,忘了拉它电机纹丝不动是高频坑。
调速与方向:PWM脚配使能脚
方向用IN1/IN2控制:IN1高IN2低电机正转,反过来反转,两个都低就停。速度用ENA接的PWM脚控制:给ENA一个0到255的analogWrite()值,就能调速。注意PWM必须接在Arduino带~标记的硬件PWM脚上,普通数字脚只能开合不能调速。
魔改一下还能做:差速转向(两轮一正一反)、四驱底盘(两块L298N)、巡线小车加减速平滑。L298N是理解“电机驱动+H桥”很好的一块板子,电源分清、信号接对,小车就能又走又停又调快慢。






模块自带5V能反过来给板子供电,能省根线
做差速转向,两轮一正一反就这么来的
STBY忘了拉高电机纹丝不动,排查半天才发现
调速PWM得接带~的脚,普通脚只能开关
三处GND不共地,电机各种飘,这是头号坑