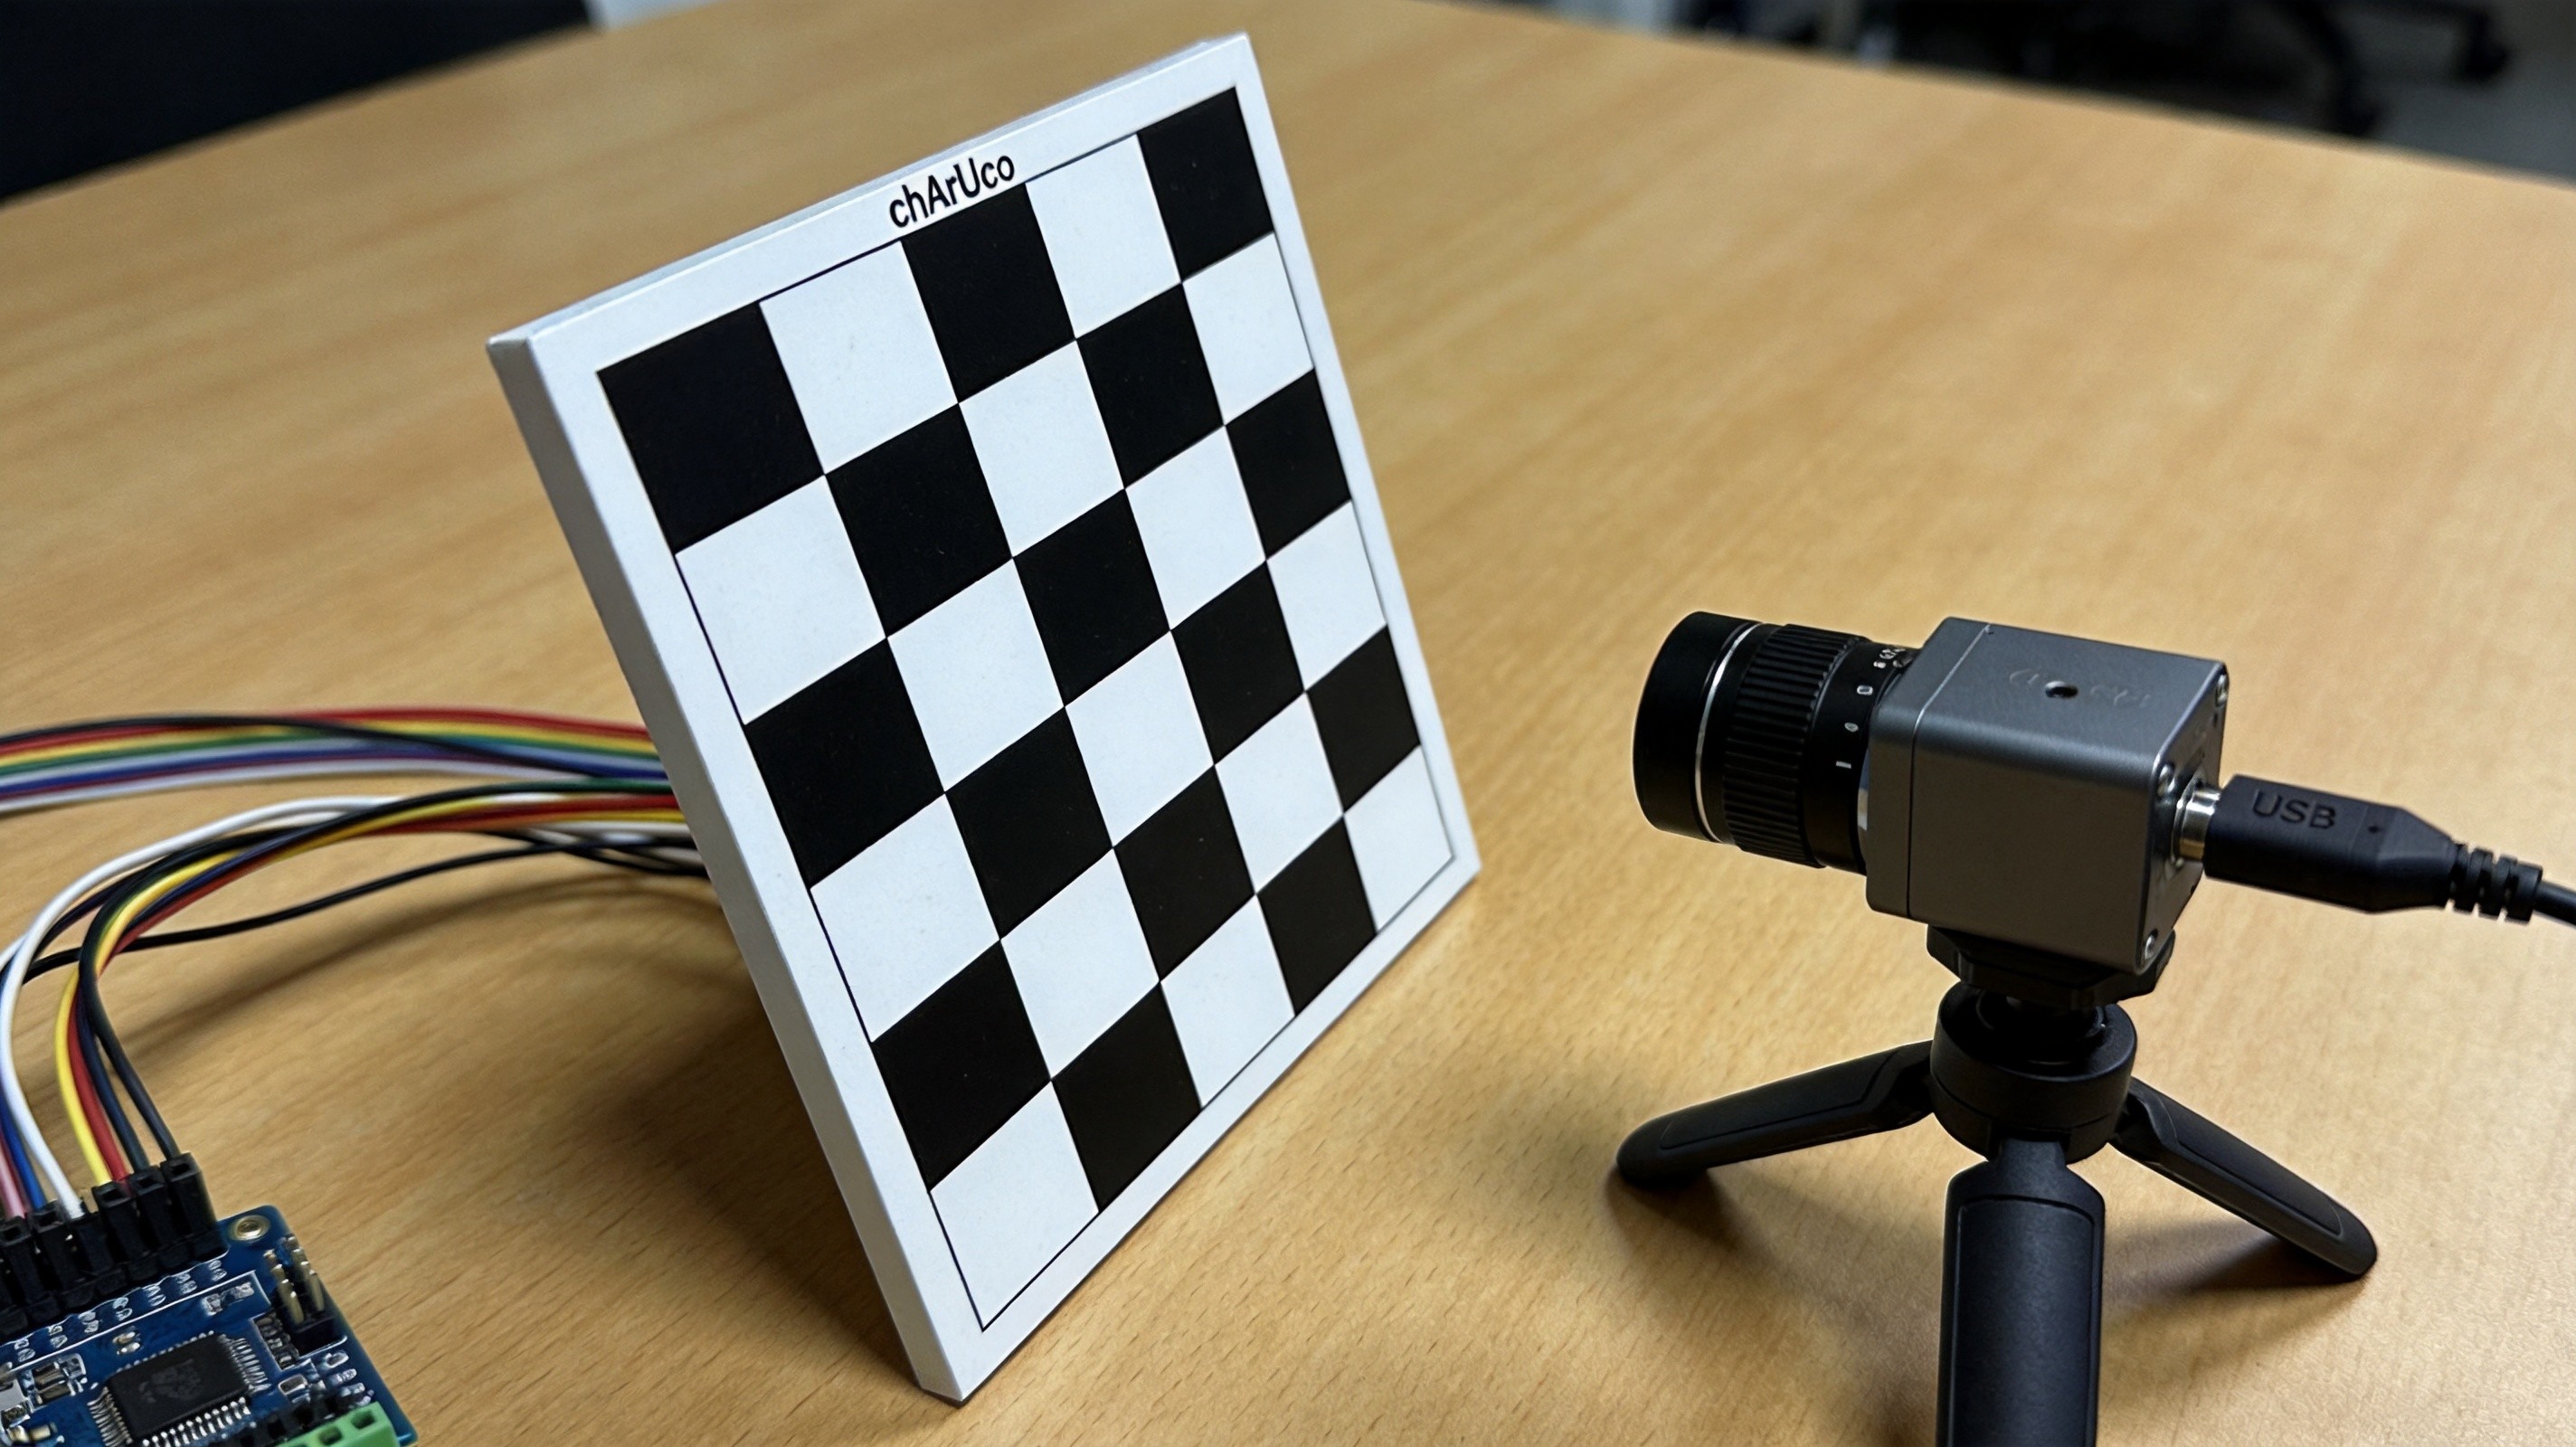
硬件DIY USB摄像头畸变校正怎么做?机器人视觉标定的第一步避坑实操 做机器人视觉,第一步是标定摄像头给机械臂或巡线小车装摄像头时,很多人直接拿原始画面去算距离和角度,结果误差大得离谱。原因多半是镜头畸变没校正... 数据媛小满 2026-10-10 举报 4 浏览 0 评论
无刷电机BLDC怎么驱动?ESC电调接线与油门校准避坑 给机器人换无刷电机(BLDC)那会儿,我踩的第一个坑就是:无刷电机没有碳刷,不能像有刷电机那样直接通直流电让它转,必须配一块电子调速器(ES... 电机传感器师 2026-10-10 举报 5 浏览 6 评论
A4988驱动步进电机怎么接线?Vref设电流与细分避坑 想给机械臂、3D打印机或小雕刻机配个步进电机,很多人第一块驱动板就买A4988。它自带翻译器,接上电给一个脉冲走一步,写代码很简单,但恰恰是... 电机传感器师 2026-10-10 举报 4 浏览 5 评论
麦克纳姆轮全向小车怎么走?运动学与四轮接线避坑 玩轮式机器人最爽的画面,大概就是小车不拐弯、直接横着滑进工位。麦克纳姆轮就是干这个的:四个轮子上斜着装了一圈小滚子,滚子跟轮轴成45度,转起... 舵机老炮 2026-10-10 举报 4 浏览 5 评论
霍尔编码器电机怎么测速?Arduino读脉冲算转速加闭环调速 攒车攒了半个月,机器狗四腿都能动了,可一让它走直线就歪,加一点油门又窜出去,怎么调都像喝多了。朋友听完只点了一句:你没给电机装个眼睛,它在瞎... 算法老K 2026-10-10 举报 7 浏览 4 评论
TB6612电机驱动板怎么接线?PWM调速与STBY避坑实操 做轮式小车、差速底盘,绕不开电机驱动板。很多人第一反应是上L298N,块头大、发热猛、效率还低。其实还有一块小板子被低估了——TB6612F... 代码杰哥 2026-10-10 举报 10 浏览 6 评论
MPU6050姿态解算怎么入门?DMP和卡尔曼该怎么选 自己攒平衡车、无人机或者双足机器人,绕不开一个六轴传感器,就是MPU6050。它把三轴加速度计和三轴陀螺仪塞进一颗芯片,成本十几块,几乎所有... 代码杰哥 2026-10-10 举报 8 浏览 4 评论