
普通PWM舵机做机器狗关节,精度和响应速度总归有限。想升级,CAN总线伺服是一个好方向。CAN总线通信速度快、抗干扰强、支持多节点,工业级机械臂和高端机器狗都在用。ESP32-S3自带TWAI控制器(兼容CAN 2.0),可以直接驱动CAN总线伺服。这篇教程讲怎么搭。
为什么从PWM换到CAN总线
PWM舵机的问题很明显:每个舵机需要一根独立的PWM信号线,线多了容易干扰;精度只有12位(PCA9685),角度分辨率约0.09度;响应频率50Hz,也就是20ms更新一次,做快速步态控制不够用。
CAN总线伺服的优势:一根总线可以挂128个节点(实际推荐不超过20个),通信速率1Mbps,周期可以压到1ms以内;反馈信息丰富,可以读到位置、速度、电流、温度、错误码;精度通常16-18位,比PWM舵机高两个数量级。
硬件选型
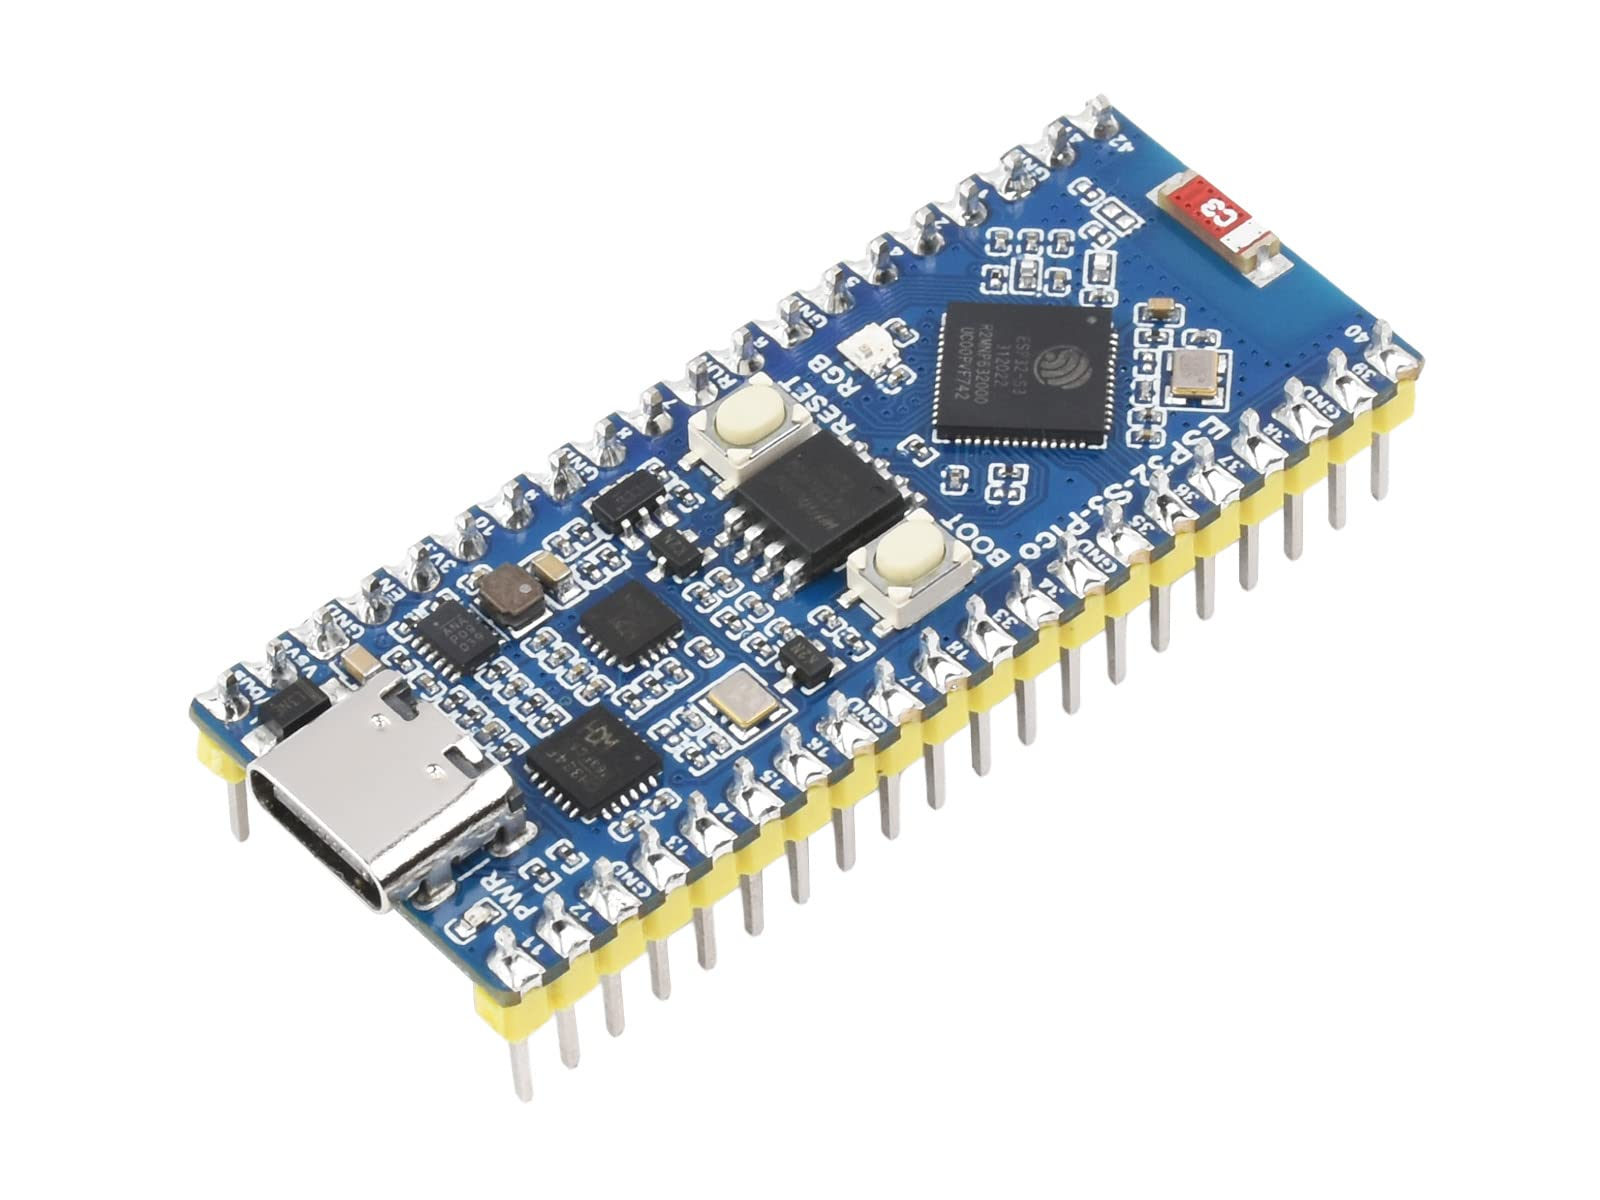
主控用ESP32-S3开发板,自带TWAI(Two-Wire Automotive Interface)控制器,就是Espressif对CAN 2.0的实现。CAN收发器用TJA1050或者MCP2551,3-5块钱一个,负责把ESP32的3.3V逻辑电平转成CAN总线的差分信号。
伺服电机推荐几个选择:基本micro的MCP266系列(支持CANopen协议,有现成ESP-IDF组件)、小米CyberGear(开源CAN协议,ESP Component Registry上有驱动)、或者国产的FEETECH总线伺服(SCS/SMS系列,走半双工串口但也可以桥接到CAN)。
接线方法
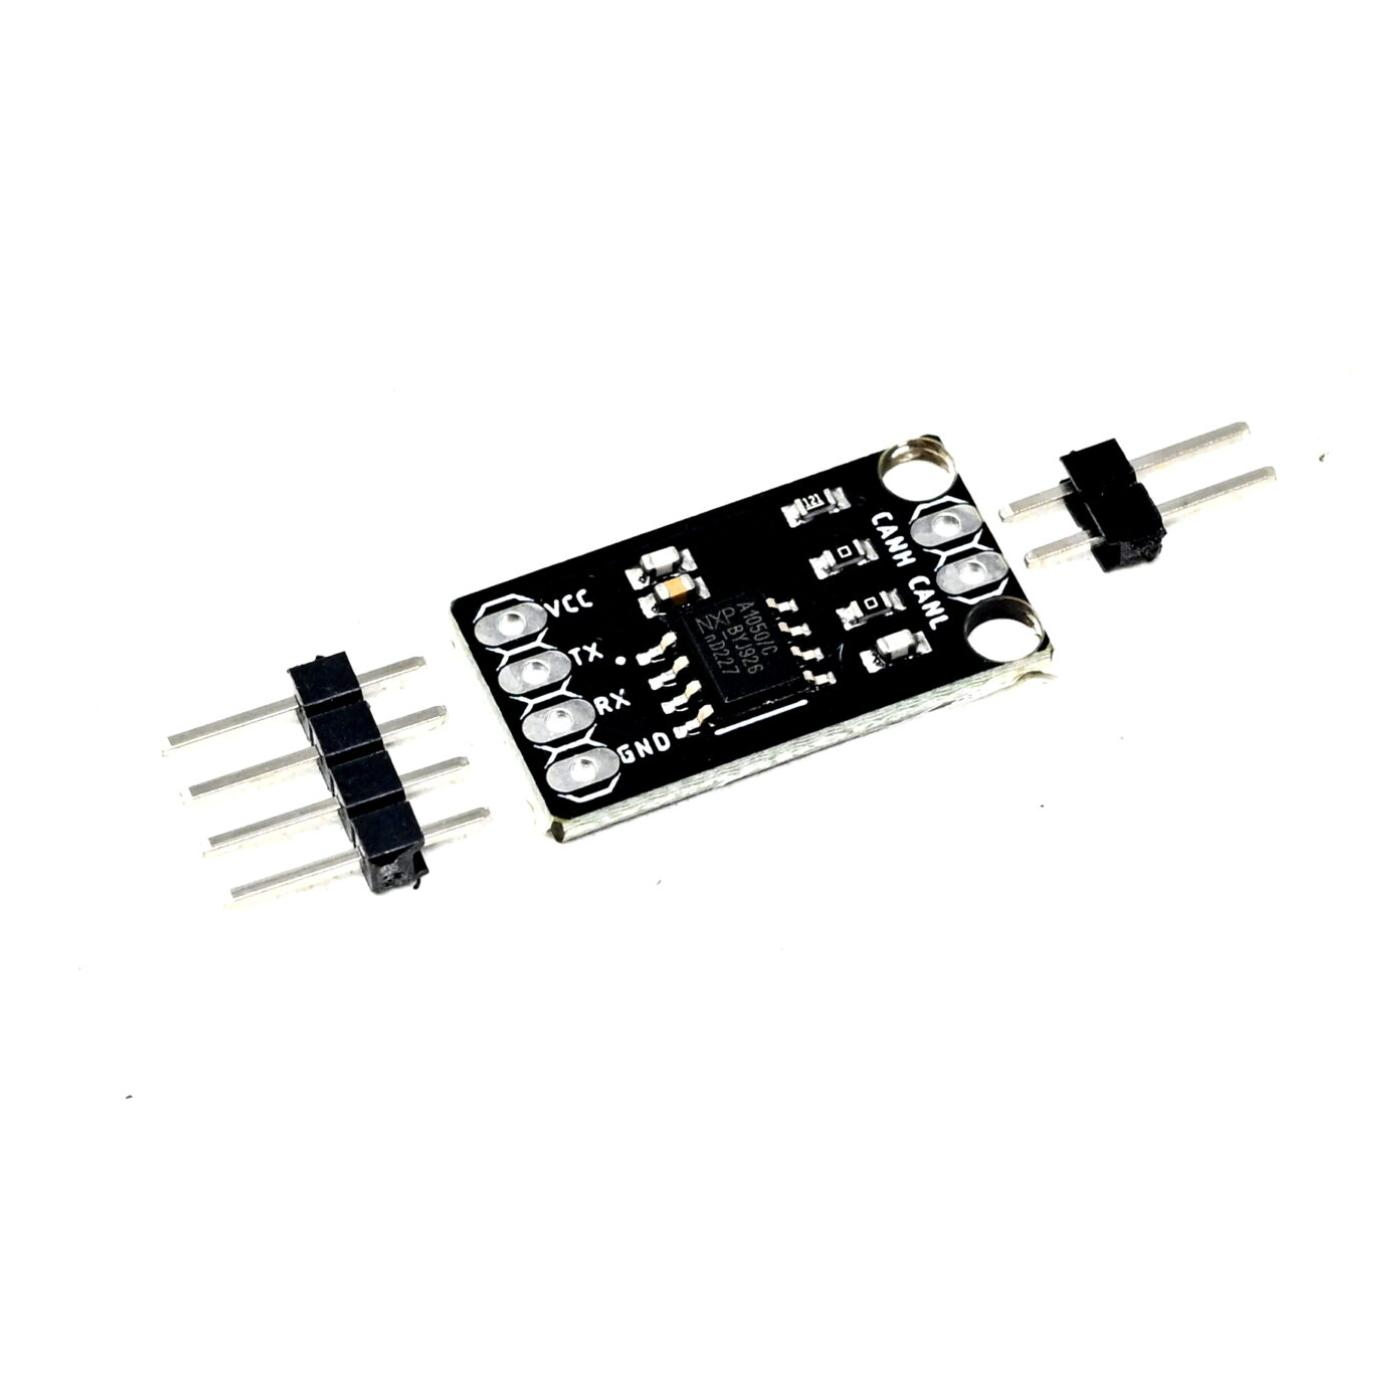
CAN总线只需要两根线:CAN_H和CAN_L。所有节点并联在这两根线上,两端各接一个120欧姆终端电阻。ESP32-S3的TWAI引脚默认是GPIO4(TX)和GPIO5(RX),通过TJA1050接到总线。
供电方面,CAN总线伺服通常需要24V或48V供电,功率较大。每个关节的供电线要单独走,不要跟信号线捆在一起,避免电磁干扰。
ESP-IDF代码框架
用ESP-IDF开发,twai库的初始化很直接:配置波特率1Mbps、模式NORMAL、告警关闭。发送CAN帧用twai_transmit(),接收用twai_receive()。CAN帧是标准11位ID格式,每个伺服电机分配一个唯一ID。
如果用CANopen协议(MCP266系列),ESP Component Registry上有现成的espp/canopen组件,支持NMT网络管理、SDO配置、PDO数据交换和DS402驱动器配置文件。基本上初始化完之后就可以直接用位置模式、速度模式或力矩模式控制电机了。
调试与常见问题
CAN总线最常见的问题是终端电阻没接或者接错位置。总线两端必须各一个120欧电阻,中间节点不要加。用万用表量CAN_H和CAN_L之间应该是60欧(两个120欧并联)。
另一个问题是波特率不匹配。所有节点必须用相同波特率,常见的是250Kbps、500Kbps、1Mbps。ESP32的TWAI默认配置要跟伺服端的设定完全一致。
如果通信不稳定,先查线。CAN总线对线材要求比较高,建议用双绞屏蔽线,长度不超过40米(1Mbps时)。节点之间的分支线尽量短,最好不超过30厘米。






CANopen协议栈用espp/canopen组件确实省事,DS402配置文件直接拿来用就行
120欧终端电阻这个坑我踩过,当时没接结果通信时好时坏查了一天
小米CyberGear的CAN协议开源这个太良心了,可以直接拿来改机器狗关节
TWAI这个ESP32自带的CAN控制器确实方便,之前都是外接MCP2515模块的,现在省了一块板子