
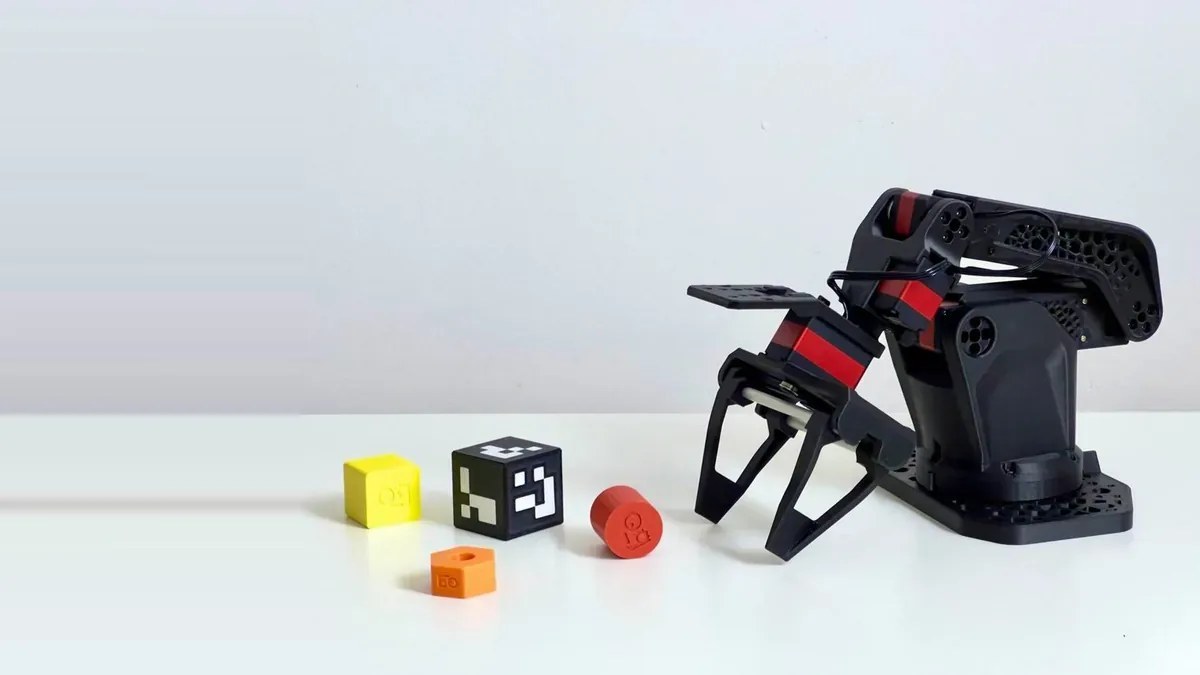
LeRobot生态里最火的桌面机械臂SO-ARM系列,最近更新到了102版本。这次更新最大的亮点不是硬件改动,而是一个所有想组装的人都关心的东西:完整成本清单。项目维护者给出了详细的BOM(物料清单),leader和follower双臂套件的组件成本约404美元,加上3D打印材料约444美元。
从SO-100到SO-102:三代演进
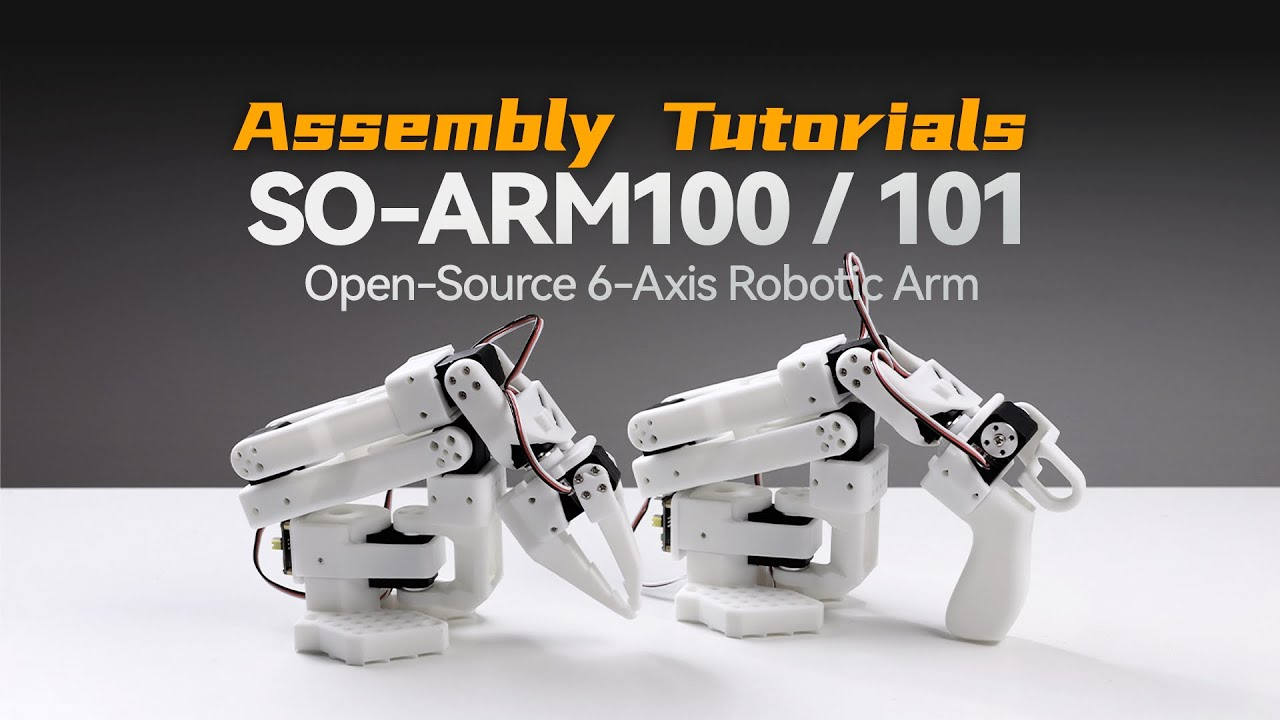
SO-ARM的故事从SO-100开始。这款由The Robot Studio设计的5自由度桌面臂,用Feetech STS3215串行总线舵机驱动,3D打印结构件,总成本约130美元(单臂),是LeRobot生态里最便宜的硬件方案。后来改进到SO-101,优化了打印件结构和装配流程。最新的SO-102则补上了最后一块短板:完整的STEP装配体和成本化BOM。
102版本的关键改进是可追溯性。每个零件都有对应的供应商参考价格(来自Amazon、AliExpress、Alibaba),打印指南也细化到了每个项目的耗材重量和打印时间:leader和follower一对,总共需要1171克耗材,打印时间约52.5小时。
404美元花在哪
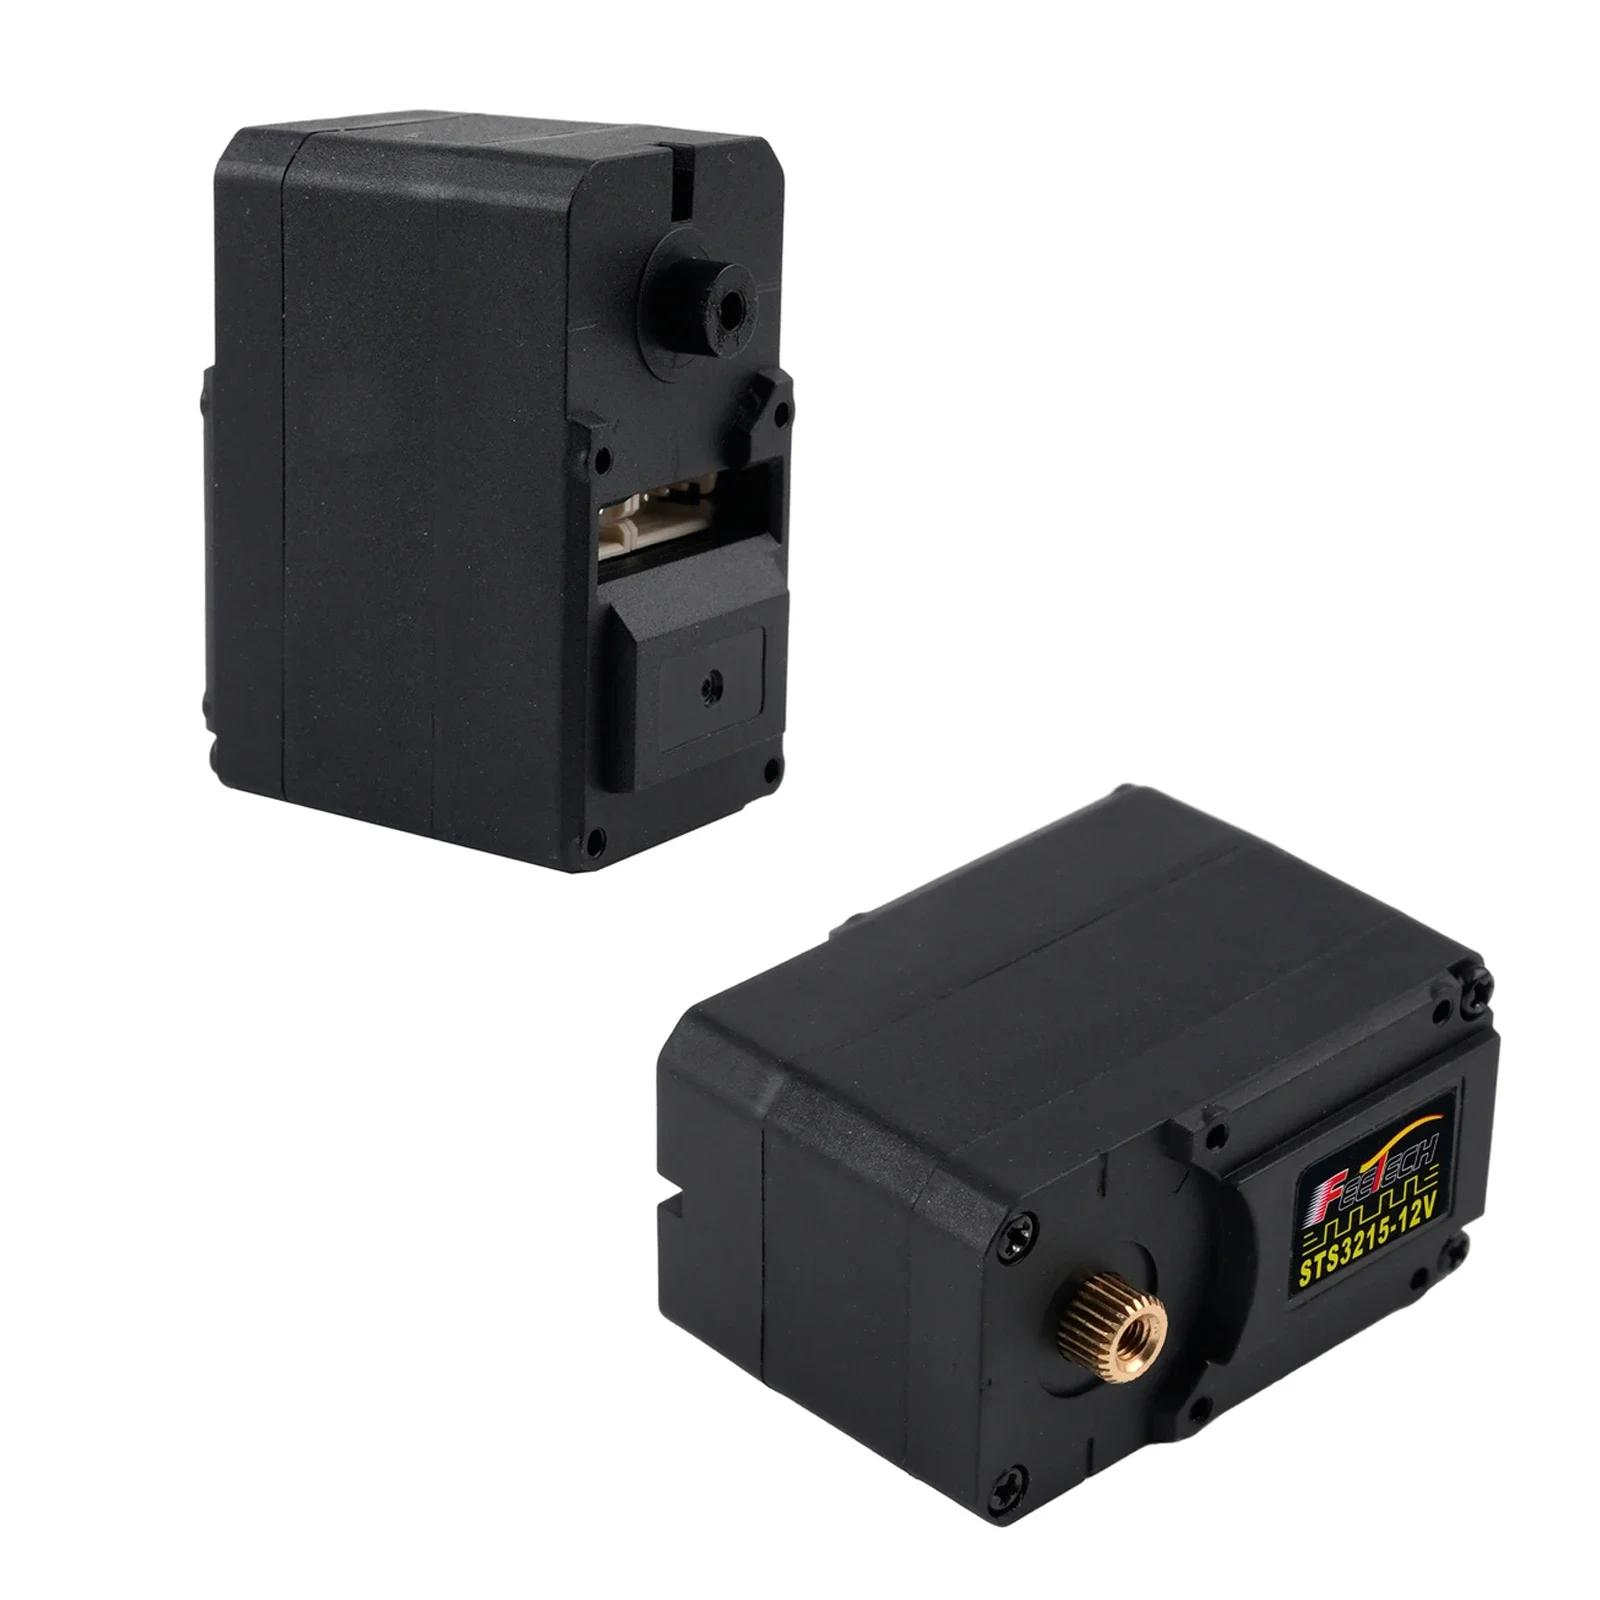
组件成本的大头是舵机。SO-ARM102用的是Feetech STS3215,每个约25-30美元,双臂12个舵机加起来就是300美元左右。剩下的100多美元花在螺丝、轴承、3D打印耗材、线缆、控制板等杂件上。这个价格对比工业级桌面臂(myCobot 280售价1099美元起),便宜了60%以上。
当然,便宜是有代价的。STS3215舵机的精度和耐久性比不上Dynamixel系列,长期高负载运行容易出现齿轮磨损。但对于学习、数据采集和轻量操作任务来说,这个精度完全够用。
与LeRobot的配合
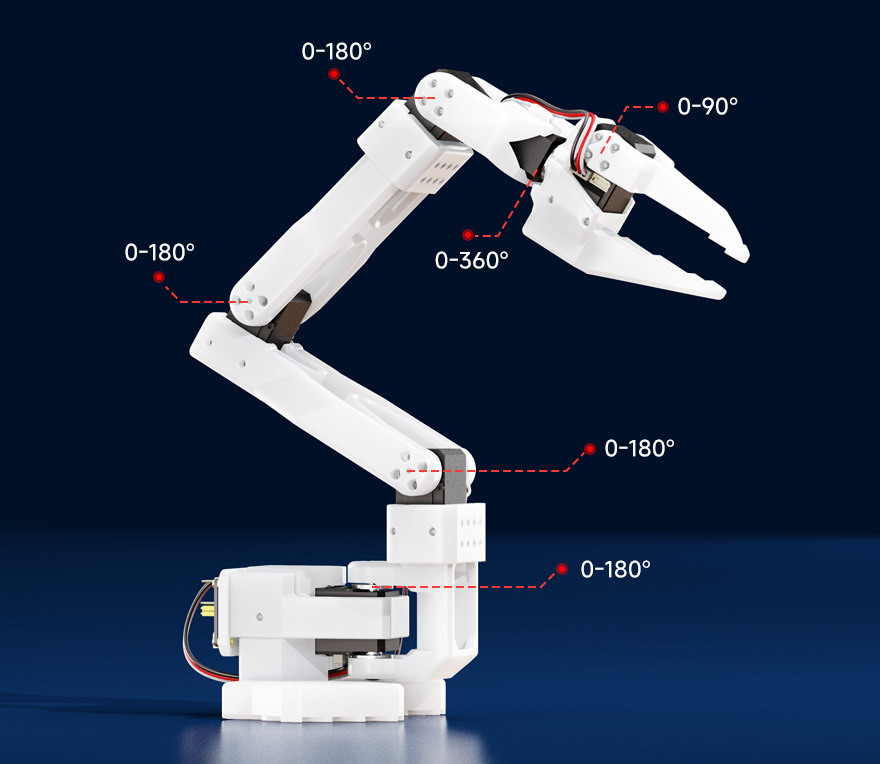
SO-ARM102的价值不只是硬件便宜,更重要的是它与LeRobot软件生态的深度集成。装上LeRobot(pip install lerobot),校准好舵机,录50次演示数据,就能训练一个ACT策略模型,让机械臂学会自主抓取和放置。整个过程从安装到训练完成,大约2小时。
SO-ARM102还新增了URDF文件,可以直接加载到Gazebo、PyBullet、Isaac Sim等仿真器里,做sim-to-real迁移。仿真资产采用CC BY 4.0许可,意味着可以自由使用和修改。
适合谁
如果你是机器人领域的学生或研究者,想低成本跑通从数据采集到模仿学习再到实体部署的完整流程,SO-ARM102目前是最划算的方案。404美元一对臂,加上一个带NVIDIA GPU的电脑,总投入不到5000美元,就能搭一套完整的桌面操作学习平台。如果你只是想要一个能玩、能学的桌面机械臂,不关心模仿学习和数据采集,那ESP32加舵机的DIY方案可能更适合(成本只要几百块人民币)。
52.5小时打印时间太长了,有没有加速的方案?
CC BY 4.0的仿真资产好评,终于可以不用自己建URDF模型了
404美元一对臂真的很良心了,之前想搞个LeRobot的硬件环境一看ALOHA的价格直接劝退
Feetech STS3215舵机确实够用,我手上有一对SO-100跑了三个月数据,齿轮有点磨损但还能用