
玩桌面机械臂或者四足机器狗的玩家,大概率遇到过这个问题:原厂配的MG996R舵机精度不够、容易抖动,想升级但又不确定值不值得花那个钱上DYNAMIXEL。今天把这两种舵机的核心差异拆开说清楚,帮你做判断。
一、控制方式的根本区别
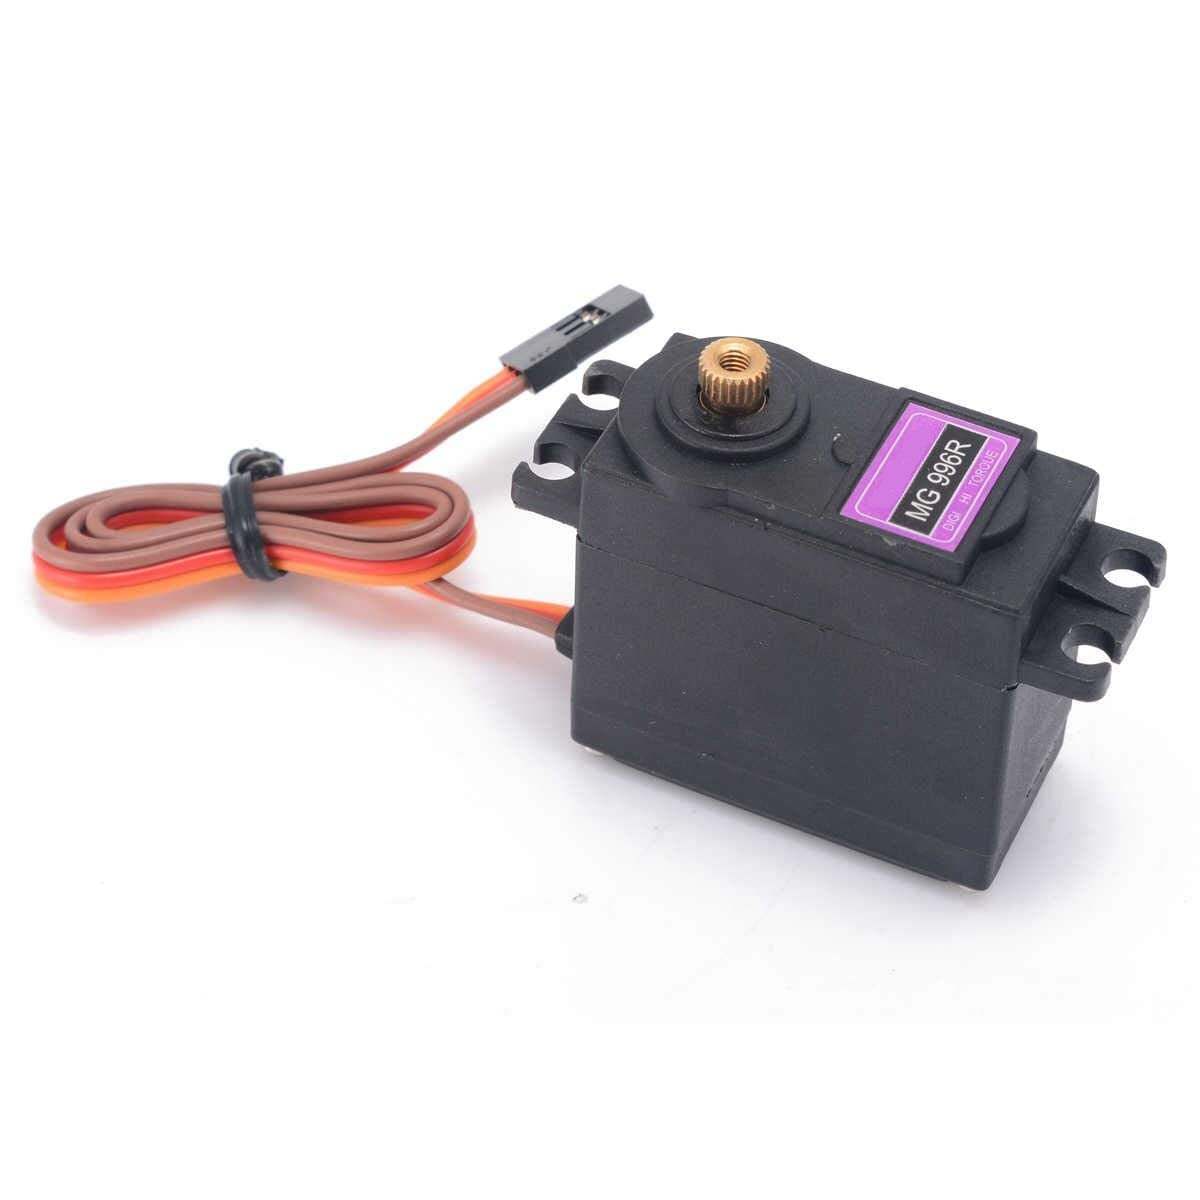
PWM舵机(MG996R、SG90这些)接收的是脉宽信号,控制器发一个1-2ms的脉冲告诉舵机转到什么角度。问题是这个信号是单向的,控制器不知道舵机到底转到了没有,也不知道当前位置和扭矩状态。
DYNAMIXEL的XL430-W250走的是串口总线通信,用TTL或RS485半双工协议。每一颗舵机有独立的ID,控制器可以同时查询位置、速度、电流、温度这些实时数据,也可以远程设定目标位置和运动曲线。
二、精度和反馈的差距
精度方面,MG996R的标称分辨率是1024步(约0.35度),但实际受齿轮间隙影响,重复定位精度在正负2到3度。XL430-W250用12位编码器,分辨率4096步(约0.088度),实际精度能到正负0.5度。
更关键的是位置反馈。XL430内置编码器可以实时回传当前位置,做闭环控制非常方便。MG996R没有这个能力,想要位置反馈就得自己外加编码器,成本和复杂度都上去了。
如果你做的是需要精确位置控制的机械臂,或者四足机器人需要精确的步态控制,DYNAMIXEL的优势非常明显。但如果只是做简单的遥控车、开关机构这些不需要高精度的场景,MG996R完全够用。
三、成本差距到底有多大
价格是最现实的考量。一颗MG996R大概20-30元,XL430-W250大约200-250元。如果一个六自由度机械臂需要6颗舵机,MG996R方案150元左右,DYNAMIXEL方案要1200-1500元,差了10倍。
但也要算隐性成本。MG996R方案要做位置反馈就得加编码器,加上额外的布线、ADC采集,实际成本会上升。DYNAMIXEL方案布线简单,一根总线串所有舵机,接线工作量小很多。
建议是:学习和研究用途,预算够就直接上DYNAMIXEL,省心很多。纯娱乐和简单机构,MG996R性价比高。
四、兼容性和生态
DYNAMIXEL有自己的SDK,支持ROS2,配合DYNAMIXEL Wizard 2.0可以在线调试参数。社区里现成的项目也很多,从机械臂到四足机器狗都有。
国产替代方面,飞特STS3215和朗科LX-16A都是不错的总线舵机选择,价格在50-80元一颗,性价比比DYNAMIXEL高很多,精度也够用。如果预算有限又不想用PWM舵机,可以优先考虑这两个。






这篇文章写得清楚,之前一直纠结要不要升级,现在明确了
请问DYNAMIXEL的半双工通信延迟大概多少?做实时控制够不够
飞特STS3215我也用过,五十块一颗性价比高很多,精度对桌面臂够用了
XL430确实好用,我做的那个六轴臂换了之后精度提升非常明显