BUILD实践
NRF24L01无线模块怎么接线?DIY机器人2.4G遥控供电避坑
隔壁老王拉着我吐槽:做了台无线遥控车,用的NRF24L01模块,接上从没连通过,发射端一直显示TX Failed。我让他把引脚图发我,一眼就...
评论5 喜欢0 举报

镜头见人脸,马赛克就登场:用行空板K10做一台隐私摄像头
做这个小东西的起因很简单:想做一个不用解释、拿起来就能看懂的作品。手机摄像头拍下的画面里,人脸一旦出现,屏幕立刻给人脸盖上一层彩色像素马赛克...
评论0 喜欢0 举报
六足机器人怎么自制?18舵机开源方案从装机到校准跑通
想做机器人入门项目,很多人第一反应是四轮小车,但玩一圈你会发现,最上头的其实是那种自己会走路的东西。六足机器人就是这样的存在:三条腿永远撑地...
评论5 喜欢0 举报
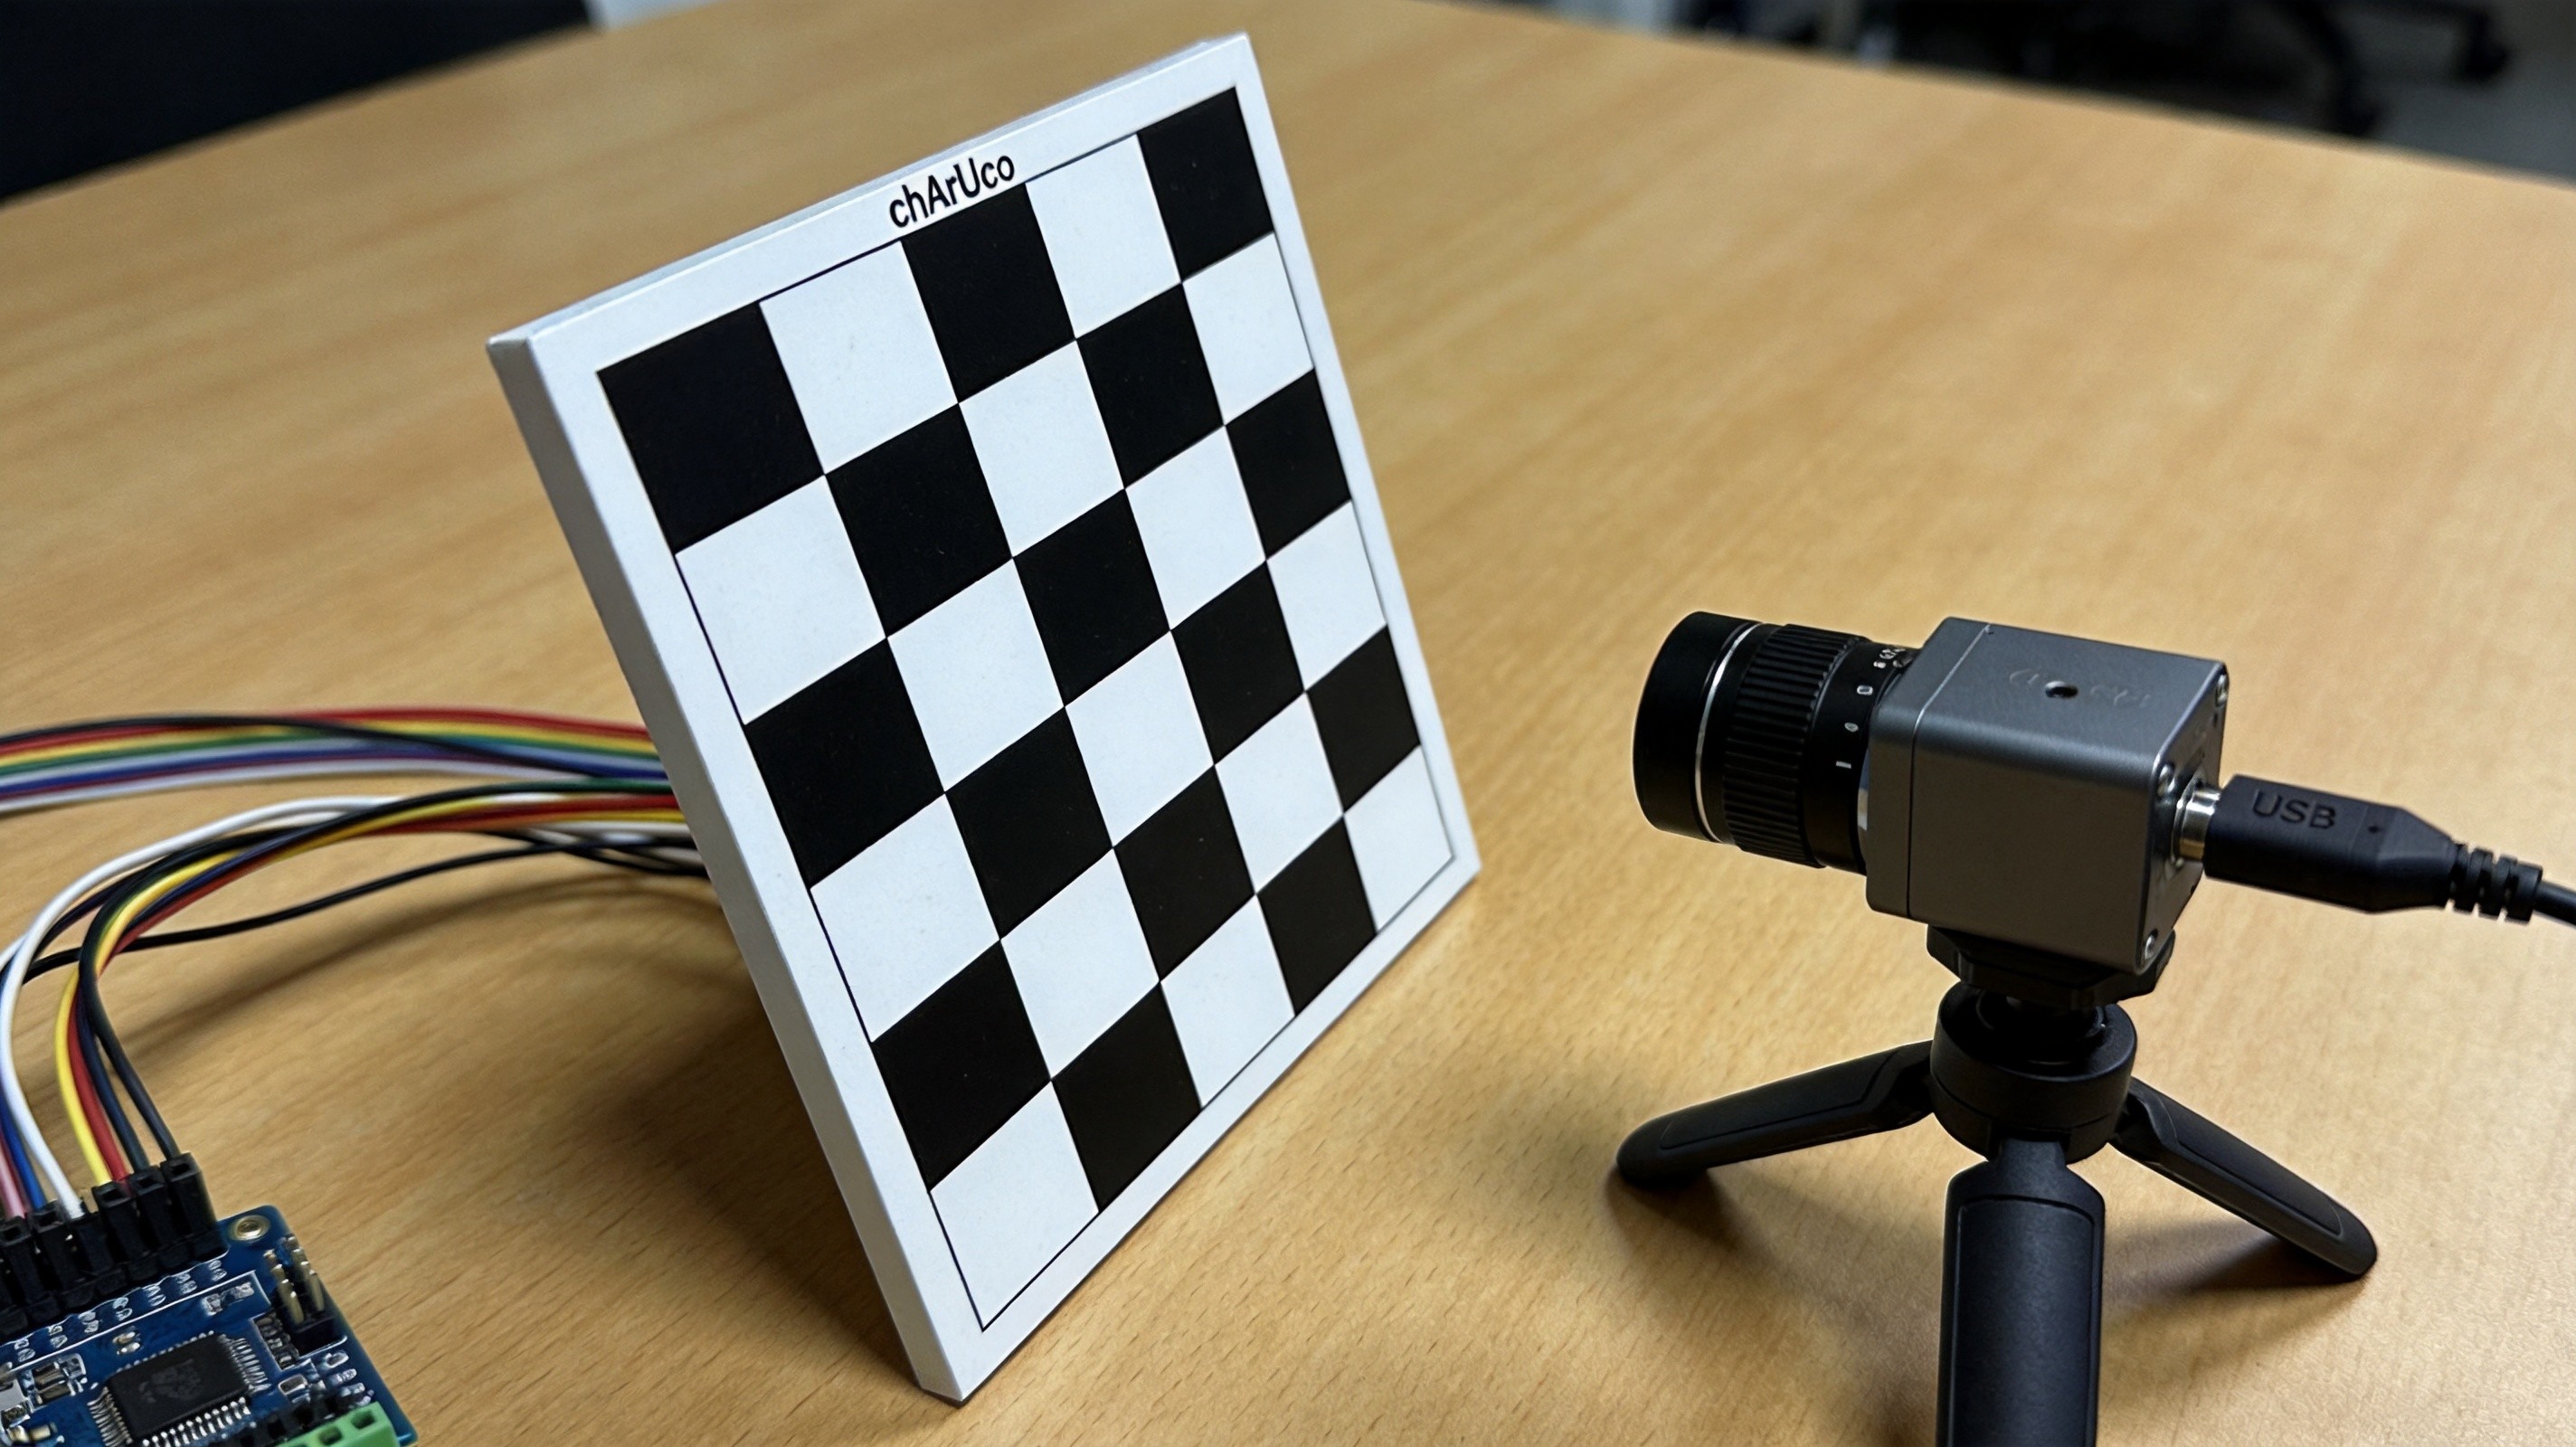
USB摄像头畸变校正怎么做?机器人视觉标定的第一步避坑实操
做机器人视觉,第一步是标定摄像头给机械臂或巡线小车装摄像头时,很多人直接拿原始画面去算距离和角度,结果误差大得离谱。原因多半是镜头畸变没校正...
评论0 喜欢0 举报
无刷电机BLDC怎么驱动?ESC电调接线与油门校准避坑
给机器人换无刷电机(BLDC)那会儿,我踩的第一个坑就是:无刷电机没有碳刷,不能像有刷电机那样直接通直流电让它转,必须配一块电子调速器(ES...
评论6 喜欢0 举报
A4988驱动步进电机怎么接线?Vref设电流与细分避坑
想给机械臂、3D打印机或小雕刻机配个步进电机,很多人第一块驱动板就买A4988。它自带翻译器,接上电给一个脉冲走一步,写代码很简单,但恰恰是...
评论5 喜欢0 举报
麦克纳姆轮全向小车怎么走?运动学与四轮接线避坑
玩轮式机器人最爽的画面,大概就是小车不拐弯、直接横着滑进工位。麦克纳姆轮就是干这个的:四个轮子上斜着装了一圈小滚子,滚子跟轮轴成45度,转起...
评论5 喜欢0 举报
霍尔编码器电机怎么测速?Arduino读脉冲算转速加闭环调速
攒车攒了半个月,机器狗四腿都能动了,可一让它走直线就歪,加一点油门又窜出去,怎么调都像喝多了。朋友听完只点了一句:你没给电机装个眼睛,它在瞎...
评论4 喜欢0 举报
TB6612电机驱动板怎么接线?PWM调速与STBY避坑实操
做轮式小车、差速底盘,绕不开电机驱动板。很多人第一反应是上L298N,块头大、发热猛、效率还低。其实还有一块小板子被低估了——TB6612F...
评论6 喜欢0 举报
MPU6050姿态解算怎么入门?DMP和卡尔曼该怎么选
自己攒平衡车、无人机或者双足机器人,绕不开一个六轴传感器,就是MPU6050。它把三轴加速度计和三轴陀螺仪塞进一颗芯片,成本十几块,几乎所有...
评论4 喜欢0 举报