先把结论摆前面
官方那只 25 厘米的小鸭子 399 美元起,预购 8 月 27 日开的,首发名单里没有中国大陆。想上手的人于是分了三拨:一拨等转运,一拨换舵机自己复刻,一拨干脆去打印 Open Duck Mini。我这几天把三个仓库的 README、采购清单、装配文档全翻了一遍,进度比想象中快,坑也比想象中多。
最反常识的一条是:国内那条换舵机的低成本路线,已经不是纸面方案了。2026 年 10 月 24 日,作者放了两段实机录像,前滚翻之后自己站起来(约 8 秒)、在桌面上行走(约 6 秒)。到 10 月 25 日,仓库首页写的是:飞特版整机、首次使用流程、整机运动,都已经在实机验证。
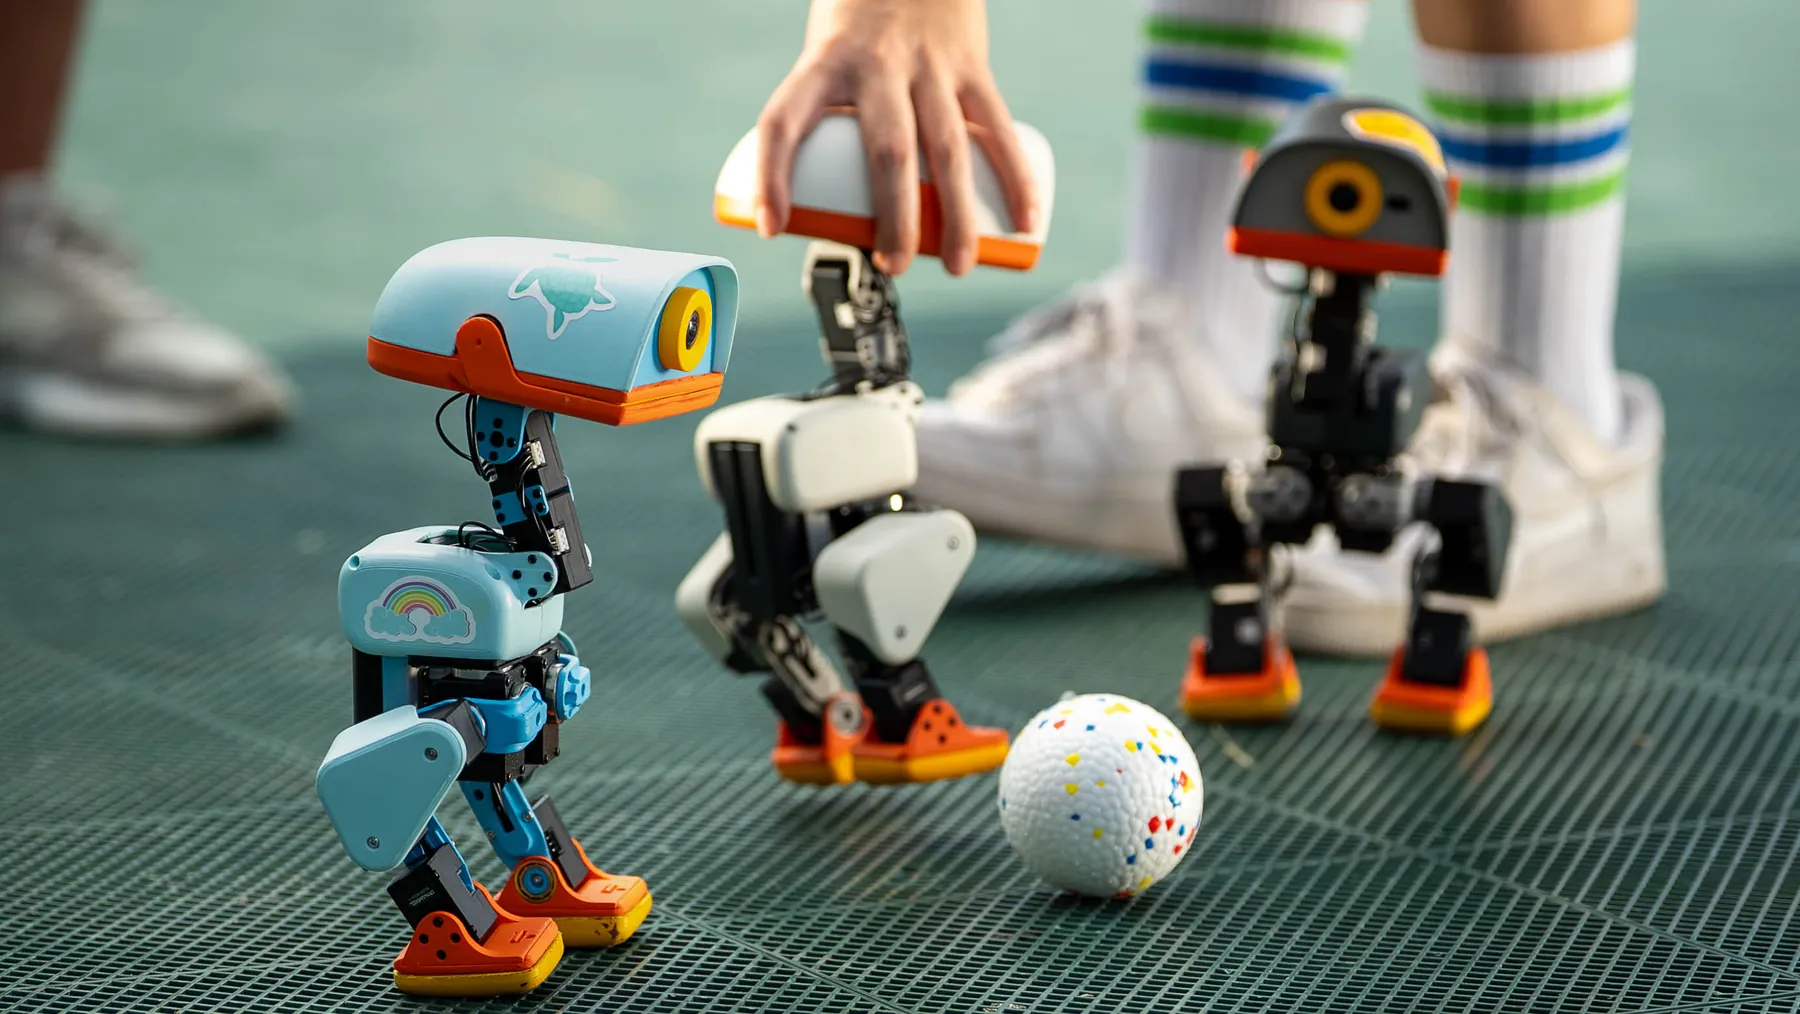
(官方实拍,球场上玩球的三只鸭子。25 厘米高、780 克,这就是它真实的尺寸感)
官方那只:399 美元,首发不含中国大陆
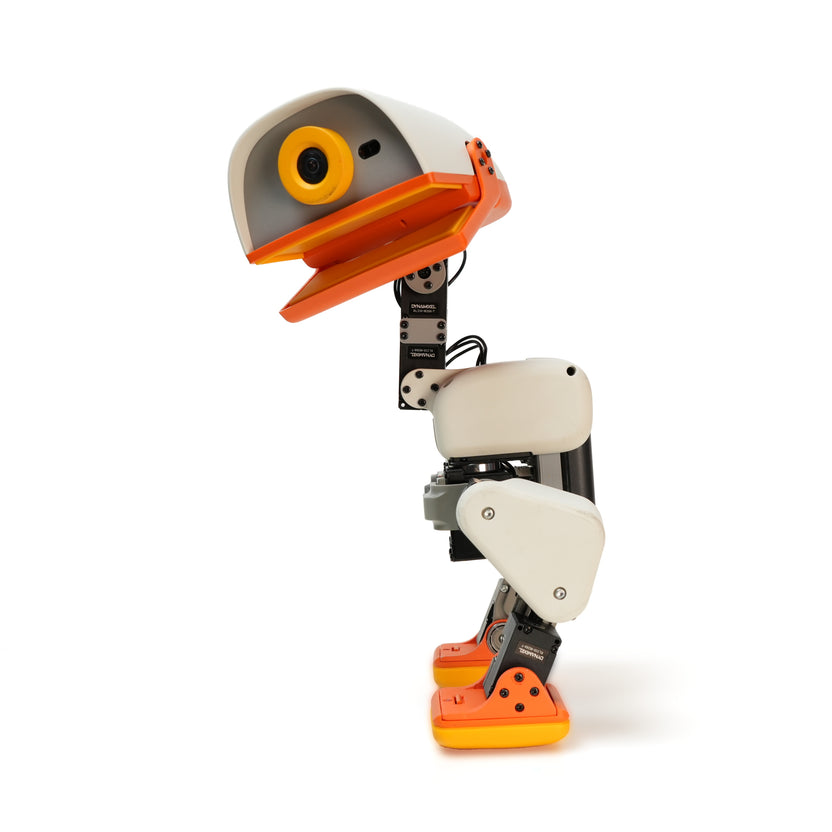
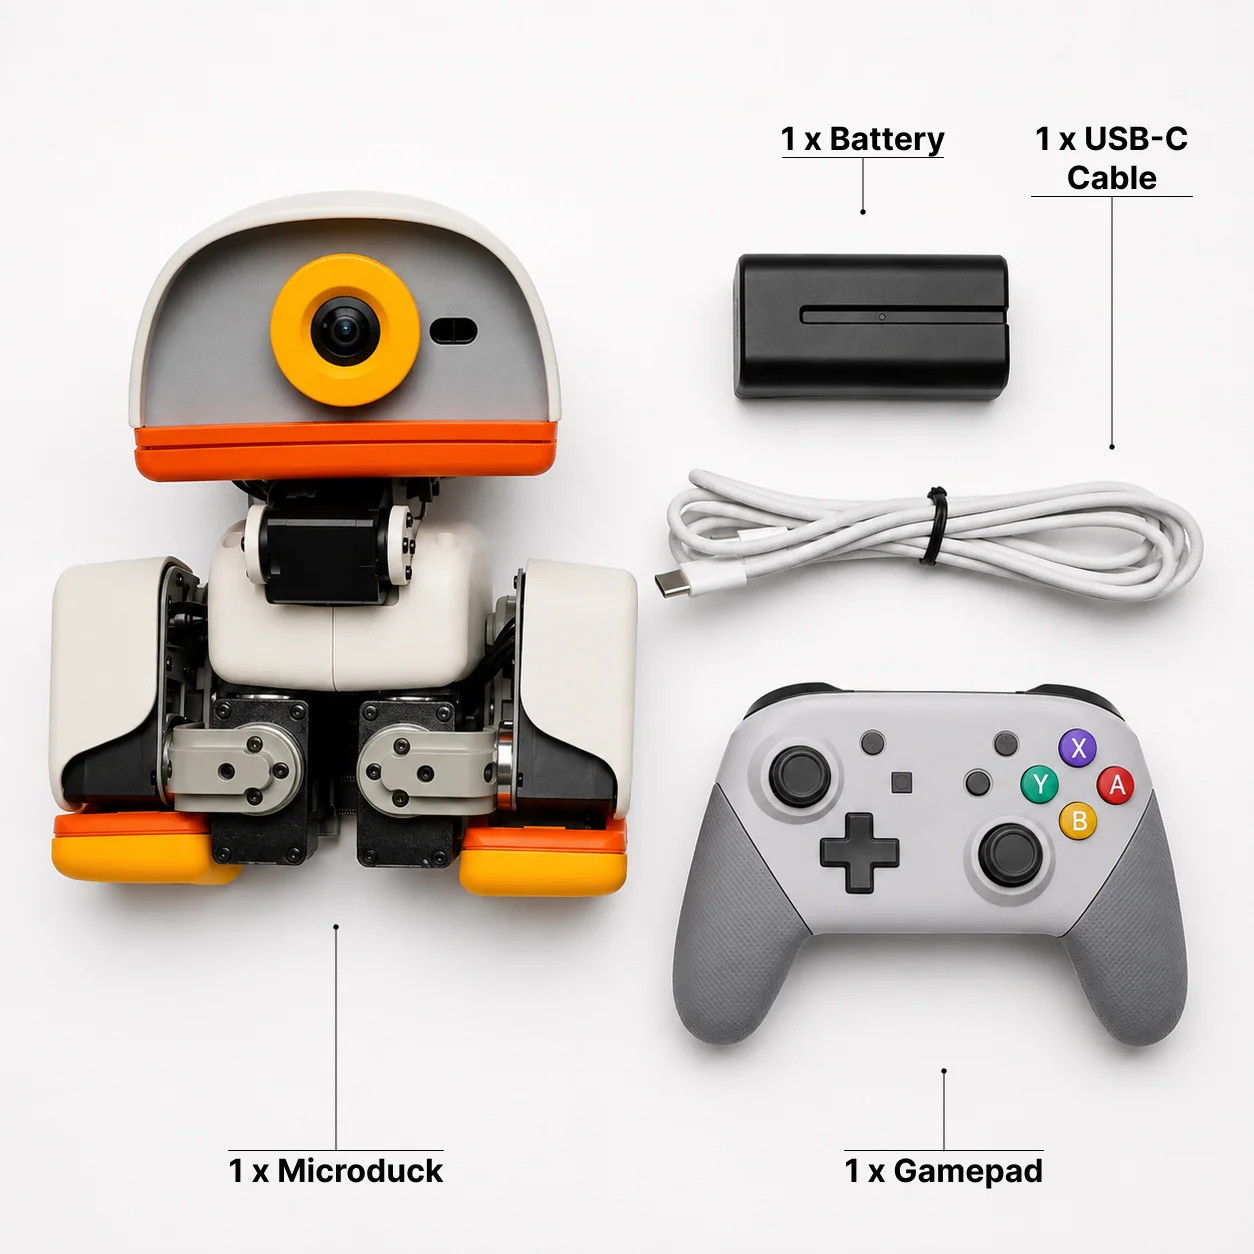
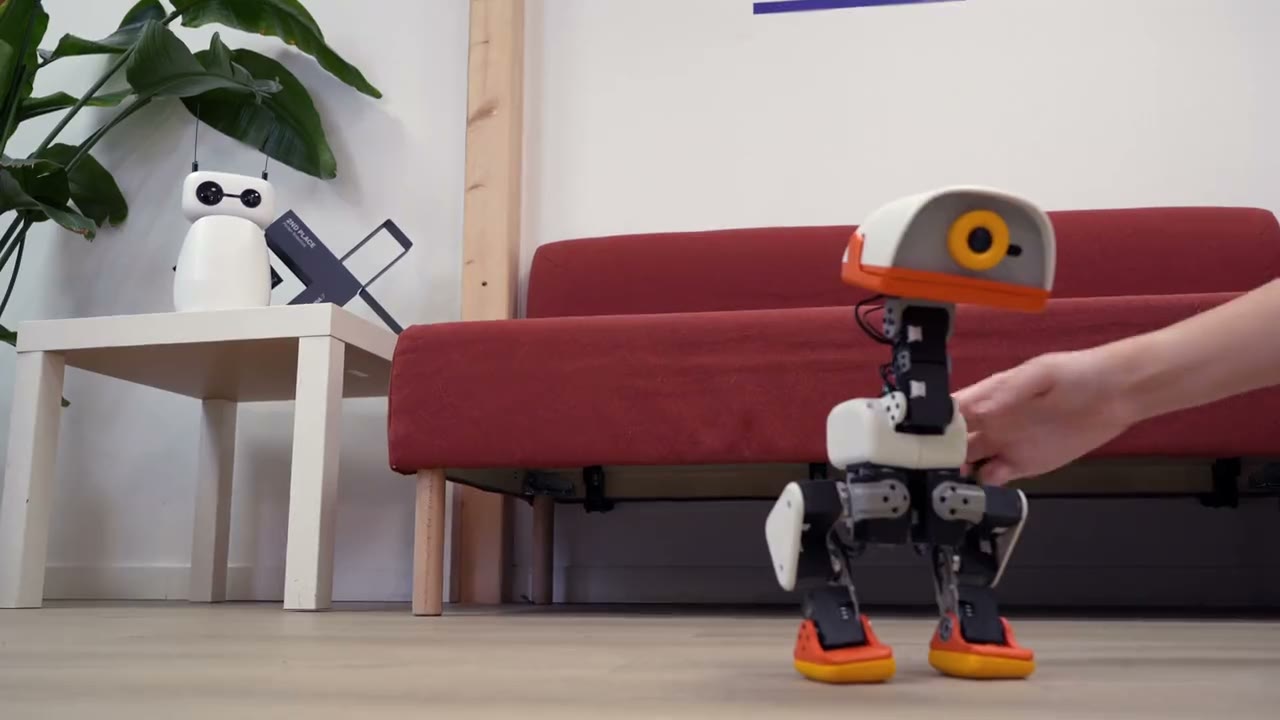
官方产品页和商店页给的参数是:25 厘米高、780 克、15 个电机、正面广角摄像头、8×8 ToF、两颗 IMU,可动的喙能抓东西,RK3566 加 AI 加速器、1GB 内存 32GB 存储,NP-F550 电池大概一小时续航,随机配手柄。预购价 399 美元,税前不含运费,欧洲商店标 340 欧元。
发货范围写得很明确:首发美国、加拿大、欧盟、英国、挪威、瑞士、日本、韩国,其他国家后续开放。中国大陆不在首批里。想玩又不想等,才有了后面这三条路。
还有一句最容易被宣传带偏的地方:官方说的 open source,指的是软件和 SDK,不是整机图纸。MicroDuck 资料站(microduckrobot.org)核对官方 Press Kit 时专门点过这一条,别把开源读成整机开源可自制。这句话很关键,它解释了为什么国内复刻必须自己重新出结构件。
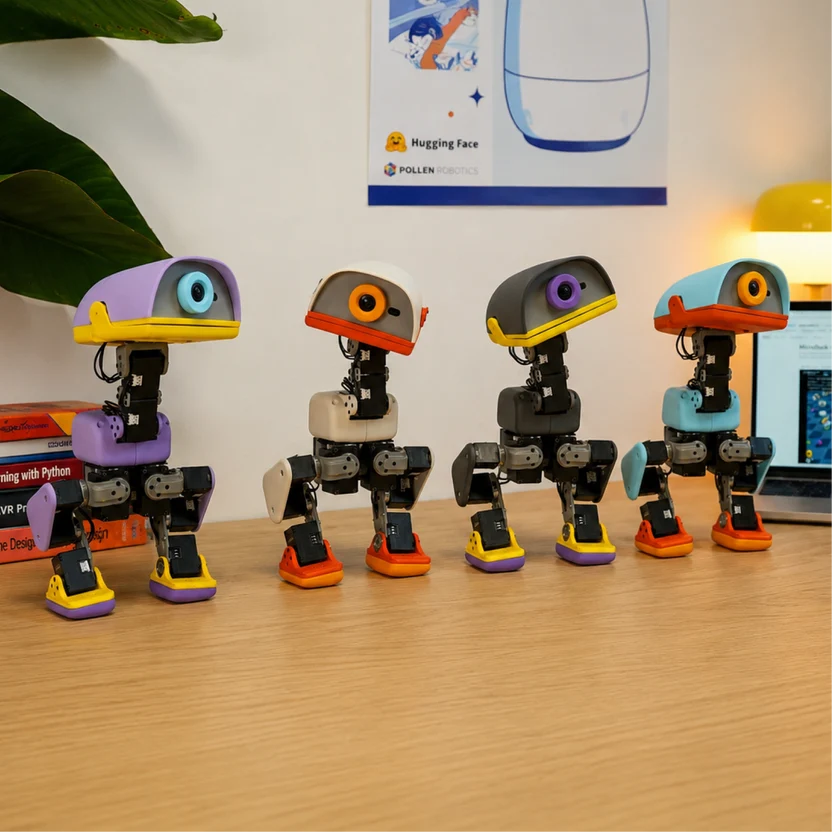
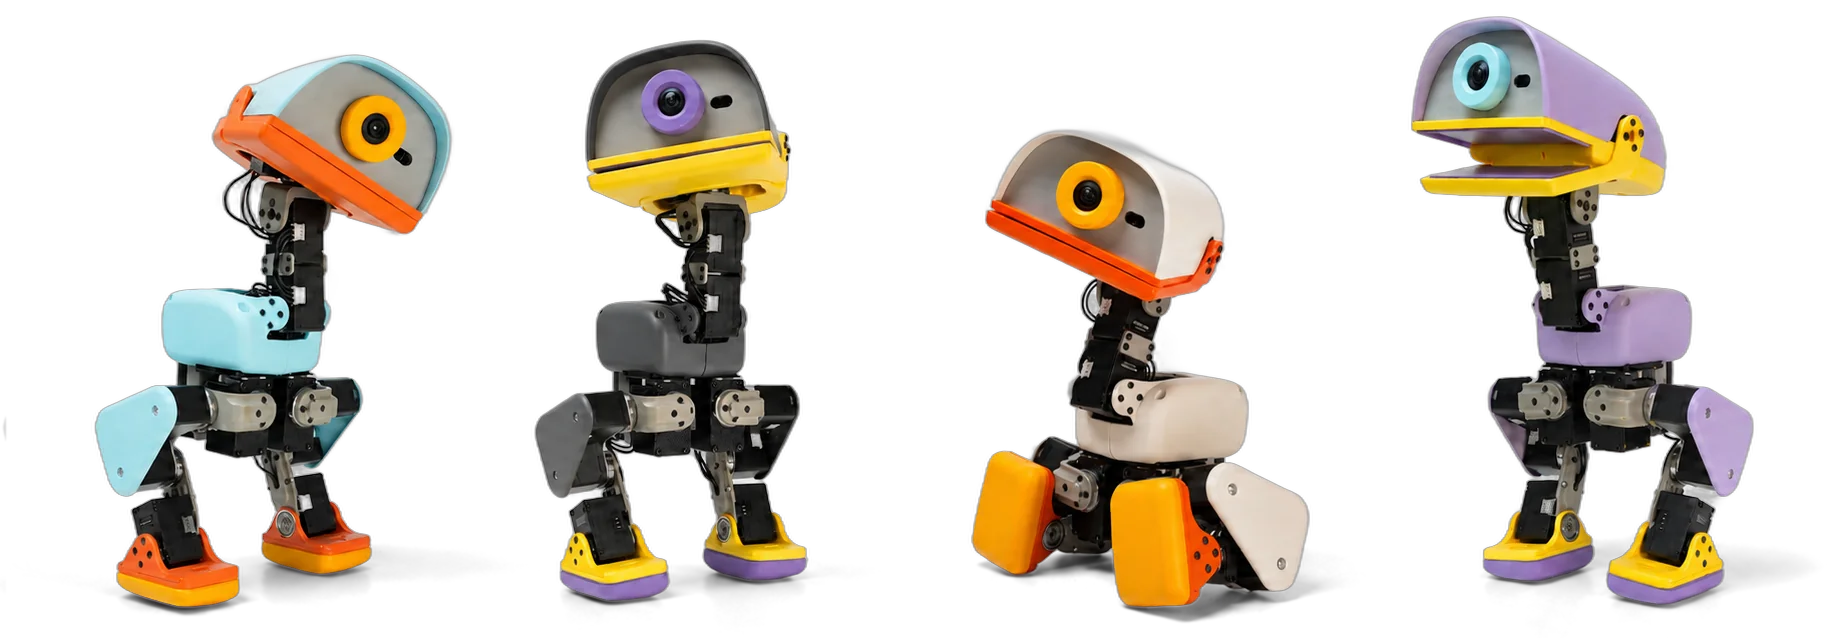
(官方商店页的四色实拍。四种配色内部是同一台机器,只是壳子不同)
路线 A:换舵机的复刻,已经走起来了
fanhao375/microduck-replica 是目前资料最全的一条。思路很朴素:原厂用 ROBOTIS 的 XL330-M288-T,贵;换成国产飞特的 HD-1910,便宜一大截,结构件按新舵机重新出图。
换了什么,怎么换的
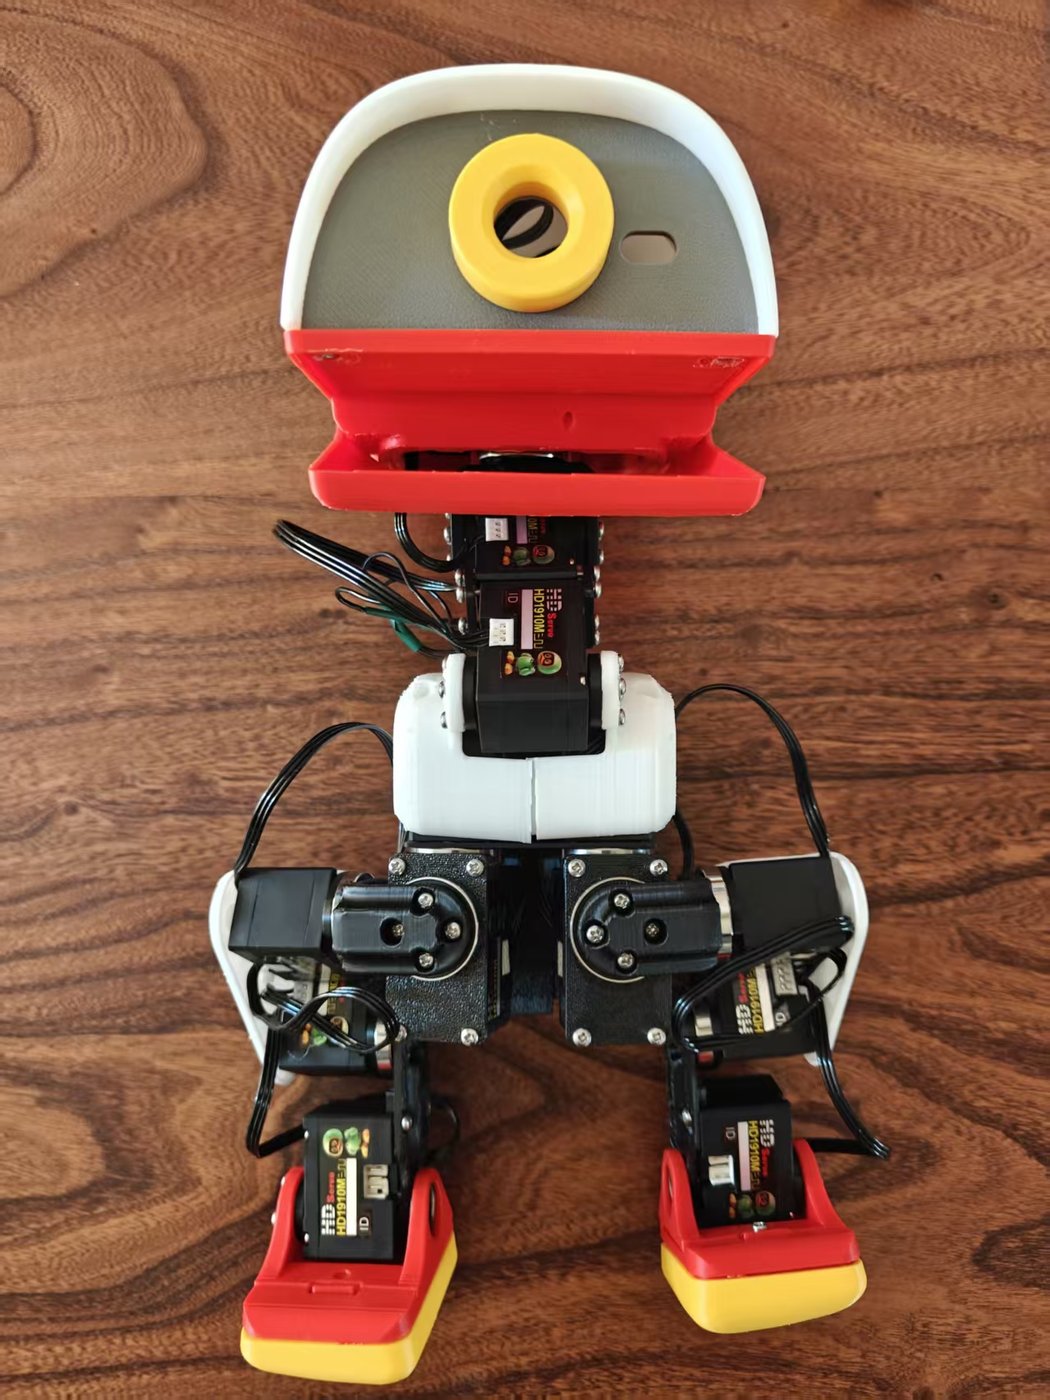
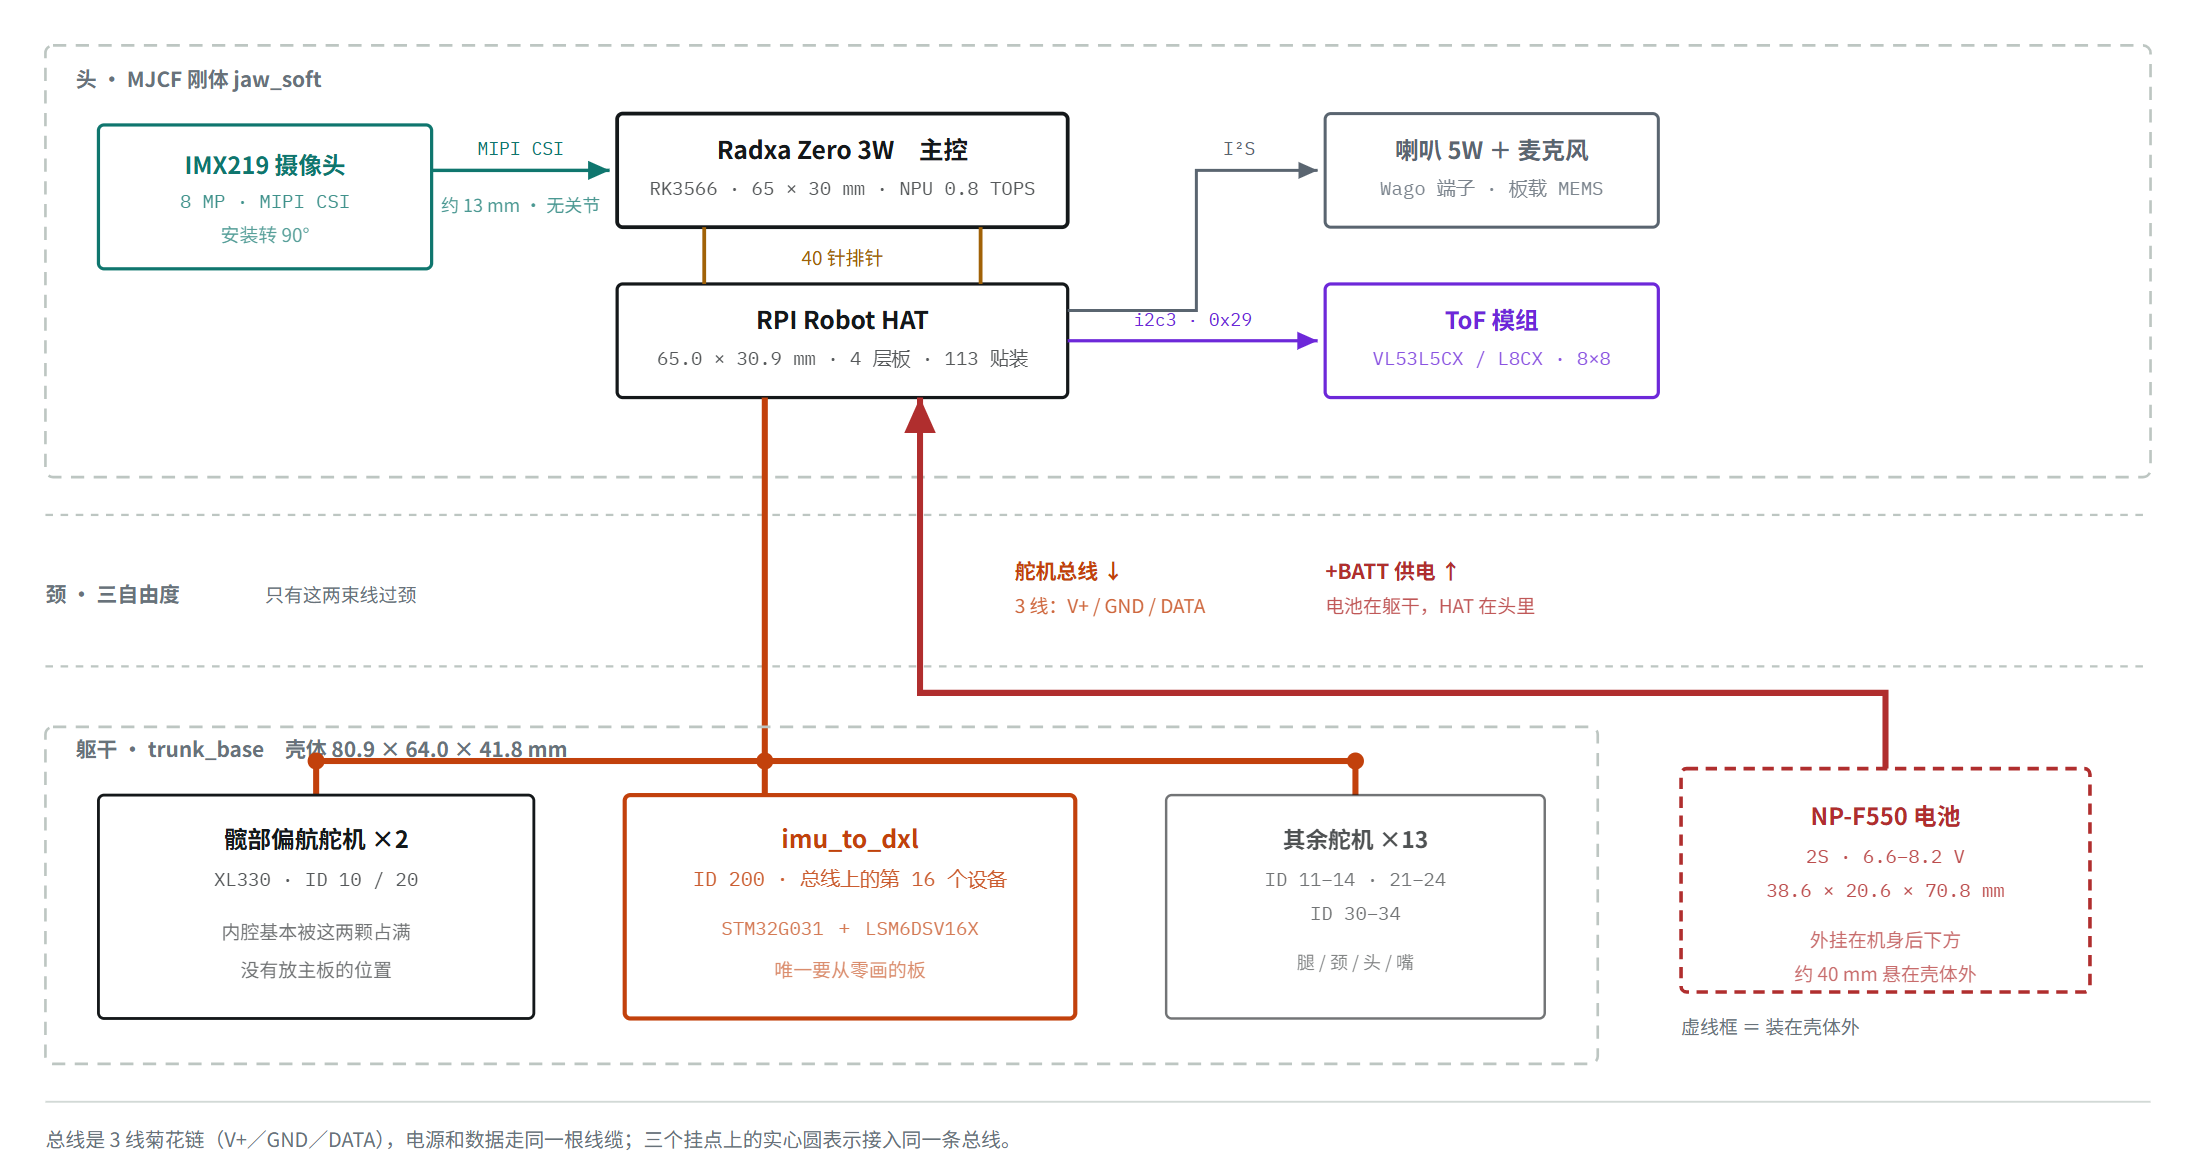
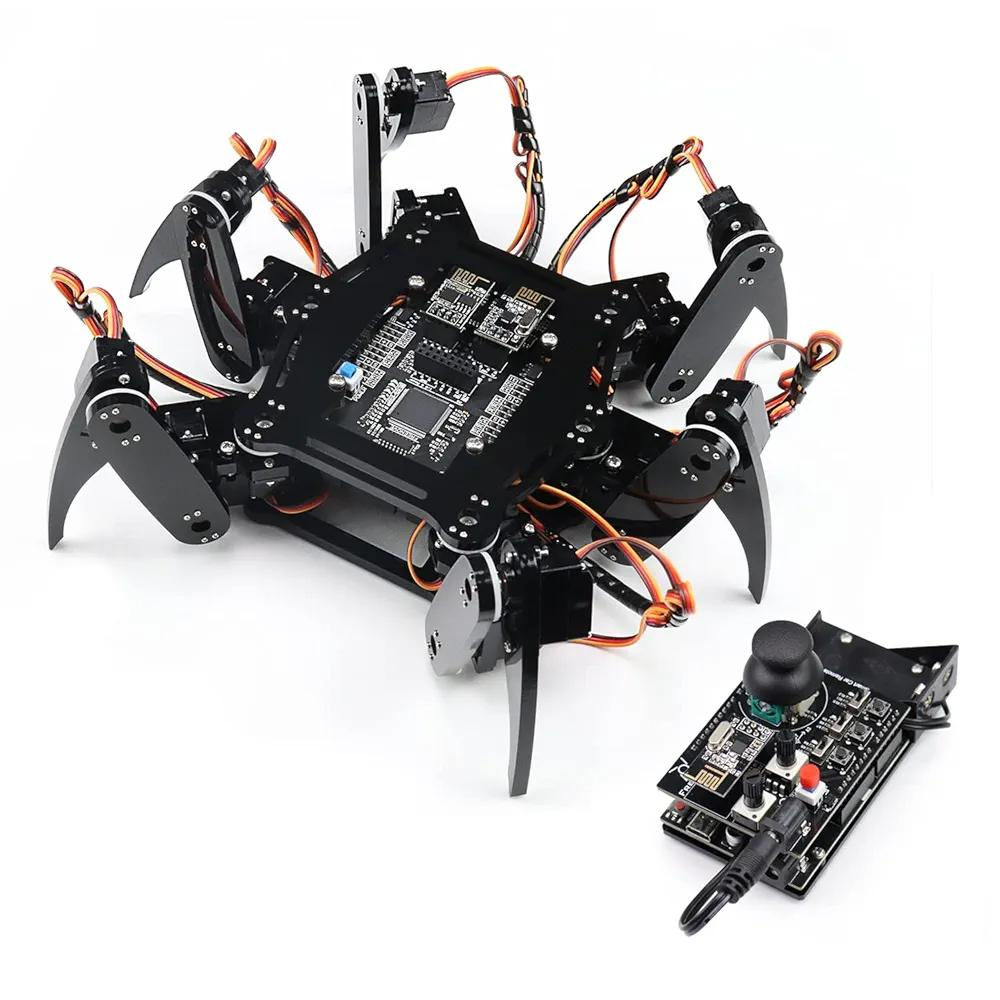
按仓库首页:主控是 Radxa Zero 3W,配 Pollen 官方开源的 RPI Robot HAT,舵机 15 颗 HD-1910,另外自己画了三块小板,分别是总线 IMU 板、舵机总线分线板、电池端子板。打印件和 CAD 单独放在 microduck-replica-cad 仓库,飞特版和 XL330 版各一套,机械部分由机械行者Robo 维护,B 站有 8 集从零安装视频,截至 10 月 12 日出了 6 集。
软件这边做了两件实事。一是可刷的系统镜像,最新是 20261023c;二是 Microduck Studio 网页中控,手机或电脑浏览器连上去就能配 Wi-Fi、标定舵机与 IMU、用手柄遥控、管理模型、导出诊断日志。首次使用流程也写成了直线:刷镜像、热点配网、舵机与 IMU 标定、手柄配对与急停测试、站起、行走。
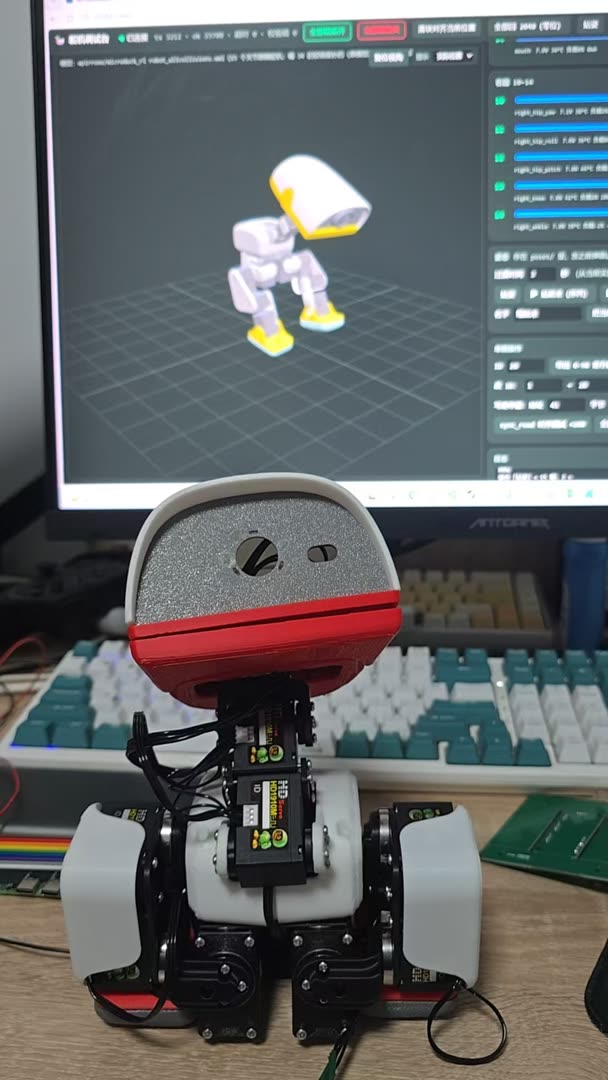
(9 月 18 日第一次上电的实拍。画面里只有头和躯干,胸前那颗就是飞特 HD-1910,背景显示器上跑的是 MuJoCo 仿真)
进度到哪了,边界在哪
10 月 24 日那两段录像我看了,前滚翻接起身是完整的,桌面行走也是真的在走,不是原地踏步。训练侧另有一个 Training Studio,能在浏览器里建实验、看曲线、评估检查点、导出 ONNX;仓库自己也写明,真 GPU 短跑、评估视频、模型导出这条链路验证过了,长训练和自己训出来的策略还没做实物验证。
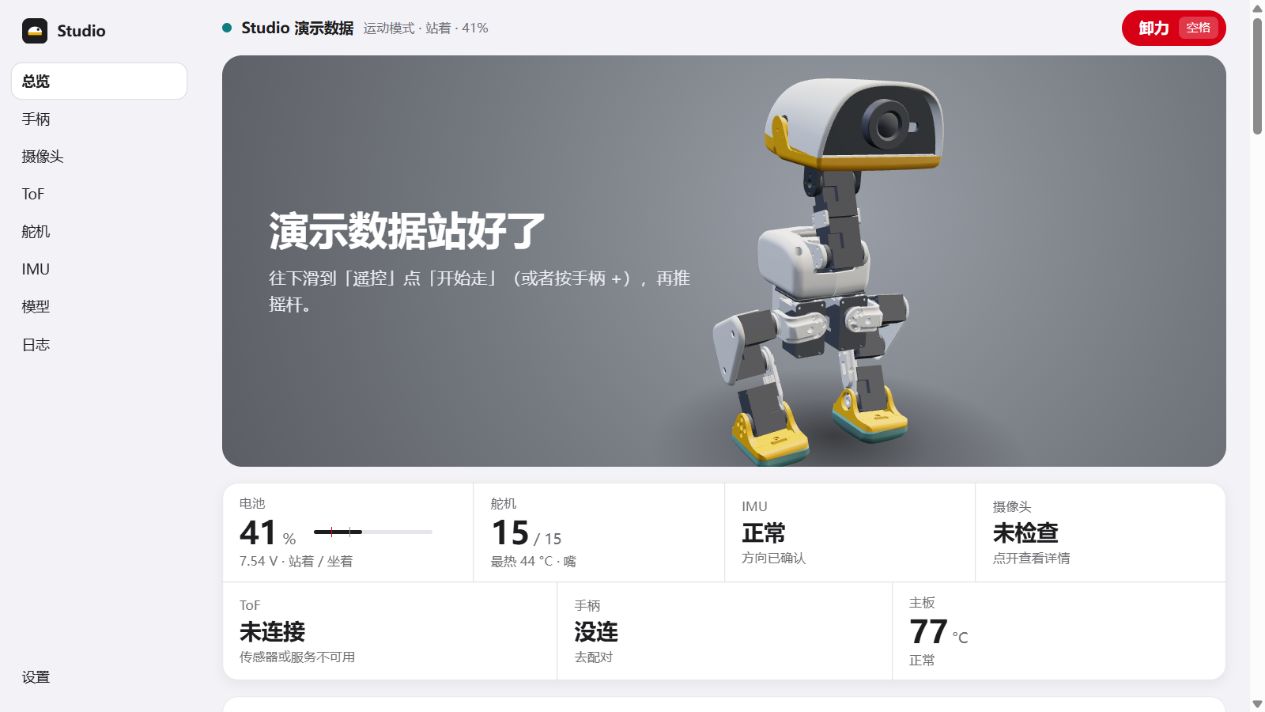
(Studio 界面演示。注意这里显示的是模拟设备读数,不是实机数据,作者自己也标了)
该泼的冷水也得泼。资料站 10 月 26 日的复核写了三件事。一是那两段新视频没列完整的镜像、runtime、策略、IMU 版本组合,也没有重复试验次数,所以不能据此宣布所有 23c 新卡、全部总线 IMU 都通过,更不能说长期稳定。二是 23c 镜像接的是 Feetech/DXL2 总线的 IMU 识别,换协议、换模块、换安装方式都得重新标定,软件回归和镜像检查替代不了真板验收。三是它此前把复刻仓定性为研究项目,那个判断基于 9 月 8 日的 a1f4979 版本,10 月的仓库已经推进到整机运动验证,这条结论该更新了。
钱这件事,说清楚比说好听重要
仓库里有一份 2026-10-23 的飞特版采购清单,33 项打印件、23 项外购件,带采购链接。打印件整套记录价 139 元;外购件里 15 颗 HD-1910 舵机 95 元一颗、合计 1425 元,Radxa Zero 3W 309 元,树莓派机器人 HAT 120 元,imu_to_dxl 板 80 元,URT2 调试板 45 元,64GB TF 卡 60 元。
但我不打算给你一个整机多少钱的准数。原因有两个。清单本身有错:NP-F550 电池那行数量写 1、单价 17,总价却记 47,合计公式也没把 16 元的防滑垫算进去。另外舵机名写的是 HD1901M,跟项目主线的 HD-1910 不一致,下单前得核实际 SKU。资料站复核的意见是不能仅修正算式就宣布得到可信的完整整机价,我同意这个判断。
顺手纠一个流传的说法:有版本讲这条路成本已经超过 8000 元。按现在这份飞特清单的单价看,整机材料成本到不了那个量级。8000 元更像原厂 XL330 舵机口径下的数字,14 颗原厂舵机的差价,正是这条路省下来的地方。当然打印耗材、工具、运费、打废的件都不在里面,自己没打印机还得另算一笔。
路线 B:原厂 XL330 路线,最照抄官方的一条
AI-FanGe/Microduck-build-tutorial 走另一头:不省钱,省时间。全用原厂件,14 颗 Dynamixel XL330-M288-T,ROBOTIS 的 OpenRB-150 舵机控制板,树莓派 Zero 2 W 跑部署代码,成品 6V 可充电电池而不是两节 18650 自己组,BNO080、BNO085、BNO086 走 I2C 读姿态。
舵机编号排得很规矩:1 到 5 是右腿,右踝、右膝、髋俯仰、髋横滚、髋偏航;6 到 10 是左腿;11 到 14 是头颈,头俯仰、颈俯仰、头偏航、头横滚;嘴部舵机可选 15,当前行走策略不用它。总线上串成三条链,右腿 5→4→3→2→1,左腿 10→9→8→7→6,头颈 12→11→13→14。Dynamixel Wizard 里的推荐参数也写死了:协议 2.0、波特率 1Mbps、Return Delay Time 0、PWM Slope 255,Shutdown 要去掉输入电压错误触发项,不然电池电压一抖就误停。
它最大的价值是那张预构建镜像 microduck.img.xz。烧进去就是 Raspberry Pi OS Lite 64 位,主机名 microduck,默认用户 user,部署目录 ~/microduck,装好 venv,带 walk.onnx 行走模型,还有一个无头手柄服务,开机后手柄按 START 两秒就起控制循环。键盘也能控:v 开关行走,方向键前后左右,x 速度归零,i 看 IMU,q 退出。README 连镜像 SHA256、Wi-Fi 的 network-config 怎么写、手柄连上会关 Wi-Fi 提升蓝牙稳定性、机器人一启动就倒该查什么(左右腿 ID 装反、膝盖 offset、IMU 方向、walk.onnx 对不对得上硬件)都写了。
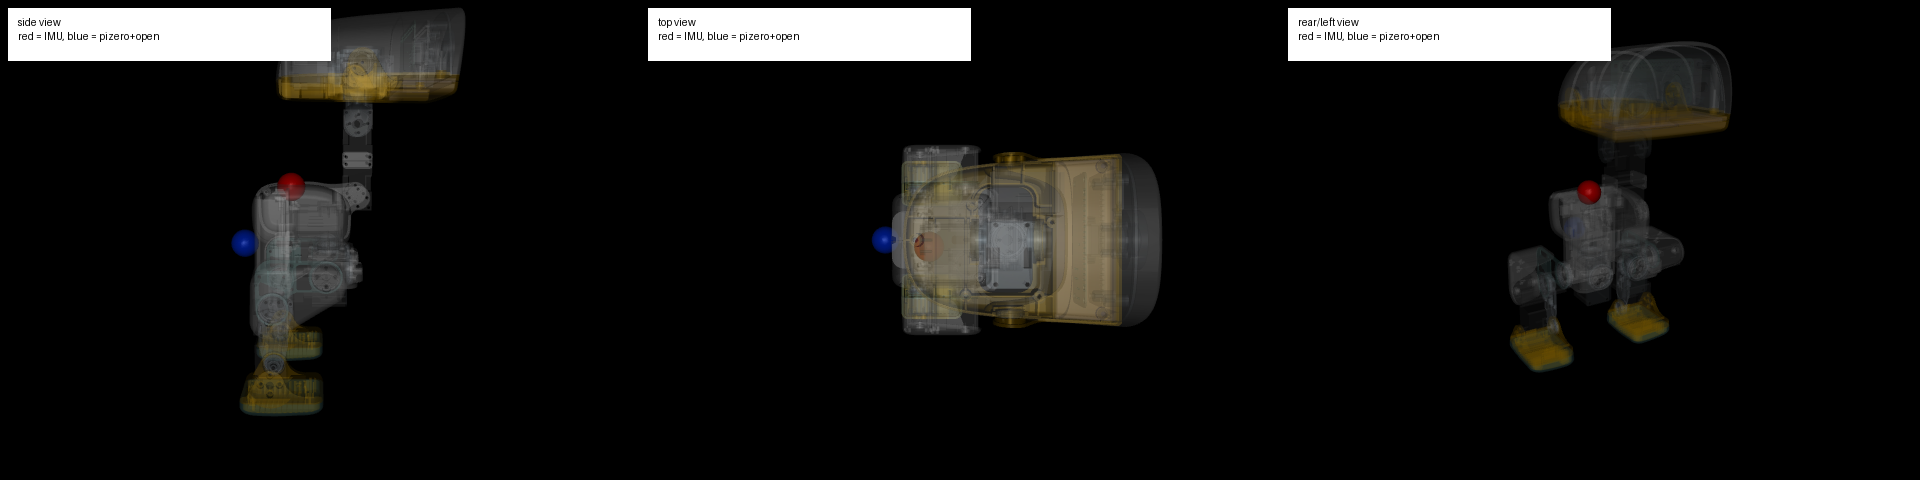
(仓库里训练环境用来核对 IMU 安装朝向与躯干视角的示意图。这条路的 IMU 方向由 IMU_MOUNT_QUAT 写死,装反了必须重标)
它的边界也清楚:仓库里没写清这套镜像在别人手上的成功率。实机效果取决于你有没有按 ID 表把 14 颗舵机一颗颗配好,ID 不对、offset 不对,第一次跑就会摔。训练仓 mjlab_microduck 基于 MuJoCo/MjLab,可以自己训 walk.onnx 再换进去,但那是另一条学习曲线。
路线 C:Open Duck Mini v2 打印包,先打件再谈走路
第三条路严格说不是复刻 Pollen,而是做另一台同源的小鸭子:Antoine Pirrone 的 Open Duck Mini v2。中文资料站在 9 月 9 日打包了一份完整打印包,36 种原始 STL、按原作者数量表共打 51 件,PLA 49 件、TPU 2 件,9.51MB,附两张原始接线图、逐件清单和中文装配指南,文件锁在 b23317a 这个 commit 上,Apache 2.0。
它的 BOM 跟前两条完全不同,这点必须先说清:14 颗 Feetech STS3215,要 7.4V、19kg·cm 那个版本,别按名字随便选;Pi Zero 2 W,Waveshare Bus Servo Adapter (A),BNO055,4 个 SS-10 触地开关,2 节 18650 加 2S BMS,独立 UBEC 给 Pi 供 5V。舵机编号又是另一套:右腿 10 到 14,左腿 20 到 24,颈部 30,头部 31 到 33。
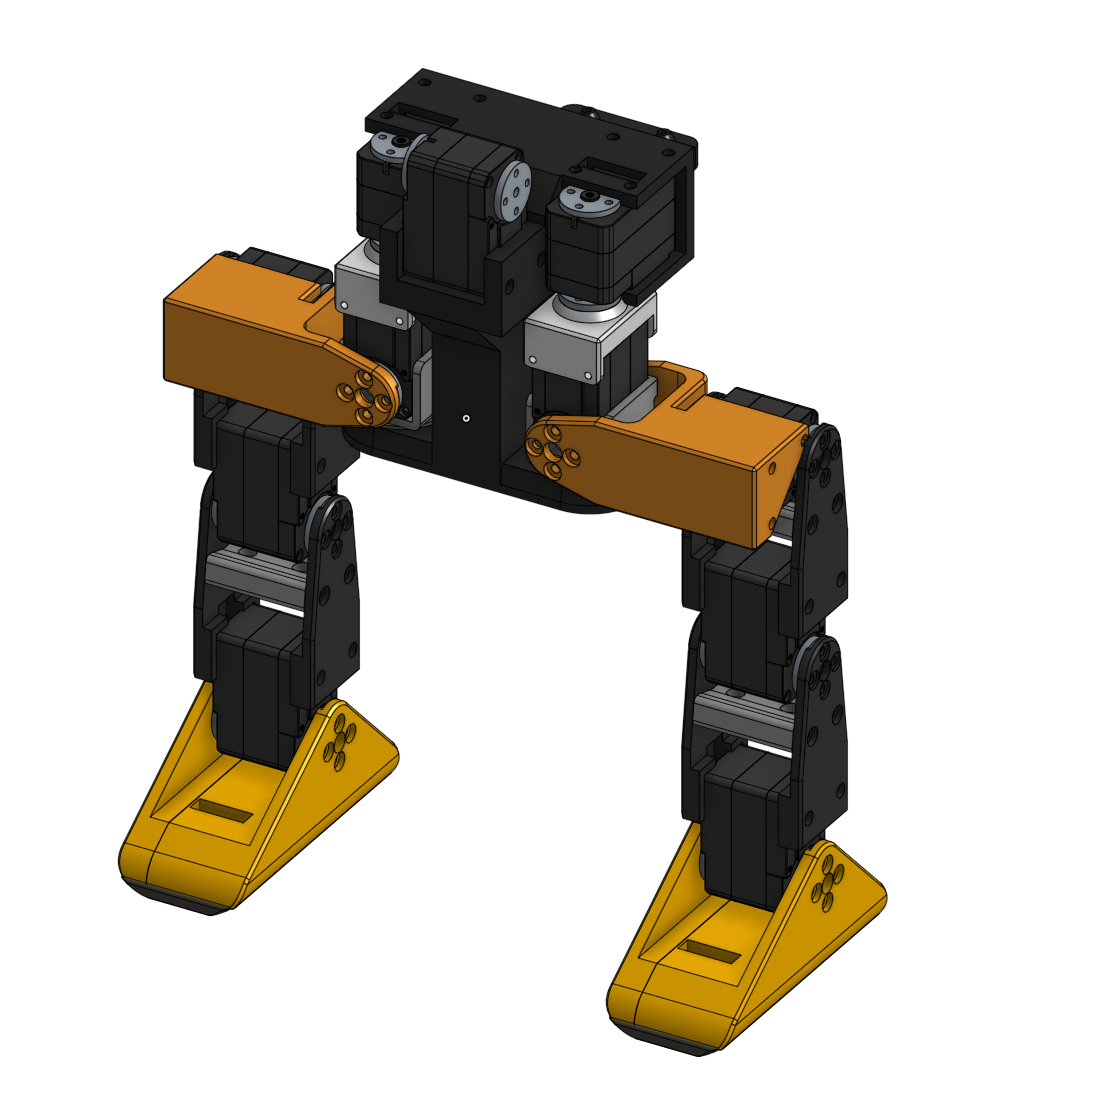
(资料站指南里的双腿装配示意,出自原作者 Apache 2.0 文档。这一套的件、编号、电压跟 MicroDuck 复刻完全不通用)
打印参数原作者只给了一条硬要求:标准 PLA 15% 填充,只有 foot_bottom_tpu 用 TPU 40%。层高、壁数、支撑这些原文没写,指南就没编,只说先试打一个脚部组合和一个承力连接件,核孔位、螺母座、舵机安装面,再批量打。校准也有具体脚本:find_soft_offsets.py 把测出来的偏移写进 duck_config.json,start_paused 先设 true,别抄别人的 offsets,手柄 A 只是暂停策略循环,不等于断电。
这条路的坦白程度值得单独夸一句:资料站自己写明本站尚未进行实物打印、配合与行走测试,所有校验只能证明下载内容和那个 commit 一致,替代不了切片检查、尺寸试装和实机验证。作者本人有实机演示,但装配文档里还留着 TODO,驱动板固定照片、摄像头、触角、眼灯、投影灯、扬声器这些表情组件的完整装配说明都还没有。
三条路怎么选:钱、时间、动手能力
按钱排:想压成本走路线 A,飞特舵机加自绘小板是眼下最便宜的整机方案;路线 B 的钱花在原厂件上,买的是省下来的踩坑时间;路线 C 的钱分散在打印机、耗材和一堆小件上,单件看着都便宜,凑齐一套并不省。
按时间排:路线 B 最快,烧镜像就能跑,前提是你愿意把 14 颗舵机的 ID 一颗颗配好;路线 A 次之,镜像和网页中控都现成,但打印件、三块小板、线束得自己搞;路线 C 最慢,51 件打出来、装配、逐关节标定,是按周算的。
按动手能力排:会焊接、能打板、排错能摸到信号层,路线 A 的坑你填得动;只想装完就跑,选路线 B;有打印机、愿意按图一步步来、不急着这周看它走路,选路线 C。
最后一条硬提醒:三条路的件、编号、电压、策略一样都不能混。资料站写得很直白,结构件、电机、编号、电压和策略不能混用,也别把 EH2.5 和 AMP2.0 的线束当成可以直接互换。
最后几句实话
复刻这事,网上最容易失真的就是进度这两个字。一个仓库写着已实机验证,可能是一次成功、没有重复试验;一个资料站写着研究项目,可能基于一个月前的旧 commit。这篇里凡是写已验证的地方,都能在仓库首页或资料站复核记录里找到对应日期和范围;凡是我不确定的,比如整机总价、别人手上的成功率,我都写了没写清,或者干脆不给数。
399 美元那只鸭子,现在下单也进不来中国大陆。但它真正值钱的东西,RL 训练流程、sim2real、ONNX 策略怎么落到实机,三个仓库里已经摊开了。剩下的是你的打印机、你的舵机,和愿意花的周末。