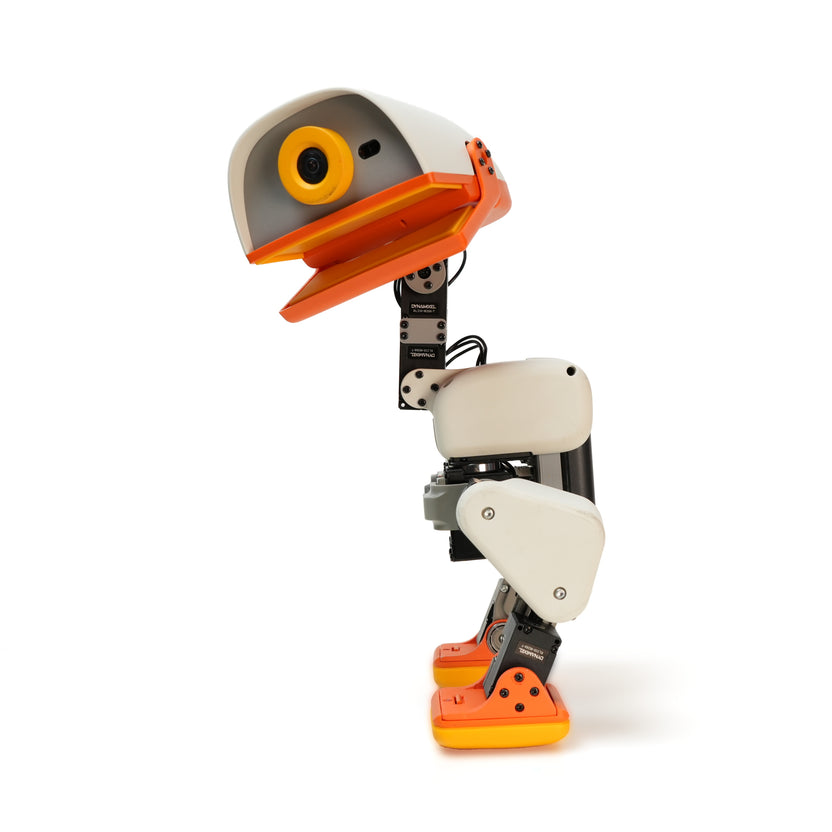
零件这一关,卡住的人最多。不是因为难买,是因为不知道该买哪一档:一颗舵机官方卖 27.49 美元,淘宝上能搜出一堆长得差不多的;主控官方清单写的是树莓派 Zero 2 W,国内一堆人用 Radxa Zero 3W 顶着跑;打印件有 36 种的说法也有 52 个的说法。这篇只管买:每一项是什么、管什么用、能不能替、在国内怎么一项项凑齐,以及先买哪一样。
按顺序回答三个问题就够:Microduck舵机在哪里买、microduck配件到底要备哪些、microduck主控选哪一块。机器鸭自配这条路,钱和时间基本都花在这三项上,剩下全是小件。
装配顺序、舵机 ID 怎么分、镜像怎么刷、跑起来报错怎么查,前面几篇都写过了,这里不重复。换舵机型号那一套(换飞特怎么改件、怎么重训)也不在这篇范围里,这里只到「判断能不能替」为止。
官方清单摊开:十四颗舵机、一块控制板、一块 IMU
先把官方的物料表摊平。这份表在 AI-FanGe 的 Microduck-build-tutorial 里(MIT 协议),每一项都写了作用,我逐条核过一遍,没有一项是摆着好看的。
舵机是主体:Dynamixel XL330-M288-T,十四颗。双腿十颗,每条腿五颗,从踝排到髋横滚;头颈四颗。这是行走策略真正用到的数量。第十五颗装在嘴上,官方标成可选,当前行走模型不依赖它——预算紧就先不买,少一颗不影响它走路,只影响它张嘴。
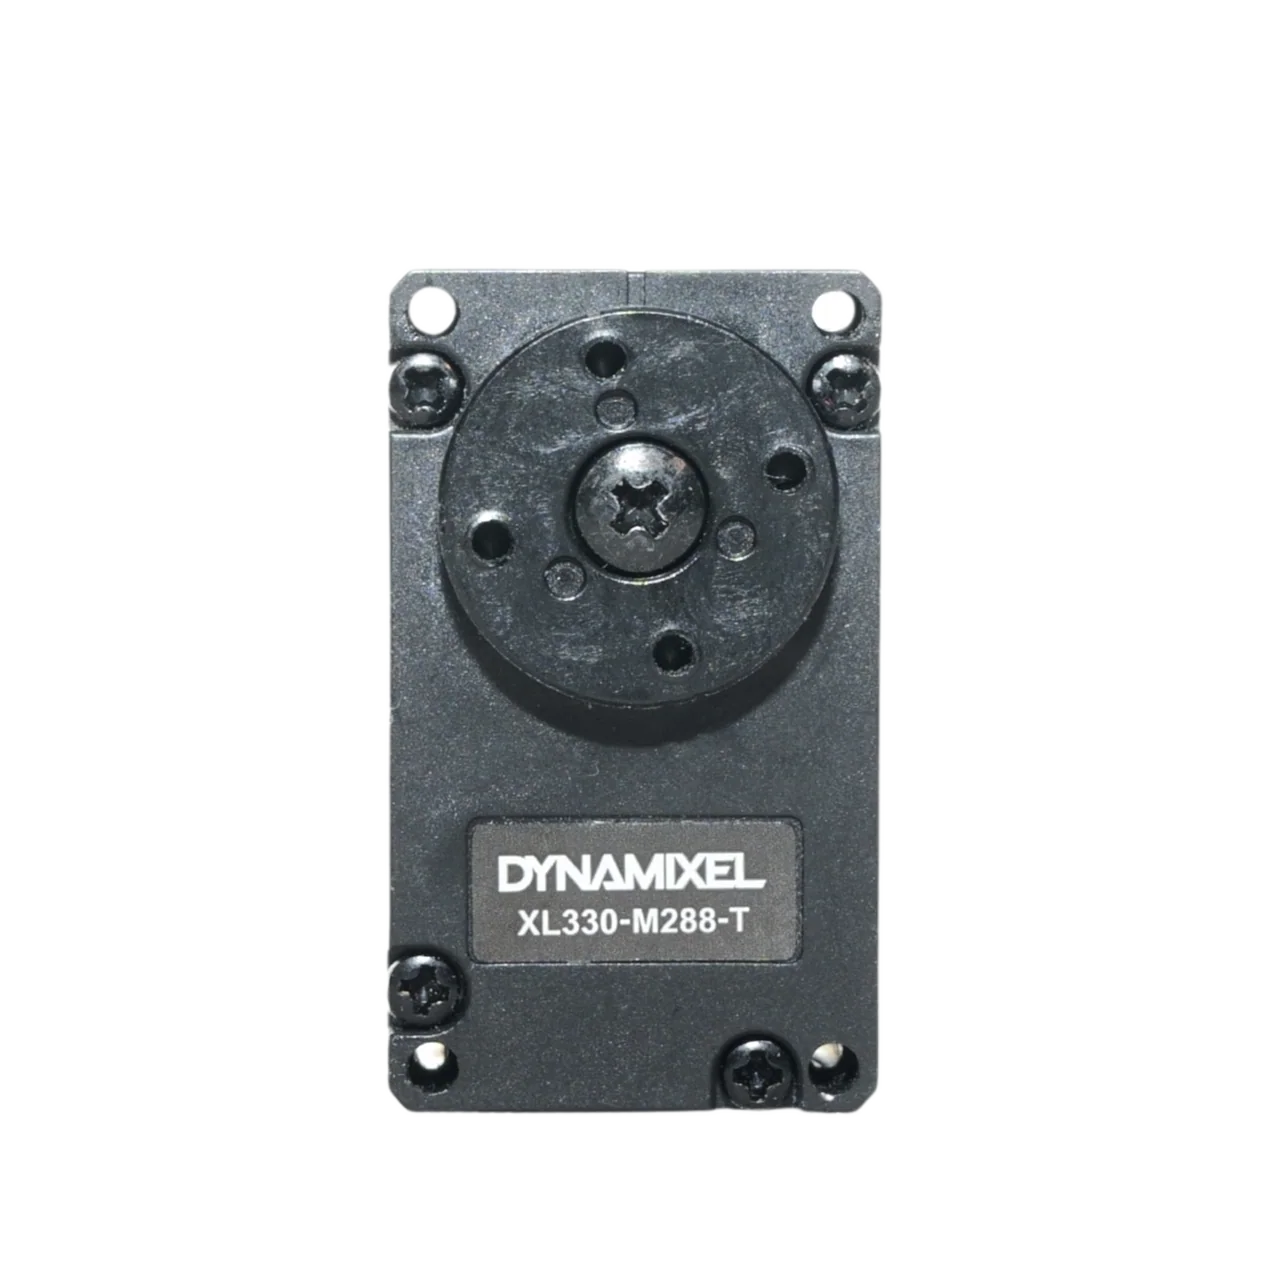
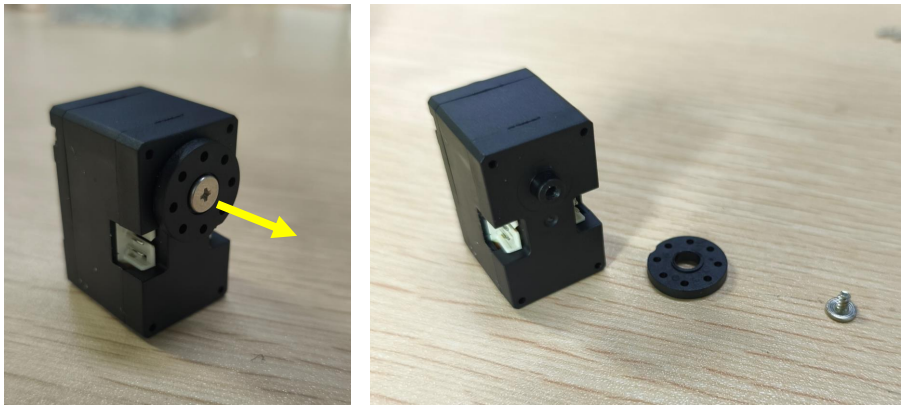
封面这颗就是整机的核心件:ROBOTIS 官方店的 Dynamixel XL330-M288-T,黑色输出盘中间一个十字孔,面板上印着型号和 TTL 字样,一共要十四颗。
控制板其实是两块,最容易搞混。一块是 OpenRB-150,ROBOTIS 自己的板子,干的事只有一件:跟舵机总线说话。它自带 Dynamixel 的 TTL 接口,也有 USB,用一根数据线挂到主控上,主控就不必自己管总线时序。另一块是跑程序的主控,官方清单写的是树莓派 Zero 2 W,负责视觉、蓝牙手柄、Wi-Fi 和策略推理。
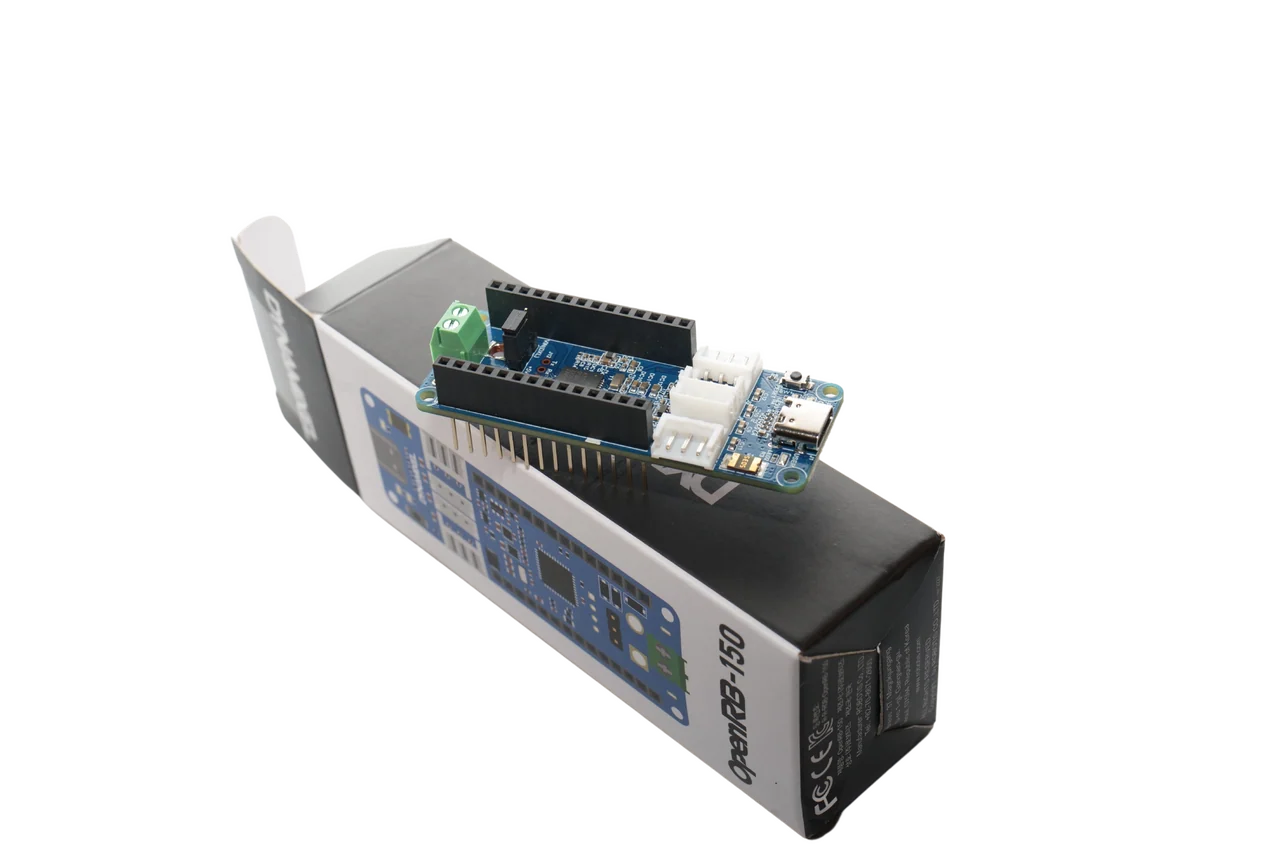
ROBOTIS 官方店拍的 OpenRB-150:蓝色板上绿色两针螺丝端子在一端,另一端挤着一排白色接口,USB-C 在右侧板边,垫在下面的是印着 OpenRB-150 的原盒。它只管一件事,跟舵机总线说话。
IMU 用 BNO08x,BNO080、085、086 都行。它给的是角速度和重力方向,行走策略的观测里就靠这两项判断自己站得正不正。电源那一项官方写得很死:成品 6V 可充电电池包,配一个开关。不是让你自己焊 2S 电芯、加 BMS、加充电板,教程里专门交代过,因为自制电池组会把「能不能跑」变成「电池做没做对」。
剩下的都是小件:16GB 以上的 microSD、Dynamixel 三芯连接线若干、M2 系统螺丝。螺丝这项容易被低估,fanhao375 按装配体反推过一遍,整机 Ø2.2 过孔 77 个、Ø4.4 沉头 28 个、Ø1.6 底孔 20 个,光看数字就知道不是随便抓一把就够。
只有舵机必须原厂:协议和舵盘两把锁
十四颗舵机是这份清单里唯一「必须买这个型号」的东西,原因两个,一个在协议上,一个在机械上。
协议这层好理解。XL330 走 Protocol 2.0 的 TTL 总线,单线半双工、三根线、1Mbps。OpenRB-150 和整套代码都是按这个协议写的,换个牌子,通信层第一步就不通——不是「能连上但要调参」,是连不上。就算换同协议的另一款 Dynamixel,减速比、扭矩曲线、寄存器表也跟着变,策略输出要重新对,那就不是采购问题了。
机械这层更容易被忽略:舵盘。舵机和所有跟舵盘咬合的打印件是一套的。fanhao375 拿另一条线的飞特 HD-1910 比过,外形跟 XL330 很像,但舵盘一个凸出来、一个凹进去,结果左右上腿、小腿、躯干底座、偏航转横滚、轴承滚轮、上腿加固板、偏航横滚运动,八个配合件全得改。他那边飞特版文件全带 -FT 后缀,就是为了不让两套混着用。
所以下单前有一件事必须先确认:舵盘是凹的还是凸的。这条不是推演出来的,是替代路线实打实踩出来的——两款舵机参数表看着接近,装到第三步才发现腿装不上,件已经打完一整盘。同一型号不同批次之间也可能有差异,收到货先拿一颗对一下舵盘形状,别等整套件打完了才发现对不上。
型号后缀也别写错,要 M288-T。同系列还有别的减速比版本,扭矩和速度都不一样,型号错了,后面所有参数都对不上。价格上,ROBOTIS 官方店 10 月 26 日查是 27.49 美元一颗,十四颗接近 385 美元,还不含运费和关税;国内渠道价差很大,以实际零售价为准,但别为了省几十块买来路不明的散件——舵机是这一整套里最不该赌的一项。
能替的件:主控、电池、卡、线、螺丝
主控是争议最大的一项。官方清单写树莓派 Zero 2 W,社区里跑得最多的是 Radxa Zero 3W(RK3566)。换得掉,因为两块板是同一个形态:65×30 mm、40 针排针、MIPI CSI 摄像头接口,正好塞进头壳里那个槽。代价是镜像和设备树跟着换,不是插上就能用。
这块板的价格是最离谱的一段。第一财经 9 月那篇报道里,一位复刻者说他买的 1G 版本,官方售价 135 元,「买的时候已经涨到了 700 元」,报道里还提到部分配件价格涨了五倍以上。所以 microduck主控 这一项,别等件都齐了再买,先看有没有货。
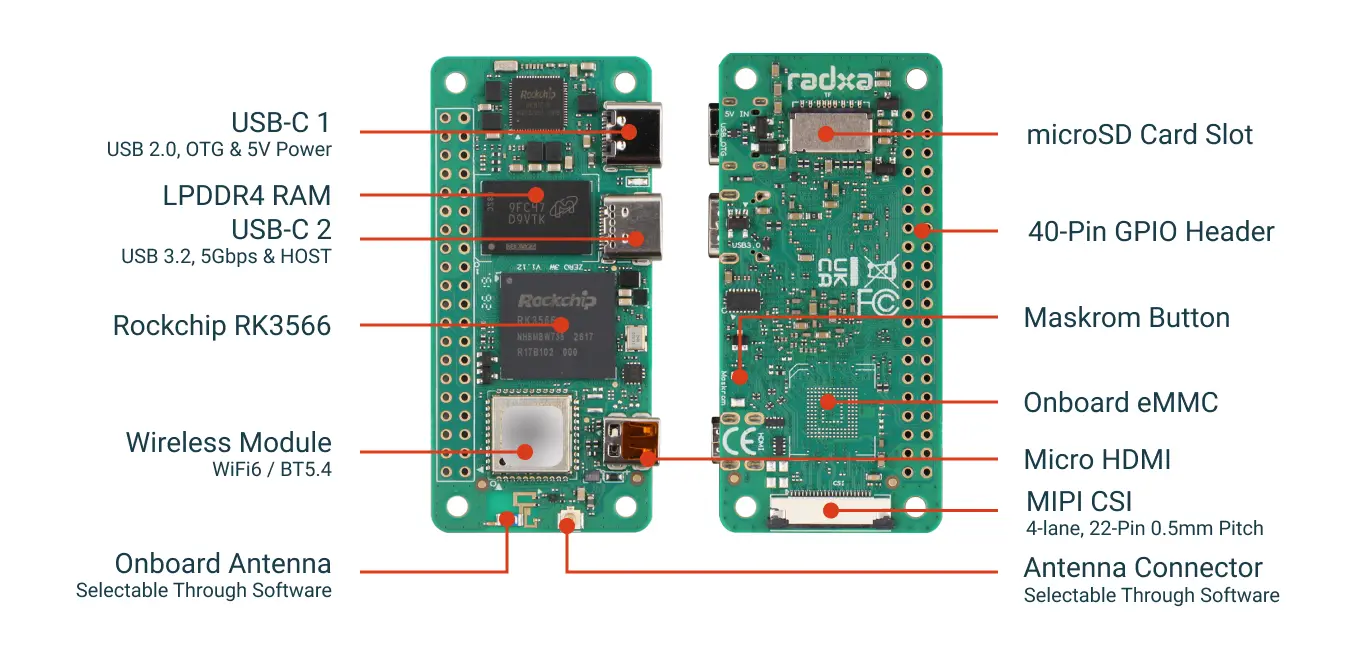
Radxa 官方那张标注图,把关键几项都点出来了:中间是 RK3566,下面 microSD 卡槽,右侧 40 针排针,上方 MIPI CSI 是 22 针 0.5mm 窄口。装进头壳看的就是这几个位置。
同为 RK3566 的国产板能不能顶?有人实测过一款,装不进去。主控装在头里,头壳整体 58.8×91.8×122.7 mm,主控槽在 X 方向只有 30 mm,上面还压着一块 HAT;那块备选板是 70×45,物理上就没位置。就算塞得进去,Armbian 部署脚本、40 针引脚复用、设备树 overlay(ttyS2、i2c3 400kHz、i2s3、MIPI CSI)全要重写。所以 microduck配件 里「能替」这两个字是有条件的:板型、针脚定义、设备树,三样对上才算替。
HAT 是另一回事。官方那块 RPI Robot HAT 不单卖,只随整机出,公开的是生产文件:4 层板、65.0×30.9 mm、BOM 47 行 123 颗(其中 9 颗不贴),自己打样要过 SMT,成本几百元起还有起订量。不想打样就用现成模块顶:imu_to_dxl 的 HAT 大概 120 元,单独的 imu_to_dxl 板大概 80 元,再加一块 URT-2 调试板 45 元,舵机总线和 IMU 这两块功能就都覆盖了。
电池按官方说的买成品 6V 可充电包,NP-F550 这类相机电池就够。别自制:2S 电芯加 BMS 加充电板,三个环节每一个都能单独出问题,出问题时你还分不清是电池、是舵机还是主控。取电这块官方只给了两片 power_support 打印件,没给触点模型,等于要自己解决——现成的路子是买电池仓扣板,17.8 元的电池仓、19 元的 Type-C 扣板,插上就能取电。
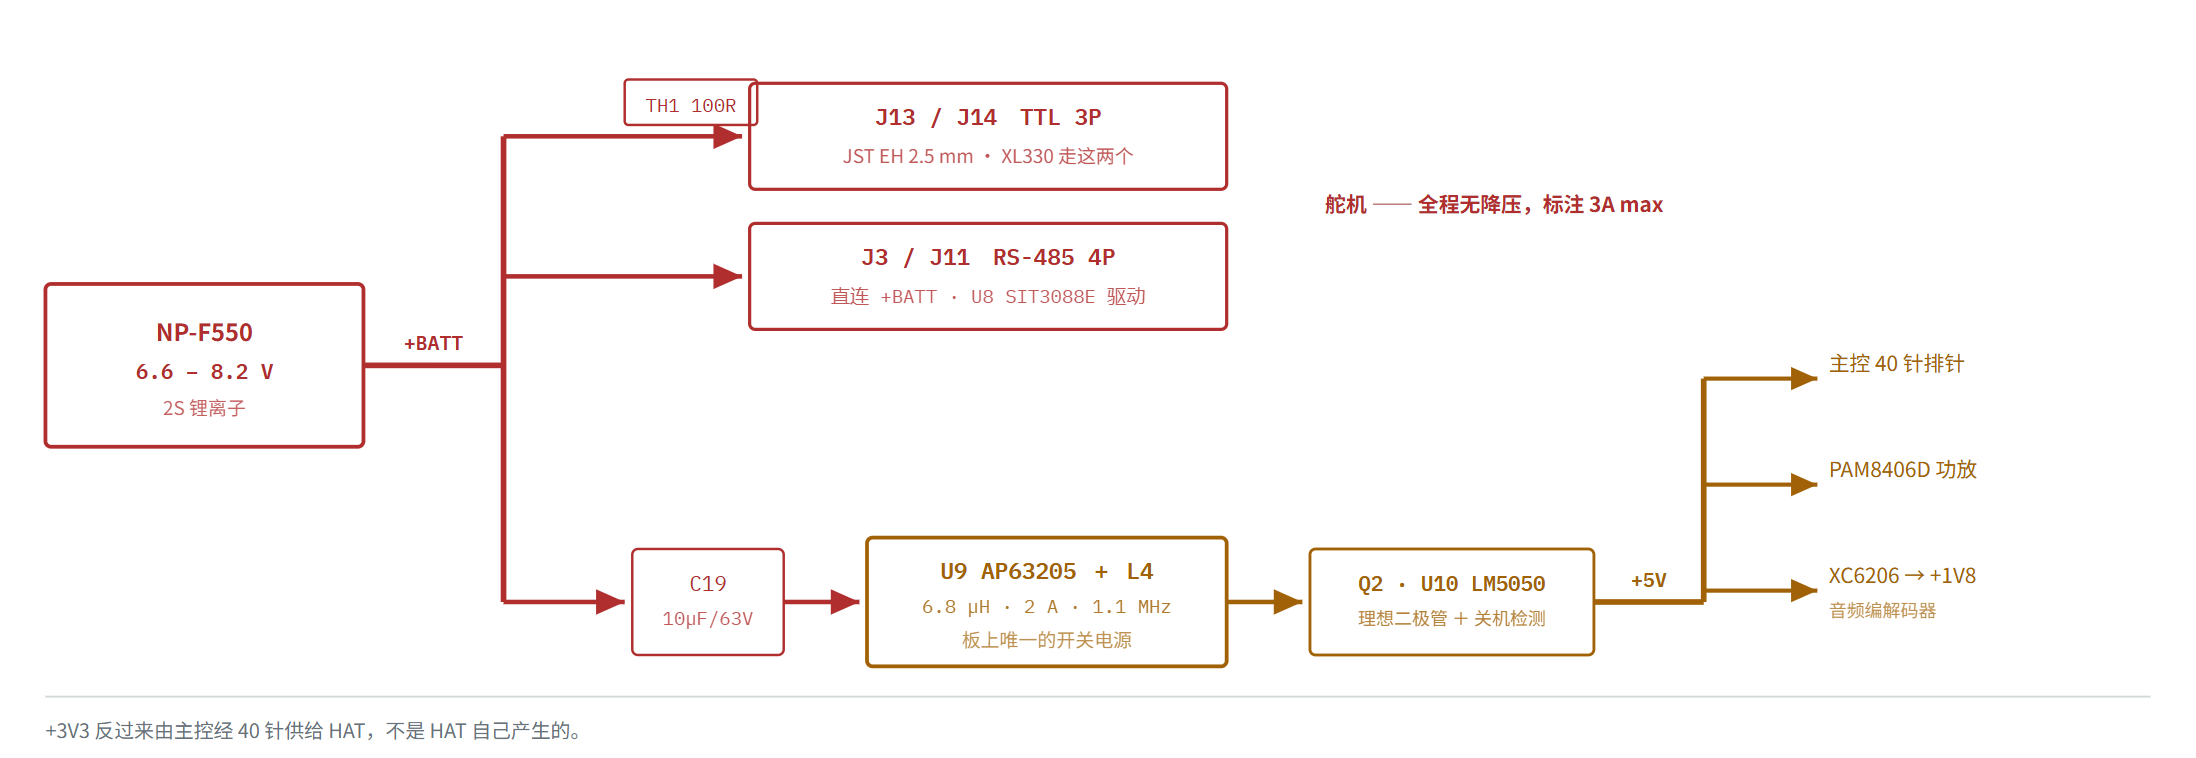
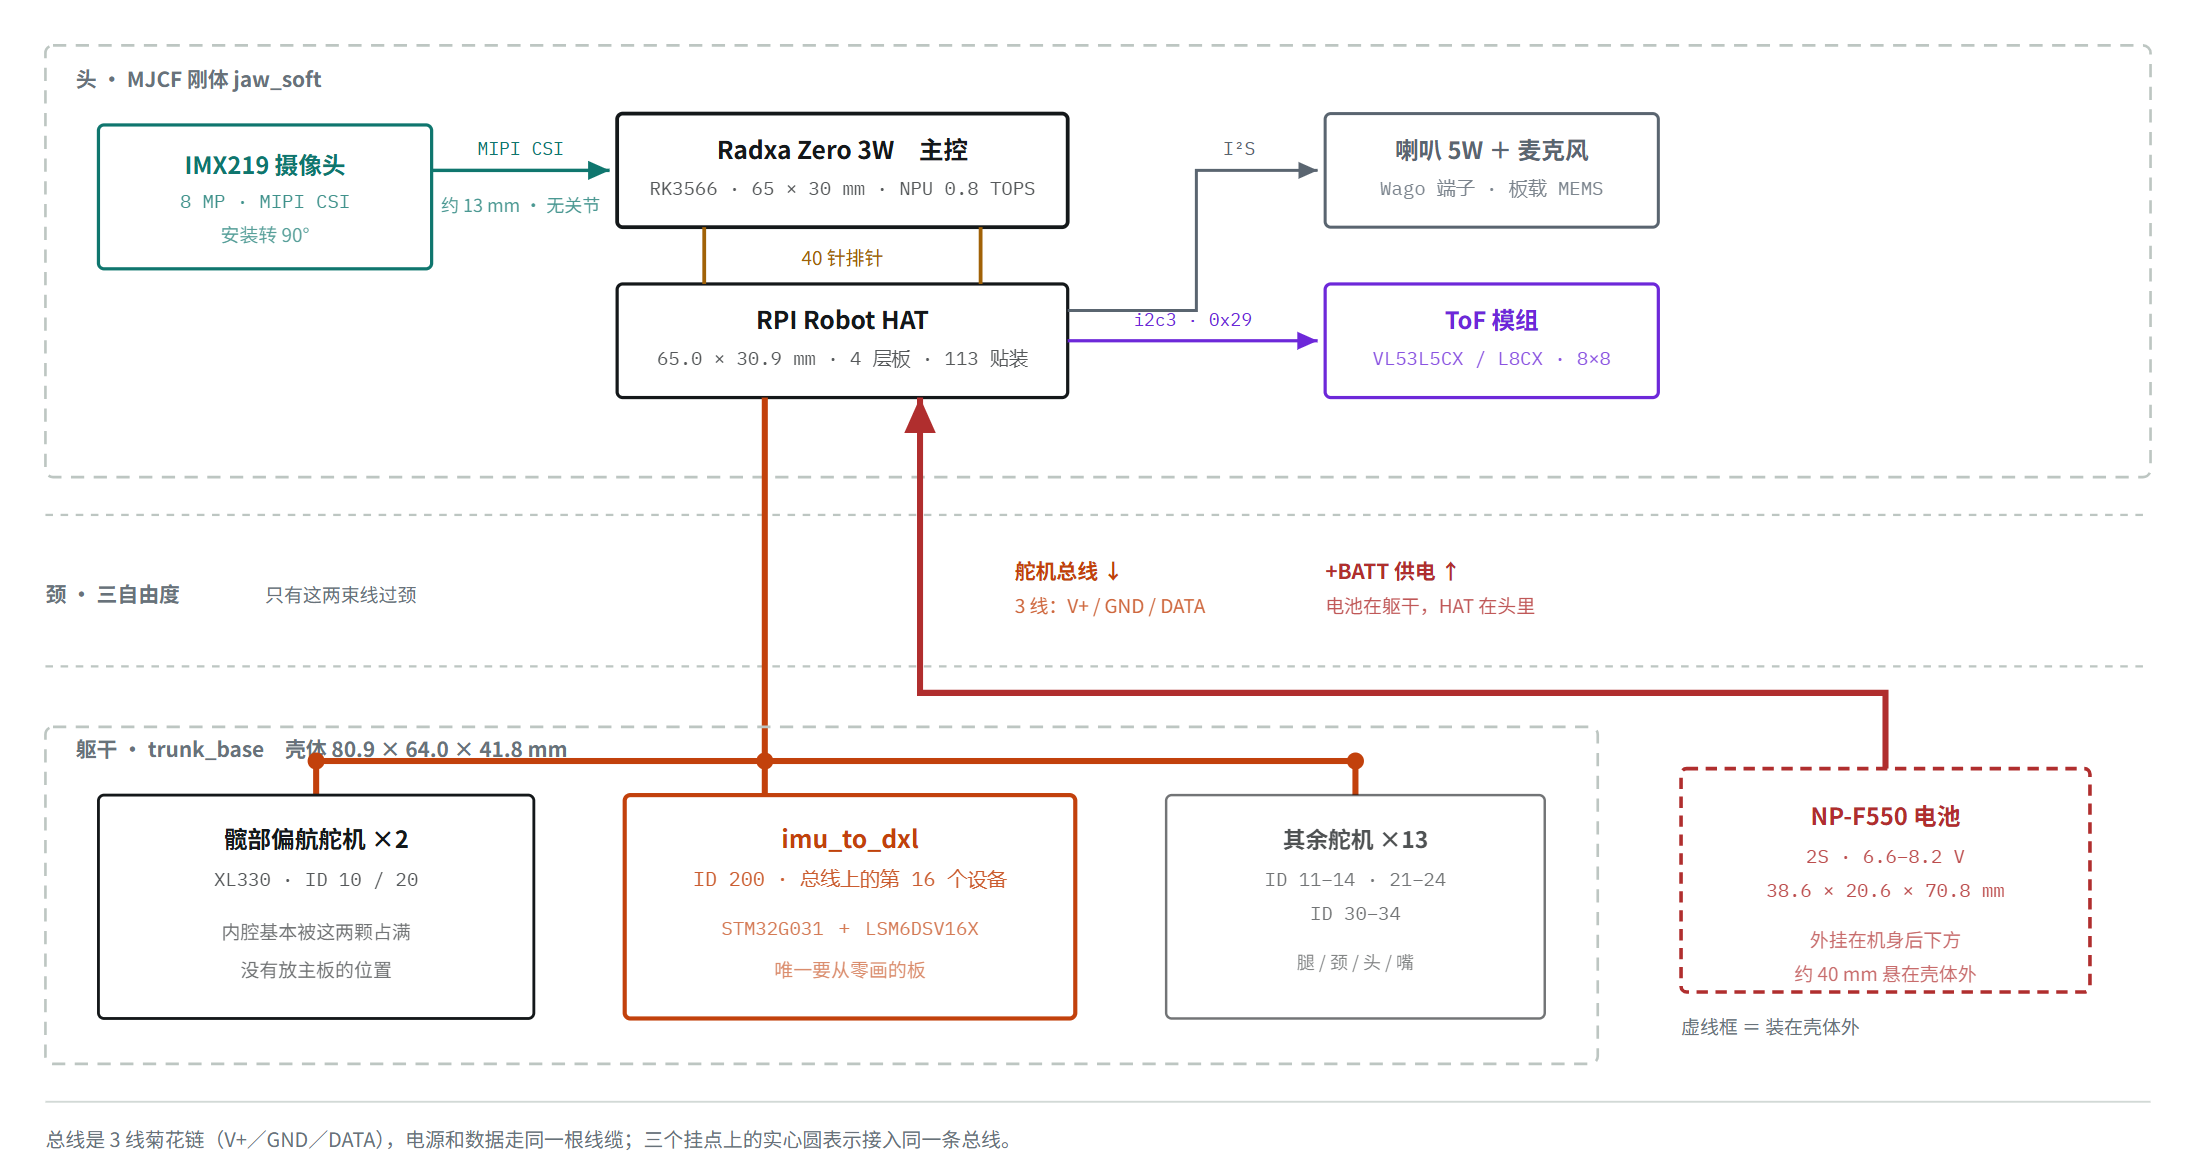
官方 HAT 的电源分配,社区按原理图重画:电池出来分两路,+BATT 直给两路舵机接口,中间不降压;另一路经 AP63205 加 6.8µH 电感降成 5V,再上 40 针给主控。
上面这张是官方那块 HAT 的电源分配,社区按原理图重画的,能看出两件事:电池出来的 +BATT 是直接给两路 JST EH 3P 舵机口的,中间没有降压;主控那 5V 走另一路,经一颗 AP63205 加 6.8µH 电感降下来。所以买电池看的是「瞬时电流给不给得出」,不是「标称容量多大」——十四颗舵机一起动,和待机根本不是一个量级。
存储卡官方写 16GB 以上。社区实测整套系统连模型带日志用掉 3.3GB,32GB 的 A1/A2 卡完全够,淘宝上 64GB 的一张 60 元。杂牌低价卡别碰,系统盘出问题时的症状会伪装成别的故障,查起来要命。
线材和螺丝属于「随时能补」那一档。Dynamixel 三芯线按颗数配,宁多不少;螺丝直接买套装,600 颗一盒 26.8 元。这里有个具体的坑:不少套装标题写「含 M2」,实际最小只到 M3,下单前把 SKU 看清楚——这个项目 M2 是绝对主力,M3 基本用不上。热熔螺母建议备 60 个,400 颗一盒 22 元,比直接往打印件上攻丝牢得多;压头另买,13 元一套,普通烙铁头压不正。
打印件:36 种 STL 还是 52 个对象
打印件这块先把数字理清,不然很容易被绕进去。官方仓库那 43 个 STL 是仿真网格,没配合公差、没螺纹孔,不能直接当工程件打(这件事另一篇专门讲过,这里不展开)。真正能打的是社区整理的两套。
一套是 ncnynl 资源索引里收的 Open Duck Mini v2 打印包:36 种 STL、51 个零件,PLA 49 件、TPU 2 件,9.51MB。另一套是 fanhao375 反推的 Bambu Studio 排盘工程:5 盘、52 个对象,P2S、0.4 喷嘴、PLA Basic、0.2mm 层高,10 月 20 日的 v2.2 版。两个数对不上,因为一个数 STL 文件、一个数盘上的对象,别拿一个去核另一个。
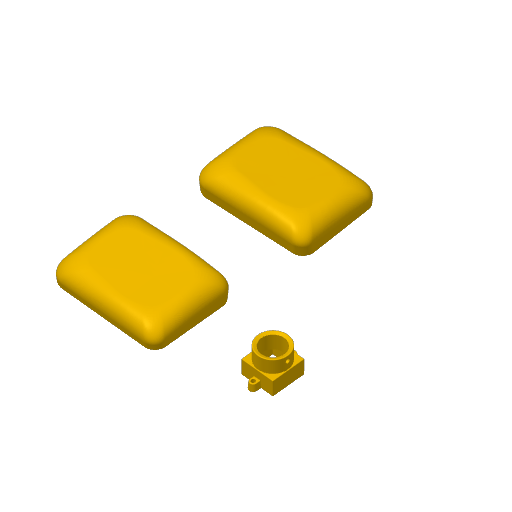
排盘工程的第二盘,整盘只排了三件小件:两块带圆角的长方形薄片,一个带圆柱凸台的小件。这类小件和结构件分开排,材料和参数才好单独改。
材料上有个必须单独处理的地方:柔性件。fanhao375 那份工程默认是 PLA Basic,但软下巴、软嘴顶部、轮胎这几样按物料表要用 TPU;kissqy 那套的第 5 盘也是单独标了 TPU,里面是左右脚底和滑轮。脚底这类件的作用就是抓地和缓冲,用 PLA 打出来是硬块,等于白打。切片前把这些件的材料逐个改掉,别一路默认到底。
还有一条跟舵机直接相关:那份排好的 3MF 是飞特舵机版,XL330 版没有整套排盘。你买的是 XL330,就得从 SolidWorks 源文件按零件导出 STL 再自己切片。买件的时候把这一层算进工期,别以为下了单就等着打。
采购顺序:先锁舵机,再定主控,最后补耗材
顺序不是习惯问题,是被件的依赖关系定死的。
第一步买舵机。型号决定舵盘,舵盘决定哪一套配合件能用,配合件又决定你打的是哪一版打印件。这一步定错了,后面全部要退回去重来。而且舵机是最容易断货、最容易涨价的一项,先锁。
第二步定主控和 HAT(或者 imu_to_dxl 板)。这一步决定接线怎么走、固件刷哪个、设备树配哪套。这两样也是涨得最凶的——一板难求那阵,1G 的板子被炒到官方价的五倍。先把有货的买到手,再谈别的。
第三步才是耗材:螺丝、线、TF 卡、轴承、热熔螺母。这些东西什么时候买都不影响进度,缺了随时补,一次买齐反而容易买错规格。
到货以后第一件事不是装,是验。舵机接上调试板,先看它在总线上应不应答、出厂参数是什么。XL330 出厂的 return delay time 是 250,换算下来每个设备 500 微秒,十六个设备就是 8 毫秒——20 毫秒的控制周期里占了 40%,官方的做法是把这个寄存器直接写成 0。这一项不验,你会以为是自己代码慢。
最后说句实在话:这套东西在国内凑齐不难,难的是每一项都判断对。舵机认准型号和后缀,主控认准板型和针脚,打印件认准哪一套、什么材料,耗材按规格买别贪套装。判断对了,剩下就是等快递。