
六足机器人这几年被四足盖住了风头:四足能跑能跳、视频好看,六足大多停在实验室和教学套件里。可真要把一台机器送进碎石堆、窄缝或者不稳的栈桥,多出来的那两条腿是有物理意义的。Hiwonder(幻尔)的 ROSpider 是少数把这套逻辑讲清楚的产品,截至 11 月 1 日,官网挂的起价是 799.99 美元。
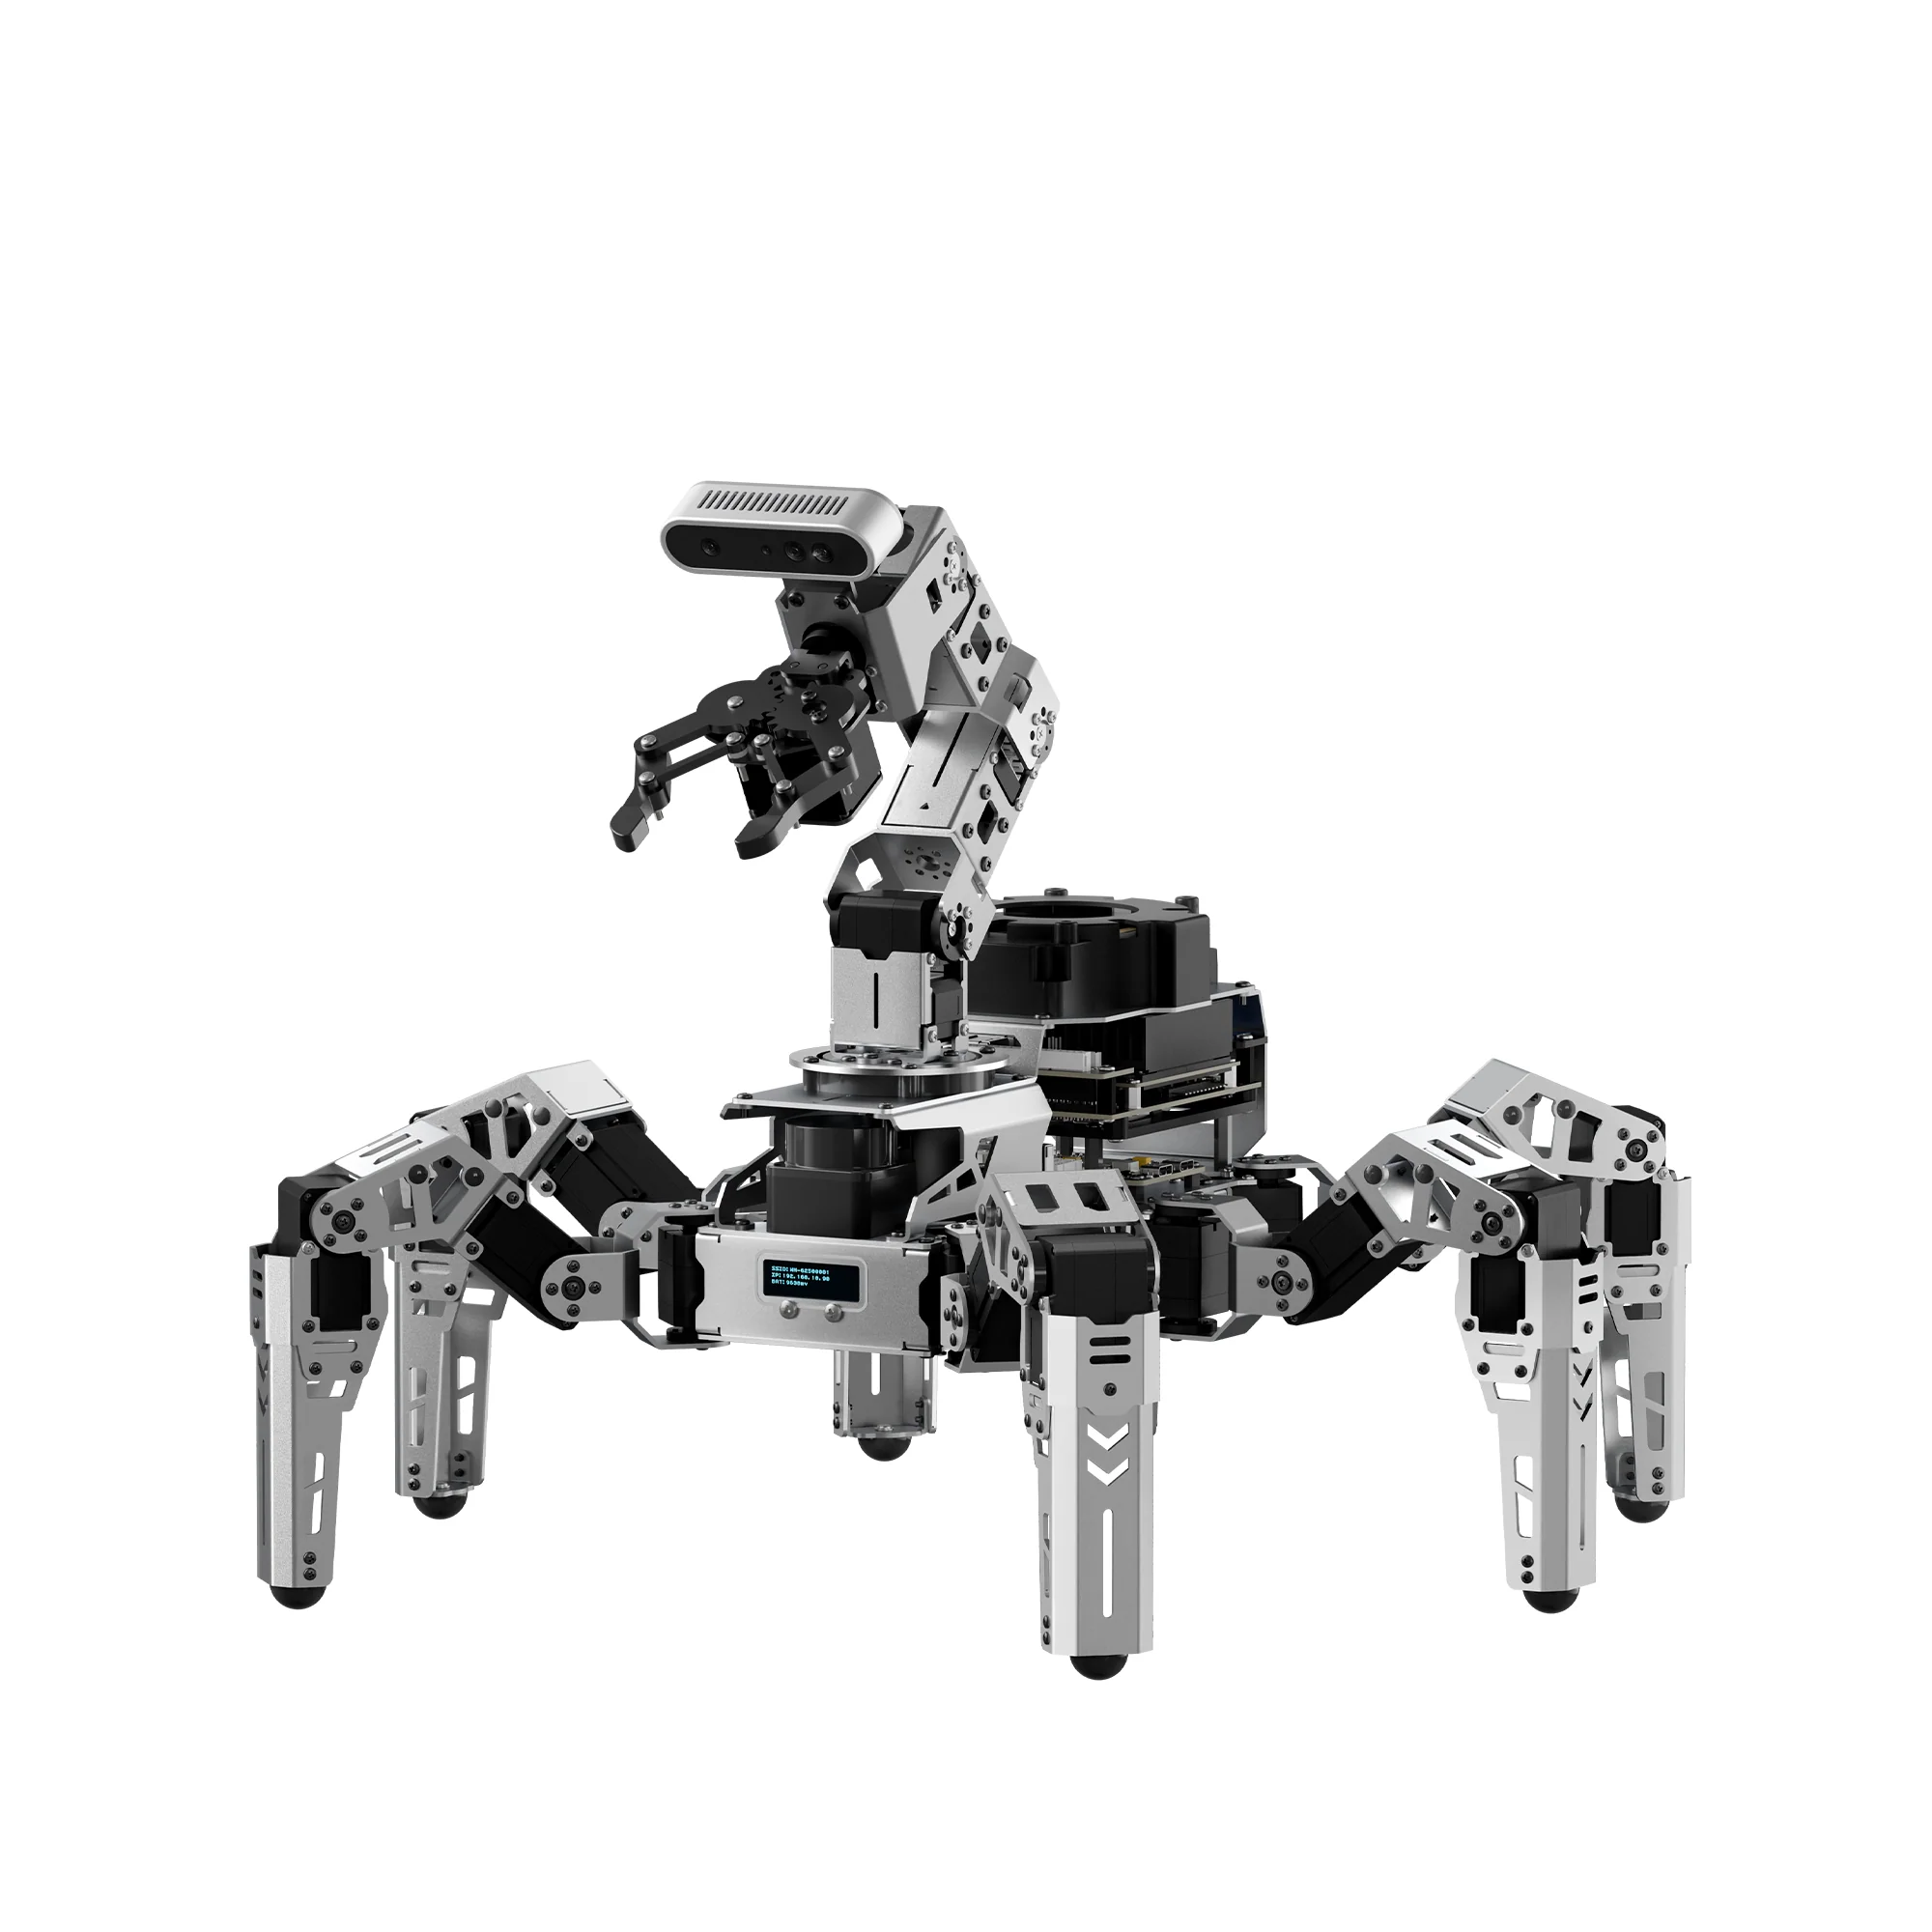
先把对象锚定。本篇拆的是 ROSpider,产品编号 21060093,不是同门的 JetHexa,也不是树莓派版的 SpiderPi Pro。它其实是三样东西叠在一起:一台 18 自由度的六足底盘、一条 6 自由度的机械臂、一套跑 ROS2 的移动 AI 平台。三样打包卖,划不划算得拆开算。
结构:18 个关节,18 颗 35KG 舵机
官方规格表写得很干脆:机身 18 自由度,机械臂 6 自由度(含夹爪),合计 24 个关节。18 个自由度分给六条腿,这正是六足和四足最本质的差别——四足靠动态平衡,走起来要不停地倒腾重心;六足可以靠静态稳定,抬起来两条还剩四条着地。官方对这套结构的说法是仿生结构加逆运动学步态算法,能动态组合步态、调整机身姿态去过窄缝和碎石。
驱动这 18 个关节的是 18 颗 35KG 级高压总线舵机,这是产品描述里的原话。规格表另外单列了三种舵机型号:HX-12H、HTS-20H、HX-35H,多半是按关节受力分工,但官网没写哪个关节配哪一型,这一格我不替它填。
机身是阳极氧化铝合金,整机 3.2 公斤——注意这个重量对应 Ultimate Kit 顶配,四档里装得最满的那一档。包装尺寸 387×356×210 毫米,塞进后备箱不占地方。
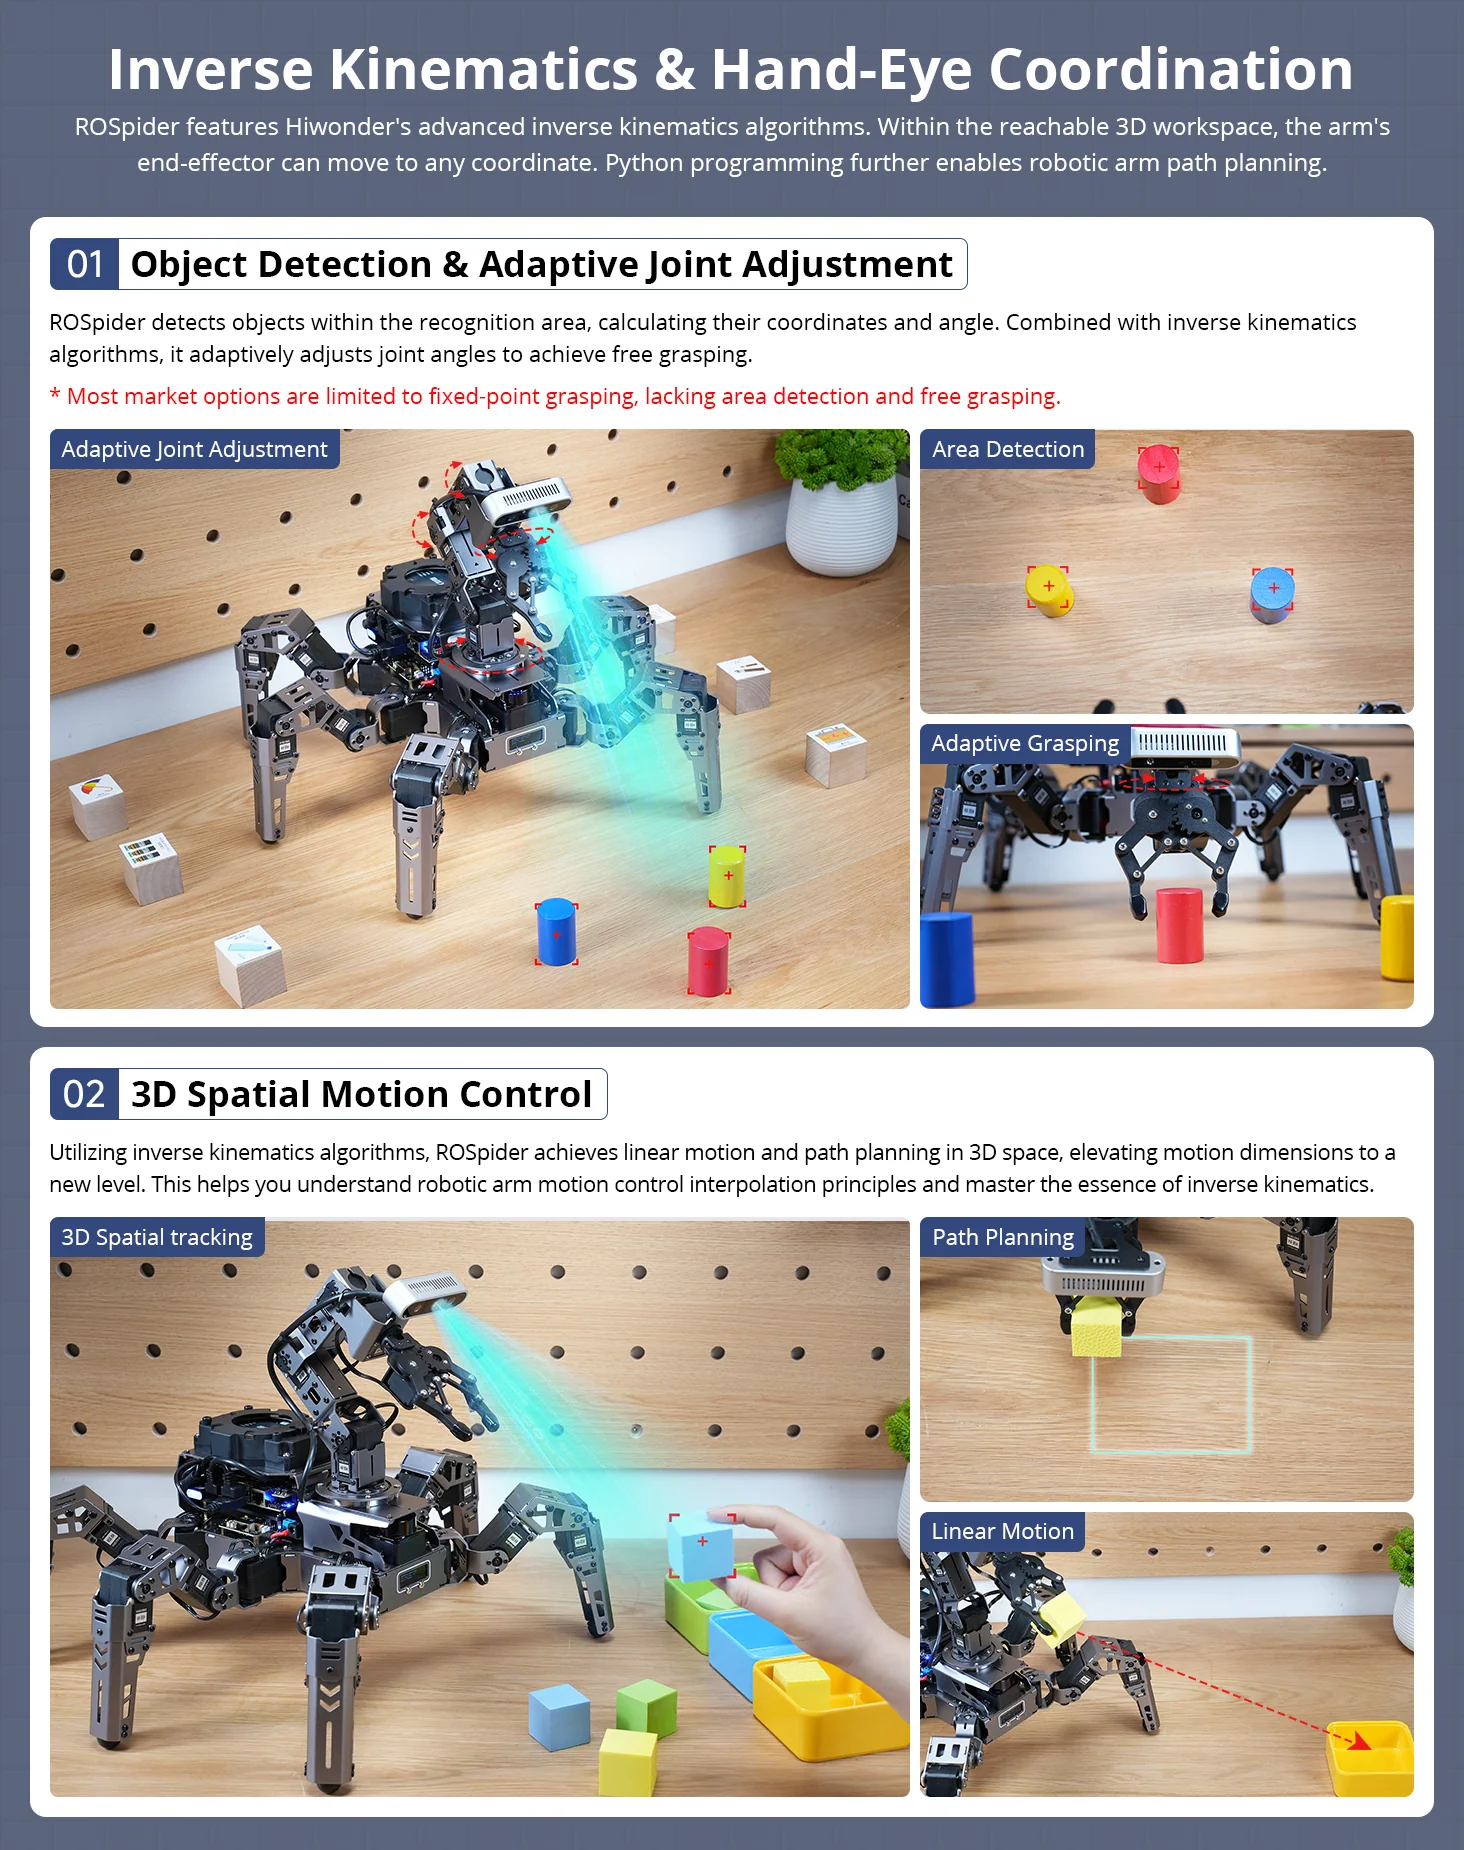
这套硬件最贵的地方不在腿,在腿加臂的组合:六足负责把机身送到位置,6 自由度臂负责伸手去抓。同价位里愿意把两套运动学都做进一个 ROS 节点的产品并不多。
算力:主机四选一,24 个 SKU
ROSpider 的算力不是焊死的。官网给的控制器档位有六种:不含控制器、Jetson Nano(4GB)、Jetson Orin Nano Super(8GB)、Jetson Orin NX Super(8GB)、Jetson Orin NX Super(16GB)、树莓派 5(8GB)。再乘 Starter、Standard、Advanced、Ultimate 四个套件等级,页面上拉出 24 个 SKU。选配自由度大,代价是选型要自己做功课。
运动控制这一层是独立的:一块 STM32F407VET6 底板管舵机总线和实时姿态,ROS 主机只负责下发指令。这个分工在教育套件里算标准做法,好处是主机换型不用动底层固件,坏处是两块板子的通信时序得自己盯。
存储按主机分:Jetson Nano 和树莓派 5 配 64G TF 卡,Orin Nano 和 Orin NX 配 128G SSD。官方没有公布主机的算力数值,我也不替它换算成 TOPS——Orin 各档的算力在英伟达自己的规格页上,不在这张表里。
感知:一颗 TOF 雷达,一颗深度相机,六个麦克风
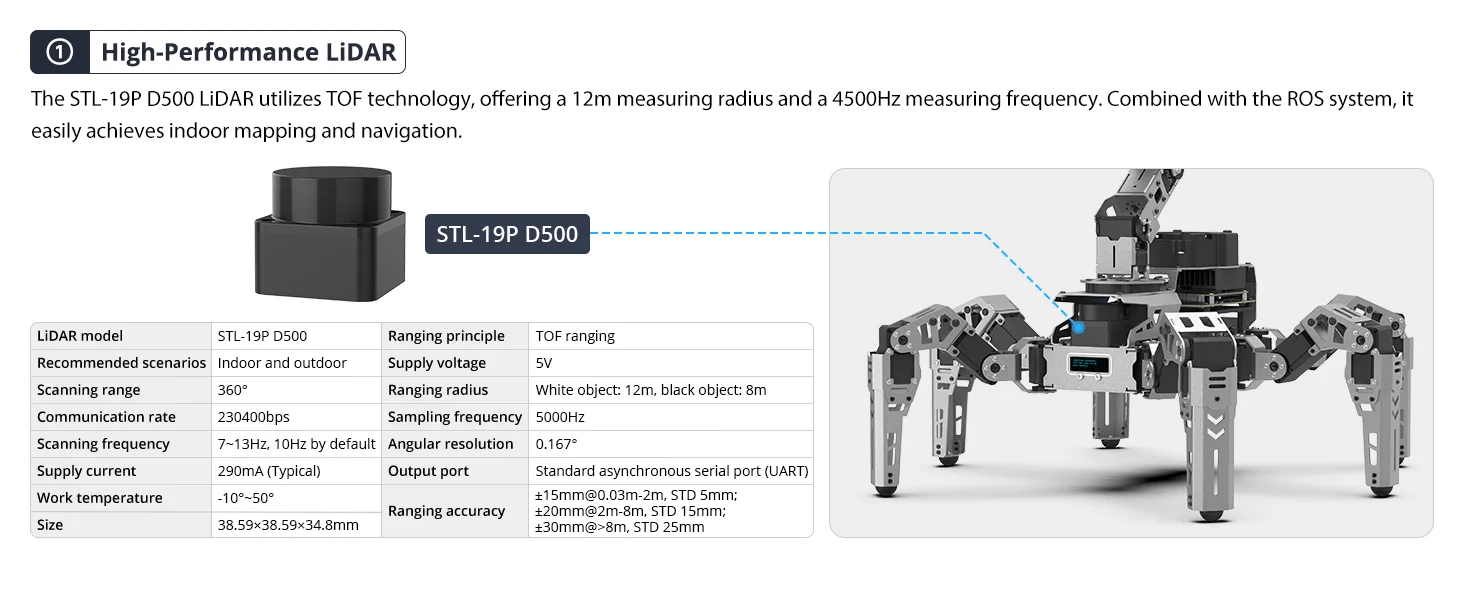
顶部那颗是 STL-19P D500,TOF 原理,官方标 12 米量程、4500Hz 采样频率、360 度扫描。参数表把精度按距离分档写,近距离一档、8 米以外一档,具体数值在图上。这类雷达放在室内建图够用,室外强光下的实际表现官方没给数据。
相机是 Aurora930 Pro 结构光深度模组,官方说法是同时出深度图和点云,配 RGB 做三维定位。加上六个麦克风组成的阵列,感知就是看、听、测距三路并行——这也是它敢宣传声源定位的底气。
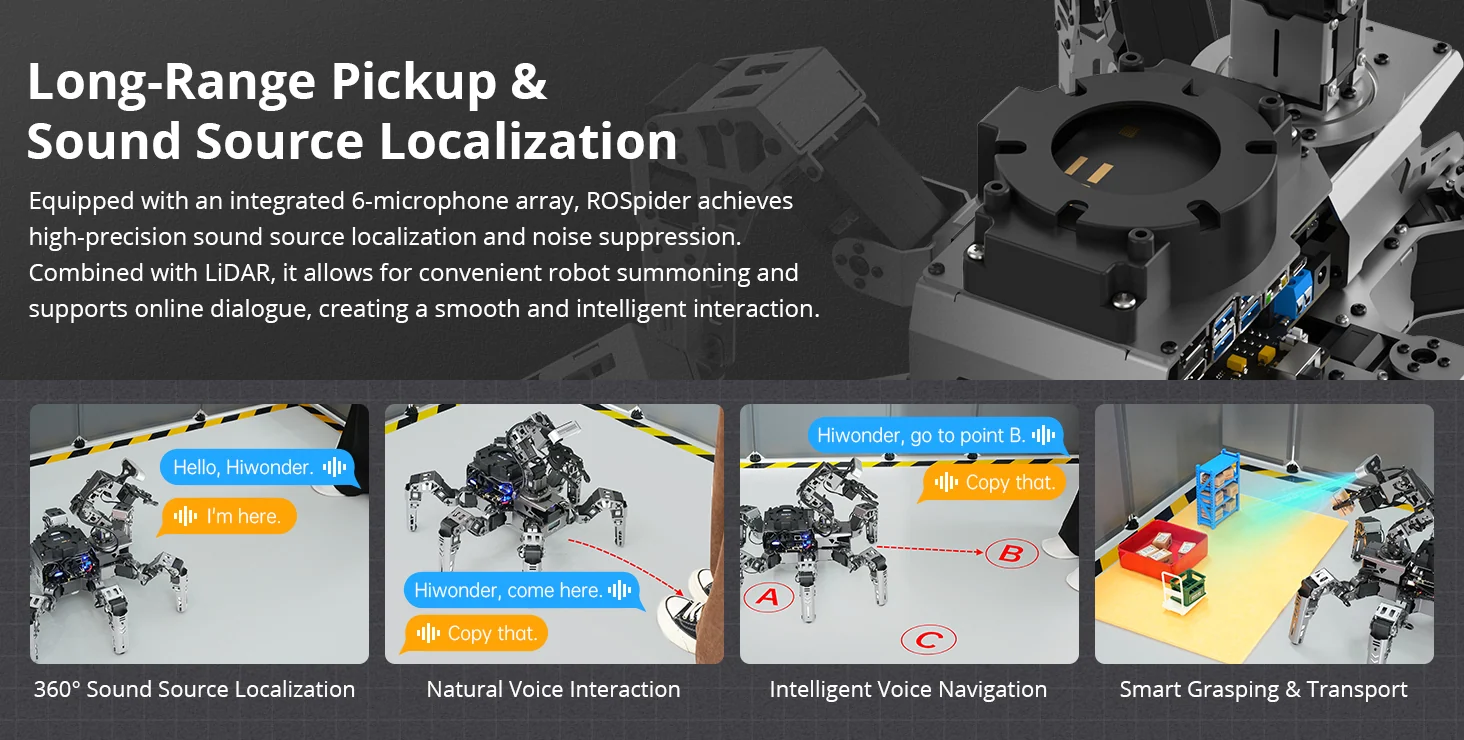
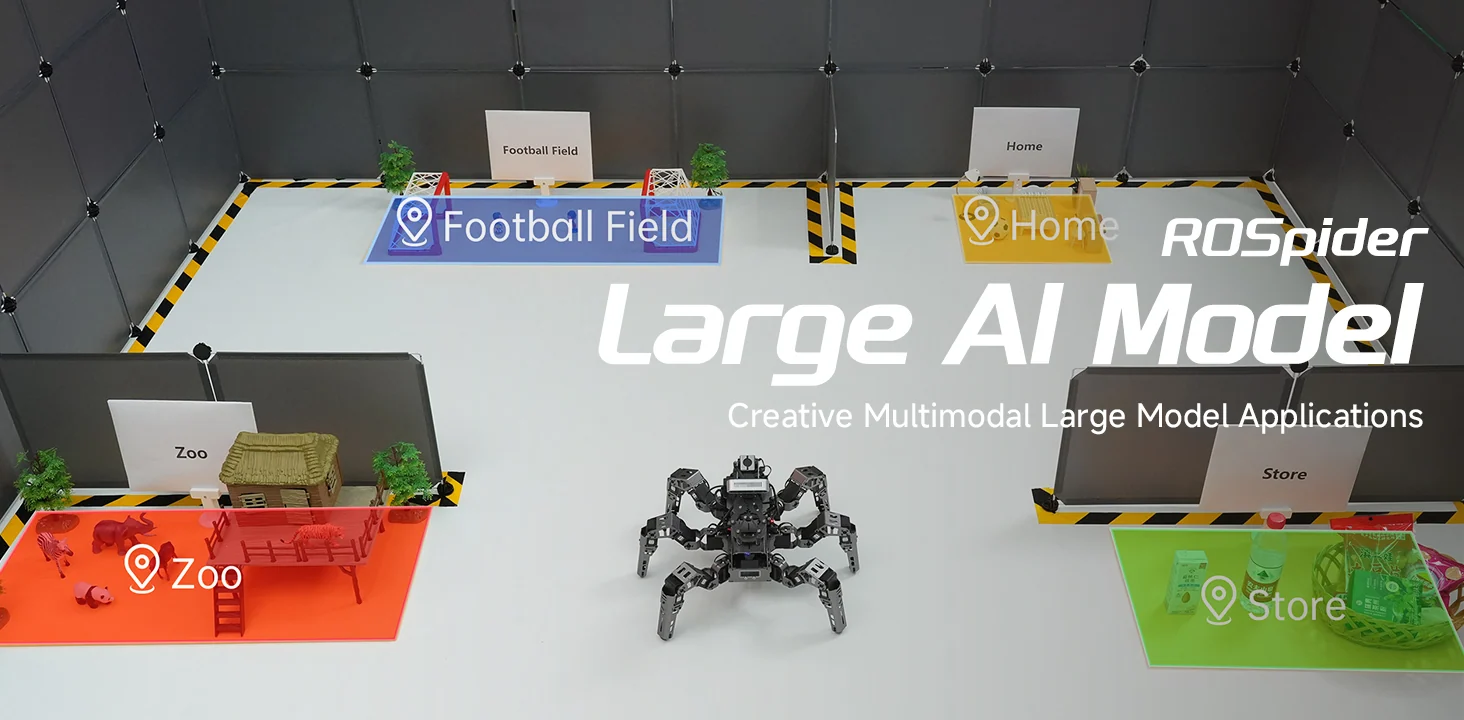
官方演示的场景挺具体:喊一声让它过来,它朝声源转过去;让它去某个坐标点,它按建好的地图走过去,再把方块抓起来放到指定区。语音这块官方写的是在线 API 与本地部署都支持,但没写默认走哪条,这决定了断网之后它还剩多少本事。
软件:ROS2 Humble 好落地,IK 库是半开的
系统是 Ubuntu 22.04.5 LTS 加 ROS2 Humble,编程语言 Python、C、C++,算法栈列了 YOLO26、OpenCV、MoveIt2、MediaPipe 四样。对做课程和毕设的人来说,这套组合的价值在于资料齐:官方给的是源码、系统镜像、教程和手册,不是只丢一个 App 过来。
但开源程度得打个折。评价区有用户直说 IK 库没开放、想改只能自己重写,官方在下面回复,承认底层 IK 库目前没有完全开源,只提供运动学与运动控制的 API 和示例。这条比任何宣传语都有信息量:参数你能调,步态内核你改不了。
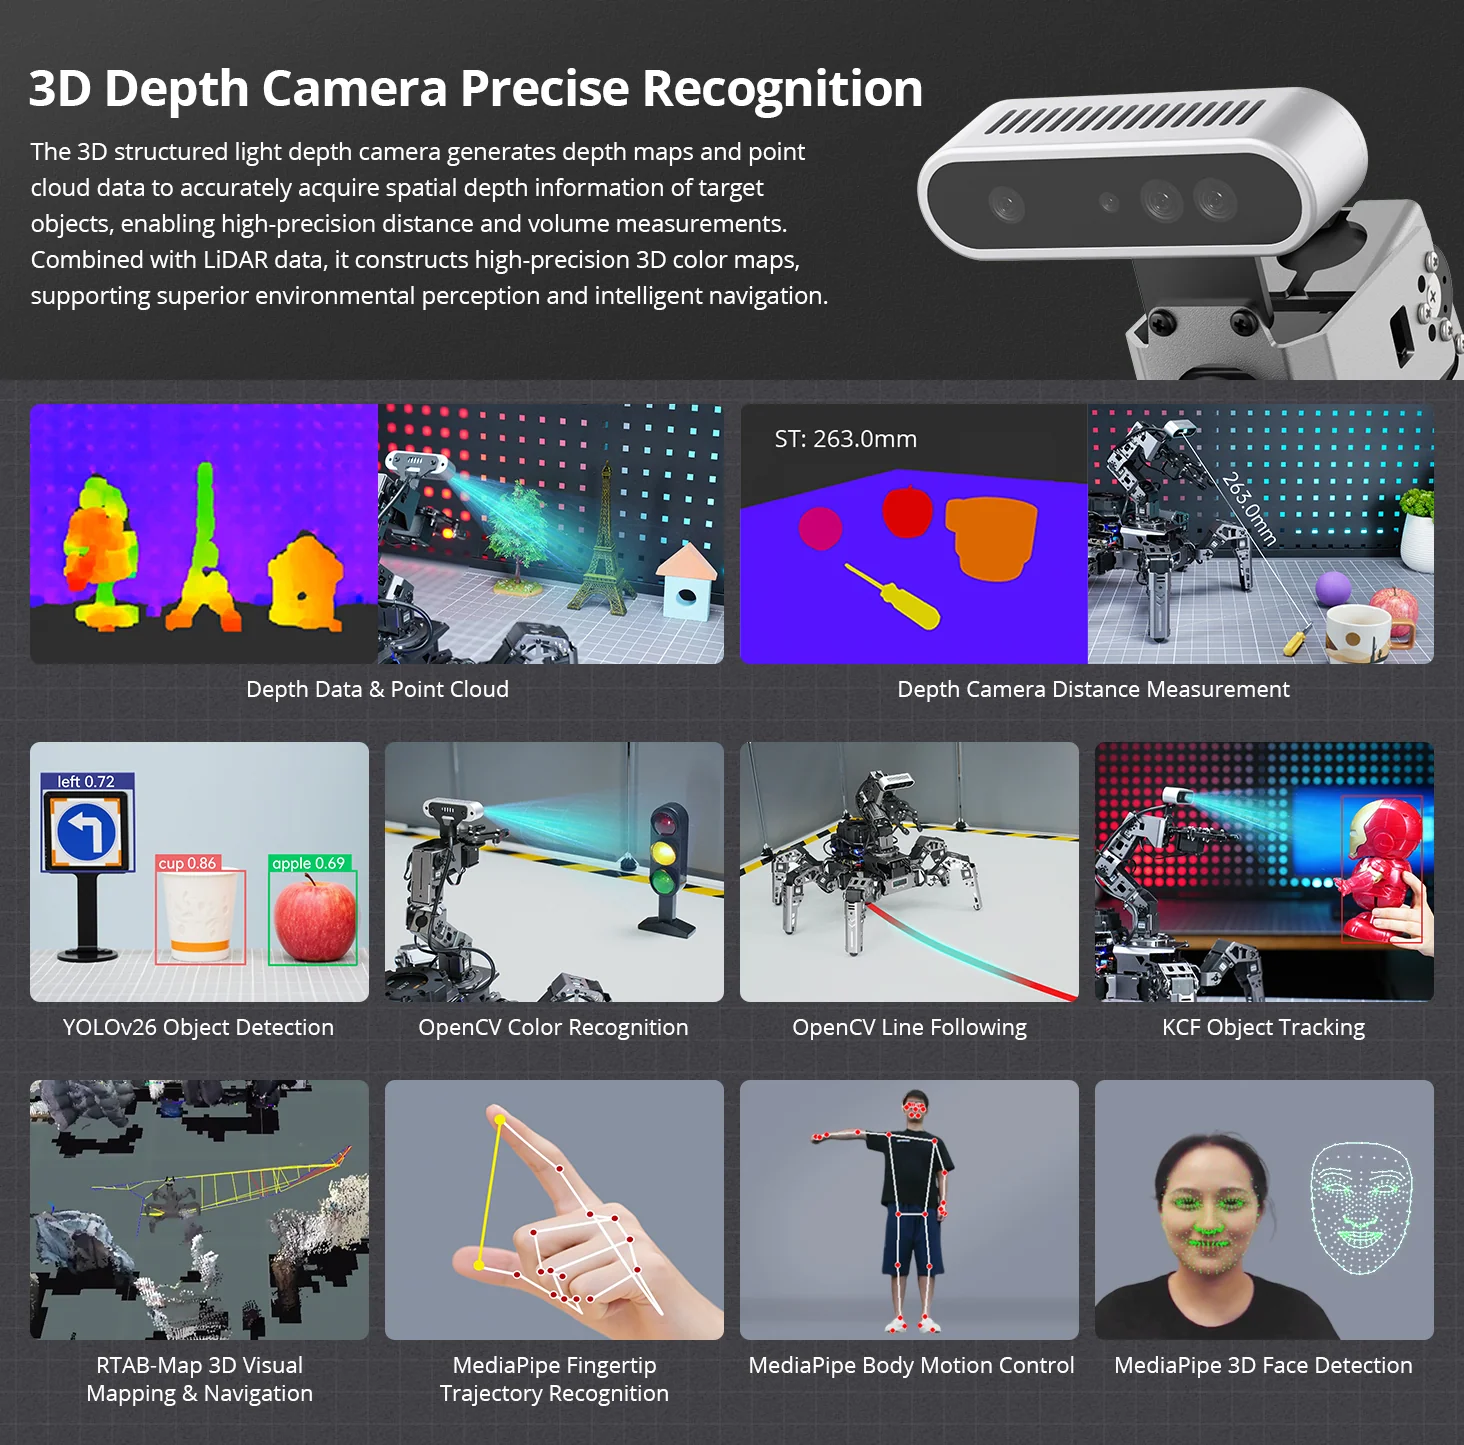
视觉这边把能演示的都摆出来了:YOLO 目标检测、OpenCV 颜色识别和巡线、KCF 单目标跟踪、RTAB-Map 三维建图,还有 MediaPipe 的手部关键点、人体姿态和 3D 人脸。这些是官方图里逐个标注的玩法,不是我自己加的;真实工况下的帧率和精度,官方没给数。
价格:799.99 美元买到的是哪一档
官网上 799.99 美元对应的是 Starter Kit、不含控制器的最低配。想要带 Jetson Orin NX Super 16GB 的顶配,价格要往上走——官网没把 24 个 SKU 的差价平铺出来,只标了最低那一档,所以这个数字不能当到手价看。
同门三款并排看更清楚:JetHexa 2027 标价 489.99 美元,是最便宜的 ROS2 六足;SpiderPi Pro 749.99 美元,18 自由度机身加 5 自由度臂,3.1 公斤、11.1V 3500mAh 电池、40 分钟续航,摄像头是 480P,只能用树莓派 4B 或 5,舵机是 LX-224HV 和 HTS-20H;ROSpider 比它贵 50 美元,换来的是 6 自由度臂、TOF 雷达、结构光深度相机、6000mAh 电池和 60 分钟续航,还能上 Jetson。
这 50 美元买的是能不能做真正的三维感知和导航。只做步态教学,SpiderPi Pro 够用;要做 SLAM 加抓取,差价花得值。
值不值得:三类人该买,两类人别碰
优点很清楚:24 个自由度给足,感知件不缩水,ROS2 生态完整,60 分钟续航在这个重量级算能接受。3.2 公斤的机身搬进教室也不费劲,结构件是铝的,磕一下不至于散架。
局限也摆在明面上:IK 内核不开源,想改步态得自己啃;算力数值、每关节舵机型号两处留白,参数表并不完整;799.99 美元只是裸机起价,加上控制器和套件后总价会明显上一台阶。
不推荐两类人:想开箱就让它满屋跑、不打算写代码的,这套东西学习曲线不友好;想拿它改开源步态算法的,IK 那堵墙会让你难受。适合的是开 ROS2 课程的老师、做具身智能毕设的学生,以及需要一台能钻窄缝、能爬碎石做验证的实验室。
最后留一串数字给你们判断:18 个自由度、18 颗 35KG 舵机、一颗 12 米雷达、一颗结构光相机、6 个麦克风、60 分钟续航,799.99 美元起。同样的预算,你会选它,还是加钱上四足?

18 颗舵机这个量,装一次腿就得半天。想问下大佬,这机器拆装维护方便吗,坏了单颗换还是要整条腿拆?
IK 库不开源这条太关键了。我们实验室之前买过一台,想改进窄缝的步态,最后只能在外层套自己的规划器。
60 分钟续航看着够,但那是空载走平地吧。带臂抓取加雷达跑建图,实际能撑多久真不好说。