BUILD经验
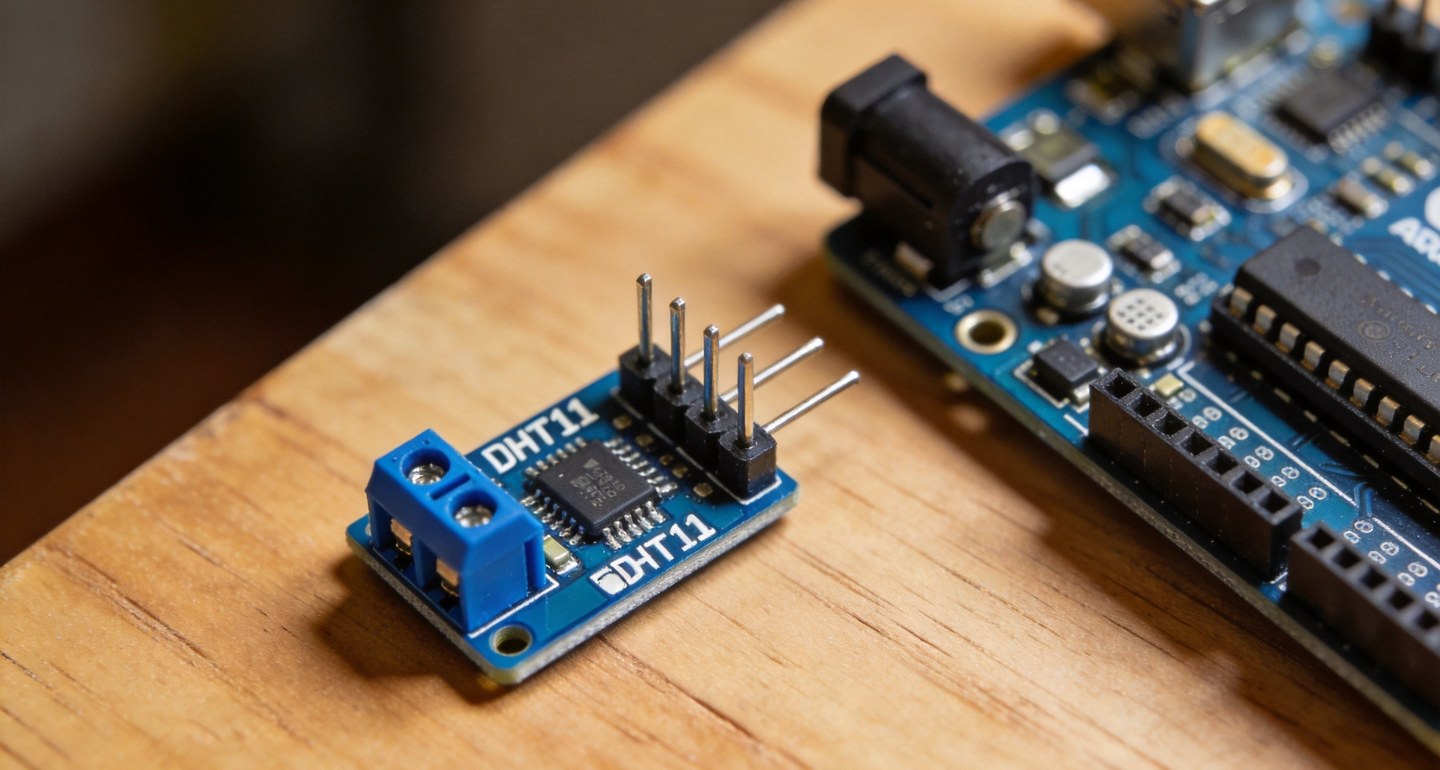
DHT11 温湿度传感器怎么接 Arduino?DHT 库读数与踩坑(DHT22 同线)
温湿度是机房、鱼缸、大棚、居室里最常要盯的两个量。DHT11 这类单总线的数字温湿度传感器,一根信号线就能把温度和湿度两个数据读回来,几块钱...
评论4 喜欢0 举报
万元以内的人形机器人怎么选:蓝虫小白、元点小桥、Booster K1横向对比
2026年9月,人形机器人的价格底端第一次被画进了万元以内:元点机器人「小桥」首发8888元,蓝虫科技「小白」9800元,加速进化Boost...
评论5 喜欢0 举报

“一脑多型、真模块化”到底什么意思?蓝虫小白把机器人拆成乐高的三个妙处
人形机器人五花八门,这两年模块化这个词也被喊得很响,但很多只是可拆卸的外壳——拆完还是一台完整的机器,换个壳算哪门子模块化。蓝虫具身Mant...
评论5 喜欢0 举报
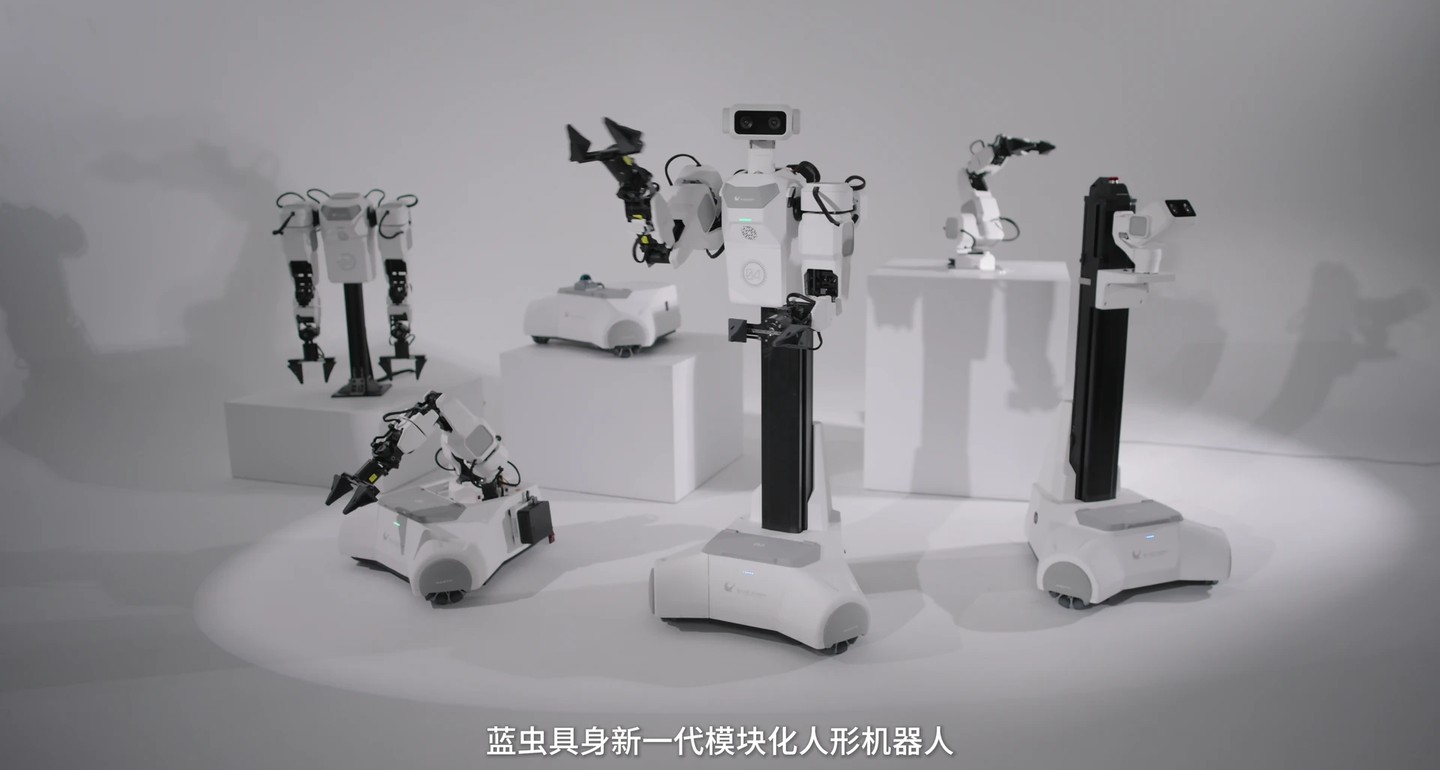
把机器人拆成四个自研平台:蓝虫Mantis小白的技术底座,为什么敢卖0.98万
一台人形机器人凭什么能把价格压到0.98万起,还自称一脑多型、真模块化?便宜不等于拼凑,蓝虫具身Mantis Standard小白的底气,来...
评论5 喜欢0 举报
MOSFET发热问题:导通损耗、开关损耗与散热设计
做过电机驱动器硬件的人都有过这种经历:样机跑着跑着,摸一下功率管烫手,热像仪一拍,几颗 MOSFET 的中心温度已经逼近结温上限,离热失控只...
评论4 喜欢0 举报
电流采样链路的信号完整性:从分流电阻到ADC的噪声抑制
电流采样是电机驱动器中最关键的模拟信号链环节之一。PID 控制环的电流内环精度直接取决于采样链路的信噪比。很多工程师发现,同样的驱动器和电机...
评论4 喜欢0 举报
驱动器故障诊断:电流波形里藏着的隐藏信息
驱动器报故障码是现场工程师最熟悉的场景:过流、过压、欠压、过温、堵转……报错码给出了故障的大致方向,但很多时候同样的报错码可能对应完全不同的...
评论4 喜欢0 举报
电机驱动器的EMC设计与滤波:传导辐射一次讲透
电机驱动器作为典型的开关电源类负载,其 PWM 开关动作产生的高频谐波会通过传导和辐射两种途径干扰周边电子设备,严重时甚至导致控制系统误动作...
评论4 喜欢0 举报
电流环PI参数整定实战:极点配置与抗饱和
在永磁同步电机的矢量控制系统中,电流环是最内层的控制环路,直接决定了驱动器的动态响应性能和稳态控制精度。电流环 PI 参数的整定质量直接影响...
评论4 喜欢0 举报
直流电机调速怎么选:自测速/外接测速/编码器闭环
同样是让转速稳、让位置准,可选的反馈方式不止一种:有靠回路电流做转速自检测的,有外接测速发电机或低频脉冲做反馈的,也有直接上编码器做速度环甚...
评论4 喜欢0 举报
H桥与PWM驱动原理:四个开关与占空比决定电流方向
很多人把直流电机驱动器理解成一个可调电压源:给定值一大,电压就升、电机就转快。这不算错,却漏掉了最关键的一层——驱动器输出的并不是连续可调的...
评论4 喜欢0 举报
几十台驱动器一次调好:Modbus批量调试与参数快照
单台驱动器好调,几十台同型号驱动器就是一场体力活:逐台手动输入几十个参数,输错一个、忘了保存一个,整线一致性就出问题。现场真正省命的是调好一...
评论4 喜欢0 举报
六足机器人怎么做?Arduino+18个舵机,从3D打印到步态调好的完整教程
所属项目:ESP32 开发板想做一个既能爬坡越障、又比四足稳得多的小机器人,六足是个很好的方向。六条腿天生优势:随时保持三点支撑,地形复杂也不容易翻,运动方式还多变。这...
评论5 喜欢0 举报
Arduino 6自由度机械臂怎么做?从舵机选型到逆运动学,一套能落地的小白方案
所属项目:ESP32 开发板很多玩机器人的朋友,第一台像样的设备就是6自由度机械臂。六个关节各管一个方向,能抓取、能摆动、能重复执行动作,兼顾了机械、电子、算法三块,特...
评论5 喜欢0 举报
总线舵机和PWM舵机到底啥区别?一篇讲透,选错机器会卡壳
玩机器人、机械臂、六足的朋友,起步时几乎都会纠结一个问题:用普通PWM舵机还是总线舵机(也叫串口/智能舵机)?这俩虽然都叫舵机,但控制方式和...
评论5 喜欢0 举报
热门经验
-
二哈识图2 AI视觉传感器与乐高EV3安装支架(二)
阅读 1089
-
首集涨粉70万,AI偶像剧正在接管内娱
阅读 1084
-
二哈识图2 AI视觉传感器与乐高EV3安装支架
阅读 1019
-
LOOI桌面机器人拆解:把手机变成AI伴侣的巧思
阅读 1018
-
Microduck 机器鸭国内购买全攻略,最低的1500能攒一台
阅读 1016
-
ESP32-CAM 图传入门:30 块钱给机器人装个第一视角
阅读 1003
-
掌控板好梦指引灯:4-7-8呼吸法助眠
阅读 970
-
蚂蚁阿福1亿用户+科学减重1亿斤:国民级健康AI平台正在成型
阅读 955
-
Petoi Quaddle:109美元的开源迷你机器狗都能做什么
阅读 912