
玩机器人、机械臂、六足的朋友,起步时几乎都会纠结一个问题:用普通PWM舵机还是总线舵机(也叫串口/智能舵机)?这俩虽然都叫“舵机”,但控制方式和能力差别很大,选错了轻则线乱得没法看,重则机器人动作不连贯、容易烧坏。这篇把两者的区别一次讲清楚,附上到底该怎么选。
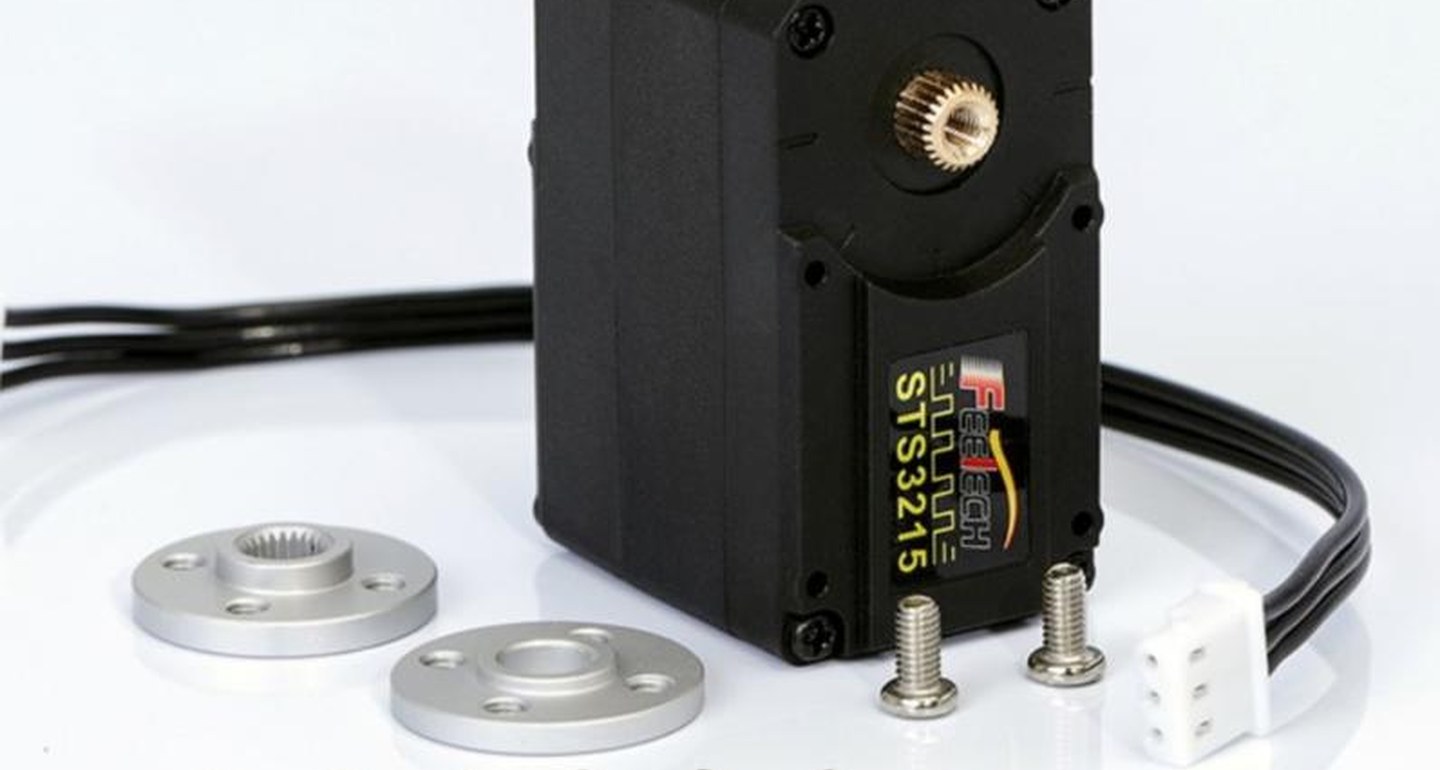
先说PWM舵机:经典款,一根信号线管一个
PWM舵机就是我们最常见的那种(SG90、MG996R、MG90S都算),三根线:电源、地、信号。它靠主控输出一个固定20ms周期的PWM脉冲,脉冲宽度(1~2ms)决定舵机转到哪个角度。
它的关键特点是:每个舵机都要占一个独立的GPIO引脚,而且这个引脚得支持PWM输出。Arduino Uno一共才6个硬件PWM脚,所以一台Uno裸接最多同时控制6个PWM舵机(靠Servo库能再多几个模拟口,但多了精度和稳定性会打折)。
更麻烦的是,PWM舵机是“开环”控制:你发个角度命令,它闷头转过去,但转没转到、转了多大,主控完全不知道。机器人接多了舵机时,IO不够、信号线满天飞(6个舵机就是18根线),这是PWM方案绕不开的坎。
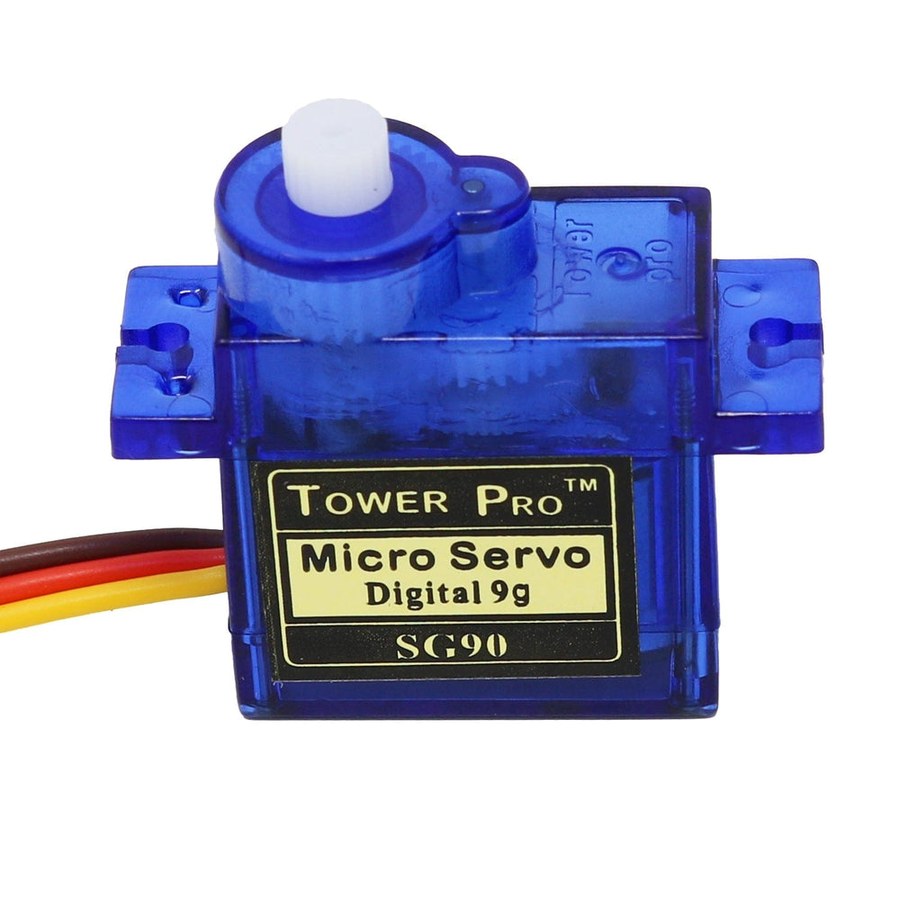
再说总线舵机:一根总线,串起几十个
总线舵机(像飞特FEETECH的STS/SCS系列、大然Dynamixel、宇树等)换了个思路:它不走多个独立PWM脚,而是用串口通信(常见TTL单总线或RS485),把所有舵机像项链一样串在一条总线上,每个舵机给一个唯一ID。
这样一个主控只需要两个引脚(串口的RX/TX)就能控制最多254个舵机——单从这点上看,做六足18个、机械臂6-10个关节,总线舵机在布线上的优势是碾压级的:18个舵机整机下来也就几根线,而不是50多根。
更重要的是它是“闭环”:能把角度、电压、电流、温度这些状态实时反馈回主控。舵机卡住时,主控能读到大电流就直接停机,保护舵机不被烧坏;动作到不到位也能回读确认,做机械臂轨迹规划、示教都非常好用。
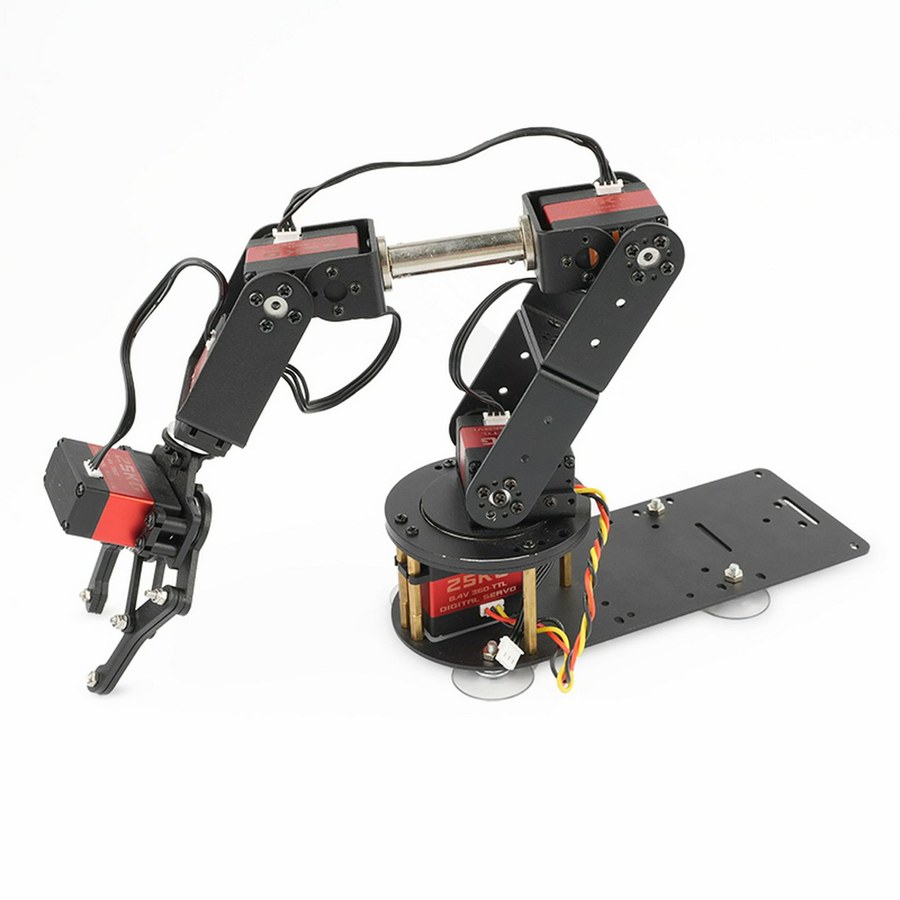
精度:总线舵机普遍高一个量级
PWM舵机受脉冲分辨率和舵机内部电位计精度限制,实际能稳定控制的精度大概在0.5°~1°上下,慢速动时还容易有肉眼可见的抖动和不连贯。
总线舵机靠数字串口传角度,角度解析度高得多。拿常见的10~12bit位置传感来说,能达到1024~4096阶,换算下来精度能做到0.09°~0.3°这个级别,转动更丝滑、到位更准,对机械臂末端精细操作特别重要。
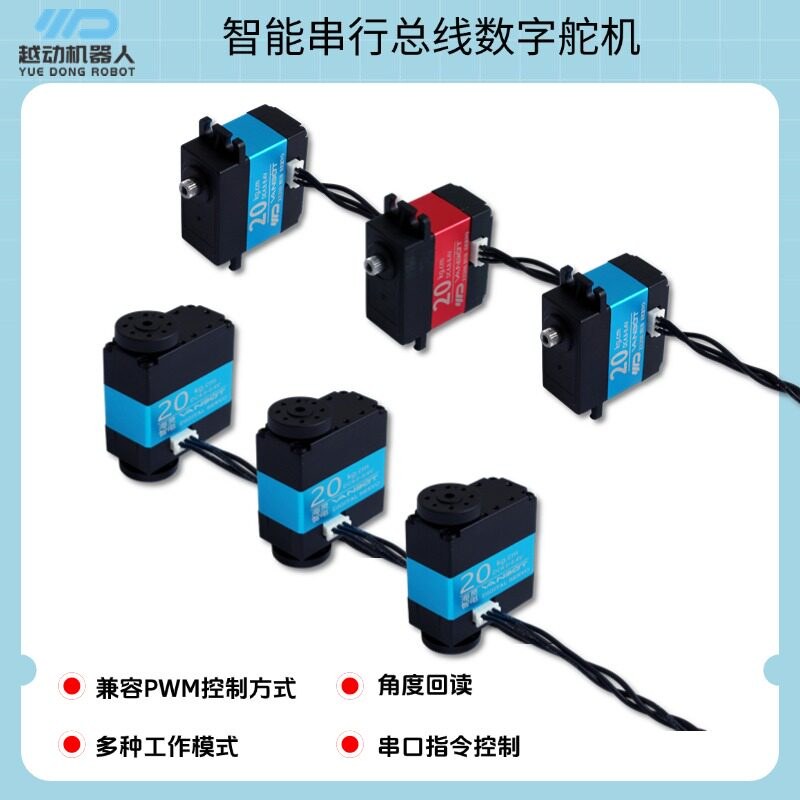
到底怎么选?就看三件事
第一个看数量:只控制1~2个舵机,做个小摇头、小车转向,PWM舵机便宜又好接,完全够用。到6个以上,或者要做六足、机械臂这种多关节,就强烈建议上总线舵机,不然IO和接线会把项目拖垮。
第二个看精度和反馈需求:只是动一动、不用精确定位,PWM够。要做需要回到位检测、机械臂示教、防堵转保护的,必须总线舵机,因为PWM给不了任何状态回读。
第三个看距离和成本:总线舵机贵不少(单只往往几十到几百元),PWM几元到二三十元。远距离(几米以上)或抗干扰要求高,选RS485总线舵机;距离近就走TTL总线。
一句话总结:PWM舵机是“便宜听话的哑巴”,适合简单动作;总线舵机是“能感知会说话的聪明关节”,适合正经做机器人。
对大多数想正经做机械臂、六足、人形关节的朋友,我的建议是:预算允许就一步到位上总线舵机,省下的接线时间和对精度、保护的把握,绝对值回票价。
原来精度差这么多,我说怎么我搭的机械臂末端老抖,合着是PWM舵机分辨率就那样。等这批攒够钱直接换总线。
补充一个点:总线舵机做好几米外也能走RS485,PWM超过一米信号就飘,长距离谁用谁知道。
感谢,正纠结六足到底用什么舵机,看完心里有数了。先拿PWM练手,弄懂原理再上总线。
现在明白为啥大厂机器人都用总线舵机了,状态回读加防堵转,这俩是真核心。
要不要上总线舵机,真得看自己玩到哪一步。我去年贪便宜全用MG996R搭六足,光理线就理了两天,后来换总线舵机一把梭,省下的时间都够调三遍步态了。