
很多玩机器人的朋友,第一台像样的设备就是6自由度机械臂。六个关节各管一个方向,能抓取、能摆动、能重复执行动作,兼顾了机械、电子、算法三块,特别适合把机器人底子一次打通。这篇把一个基于 Arduino 的 6DOF 机械臂完整方案拆开讲,从该买哪些零件,到怎么接线、怎么写控制代码,照着能搭起来。
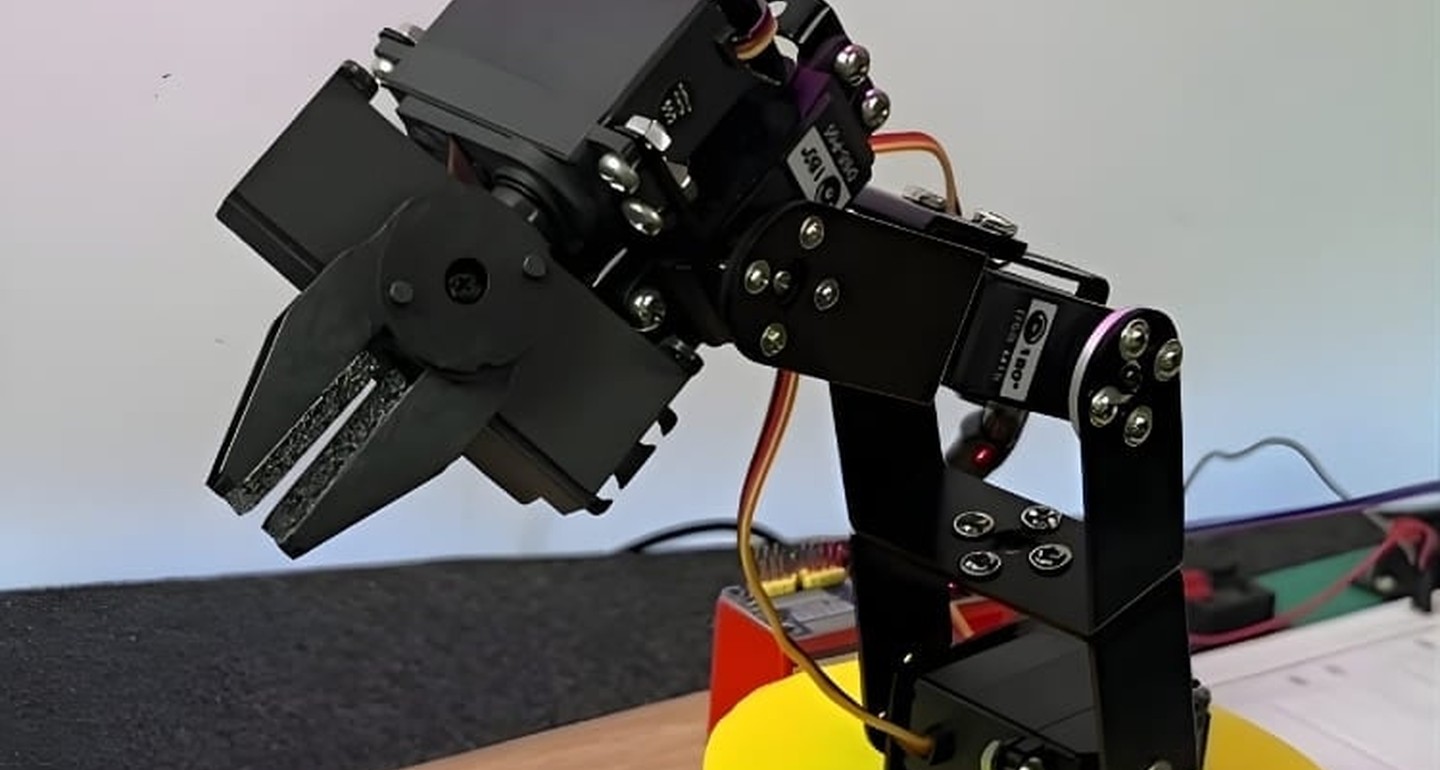
先搞懂“6自由度”是哪6个
所谓6自由度(6 DOF),指的是机械臂有6个可以独立转动的关节,一般这样安排:底座旋转、肩部、肘部、腕俯仰、腕旋转,最后夹爪开合。前三个负责让机械手够到空间里的某个点,后三个决定末端抓取的角度和姿态,组合起来就能让末端执行器在三维空间里灵活运动。
这套配置是圈子里最主流的,也是市面上多数桌面级机械臂的骨骼。So 你把这个结构摸熟,后面看任何六轴机械臂都一眼能认出来。
买什么:一份不踩坑的零件清单
控制核心用 Arduino(Uno 或 Mega 都行,舵机多的话 Mega 引脚更充裕)。驱动端是最大的一笔开销,也最影响成品质量,关键在“不同关节用不同扭矩的舵机”。
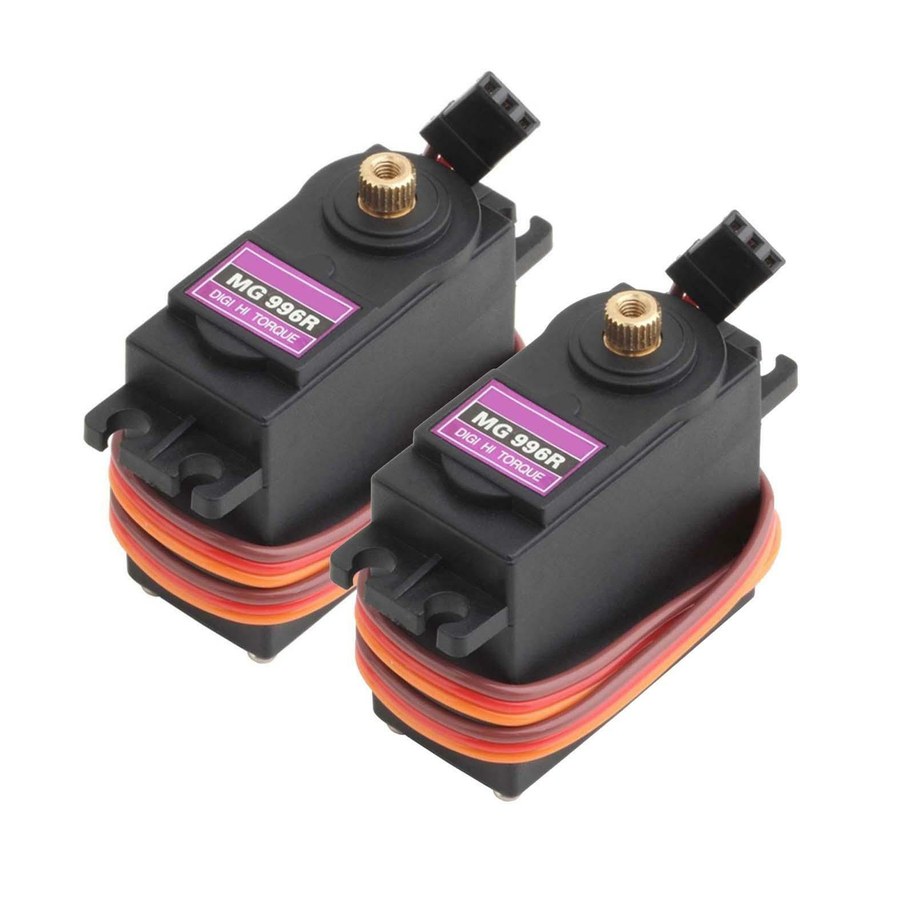
肩部和肘部要撑起整只手臂的重量,必须用金属齿的大扭矩舵机,圈子里最常用的是 MG996R,金属齿轮、数字式、扭矩足,能扛住负载又不至于扫齿。腕部到夹爪这后几个关节负载轻,用 SG90 这种微型舵机就够了,便宜又轻。这样搭配,成本、重量、性能是平衡的。
机械结构件可以买3D打印套件,也可以自己设计打印,用 Onshape 或 SolidWorks 画,3D打印机能打ARM件、底座、夹爪。记得量准两根“骨头”的长度(大臂、小臂),这套尺寸后面写逆运动学代码要用。
接线:最容易被忽略却最容易出事的一步
新手最常见的坑是把6个舵机的电直接接到 Arduino 的5V脚上。Arduino 板上那个稳压器给的电流很小,6个舵机动起来电流叠加能到好几安培,瞬间把板子拉死、复位,甚至烧掉。正确做法是:舵机的电源(红线和地线)统一接到一个外部的5V电源上(至少4A以上),Arduino 只负责信号,两者共地就行。
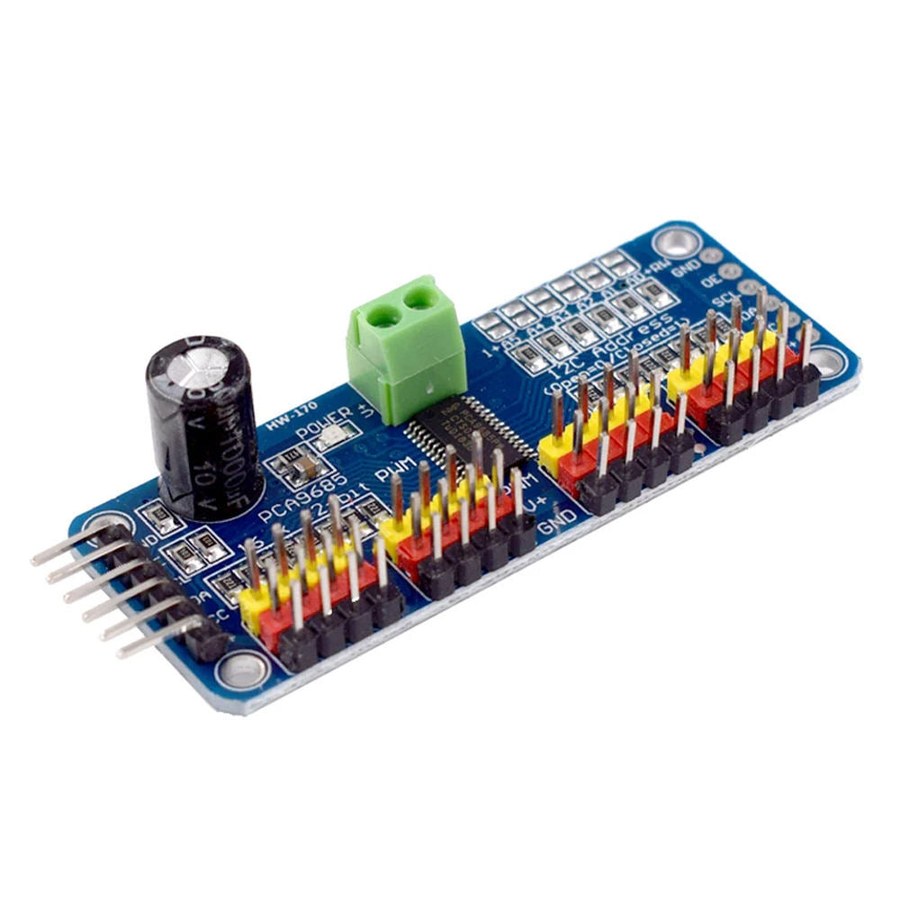
舵机一多,Arduino Uno 那6个硬件PWM口就不够用了。推荐加一块 PCA9685 舵机驱动板,它是16路12bit的PWM驱动,通过 I2C 接口跟 Arduino 通信,只用两个引脚就能控制16个舵机,接线干净、控制也稳。信号脚直接插到 PCA9685 的对应通道就完事。
控制方式:一是直接动关节,二是逆运动学
最直接的方式是“正运动学”,就是一个个单独指定每个关节转到多少度,适合手动调试和记录动作序列:我用6个电位器分别代表6个关节角度,或者做个手机/手柄摇杆,每个输入控制一个舵机,动起来直观。
想真正“按坐标抓东西”就得用逆运动学(IK):你只需要告诉它末端要去到哪个 X、Y、Z 坐标,程序通过几何(主要是余弦定理)反算出每个关节该转多少度。这一步是机械臂从“玩具”到“工具”的分水岭,代码网上有现成的,套上你自己量好的大臂、小臂长度就行。
调试时强烈建议用 VarSpeedServo 这个库而不是默认的 Servo 库,它能给舵机限速。不然一上电整个机械臂“啪”地一下全速甩过去,很容易打到人或者伤到自己,把速度调慢,动作才安全又能看清。
进阶方向
基础跑通后可以加的东西很多:HC-05蓝牙模块做手机遥控、加轨迹插值让动作更平滑不突兀、装摄像头做颜色识别抓取(配 TCS34725 或视觉模块)自动分拣。再往上就接树莓派/ESP32 增强算力,或者换总线舵机(我们另一篇讲过)获得角度回读和防堵转保护。
总的来说,用 Arduino 加3个MG996R、3个SG90、一块PCA9685和3D打印结构件,就能搭出一台能看懂坐标、能抓东西的6自由度机械臂。机械、电子、算法三块都过一遍手,比看十篇教程都值。

PCA9685确实是六轴必备,不然Uno那6个PWM口根本不够用,我是加了一块直接解放,接线也清爽多了。
补一个细节:买套件时看清是金属齿还是塑料齿,肩肘这两个关节塑料齿扛不住,一吃力就扫齿,直接上MG996R省心。
写得多好,我照着这套配置搭了一台,抓杯子都能稳定抓住,成就感拉满。感谢分享!
讲得实在,尤其是电源那段,我第一次就是直接把6个舵机接Uno的5V,板子当场就挂了,看了这篇才明白得外接电源。
逆运动学那步我卡了挺久,正余弦算半天,后来用了现成库一把过。新手别硬啃数学,先把臂搭起来再说。