BUILD实践
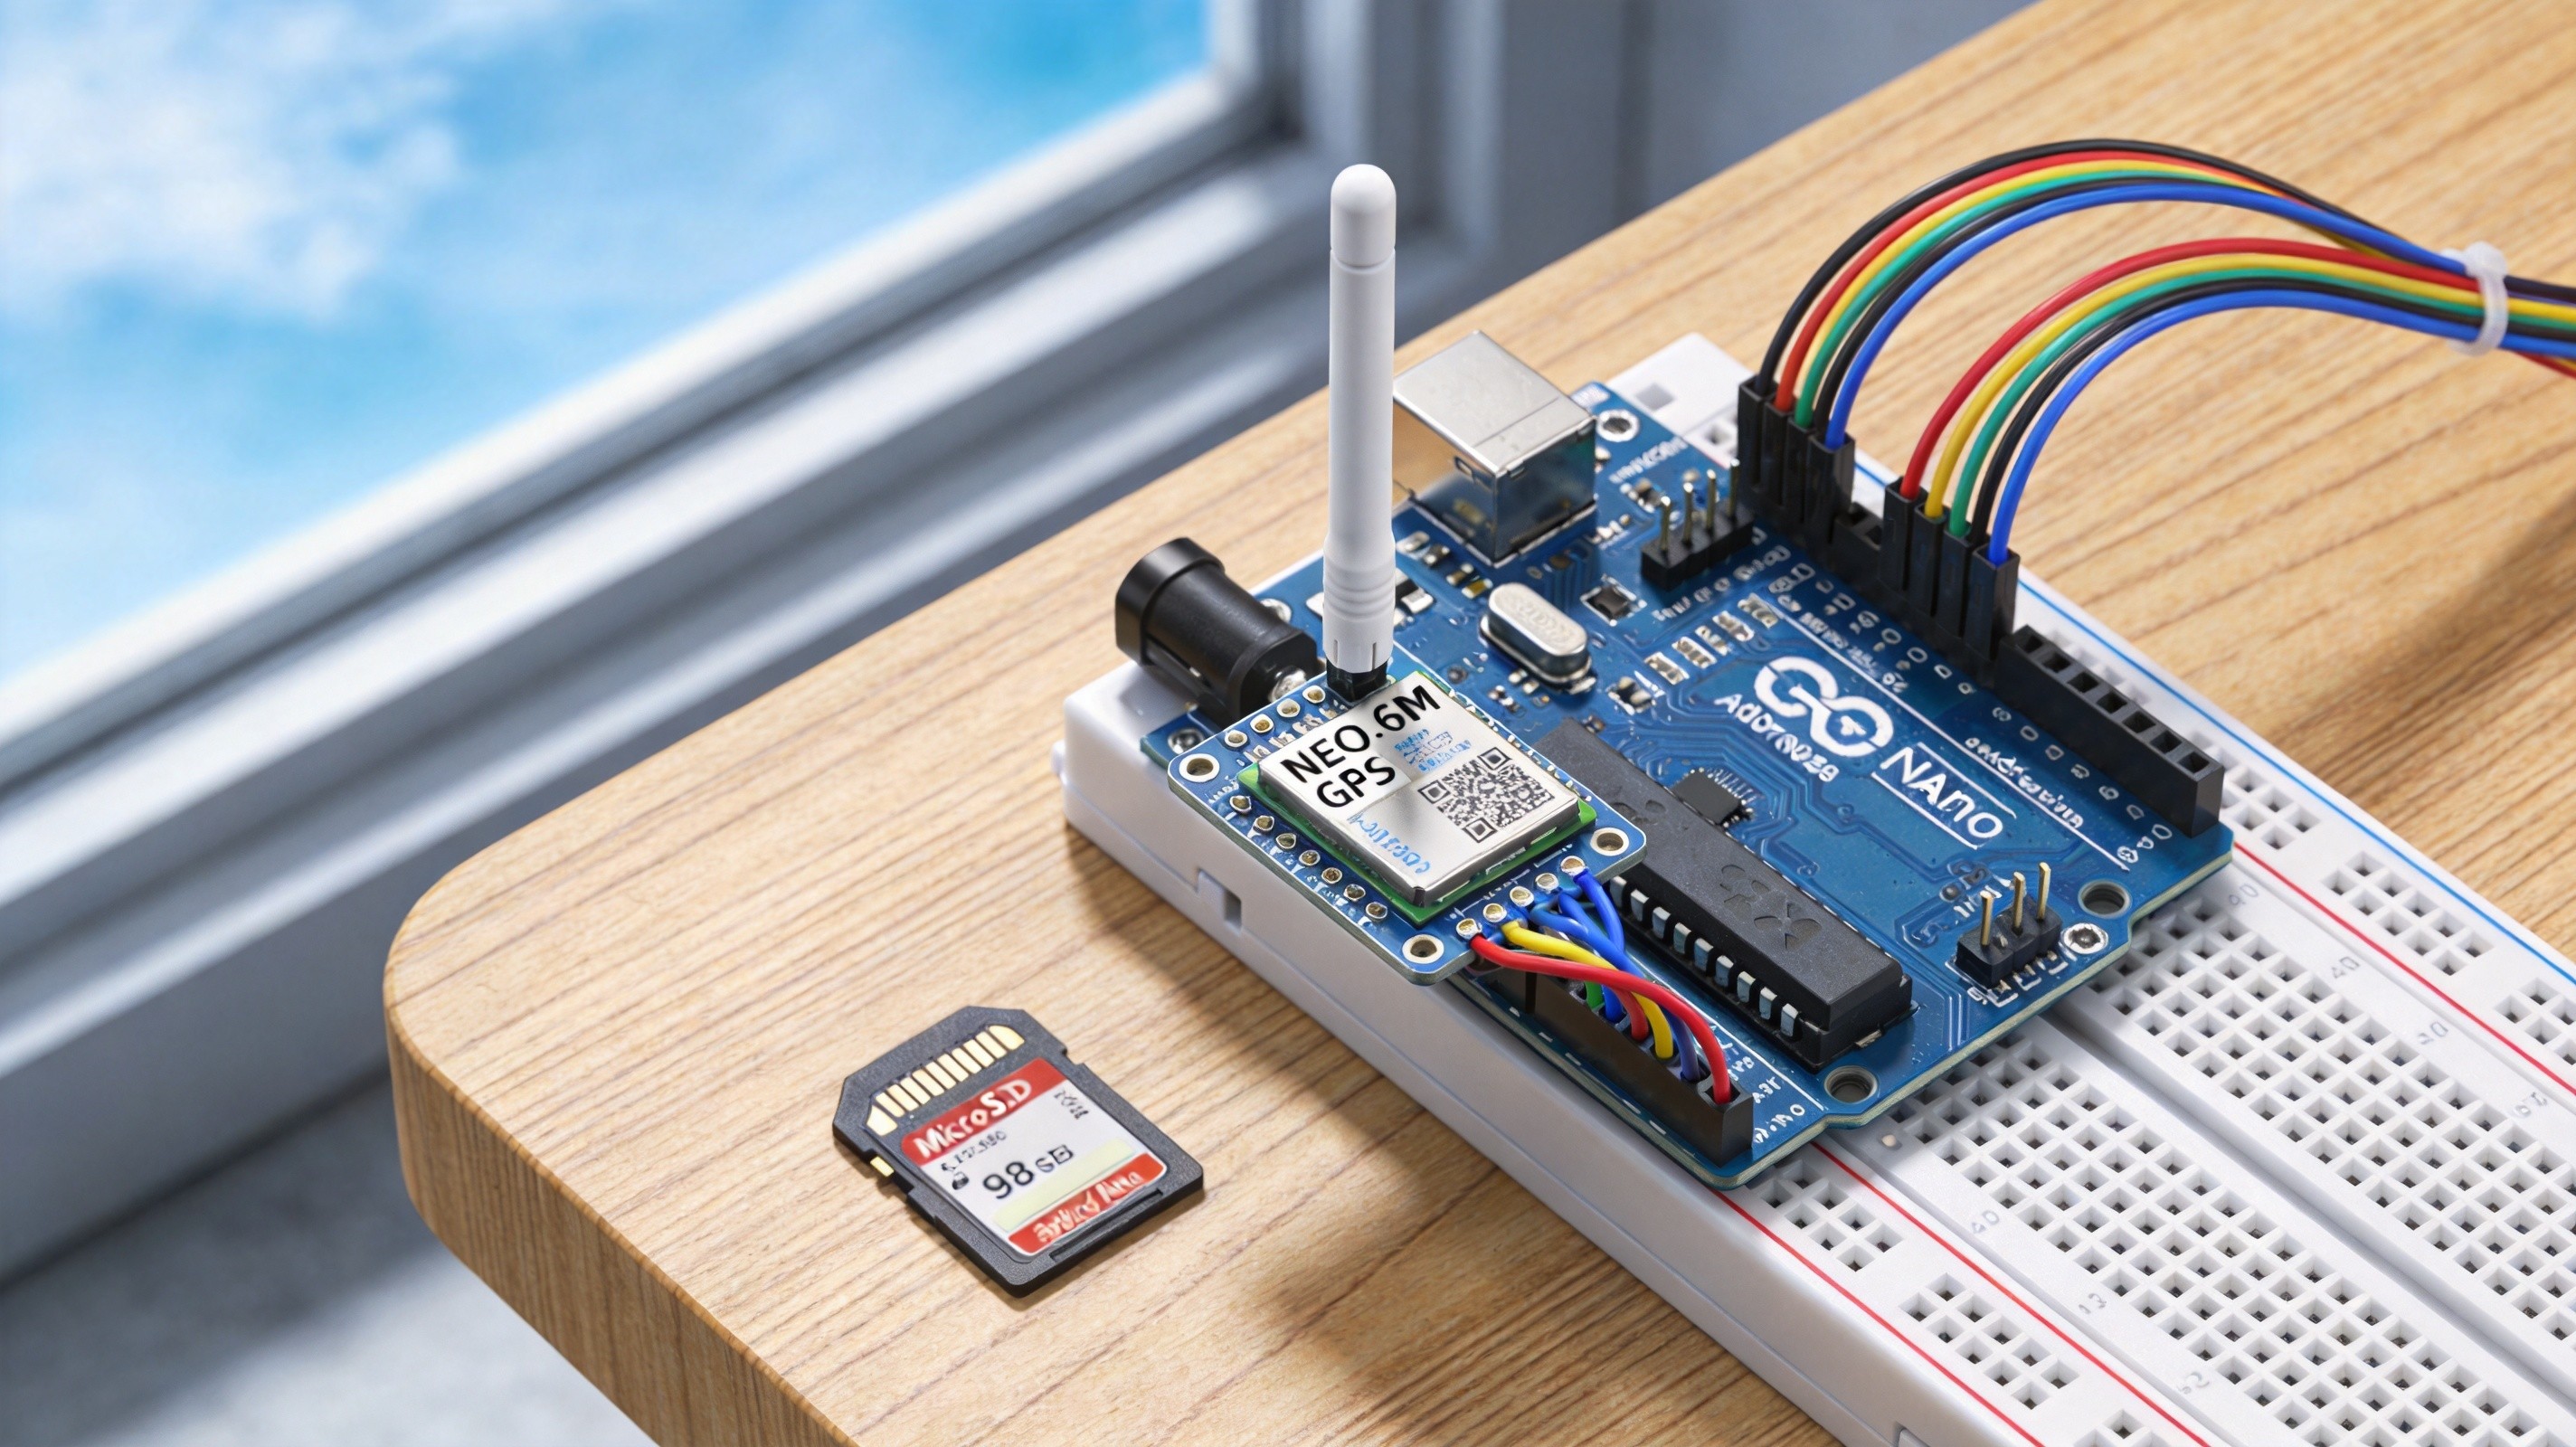
NEO-6M GPS模块Arduino怎么接?三根线交叉和首次定位的几个坑
想给小车或轨迹记录仪加个定位,最省事的是上一块NEO-6M GPS模块。它只要三根线就能把实时经纬度送进Arduino,再配个TinyGPS...
评论4 喜欢0 举报
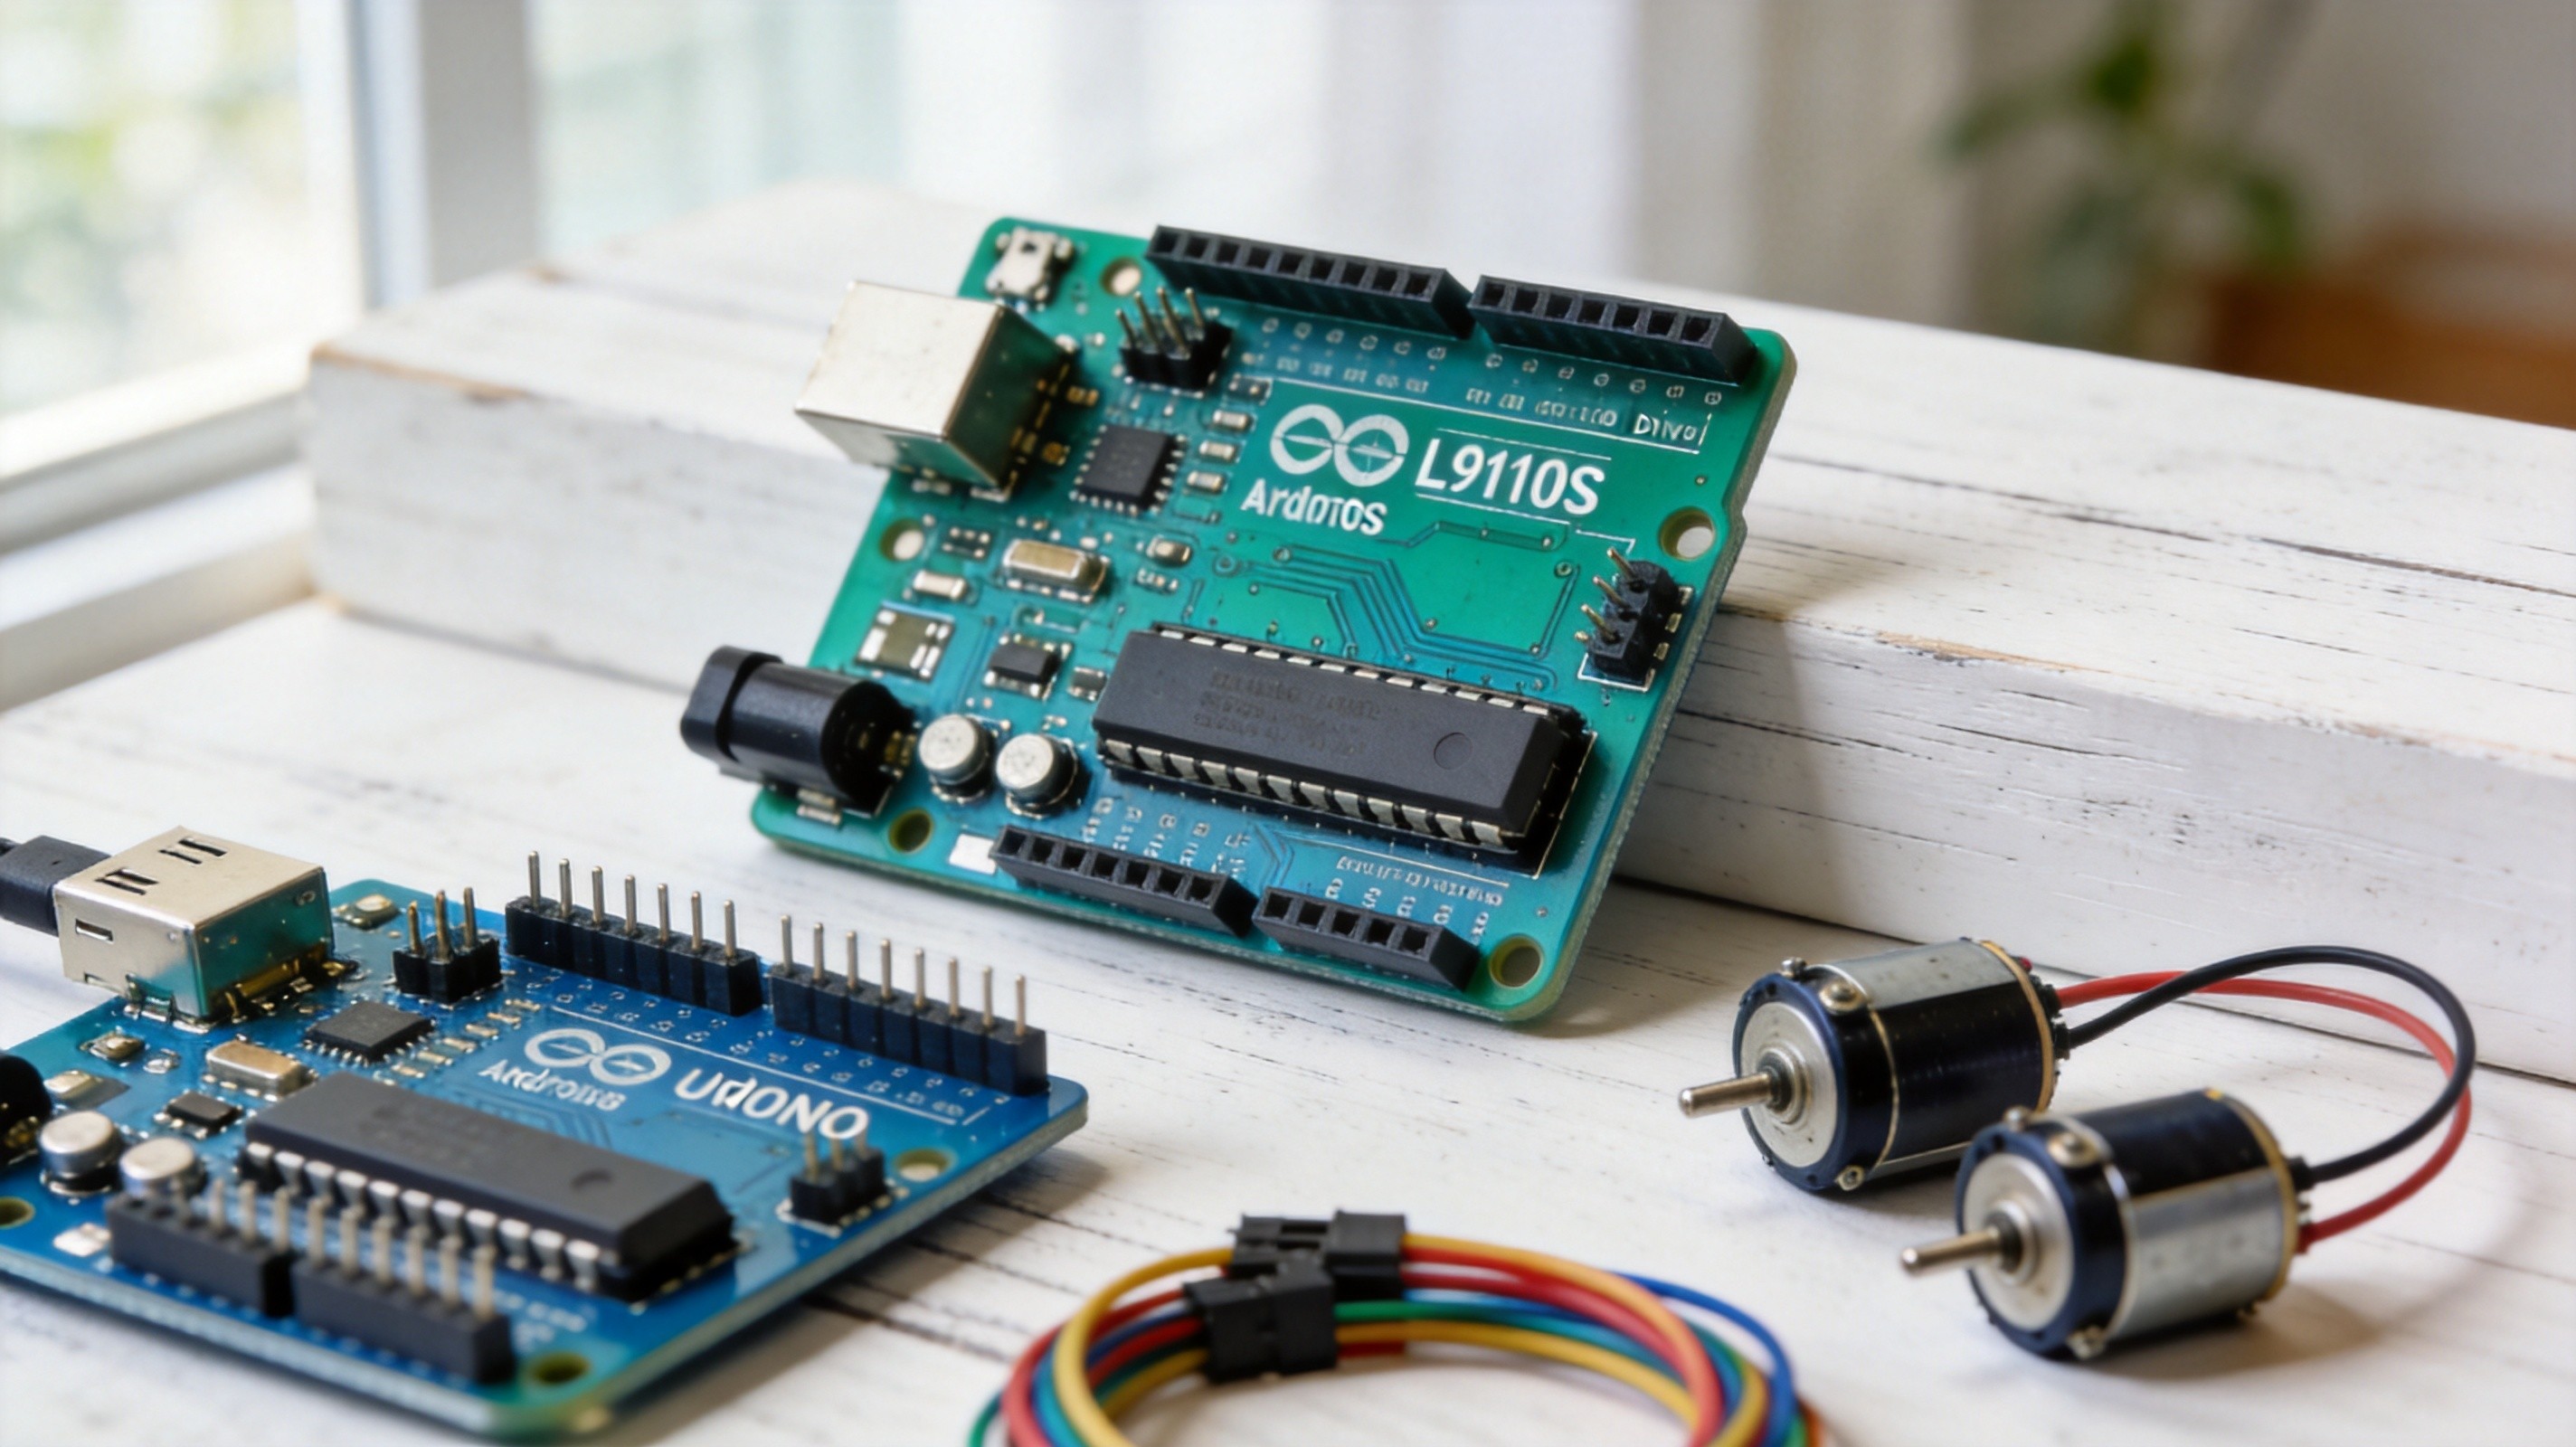
L9110S双H桥电机驱动怎么接线?两轮小车正反转和PWM调速避坑
做两轮小车,很多人第一个想到的是L298N,但那块板子又大又耗电,占一块面包板还嫌供电规矩麻烦。我后来换成L9110S,它是个双H桥电机驱动...
评论4 喜欢0 举报
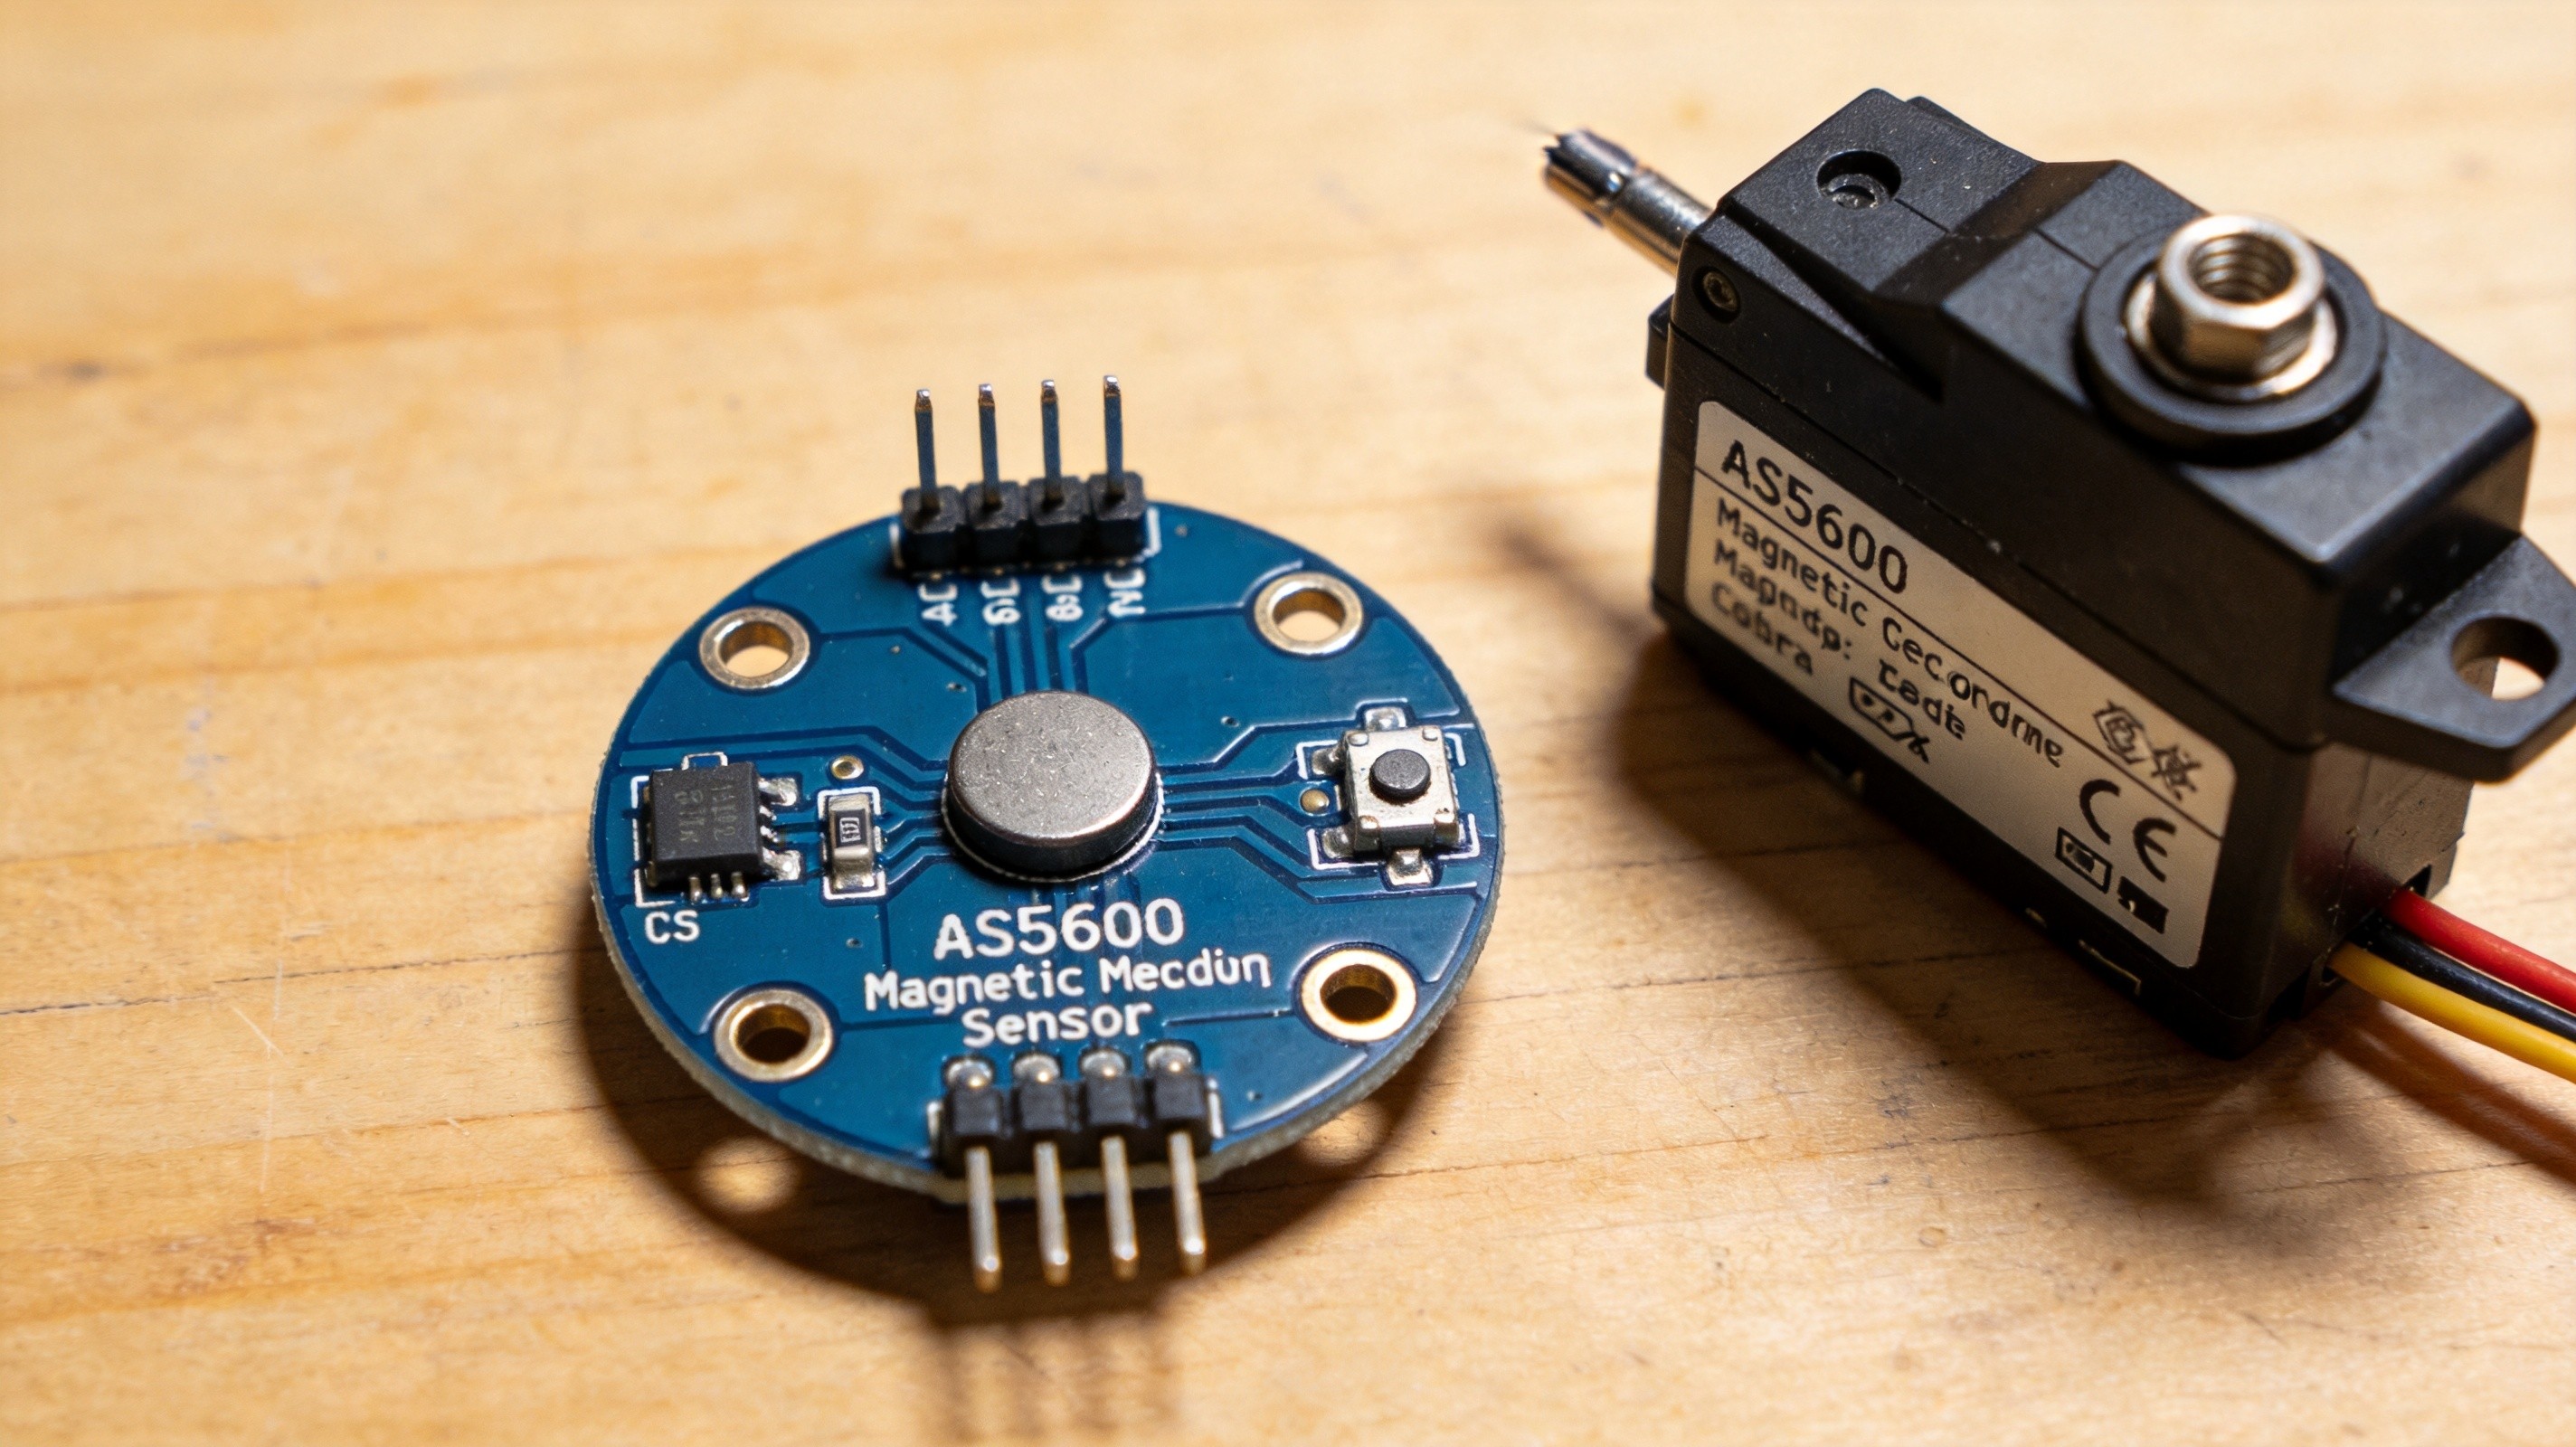
AS5600磁编码器怎么给舵机加360度角度反馈?接线校准
普通舵机只能转180度,还转到位了就不知道自己在哪。如果你想让云台无限旋转还能精确指角度,或者想自己做个闭环的360度定位舵机,AS5600...
评论3 喜欢0 举报
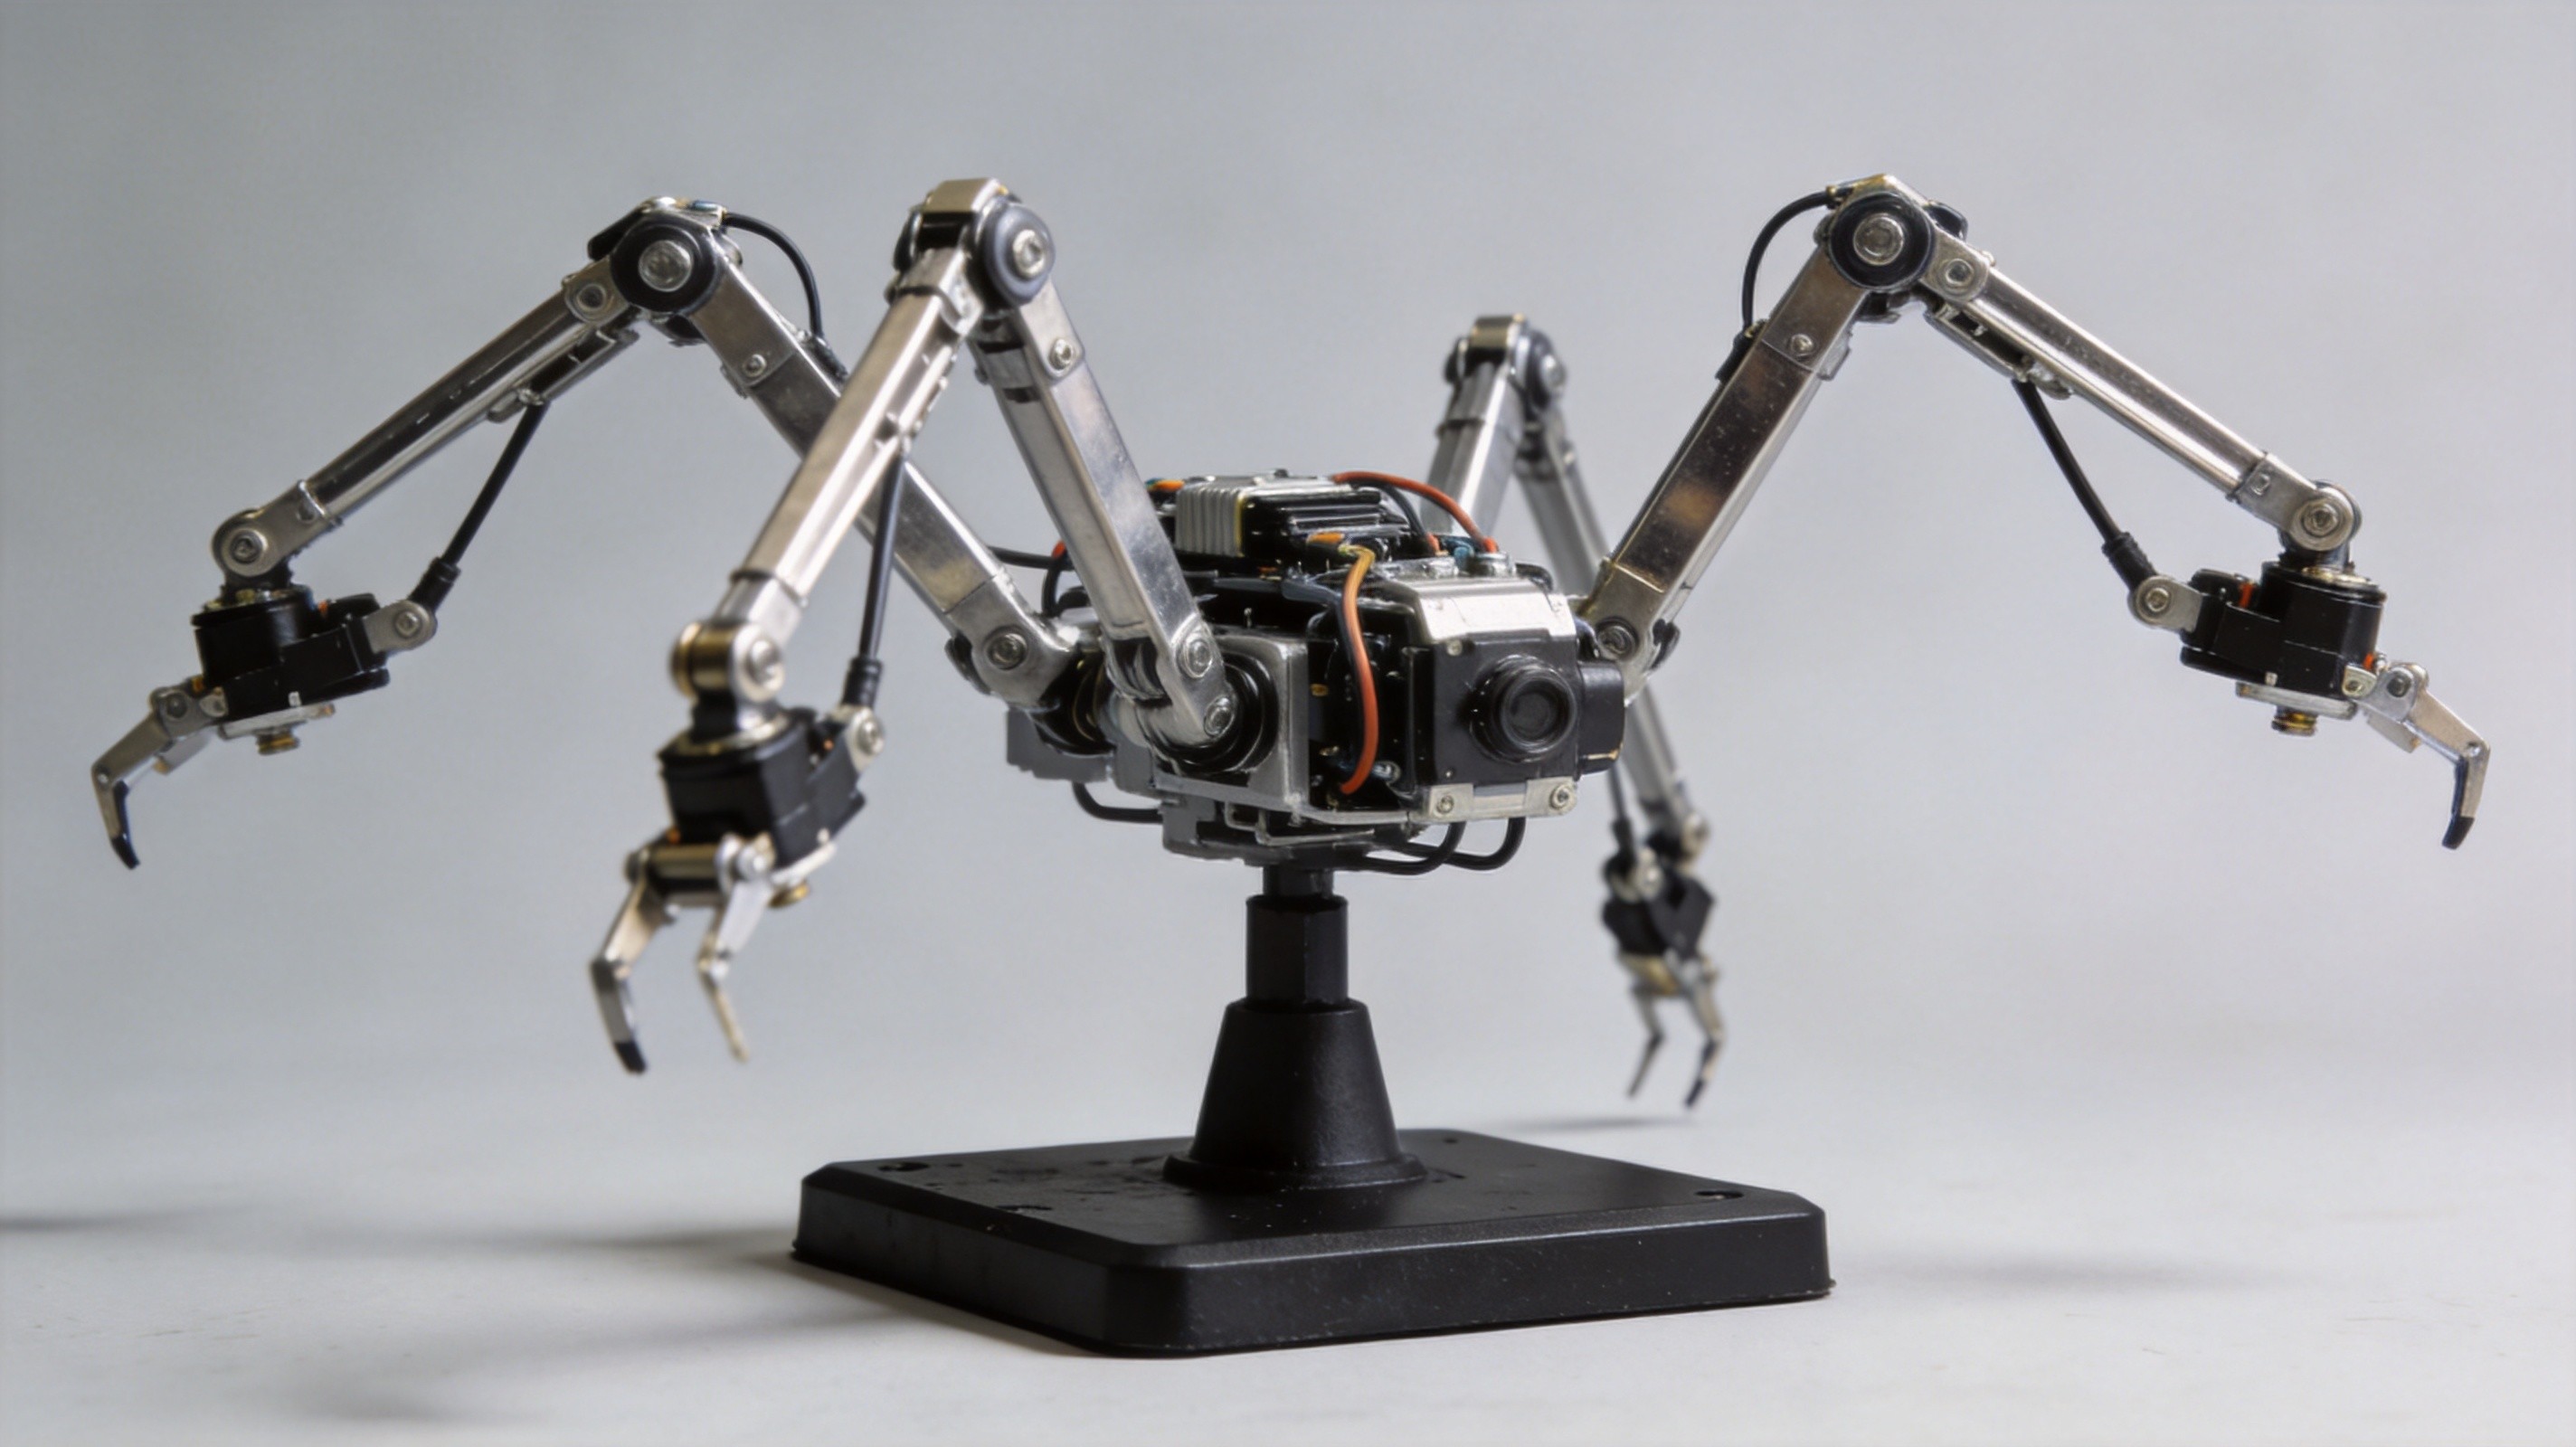
六足机器人三角步态怎么走?三足支撑原理与舵机配置
机器人走路这事,轮子最简单,四足开始就有难度,而六足看着腿多挺唬人,其实走法反而单纯——它用的是三角步态,一次只用三条腿着地,稳妥又省算力。...
评论3 喜欢0 举报
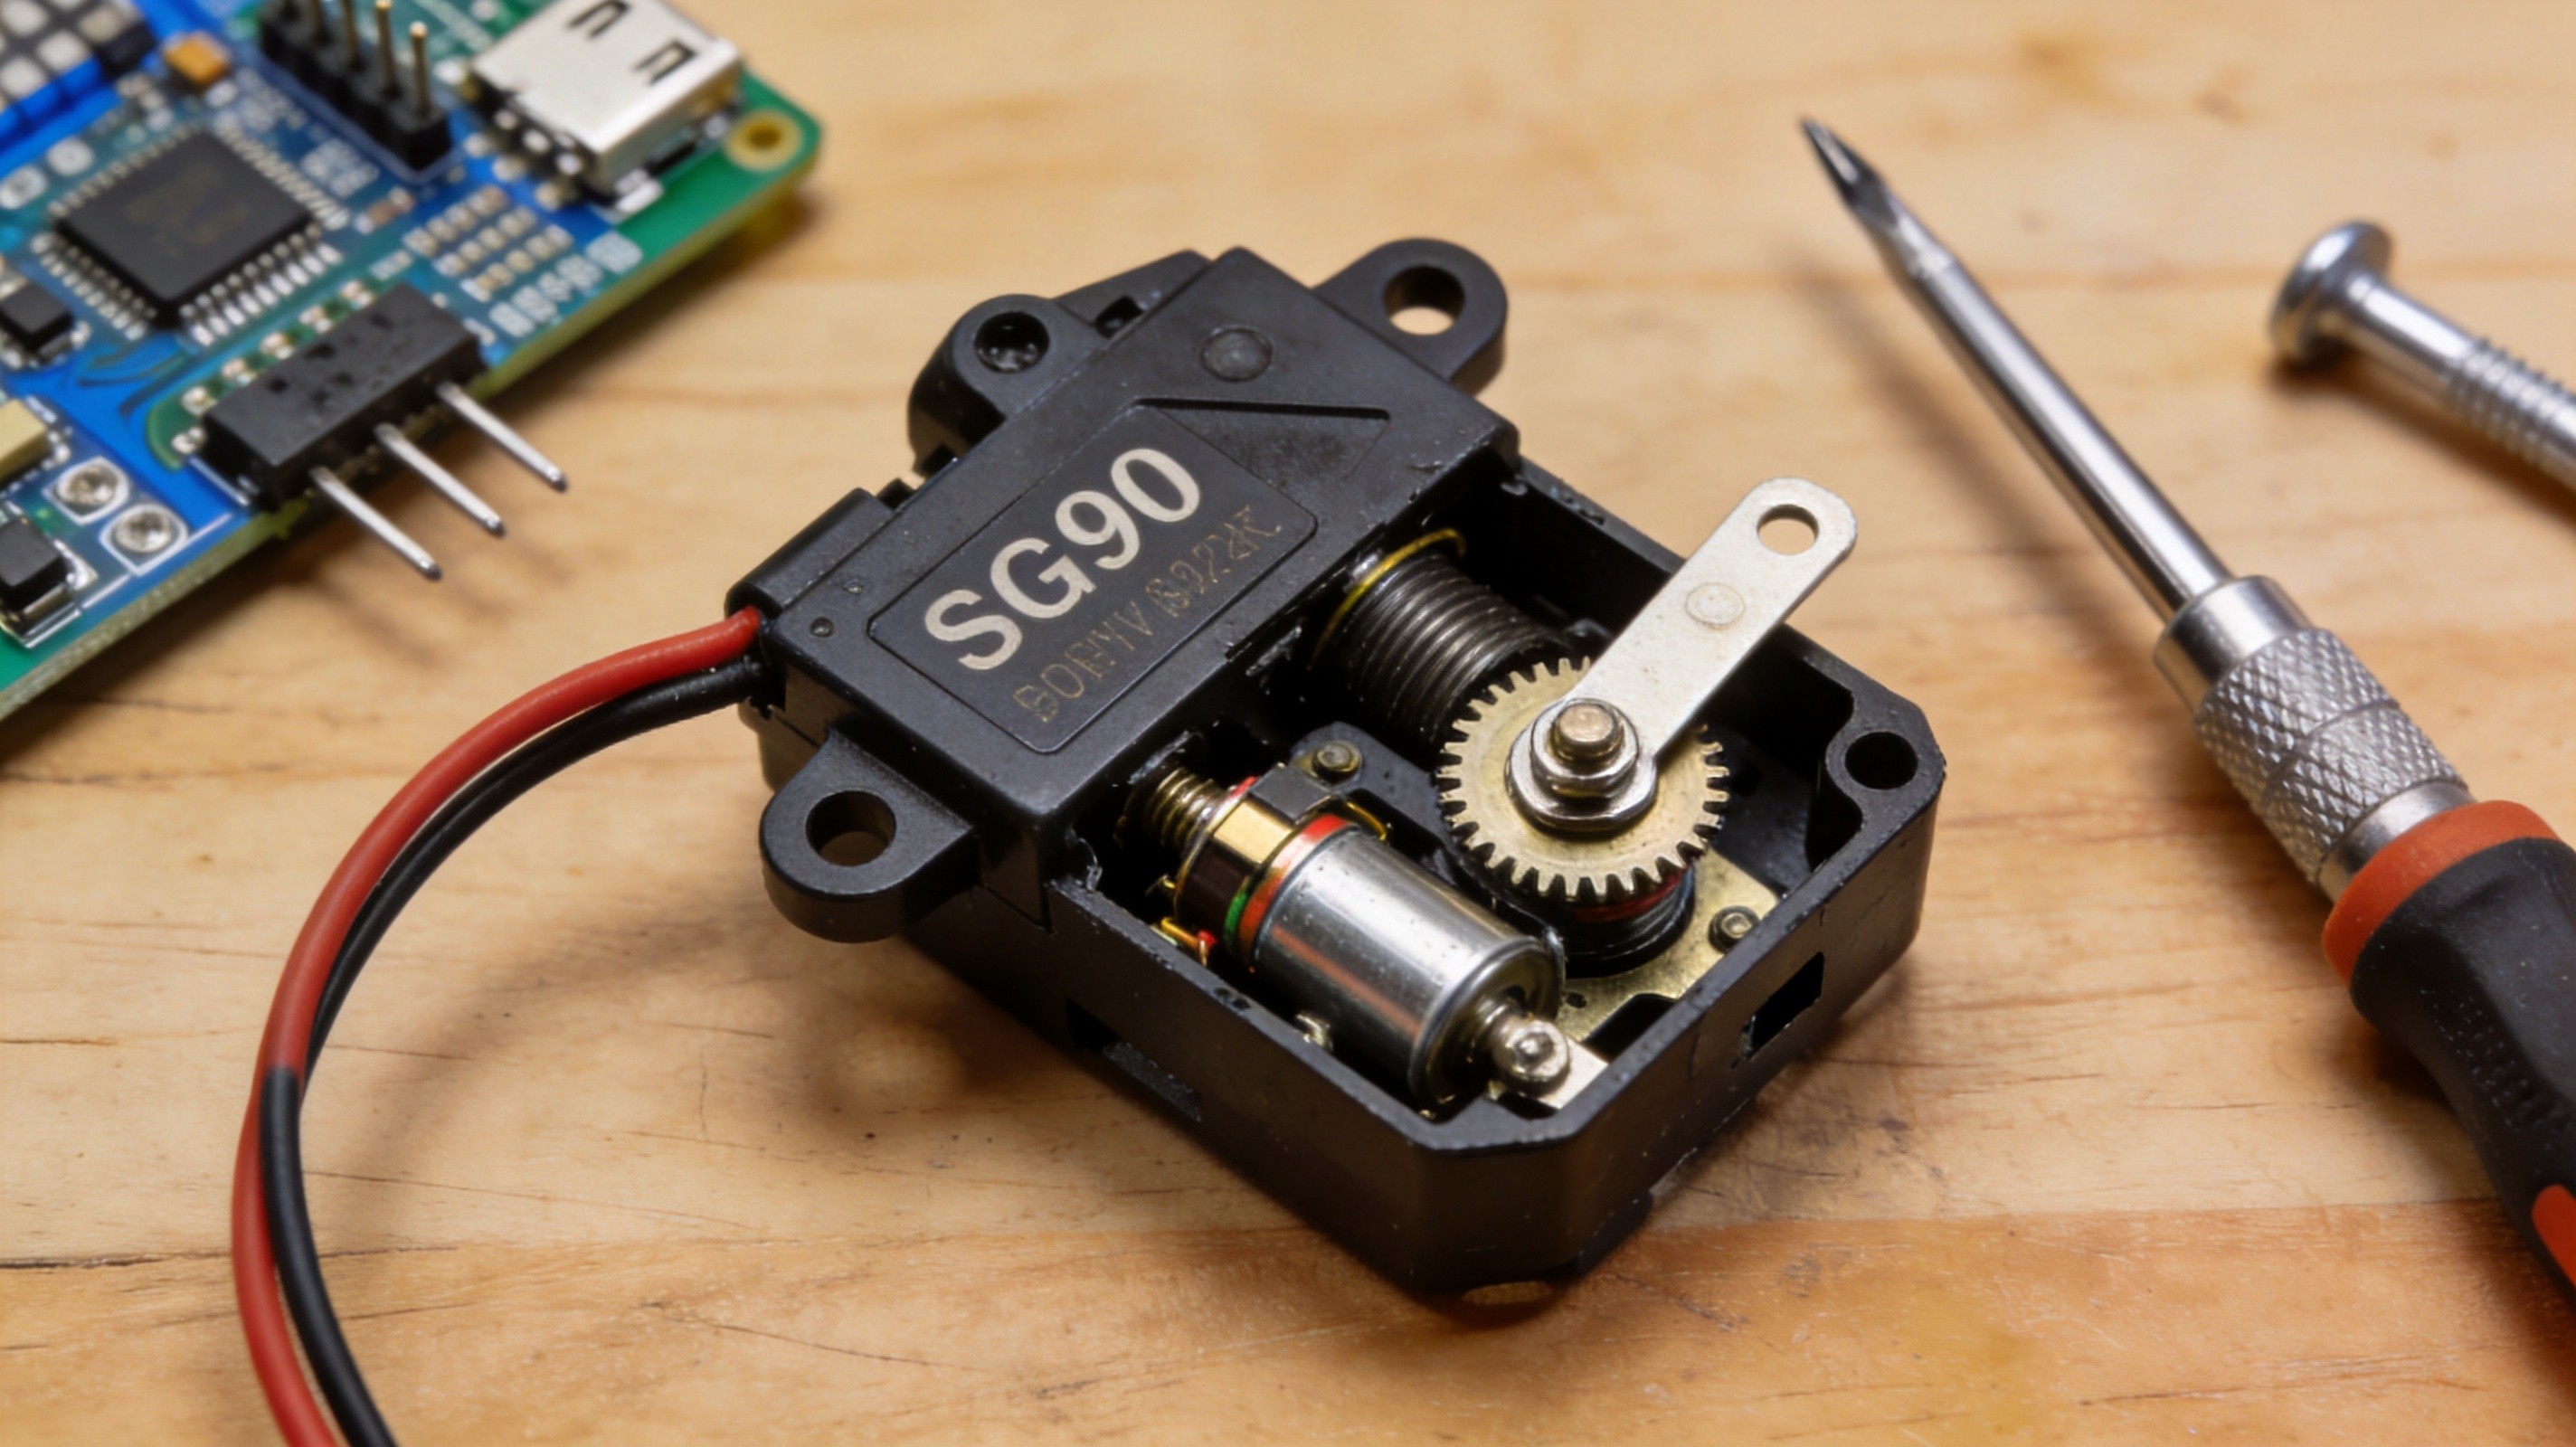
普通舵机怎么改装连续旋转?去限位加固定分压实测
做小车底盘,最省事的是买现成的连续旋转舵机,可它要比普通舵机贵不少。其实一块普通的SG90你花十几分钟就能改成连续转,原理不复杂,只动两处:...
评论3 喜欢0 举报
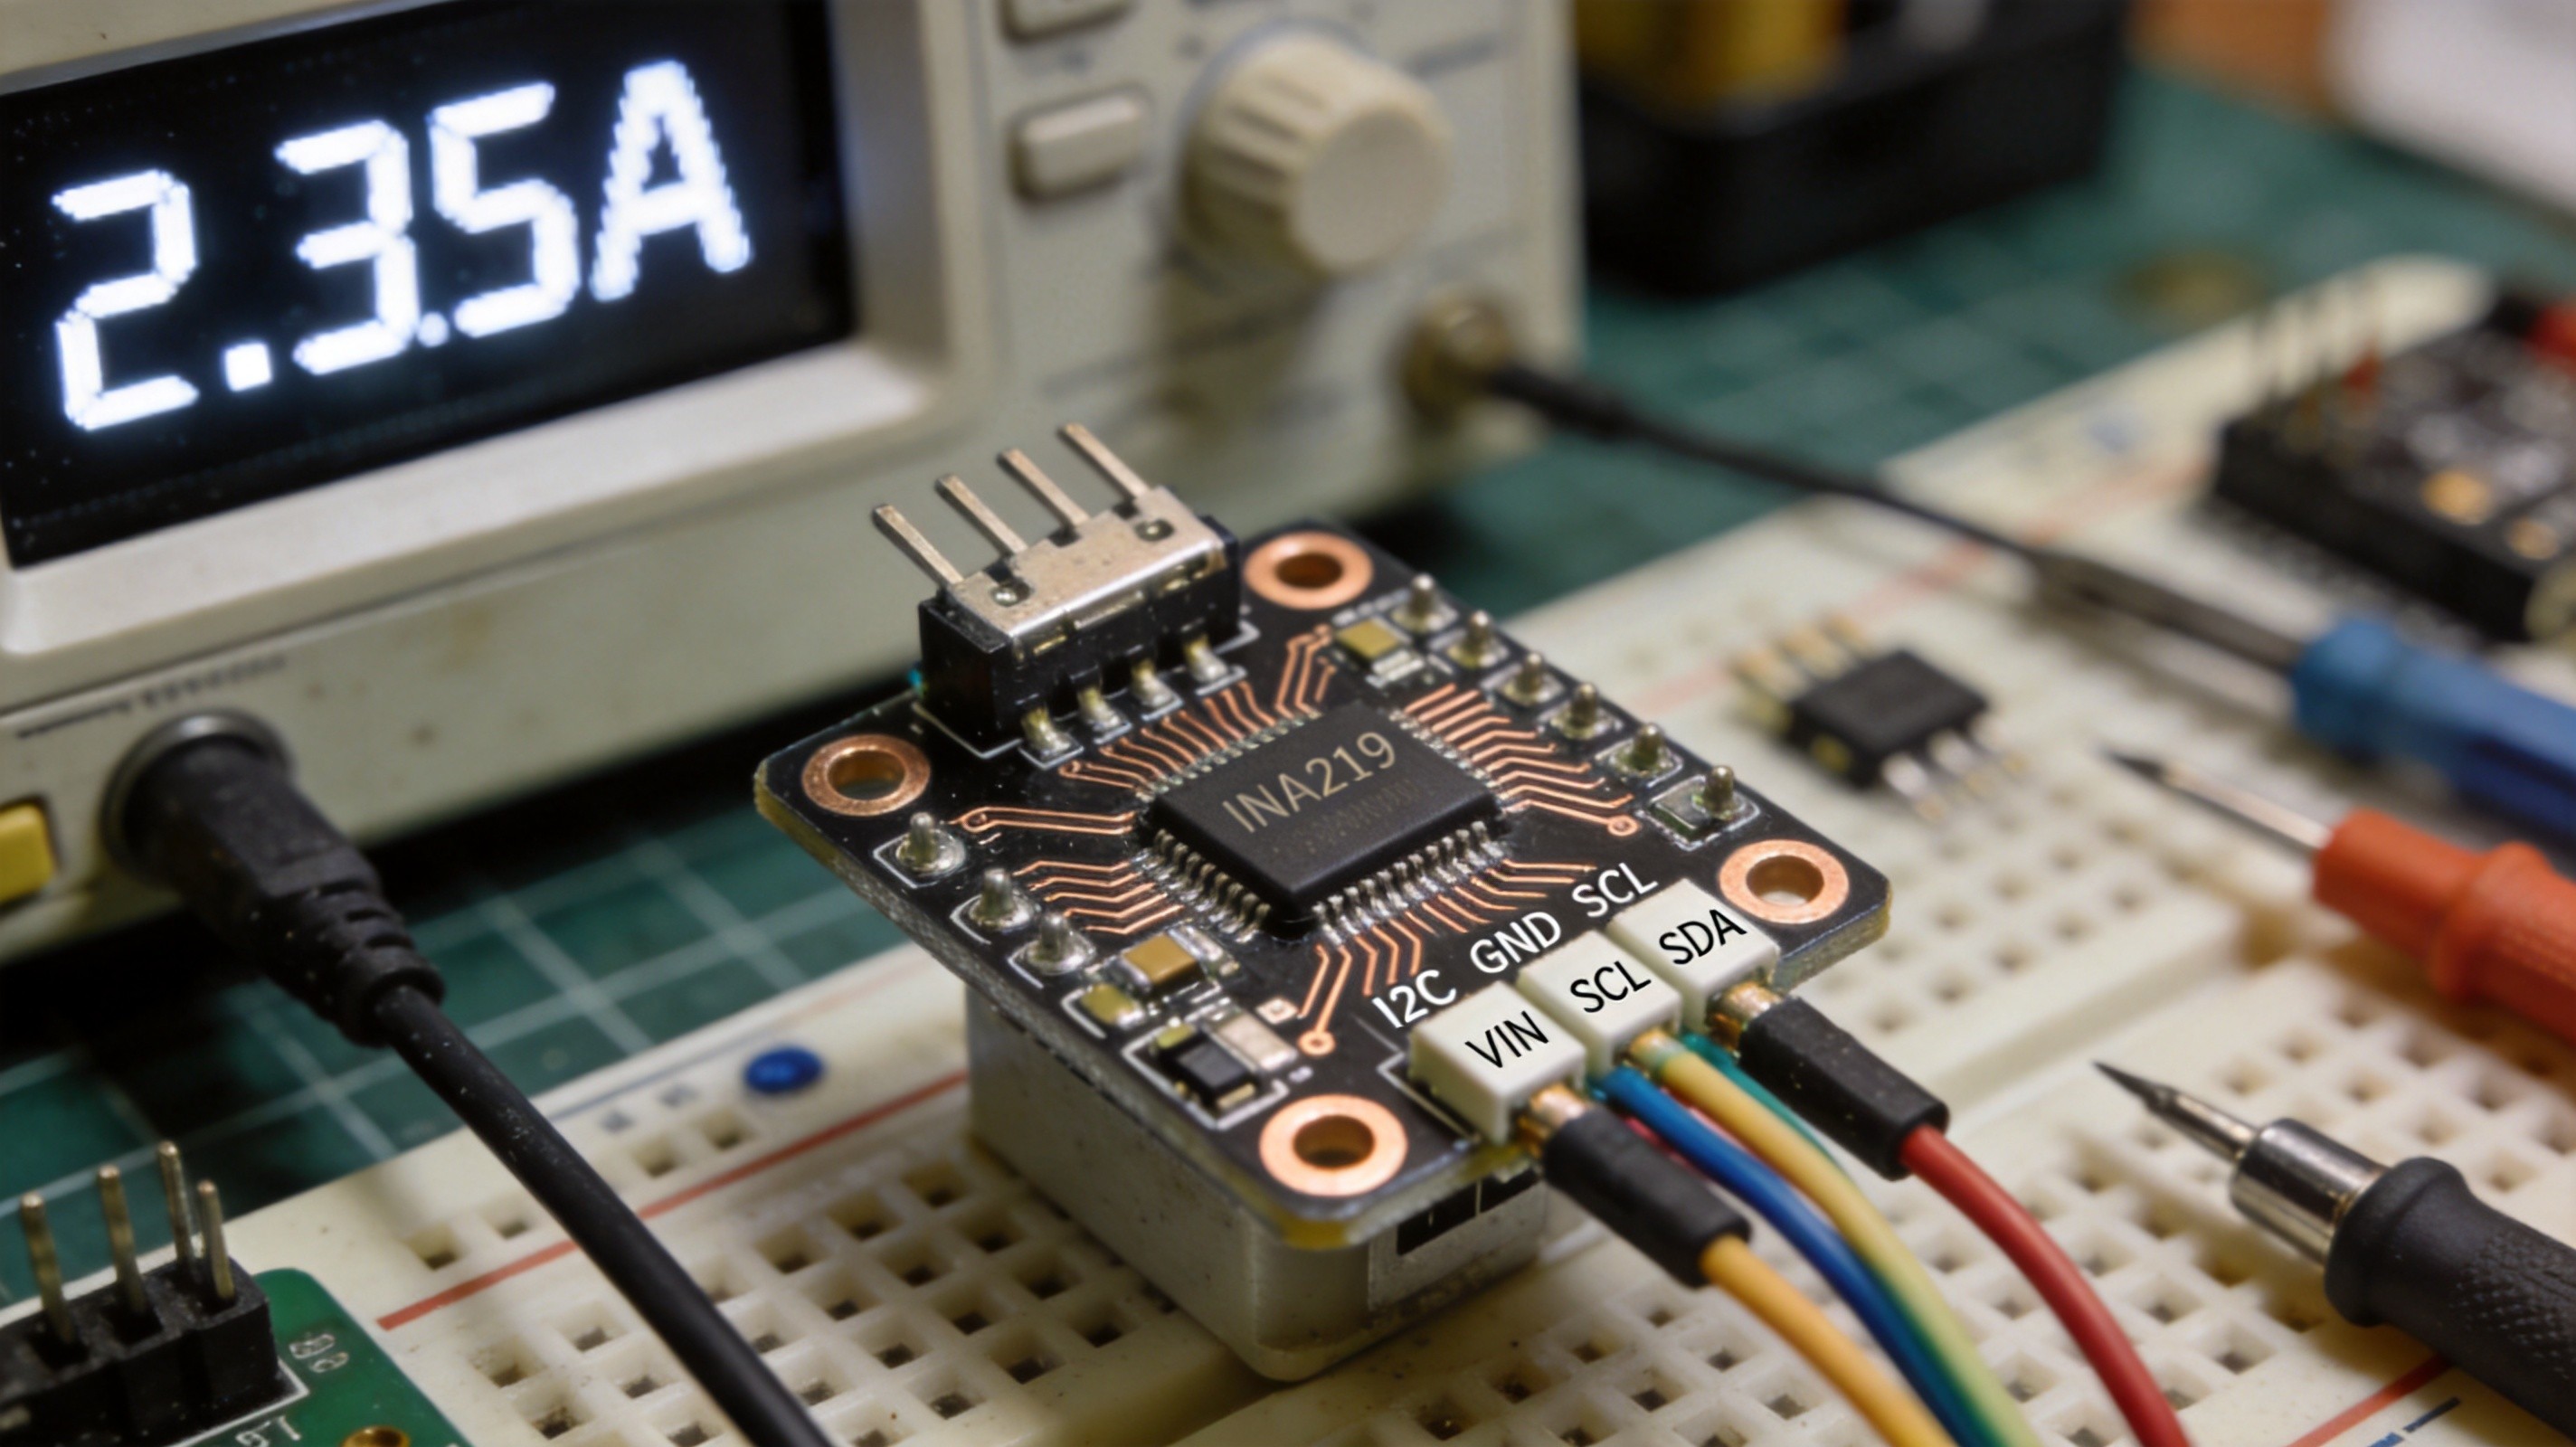
INA219模块怎么测电流?I2C接线与校准方法实测
给机器人做电池电量监测,最烦的是想知道现在到底用了多少毫安。串一块万用表进去太麻烦,只靠锂电池电压又估算不准。后来我换了INA219,一个I...
评论3 喜欢0 举报
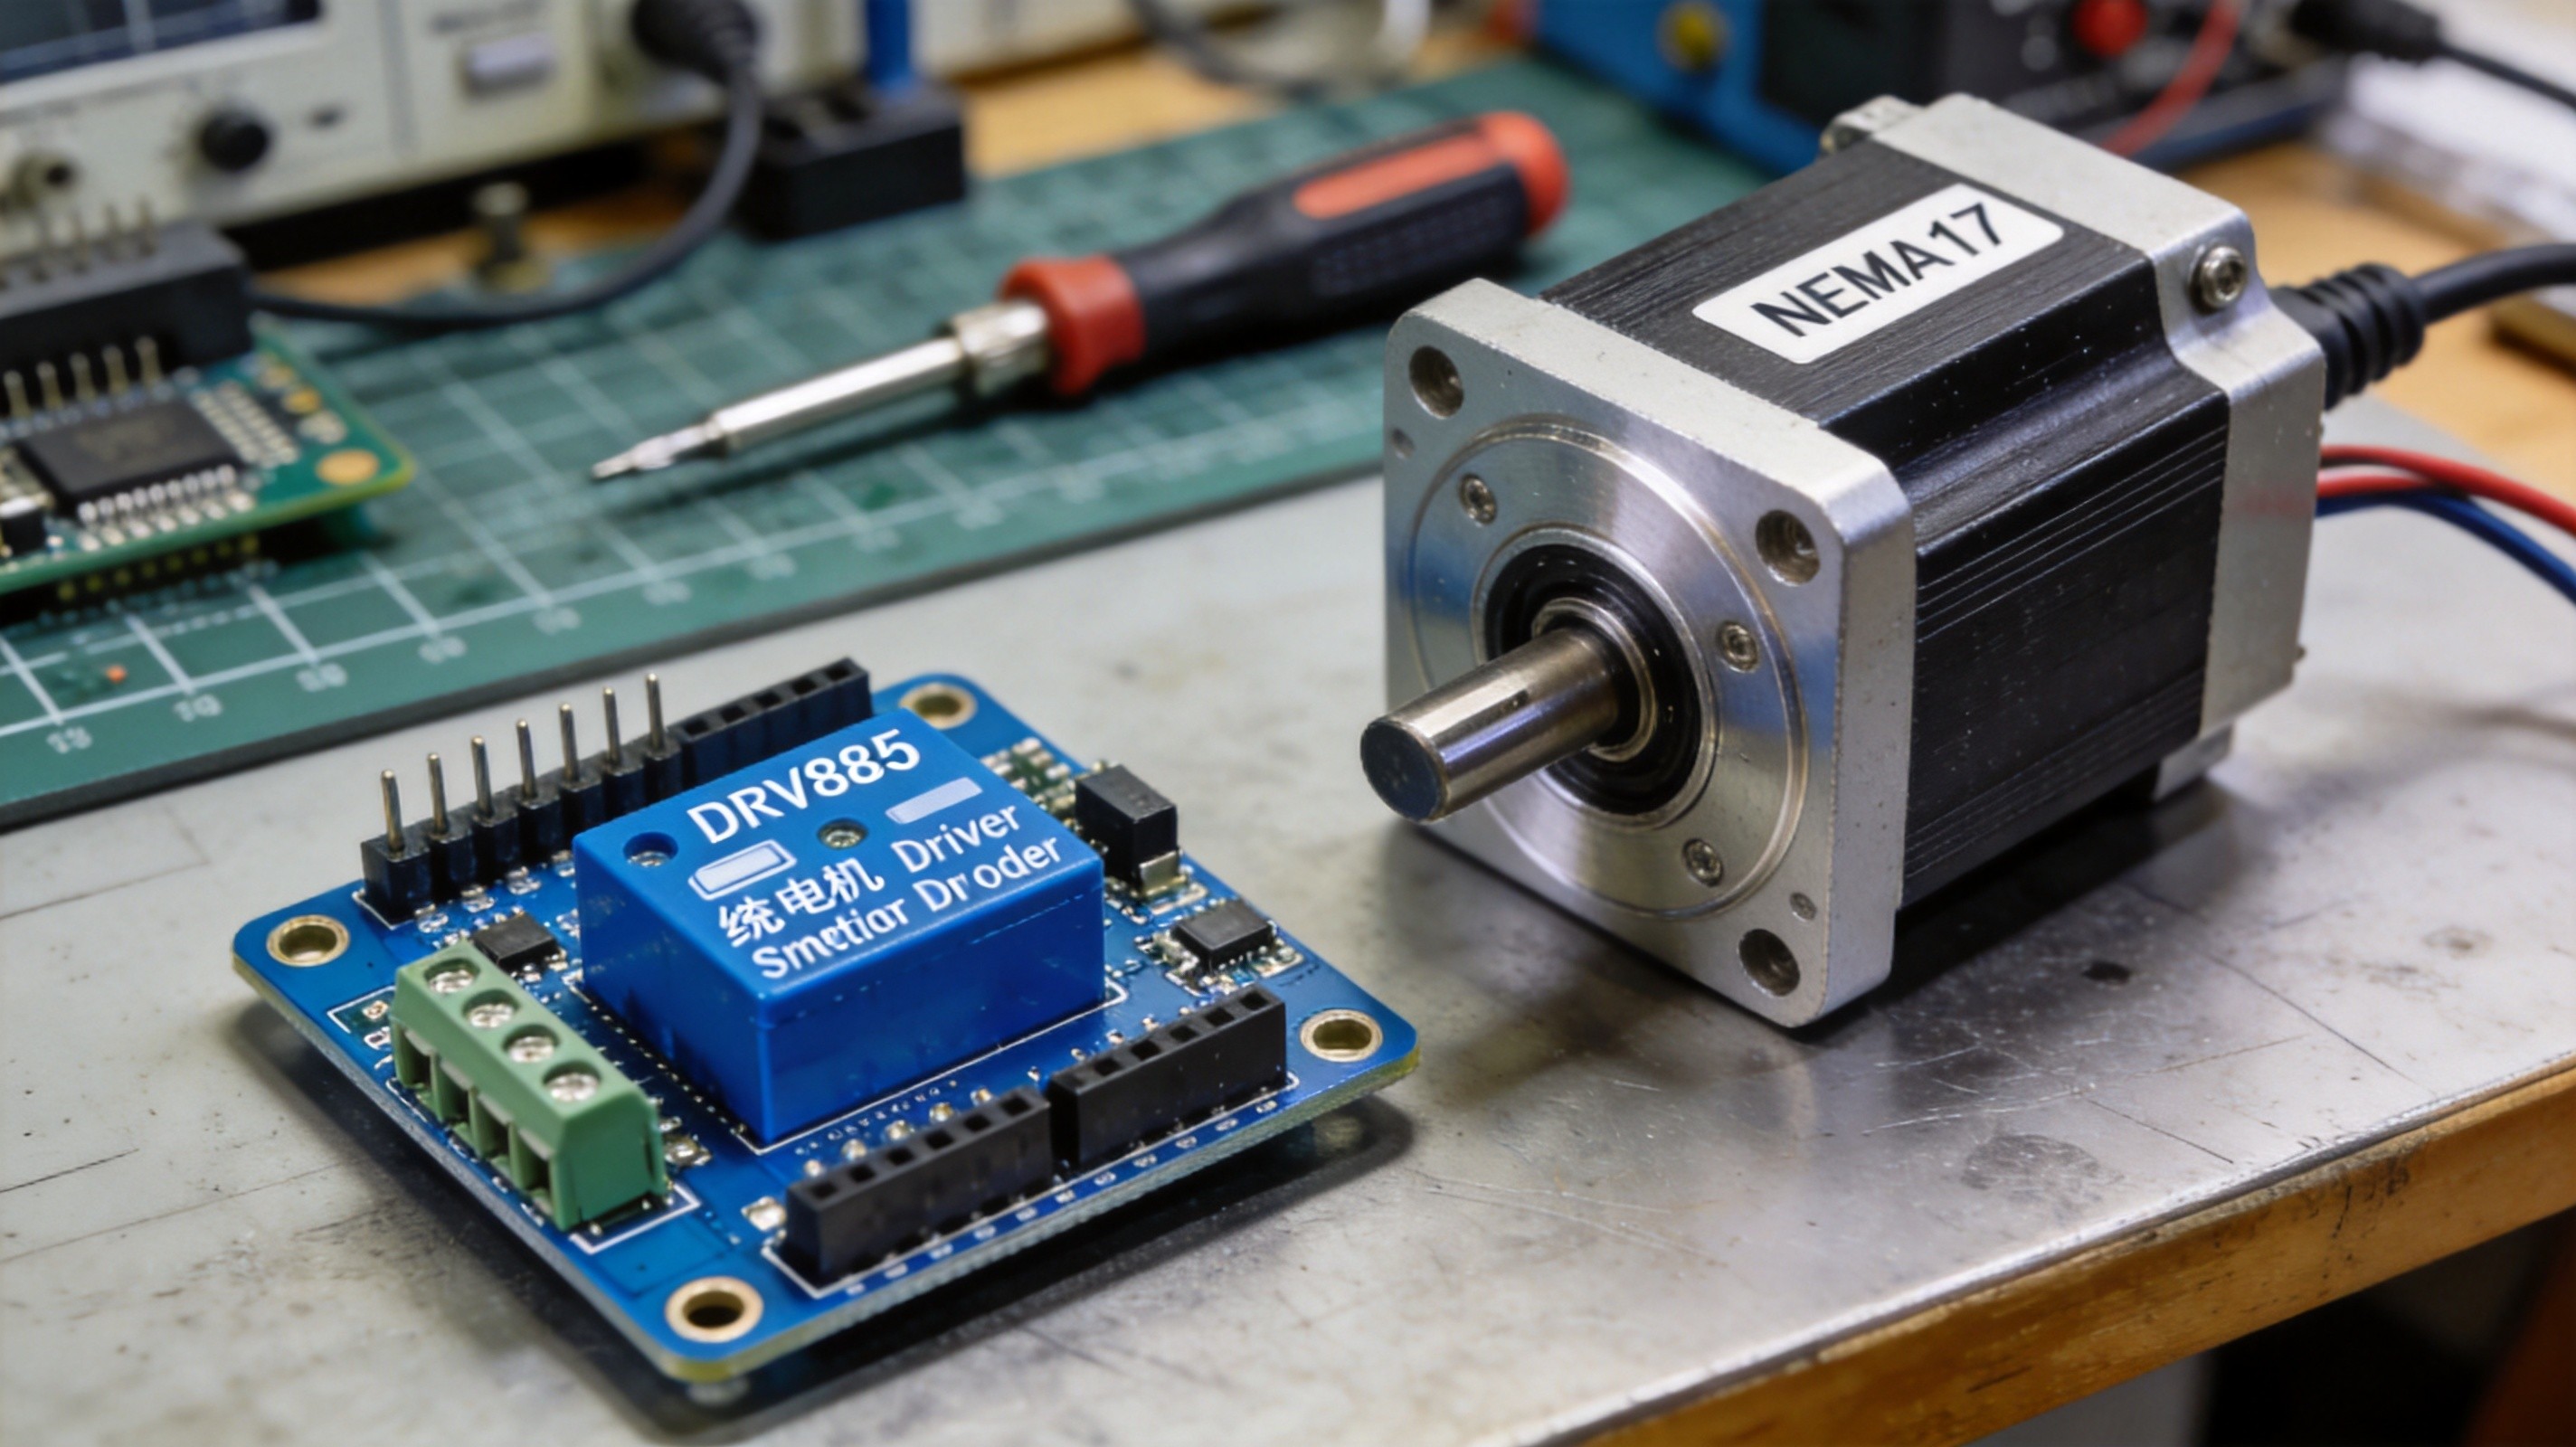
DRV8825驱动NEMA17步进电机怎么接线?细分与电流设置避坑
做3D打印或者小型CNC,手里那块A4988总是差点意思:细分只有1/16、电机一高速就软。后来我把驱动换成了DRV8825,同样是便宜大碗...
评论4 喜欢0 举报
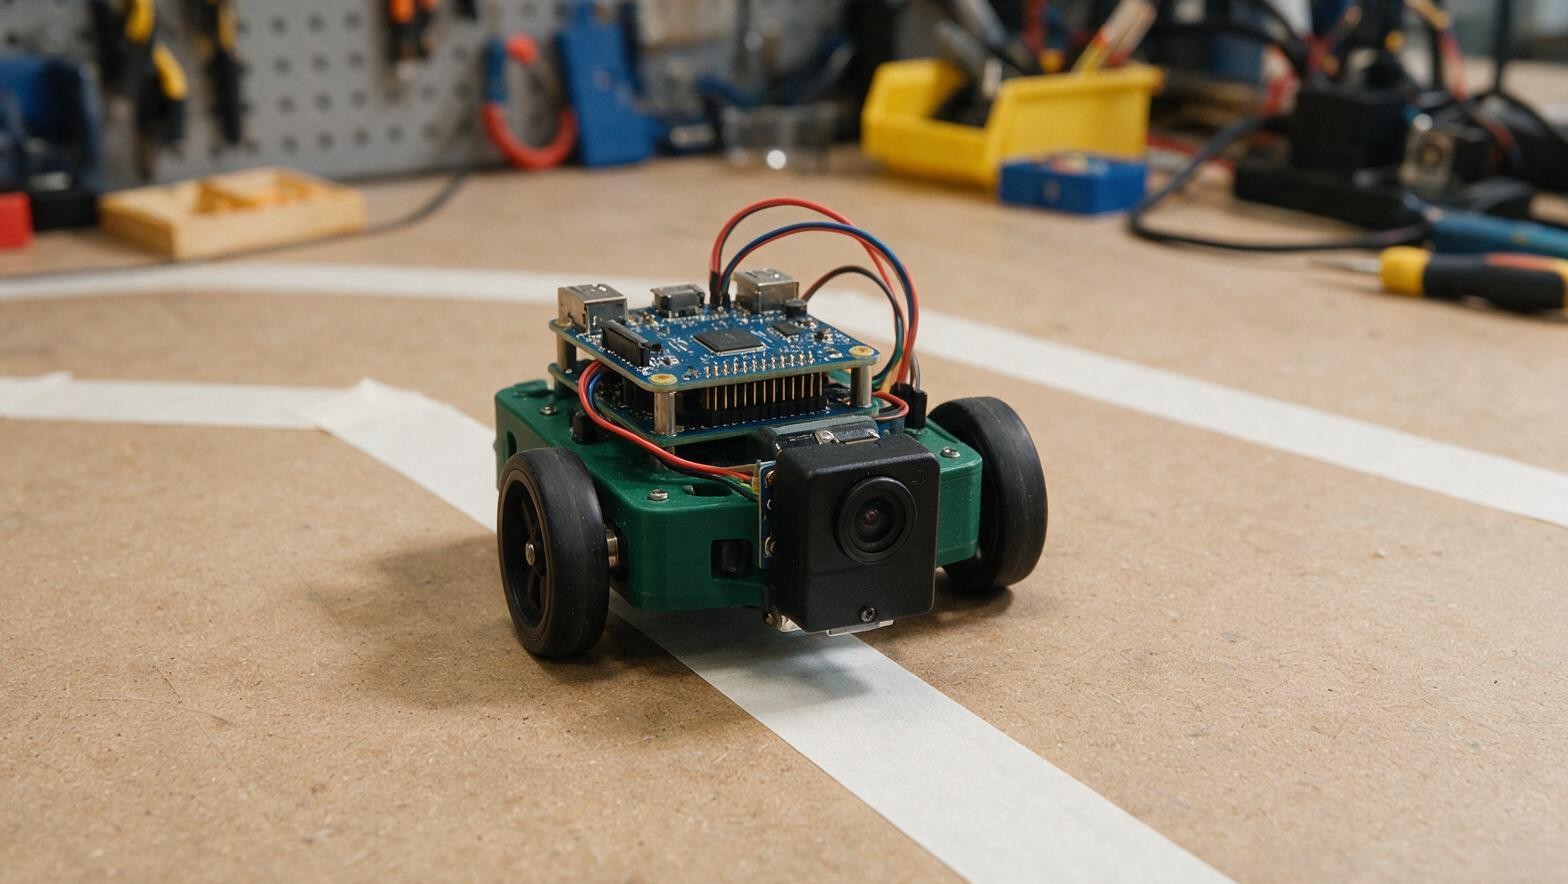
OpenCV颜色识别怎么做循迹?一台摄像头小车三行HSV代码自己找线
传统循迹小车靠几颗红外对管去认地上的黑线,调试起来对场地颜色很挑剔。后来我把摄像头装上车,用OpenCV做颜色识别,小车能看着画面里一条彩色...
评论3 喜欢0 举报
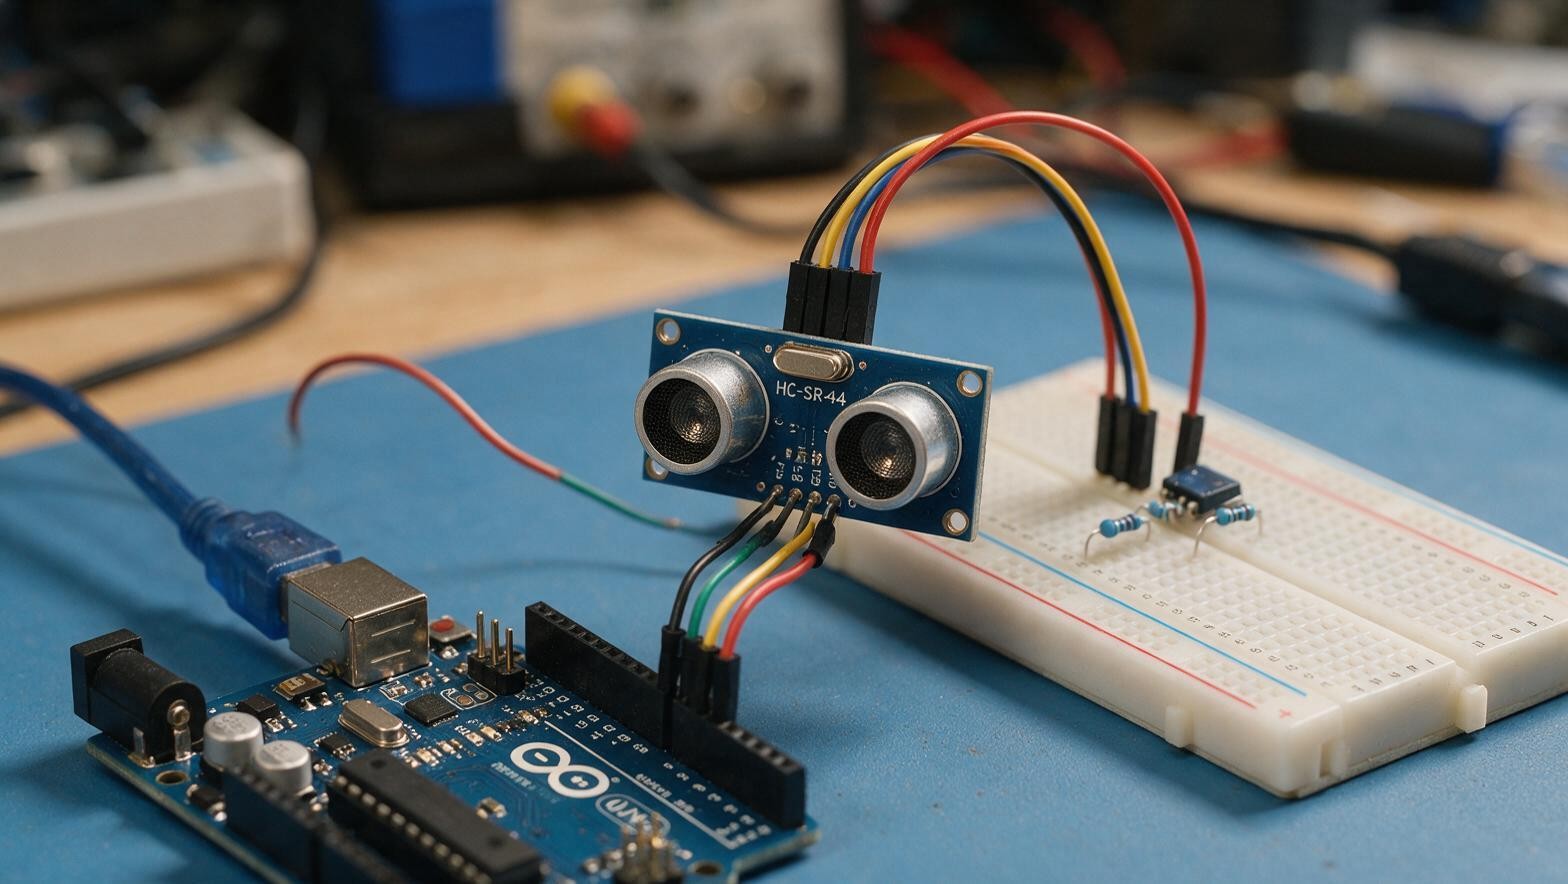
HC-SR04超声波模块怎么测距?Arduino接线和精度的几个坑
做避障小车、测距报警,很多人第一个接触的就是HC-SR04超声波模块,几块钱一颗,插上就能用,但用久了你会发现它其实有一堆小坑。这篇文章把它...
评论3 喜欢0 举报
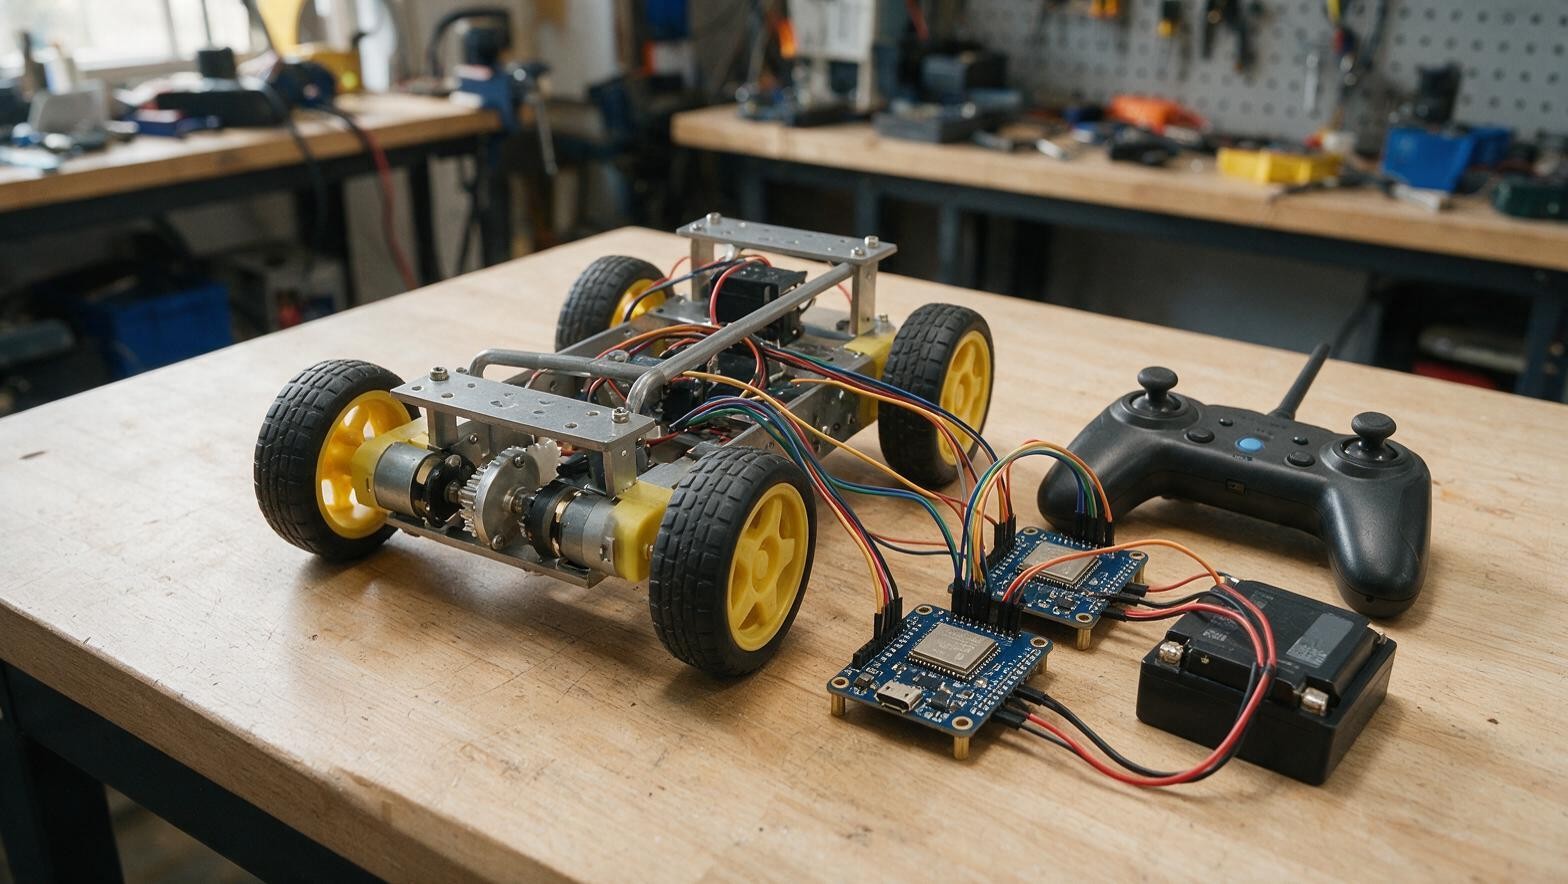
ESP-NOW不连WiFi也能无线遥控?两个ESP32点对点直传小车教程
想给小车做个无线遥控,第一反应一般是连WiFi再走配网、云服务器那套,链路一长,延迟和掉线都来凑热闹。后来我试了ESP32上自带的ESP-N...
评论3 喜欢0 举报
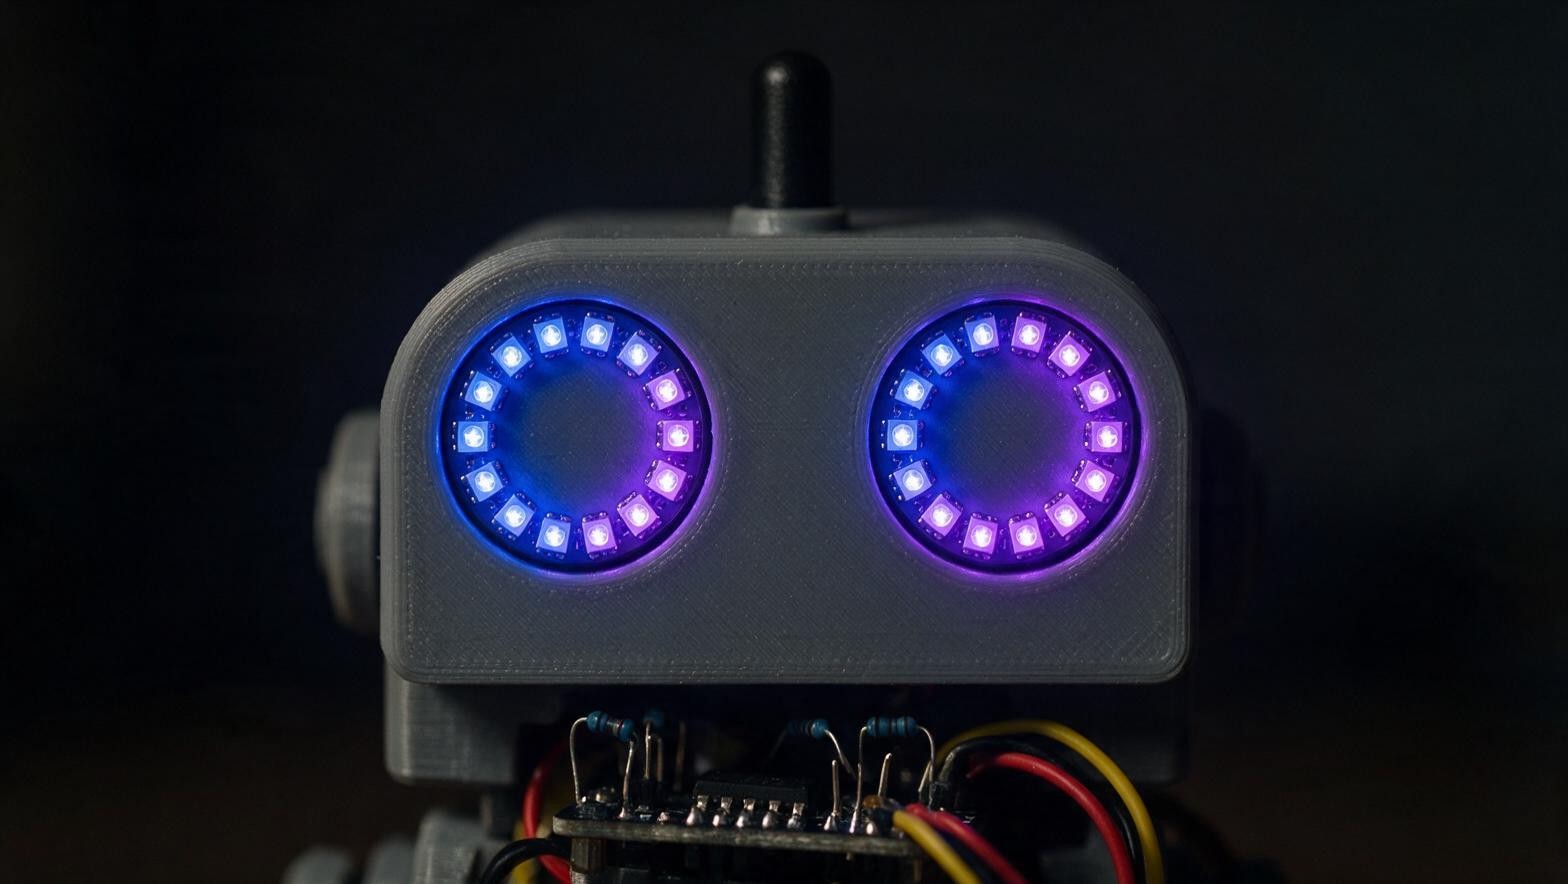
WS2812B灯带怎么控制?一根数据线给机器人做会变色的眼睛
每次在街上看到机器人眼睛会亮、会变色、还会流动,总想自己也做一个。其实给机器人做一双会发光的眼睛,用到的东西并不复杂,核心就是一条WS281...
评论3 喜欢0 举报
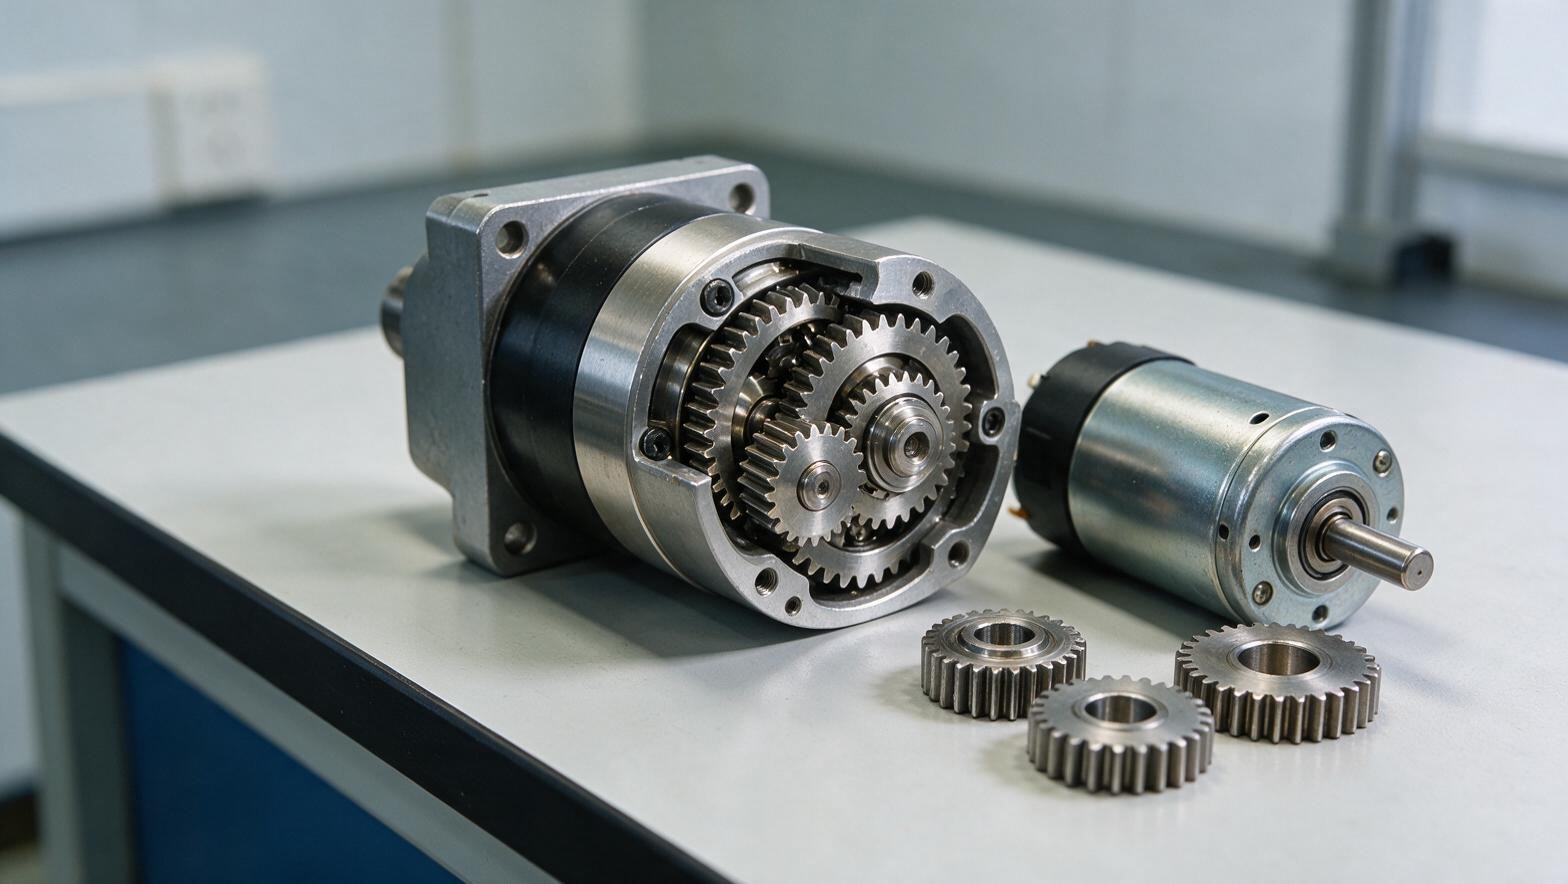
机器人电机减速箱怎么选?减速比和扭矩这样算才不会买错
装机器人底盘买电机,很多人只盯着转速和堵转力矩看,结果买回来扭矩根本不够,要么转不动,要么一转就烫手。其实解决扭矩不足最划算的办法,是配一个...
评论3 喜欢0 举报
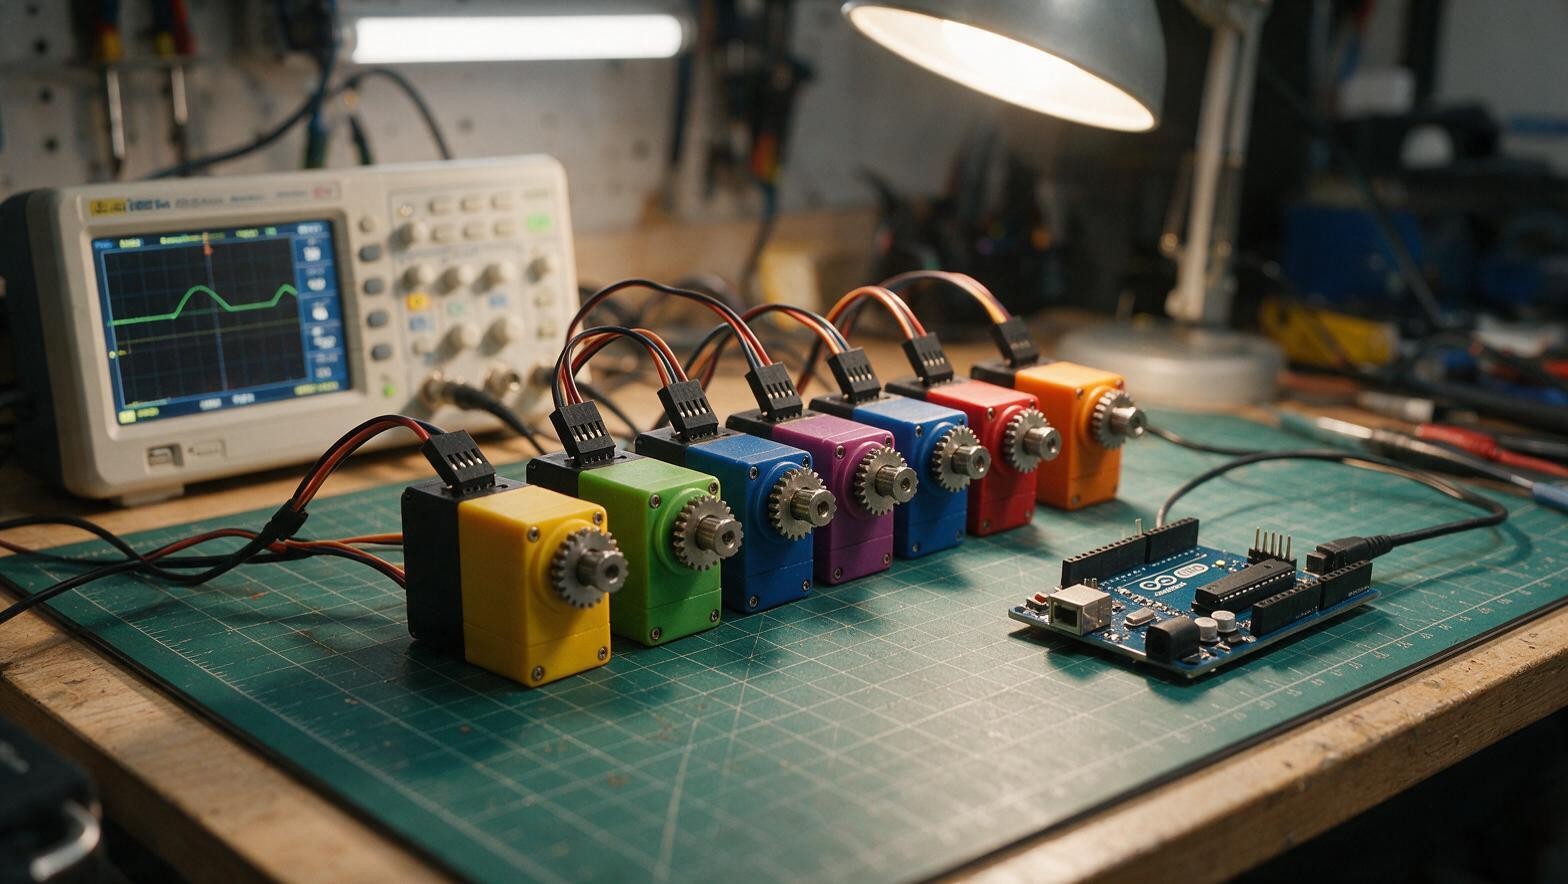
LX-16A总线舵机怎么接线?一个串口串联20个自由度的避坑实测
玩过几个项目之后你会发现,普通舵机的线真的是越接越烦。买的舵机一多,控制板上的PWM引脚很快就见底,想加一个自由度就得多个引脚。后来有人给我...
评论3 喜欢0 举报
MG90S微型舵机怎么驱动?Arduino接线和堵转发热避坑
自己装机器狗、六足或者小型机械臂,舵机是最蛋疼也最上头的一环。市面上最火的除了MG996R这种大金齿,还有一个被新手当成平替的MG90S。别...
评论5 喜欢0 举报
DIY小车加蓝牙遥控怎么做?HC-05模块接线和AT指令避坑
自己攒的小车和机器人,一旦能升级成用手机遥控,成就感直接翻倍。但很多人装蓝牙时会卡在同一处:线明明接对了,手机却搜不到模块,或者连上了车却纹...
评论5 喜欢0 举报