想在机器人上做颜色识别、追踪一个特定颜色的物体,却不想啃复杂的模型训练,K210是一块很合适的低成本AI视觉芯片。它内置神经网络加速KPU,跑轻量视觉任务够用,配上Sipeed的Maix开发板和MaixPy,用Python就能很快做出色块识别和追踪。这篇把从接线到找出色块的入门路径讲清楚。
开箱先刷固件,连串口或烧录
K210视觉模块一般是一块带摄像头和屏幕的开发板,先用Type-C线接电脑,通过Sipeed官方工具或MaixPy IDE把固件烧进去(至少要带图像模块的版本)。烧好后它会自带摄像头拍照、在自带LCD上显示的功能,很多入门玩法就是看屏幕。
开发方式推荐直接用MaixPy的Python环境,一开始不必碰底层C。在MaixPy IDE里连上开发板写Python脚本,类似单片机刷代码那样跑。先跑一步是让摄像头出图,判断固件和接线没问题,再往上加视觉算法。
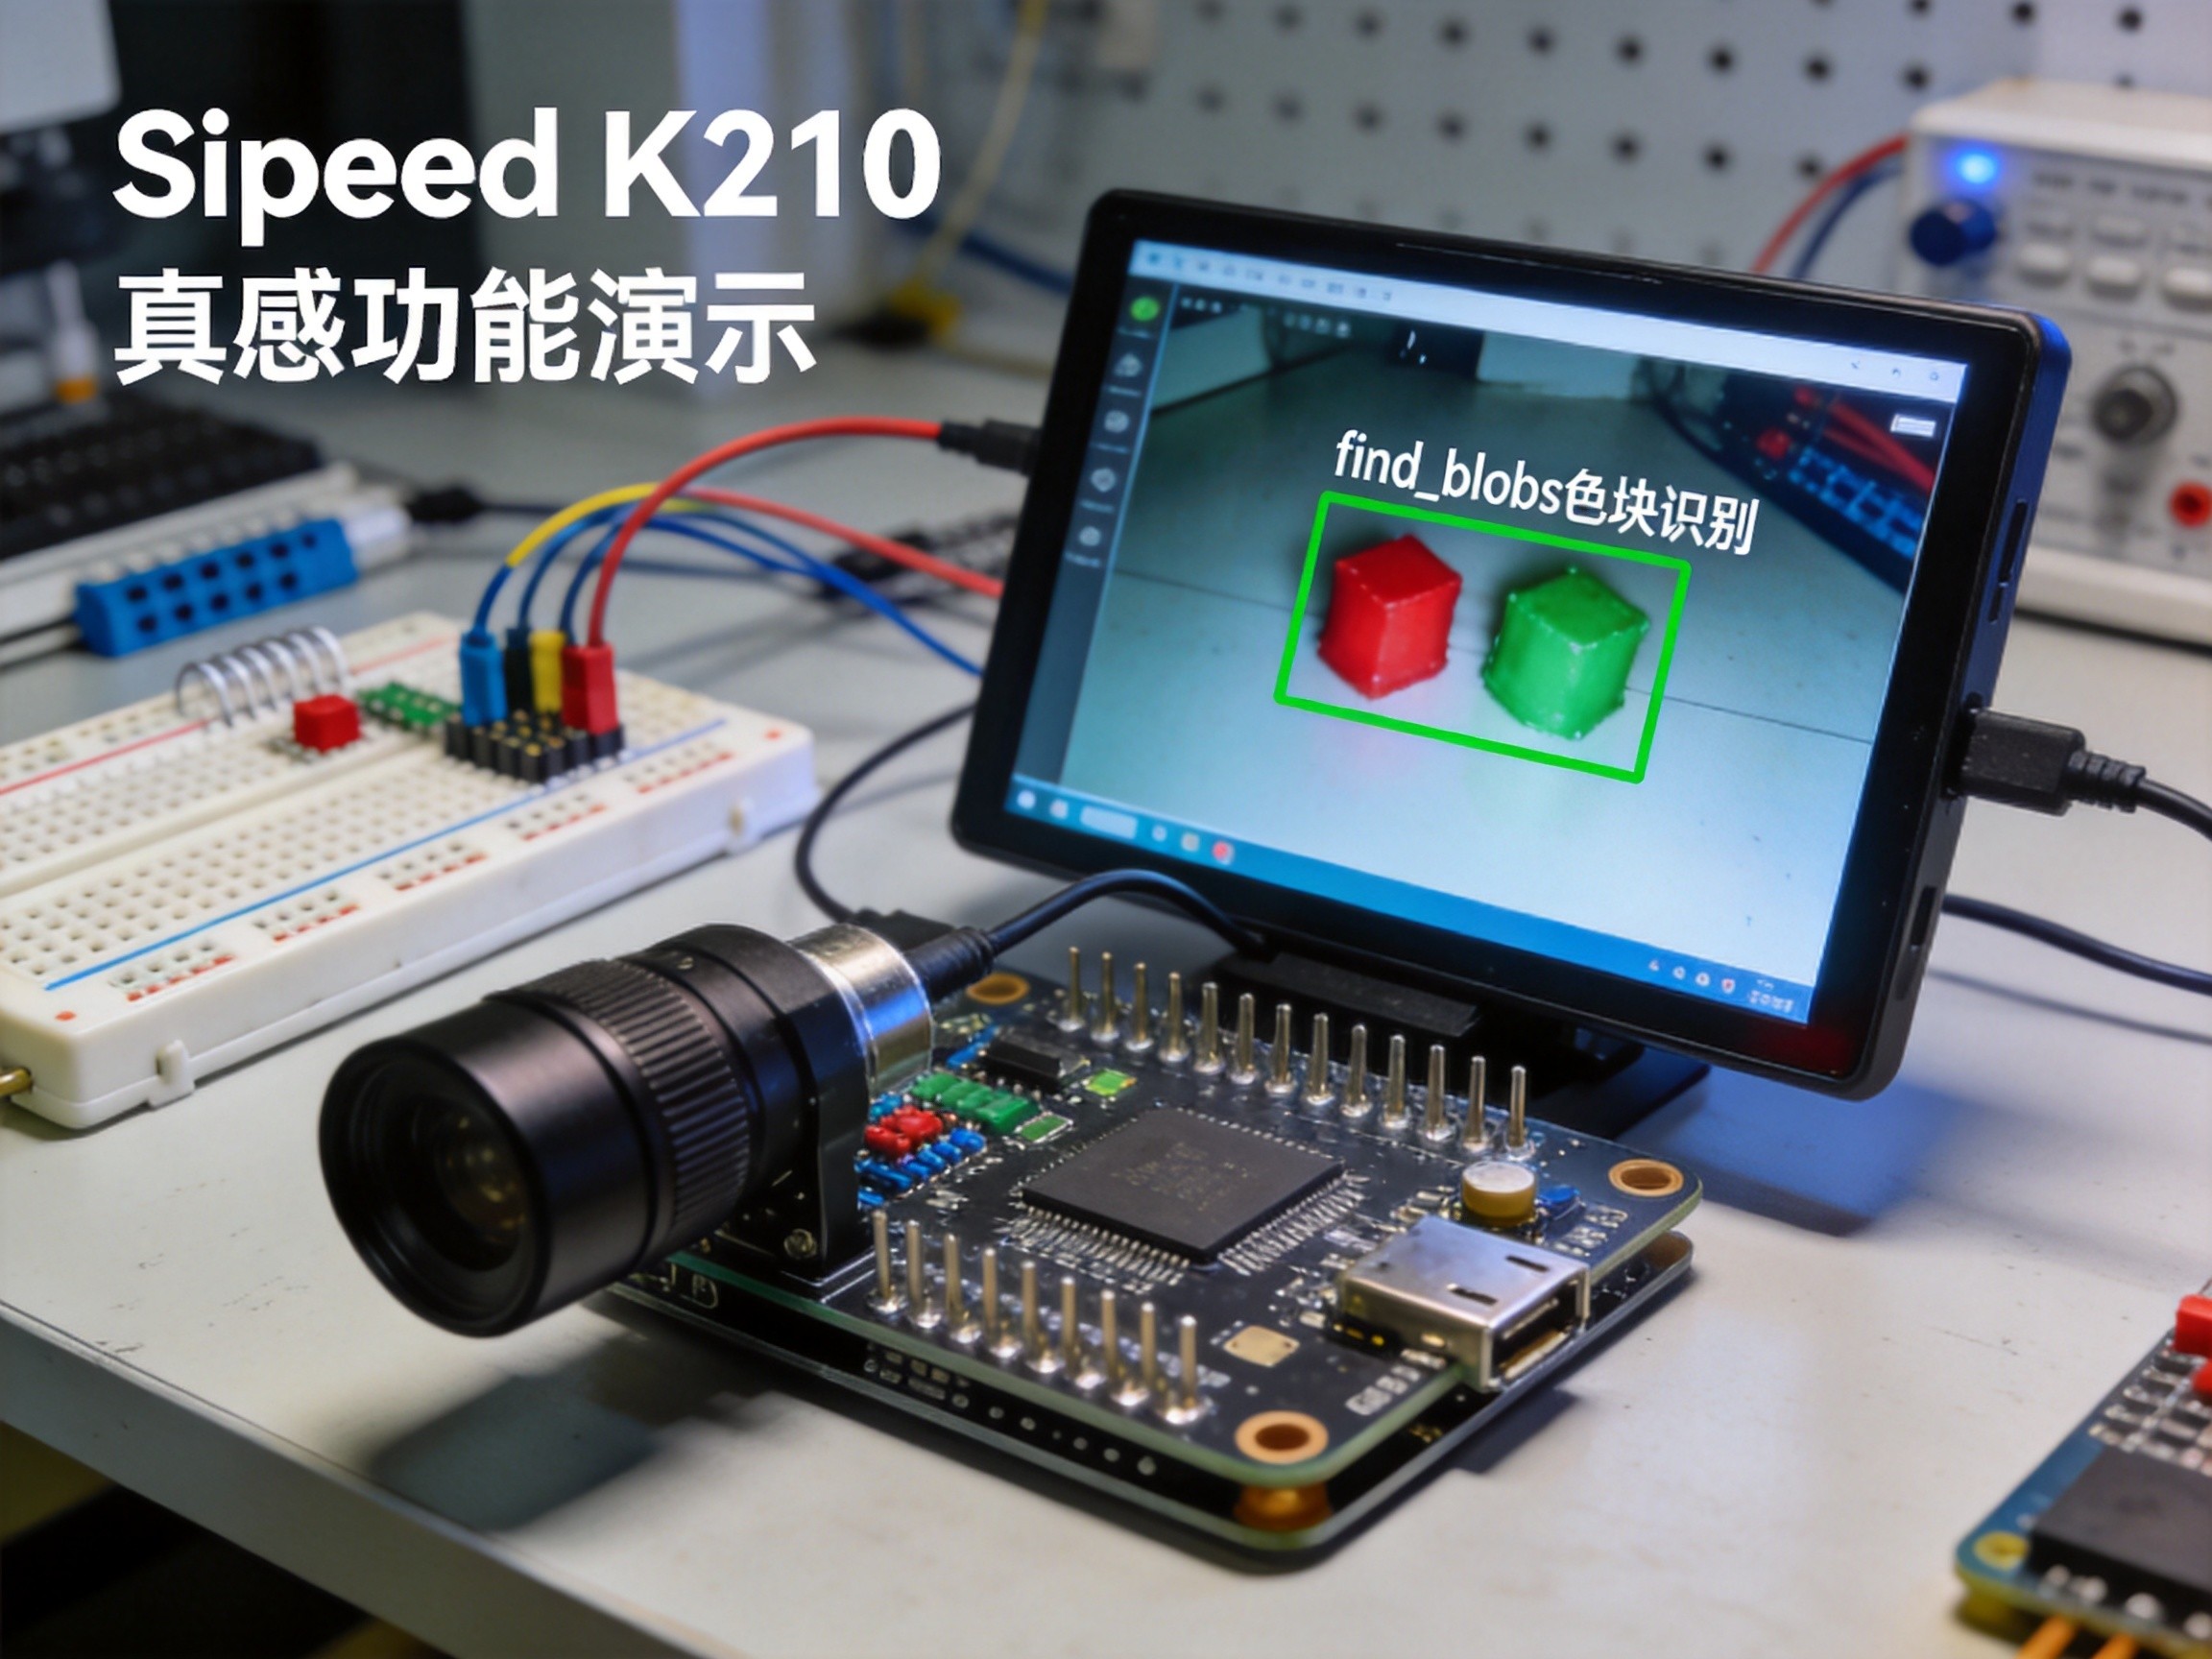
色块识别,核心就一个find_blobs
颜色识别在MaixPy里核心是find_blobs()这个函数。它会按你给的“颜色阈值”在画面里找出匹配颜色的区域,返回这些色块的位置和大小。阈值用LAB颜色空间表示,格式是一组(L_min, L_max, A_min, A_max, B_min, B_max)。
找红色的阈值大概长这样:thresholds = [[0,80,40,80, 10, 80]],L通道控亮度、A通道大致是红绿分量、B通道是蓝黄分量。写个循环:每次从摄像头抓一帧,find_blobs(thresholds),把识别到的色块用draw_rectangle画个框,再display到LCD上,就完成了一个最简单的“看到红色就框住它”。
三个高频坑,提前绕开
第一是阈值别瞎写,用工具微调。LAB阈值很敏感,光照一变同一个红色读出来的值就不同。Sipeed的MaixPy IDE里往往有取色工具,点一下画面里的目标颜色就能自动给出阈值,比手填靠谱得多。
第二是光线。颜色识别最怕光线不稳定,白炽灯和日光灯下同一个物体颜色都不一样。做的时候尽量固定光照、避免反光和强逆光,识别才稳定。
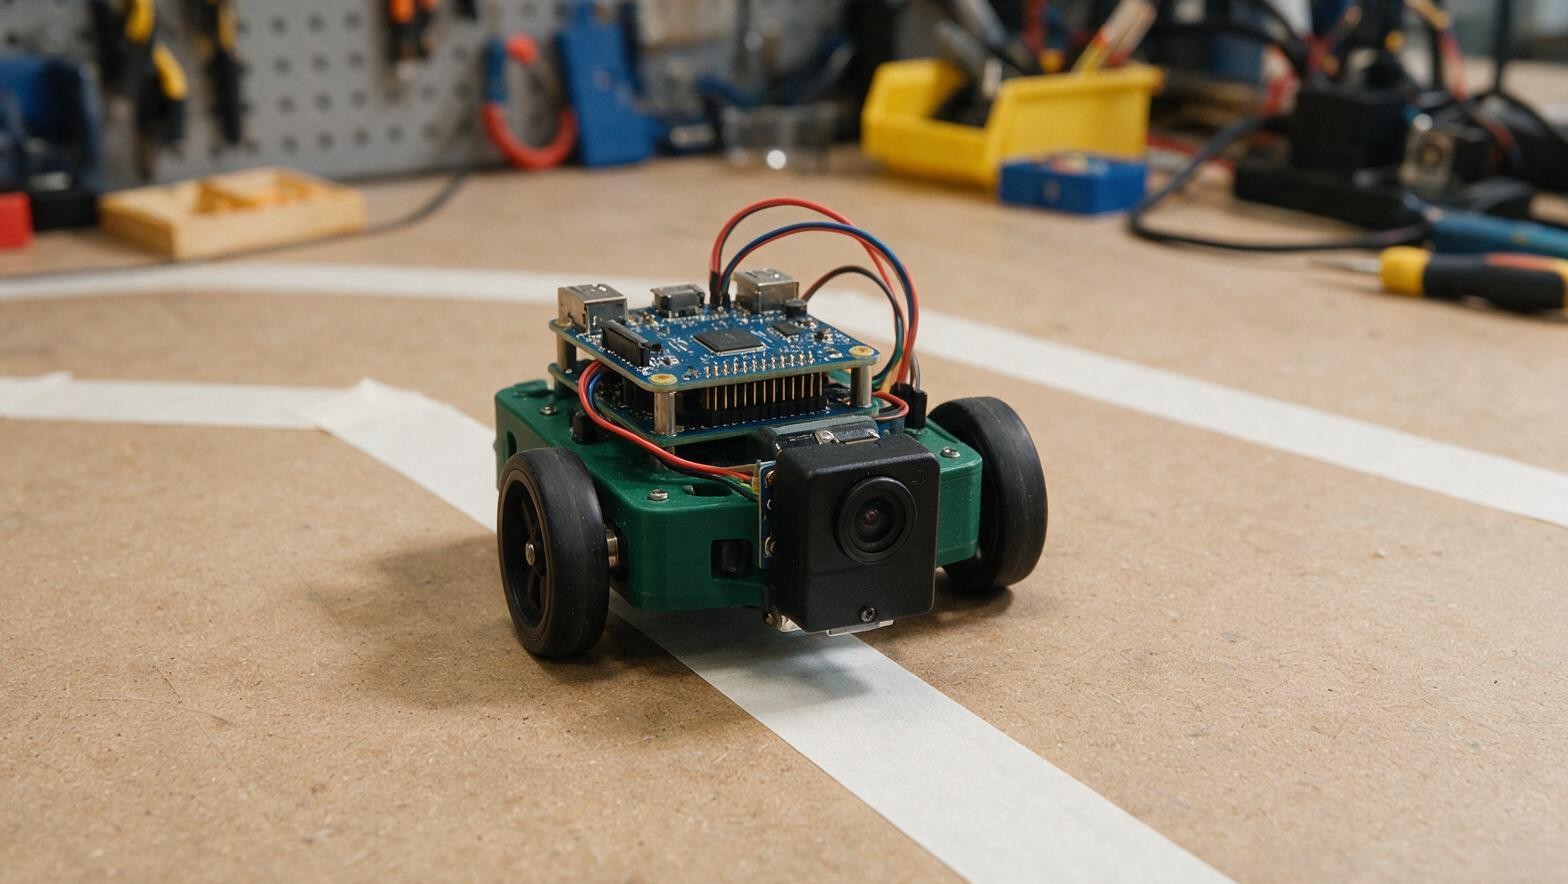
第三是别把阈值写死到特定环境。同一个颜色在不同亮度下需要不同阈值,真要做稳,就多做几组阈值取并集,或者加一个自动亮度调整。把漫反射的物体放稳、用工具取色、固定光照捋顺,K210的色块识别就能很快跑起来,做颜色追踪小车、分拣都是很好的起点。

光线一换阈值就崩,固定光照做颜色追踪才稳,这点太真实了
先跑出图再上算法这个顺序对,一上来就find_blobs卡半天找不到原因
find_blobs这个函数确实比手搓卷积简单太多,对新手友好
LAB阈值用IDE取色工具点一下最靠谱,手填十个有九个不对