CanTrcv_30_Sbc是面向 SBC 集成式 CAN 收发器的 AUTOSAR CAN Transceiver Driver 实现。它把上层模块看到的接口稳定在 CanTrcv 语义上,而把实际硬件访问交给 SBC Driver 完成。这样一来,CanIf、CanSM、EcuM 不需要关心收发器位于独立芯片、SBC 外设还是某个受 SBC 同步保护的内部组件,只需要按 CanTrcv API 管理工作模式、唤醒检测和局部网络能力。本文围绕三个集成主线展开:NORMAL与STANDBY的模式控制,总线唤醒的上报路径,以及 SBC 访问、ICU 唤醒和跨分区调用带来的约束。
模块定位
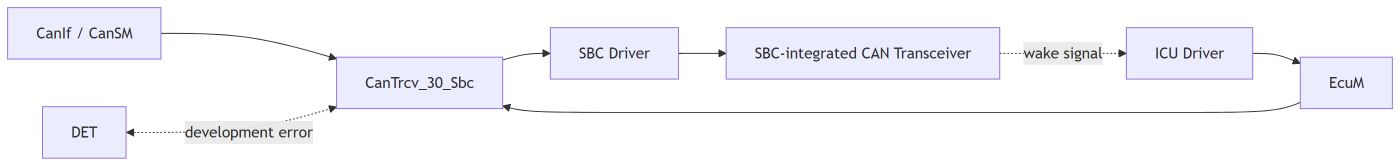
CanTrcv_30_Sbc位于 CAN Interface 与 SBC Driver 之间。它不是直接通过 SPI 或 DIO 操作收发器,而是调用 SBC Driver 提供的收发器访问服务,由 SBC Driver 负责底层硬件访问与同步。
| 项目 | 值 |
| AUTOSAR release | Release 4 |
| 配置变体 | Pre-compile、Post-build selectable |
| Vendor ID | CANTRCV_30_SBC_VENDOR_ID = 30 |
| Module ID | CANTRCV_30_SBC_MODULE_ID = 70 |
| Instance ID | CANTRCV_30_SBC_INSTANCE_ID |
| 支持能力 | 说明 |
| 收发器初始化 | 对已配置通道执行初始化,并把通道置为初始工作模式 |
| SBC 控制 | 通过 SBC Driver API 控制收发器硬件 |
| 总线唤醒检测 | 可检测并上报 CAN 总线唤醒事件 |
| 模式读写 | 支持读取与设置收发器工作模式 |
| 不支持能力 | 集成含义 |
| 通过 SPI 直接控制 CAN 收发器 | SPI 访问由 SBC Driver 或其硬件抽象侧承担 |
| 通过 DIO 直接控制 CAN 收发器 | CanTrcv 不直接驱动收发器控制引脚 |
| Self diagnostics | 诊断语义需要结合 SBC 能力与系统诊断设计 |
这个定位决定了模块的关键边界:CanTrcv 负责 AUTOSAR CanTrcv 行为,SBC Driver 负责硬件访问,ICU 在特定唤醒方案中负责输入捕获,EcuM 负责系统唤醒事件的生命周期。
初始化与模式控制
上电或复位后,先调用CanTrcv_30_Sbc_InitMemory()初始化模块内部变量,再调用CanTrcv_30_Sbc_Init()初始化配置的收发器通道。Init()完成后,每个已配置通道被切到NORMAL。如果初始化前已经存在未上报的唤醒事件,模块会保存该事件,并在初始化路径中通过EcuM_SetWakeupEvent()通知 EcuM。
| 阶段 | 调用 | 结果 |
| RAM 初始化 | CanTrcv_30_Sbc_InitMemory() | 初始化内部状态,必须早于其他功能 |
| 配置初始化 | CanTrcv_30_Sbc_Init(ConfigPtr) | 初始化所有配置通道 |
| 初始模式 | Init()内部动作 | 通道进入CANTRCV_TRCVMODE_NORMAL |
| 初始化前唤醒 | 内部保存后上报 | 通过EcuM_SetWakeupEvent()通知系统 |
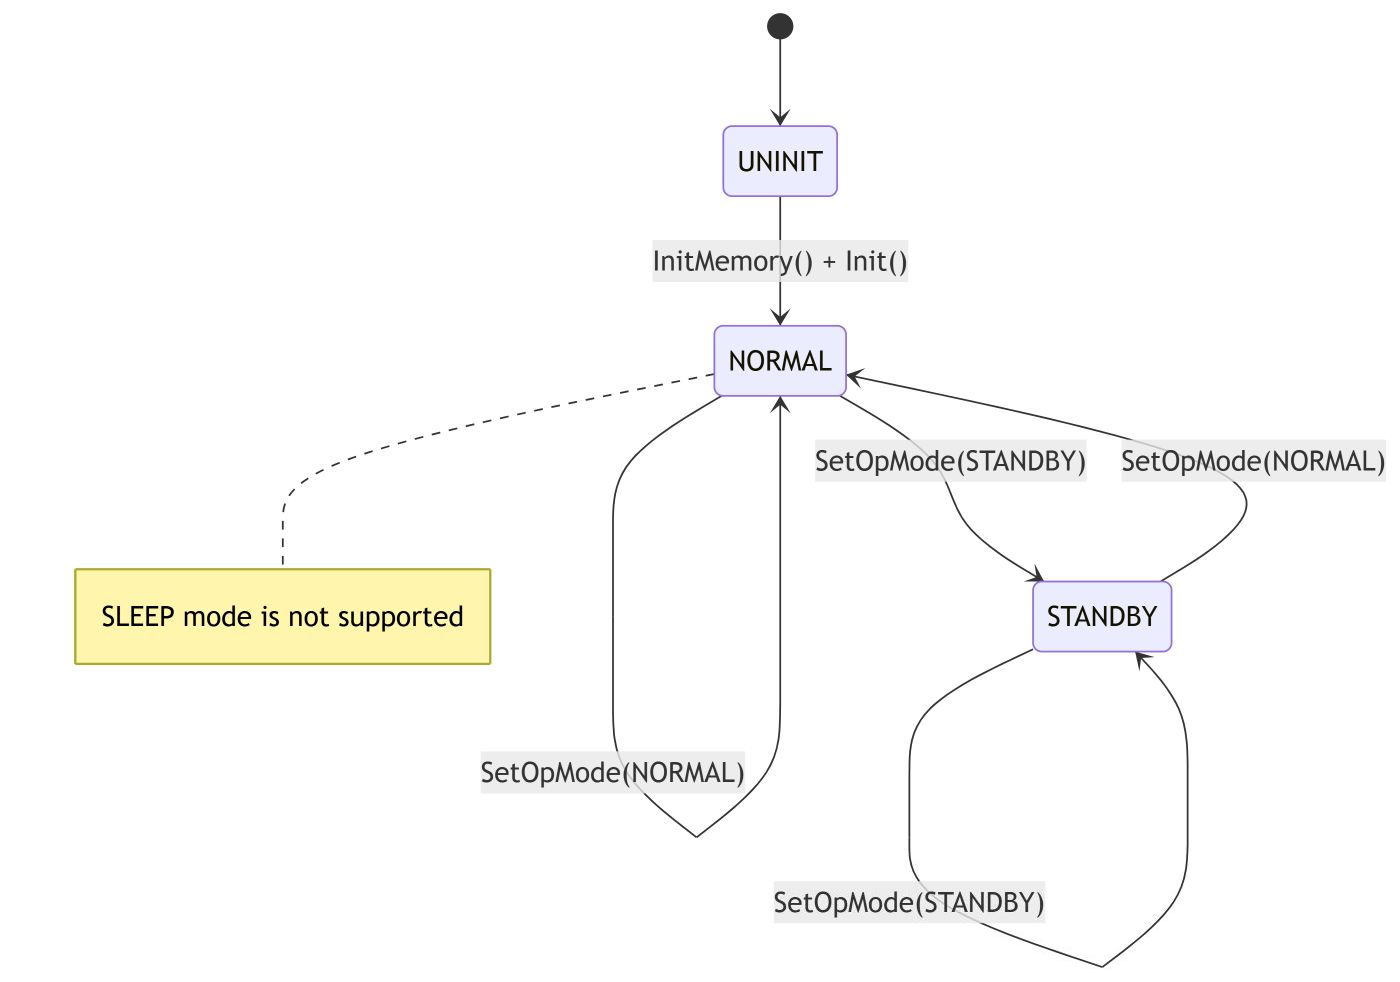
CanTrcv_30_Sbc_SetOpMode()只支持NORMAL与STANDBY,不支持SLEEP。如果请求的模式与当前模式一致,函数返回E_OK,但不会触发实际硬件切换。模式切换完成且函数返回E_OK时,模块在SetOpMode()的调用上下文中调用CanIf_30_Sbc_TrcvModeIndication()。
| 模式相关服务 | 关键行为 |
| CanTrcv_30_Sbc_SetOpMode(CanTrcvIndex, OpMode) | 请求通道进入NORMAL或STANDBY |
| CanTrcv_30_Sbc_GetOpMode(CanTrcvIndex, OpMode) | 返回当前检测到的工作模式 |
| CanIf_30_Sbc_TrcvModeIndication() | 模式变化完成后通知 CanIf |
| CANTRCV_TRCVMODE_NORMAL | 正常通信模式 |
| CANTRCV_TRCVMODE_STANDBY | 待机并保留唤醒能力的模式 |
GetOpMode()有一个容易被忽略的边界:如果上层刚发起模式切换,而模式变化还没有完成,在模式指示回调发生前读取到的模式可能仍不是最终模式。上层状态机应以模式指示和后续读取共同确认状态,而不是把一次立即读取当成唯一依据。
总线唤醒路径
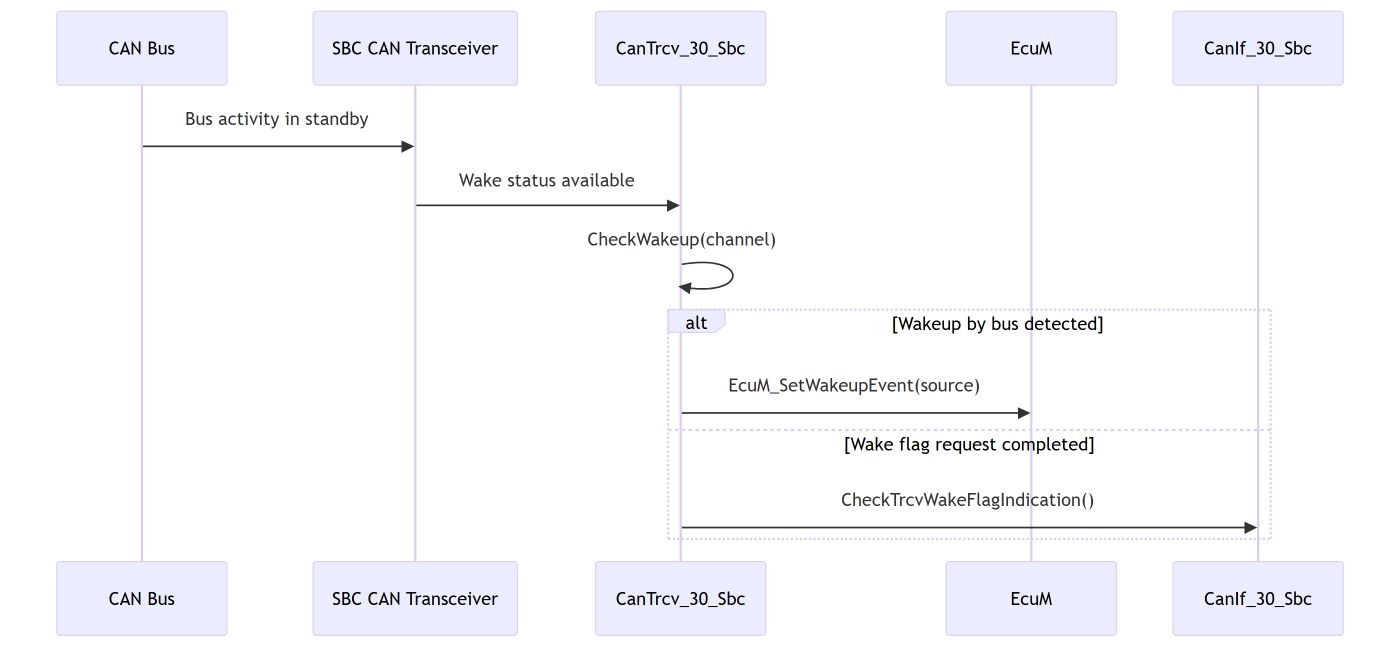
总线唤醒围绕CheckWakeup()、GetBusWuReason()、SetWakeupMode()、CheckWakeFlag()和MainFunction()组织。典型路径是:硬件检测到总线活动,CanTrcv 检查收发器状态与唤醒标志,随后通过 EcuM 上报唤醒源。
| 唤醒服务 | 用法 | 主要边界 |
| CanTrcv_30_Sbc_CheckWakeup() | 检查指定通道是否存在总线唤醒 | 检测到后调用EcuM_SetWakeupEvent() |
| CanTrcv_30_Sbc_GetBusWuReason() | 读取最近一次唤醒原因 | 多个原因同时存在时只返回最后检测到的原因 |
| CanTrcv_30_Sbc_SetWakeupMode() | 开启、关闭或清除唤醒上报 | 唤醒功能未启用时返回E_NOT_OK |
| CanTrcv_30_Sbc_CheckWakeFlag() | 请求检查 wake flag 状态 | 完成后调用CanIf_30_Sbc_CheckTrcvWakeFlagIndication() |
| CanTrcv_30_Sbc_MainFunction() | 周期轮询硬件唤醒状态 | 仅在 Wakeup support 设为 polling 时有效 |
CheckWakeup()的返回值不能单独作为系统唤醒成立的判据。对于 ECU 唤醒状态机而言,有效动作是对应唤醒源被EcuM_SetWakeupEvent()上报。返回E_OK表示检测请求在当前条件下识别到总线唤醒,但系统层仍应以 EcuM 唤醒事件为准。
| 唤醒原因 | 含义 | 返回特性 |
| CANTRCV_WU_INTERNALLY | 内部原因唤醒 | 可作为最近唤醒原因返回 |
| CANTRCV_WU_BY_BUS | CAN 总线活动触发唤醒 | 典型总线唤醒原因 |
| CANTRCV_WU_RESET | 复位相关唤醒 | 可作为最近唤醒原因返回 |
| CANTRCV_WU_ERROR | 未检测到有效原因 | 函数返回E_NOT_OK |
| CANTRCV_WU_NOT_SUPPORTED | 当前通道不支持该唤醒原因 | 函数返回E_NOT_OK |
| 唤醒模式 | 行为 |
| CANTRCV_WUMODE_ENABLE | 开启唤醒事件上报 |
| CANTRCV_WUMODE_DISABLE | 关闭唤醒事件上报 |
| CANTRCV_WUMODE_CLEAR | 清除已有唤醒状态 |
如果在DISABLE到ENABLE的间隙发生唤醒,SetWakeupMode(ENABLE)不会主动补发该事件。集成时需要在重新开启后调用GetBusWuReason(),确认关闭上报期间是否已经发生过唤醒。
ICU 唤醒配置
当 CAN Controller 本身不支持 “wakeup by CAN bus”,但 ECU 又需要因为 CAN 总线活动醒来或开始通信时,可以使用 MCU 额外 I/O 输入配合 ICU。该输入通常并联到 CAN Rx,或者连接到收发器的 ERR 引脚,具体取决于收发器硬件。
| ICU 配置项 | 建议值或行为 |
| ICU channel | 每个需要通过收发器唤醒的 CAN 通道配置一个输入通道 |
| 输入连接 | CAN Rx 并联输入,或连接收发器 ERR 引脚 |
| Measurement Mode | SignalEdgeDetection |
| Signal Notification | 调用系统唤醒验证入口的通知函数 |
| Channel Wakeup Info | 对应的ECUM_WKSOURCE_CANx |
| IcuDefaultStartEdge | 若存在该参数,配置为ICU_FALLING_EDGE |
| Wakeup Capability | 需要唤醒 ECU 时启用 |
通知函数通常只做一件事:把硬件输入边沿转给 EcuM。
void Icu_TrcvWakeUpNotification_0(void)
{
  EcuM_CheckWakeup(ECUM_WKSOURCE_CAN0);
}
如果系统不需要对该唤醒源进行验证,也可以在通知函数中调用EcuM_SetWakeupEvent()。两种写法的差别在于:前者触发 EcuM 的唤醒验证路径,后者直接声明唤醒事件成立。
SBC 依赖与跨分区调用
CanTrcv_30_Sbc的硬件访问依赖 SBC Driver。SBC Driver 暴露的服务名和 CanTrcv 可使用的回调名之间存在固定映射;当CANTRCV_30_SBC_CALLBACK_FUNCTIONS == STD_ON时,应用侧需要实现这些回调,以便跨 OS Application 或安全分区时通过受控入口访问 SBC 功能。
| SBC Driver 服务 | CanTrcv 回调入口 |
| Sbc_CanTrcv_SetMode(params) | CanTrcv_30_Sbc_Hw_SetMode(params) |
| Sbc_CanTrcv_ReadStatus(params) | CanTrcv_30_Sbc_Hw_ReadStatus(params) |
| Sbc_CanTrcv_ClearEvents(params) | CanTrcv_30_Sbc_Hw_ClearEvents(params) |
| Sbc_CanTrcv_WritePnConfig(params) | CanTrcv_30_Sbc_Hw_WritePnConfig(params) |
| CanTrcv 与 SBC 所在分区 | SBC 分类 | 调用方式 |
| 同一分区 | trusted | 直接调用 SBC 服务 |
| 不同分区 | trusted | CallTrustedFunction(IDX_SBC_CANTRCV_..., ...) |
| 同一分区 | non-trusted | 直接调用 SBC 服务 |
| 不同分区 | non-trusted | osCallNonTrustedFunction(IDX_SBC_CANTRCV_..., ...) |
跨分区设计的核心问题不是函数名,而是执行上下文:CanTrcv API 可能由任务或中断触发,SBC Driver 又可能要求特定 OS Application 或安全上下文。把访问汇聚到CanTrcv_30_Sbc_Hw_*回调后,可以在应用层统一放置 trusted function、non-trusted function 或直接调用策略。
数据一致性与 Exclusive Area
模式切换、唤醒检查和硬件状态读取都会访问同一组 SBC 收发器服务。模块使用CANTRCV_EXCLUSIVE_AREA_0保护这些调用,避免上层服务在关键硬件访问期间相互打断。
| Exclusive Area | 用途 |
| CANTRCV_EXCLUSIVE_AREA_0 | 保护经由 SBC Driver 的收发器硬件访问 |
| 保护对象 | 模式、状态、事件和 PN 配置相关访问 |
| 持续时间 | 覆盖一次 SBC 模块调用,持续时间较长 |
| 实现来源 | VStdLib、Schedule Manager 或 OSEK OS,取决于中断锁配置 |
| 受保护 API | 原因 |
| CanTrcv_30_Sbc_Init() | 初始化期间访问所有配置通道 |
| CanTrcv_30_Sbc_SetOpMode() | 切换硬件模式并触发模式指示 |
| CanTrcv_30_Sbc_GetOpMode() | 读取硬件当前模式 |
| CanTrcv_30_Sbc_CheckWakeup() | 读取并上报硬件唤醒状态 |
| CanTrcv_30_Sbc_MainFunction() | 周期轮询硬件唤醒状态 |
集成时应避免这些 API 相互抢占。尤其是SetOpMode()、CheckWakeup()和MainFunction(),它们都可能触发 SBC 访问和上层回调;如果系统中断锁粒度不清晰,容易造成上层状态机读到短暂不一致的收发器状态。
API 矩阵
下面按用途归类CanTrcv 提供的服务。所有服务都要求模块已初始化,除非服务本身就是InitMemory()或Init()。
| 生命周期与模式 API | 上下文 | 返回与回调 |
| CanTrcv_30_Sbc_InitMemory() | task | void;非重入;早于所有功能 |
| CanTrcv_30_Sbc_Init(ConfigPtr) | task | void;初始化所有配置通道 |
| CanTrcv_30_Sbc_SetOpMode(CanTrcvIndex, OpMode) | task / interrupt | E_OK或E_NOT_OK;成功完成模式变化后调用CanIf_30_Sbc_TrcvModeIndication() |
| CanTrcv_30_Sbc_GetOpMode(CanTrcvIndex, OpMode) | task / interrupt | E_OK表示检测到当前模式 |
| CanTrcv_30_Sbc_GetVersionInfo(VersionInfo) | task / interrupt | 将版本信息写入调用方提供的结构 |
| 唤醒与标志 API | 上下文 | 返回与回调 |
| CanTrcv_30_Sbc_GetBusWuReason(CanTrcvIndex, Reason) | task / interrupt | 读取最近一次唤醒原因 |
| CanTrcv_30_Sbc_SetWakeupMode(CanTrcvIndex, TrcvWakeupMode) | task / interrupt | 设置ENABLE、DISABLE或CLEAR |
| CanTrcv_30_Sbc_CheckWakeup(CanTrcvIndex) | task / interrupt | 检测到总线唤醒时调用EcuM_SetWakeupEvent() |
| CanTrcv_30_Sbc_ClearTrcvWufFlag(CanTrcvIndex) | task / interrupt | 清除硬件所有 wakeup flag,完成后调用CanIf_30_Sbc_ClearTrcvWufFlagIndication() |
| CanTrcv_30_Sbc_CheckWakeFlag(CanTrcvIndex) | task / interrupt | 完成后调用CanIf_30_Sbc_CheckTrcvWakeFlagIndication() |
| 诊断、周期与 PN API | 上下文 | 要点 |
| CanTrcv_30_Sbc_GetTrcvSystemData(CanTrcvIndex, TrcvSysData) | task / interrupt | TrcvSysData[7:0]为模式,[15:8]为状态,[31:16]为事件 |
| CanTrcv_30_Sbc_ReadTrcvTimeoutFlag(CanTrcvIndex, FlagState) | task / interrupt | 读取 timeout flag |
| CanTrcv_30_Sbc_ClearTrcvTimeoutFlag(CanTrcvIndex) | task / interrupt | 清除 timeout flag |
| CanTrcv_30_Sbc_ReadTrcvSilenceFlag(CanTrcvIndex, FlagState) | task / interrupt | 读取 silence flag |
| CanTrcv_30_Sbc_MainFunction() | task | Wakeup support 为 polling 时周期执行 |
| CanTrcv_30_Sbc_SetPNActivationState(ActivationState) | task | 切换 selective wakeup 行为 |
SetPNActivationState()的约束比普通模式 API 更强。PN_ENABLED表示硬件配置为只被配置帧唤醒,也就是 WUF;PN_DISABLED表示硬件配置为任何总线活动都能唤醒,也就是 WUP。要让 selective wakeup 生效,生成配置中也必须启用对应能力。
| PN 操作 | 生效规则 |
| PN_ENABLED | 仅对已在生成配置中启用 PN 的通道有意义 |
| PN_DISABLED | 在下一次模式变化后生效 |
| 从 disabled 回到 enabled | 仅改变软件状态,硬件不会立即恢复 selective wakeup |
| 推荐调用时机 | 紧跟CanTrcv_30_Sbc_Init()后使用 |
| 并发约束 | 不应被任何其他 CanTrcv API 打断 |
服务 ID 与错误码
当CANTRCV_30_SBC_DEV_ERROR_DETECT == STD_ON时,模块通过 DET 报告开发错误。错误报告使用模块 ID、实例 ID、服务 ID 和错误码定位调用问题。
| 服务 ID | 服务 |
| 0x00 | CanTrcv_30_Sbc_Init() |
| 0x01 | CanTrcv_30_Sbc_SetOpMode() |
| 0x02 | CanTrcv_30_Sbc_GetOpMode() |
| 0x03 | CanTrcv_30_Sbc_GetBusWuReason() |
| 0x04 | CanTrcv_30_Sbc_GetVersionInfo() |
| 0x05 | CanTrcv_30_Sbc_SetWakeupMode() |
| 0x06 | CanTrcv_30_Sbc_MainFunction() |
| 0x07 | CanTrcv_30_Sbc_CheckWakeup() |
| 0x09 | CanTrcv_30_Sbc_GetTrcvSystemData() |
| 错误码 | 含义 | 典型触发点 |
| 0x01 CANTRCV_30_SBC_E_INVALID_TRANSCEIVER | 通道索引无效 | CanTrcvIndex超出配置范围 |
| 0x02 CANTRCV_30_SBC_E_PARAM_POINTER | 空指针 | 输出参数为NULL_PTR |
| 0x11 CANTRCV_30_SBC_E_UNINIT | 模块未初始化 | 初始化前调用业务 API |
| 0x21 CANTRCV_30_SBC_E_TRCV_NOT_STANDBY | 硬件不在 standby | 需要 standby 前置条件的唤醒操作 |
| 0x22 CANTRCV_30_SBC_E_TRCV_NOT_NORMAL | 硬件不在 normal | 需要 normal 前置条件的操作 |
| 0x23 CANTRCV_30_SBC_E_PARAM_TRCV_WAKEUP_MODE | 唤醒模式参数无效 | SetWakeupMode()参数非法 |
| 0x24 CANTRCV_30_SBC_E_PARAM_TRCV_OPMODE | 目标模式不受支持 | 请求SLEEP或硬件不支持的模式 |
| 0x40 CANTRCV_30_SBC_E_NO_TRCV_CONTROL | 收发器不受控制或硬件状态无效 | 生产错误场景 |
| 返回值 | 模块语义 |
| E_OK | 请求被接受,或检测到了有效状态 |
| E_NOT_OK | 参数非法、状态不满足、底层访问失败或当前能力未启用 |
| 模式 API 返回E_NOT_OK | 前一个模式保持不变 |
| 唤醒 API 返回E_NOT_OK | 可能表示未检测到唤醒,也可能表示当前通道不支持该能力 |
返回值的含义要结合 API 使用。例如GetBusWuReason()返回E_NOT_OK可能只是没有有效唤醒原因,而SetOpMode()返回E_NOT_OK则意味着请求的状态变化没有被接受。
配置、文件与内存映射
模块交付文件分为静态文件和生成文件。静态文件提供 API 与实现,生成文件携带配置、类型和外部数据声明。
| 文件 | 类型 | 用途 |
| CanTrcv_30_Sbc.h | 静态头文件 | 上层模块包含的 CanTrcv API 声明 |
| CanTrcv_30_Sbc.c | 静态源文件 | 模块实现 |
| CanTrcv_30_Sbc_Cfg.h | 生成头文件 | 类型定义、外部数据声明,供头文件包含 |
| CanTrcv_30_Sbc_Cfg.c | 生成源文件 | 配置数据 |
| CanTrcv_GeneralTypes.h | 通用类型头文件 | 定义 SWS 指定的 CanTrcv 类型,可被Can_GeneralTypes.h包含 |
| 编译抽象宏 | 用途 |
| CANTRCV_30_SBC_VAR | 模块变量 |
| CANTRCV_30_SBC_APPL_VAR | 应用侧变量指针 |
| CANTRCV_30_SBC_CONST | 模块常量 |
| CANTRCV_30_SBC_CODE | 模块代码 |
| CANTRCV_30_SBC_APPL_CODE | 应用侧回调代码 |
| 内存段 | 典型内容 |
| CANTRCV_30_SBC_START_SEC_CODE/STOP_SEC_CODE | CanTrcv 代码 |
| CANTRCV_30_SBC_START_SEC_CONST_UNSPECIFIED/STOP_SEC_CONST_UNSPECIFIED | 未指定宽度常量 |
| CANTRCV_30_SBC_START_SEC_VAR_NOINIT_UNSPECIFIED/STOP_SEC_VAR_NOINIT_UNSPECIFIED | 未初始化变量 |
| 配置项 | 集成影响 |
| CANTRCV_30_SBC_DEV_ERROR_DETECT | 开启后通过 DET 报告开发错误 |
| CANTRCV_30_SBC_CALLBACK_FUNCTIONS | 开启后需要应用提供CanTrcv_30_Sbc_Hw_*回调 |
| Wakeup support | 选择 polling 时需要周期调用MainFunction() |
| Version Info API | 开启后可通过 API 读取版本信息 |
| CanTrcvInitState | 该配置不改变初始化行为,通道仍初始化为NORMAL |
| CanTrcvSPICommRetries/CanTrcvSPICommTimeout | 在该实现中为可选配置,因为收发器访问经由 SBC Driver |
版本也可以通过头文件中的宏读取:
| 版本宏 | 含义 |
| CANTRCV_30_SBC_AR_RELEASE_MAJOR_VERSION | AUTOSAR release major |
| CANTRCV_30_SBC_AR_RELEASE_MINOR_VERSION | AUTOSAR release minor |
| CANTRCV_30_SBC_AR_RELEASE_PATCH_VERSION | AUTOSAR release patch |
| CANTRCV_30_SBC_SW_MAJOR_VERSION | 软件 major |
| CANTRCV_30_SBC_SW_MINOR_VERSION | 软件 minor |
| CANTRCV_30_SBC_SW_PATCH_VERSION | 软件 patch |
AUTOSAR 符合性与偏差
CanTrcv_30_Sbc保留 AUTOSAR CanTrcv 的主要接口语义,但由于收发器硬件挂在 SBC 上,部分能力和回调命名存在实现差异。
| 类型 | 内容 | 集成影响 |
| Addition | 增加CanTrcv_30_Sbc_InitMemory() | 上电后必须先初始化内部状态 |
| Limitation | 不支持 SPI 直接连接 | SPI 访问由 SBC Driver 所在层负责 |
| Limitation | 不支持 DIO 直接连接 | 不通过 DIO 操作收发器控制引脚 |
| Limitation | 收发器访问经由 SBC Driver | 硬件同步责任落在 SBC Driver |
| Deviation | CanIf 通知函数带_30_Sbc前缀 | 用于区分局部索引与全局索引换算 |
| Deviation | CanIf_CheckTrcvWakeFlagIndication()总会被调用 | 避免 CanSM 等待通知时卡住 |
| Deviation | GetTrcvSystemData()参数去掉const | 驱动需要写入诊断数据 |
| Deviation | CanTrcvInitState不决定初始化模式 | 初始化后通道固定进入NORMAL |
| 标准回调语义 | 实现中的回调名 |
| CanIf_TrcvModeIndication | CanIf_30_Sbc_TrcvModeIndication |
| CanIf_ConfirmPnAvailability | CanIf_30_Sbc_ConfirmPnAvailability |
| CanIf_ClearTrcvWufFlagIndication | CanIf_30_Sbc_ClearTrcvWufFlagIndication |
| CanIf_CheckTrcvWakeFlagIndication | CanIf_30_Sbc_CheckTrcvWakeFlagIndication |
CanIf_CheckTrcvWakeFlagIndication()的行为尤其重要:即使没有检测到唤醒,驱动也会调用该通知。否则 CanSM 在发起 wake flag 检查后可能一直等待完成通知。如果确实检测到唤醒,则另行通过EcuM_SetWakeupEvent()上报唤醒源。
集成关注点
| 场景 | 关注点 | 建议动作 |
| 上电初始化 | InitMemory()必须最早执行 | 把它放入 EcuM 或启动代码的早期初始化段 |
| 模式切换 | 只支持NORMAL与STANDBY | 上层不要请求SLEEP |
| 同模式请求 | 返回E_OK但不发生硬件切换 | 状态机不要把它当作一次真实迁移 |
| 模式读取 | 切换完成前可能读到旧状态 | 结合CanIf_30_Sbc_TrcvModeIndication()使用 |
| 唤醒判断 | E_OK不是系统唤醒的唯一依据 | 以EcuM_SetWakeupEvent()对应唤醒源为准 |
| 唤醒关闭窗口 | DISABLE到ENABLE间可能有事件 | 重新开启后调用GetBusWuReason() |
| ICU 唤醒 | 需要正确连接 CAN Rx 或 ERR 输入 | ICU 配成 falling edge 并绑定 EcuM wakeup source |
| 跨分区访问 | SBC 服务可能在不同 OS Application | 使用CanTrcv_30_Sbc_Hw_*回调统一入口 |
| PN 切换 | PN_DISABLED下一次模式变化后生效 | PN 状态切换后安排一次明确的模式迁移 |
| Exclusive Area | SBC 调用持续时间较长 | 避免受保护 API 在任务和中断间互相打断 |
对这个模块而言,最容易出问题的不是 API 名称,而是上下文关系:初始化先后顺序、CanTrcv 与 SBC 的分区边界、ICU 唤醒输入的电气连接、以及 EcuM 唤醒源是否与通道配置一致。只要这几处边界明确,CanTrcv_30_Sbc可以把 SBC 内部收发器稳定地接入 AUTOSAR CAN 通信栈。

模式切换做不好容易误唤醒,这篇把底层逻辑理清了,收藏。
SBC的收发器驱动里模式切换和唤醒时序最烦人,写得很细,感谢。
CanTrcv这一层平时很少有人展开讲,能沉下来说机制的不多。