BUILD经验
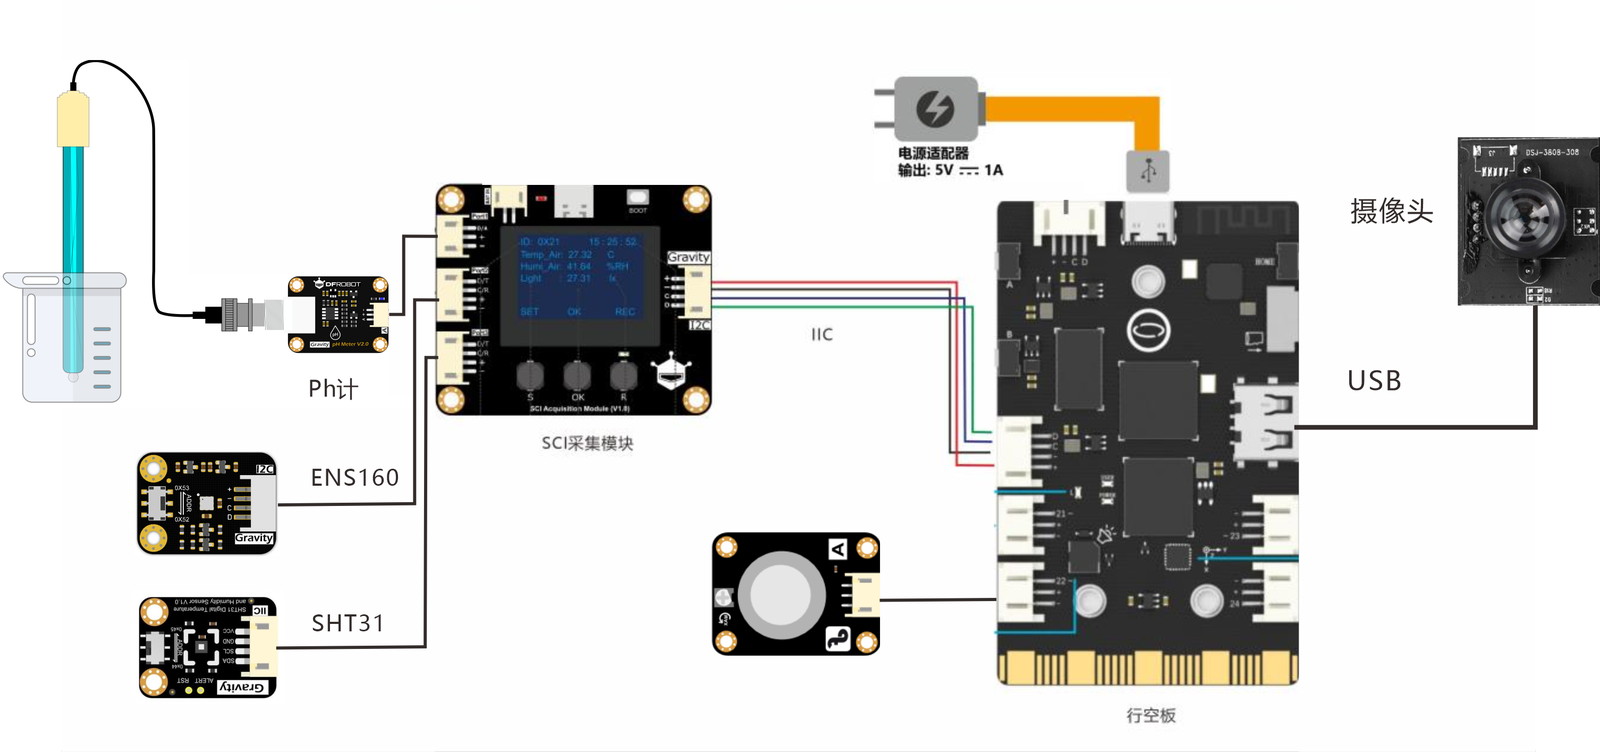
行空板M10面粉发酵监测容器五路传感设计
行空板 M10 面粉发酵监测容器设计一款专为中学生物实验设计的微型发酵监测装置,将温湿度、CO2浓度、重量变化、pH值、氧气含量五路传感器集...
评论3 喜欢0 举报
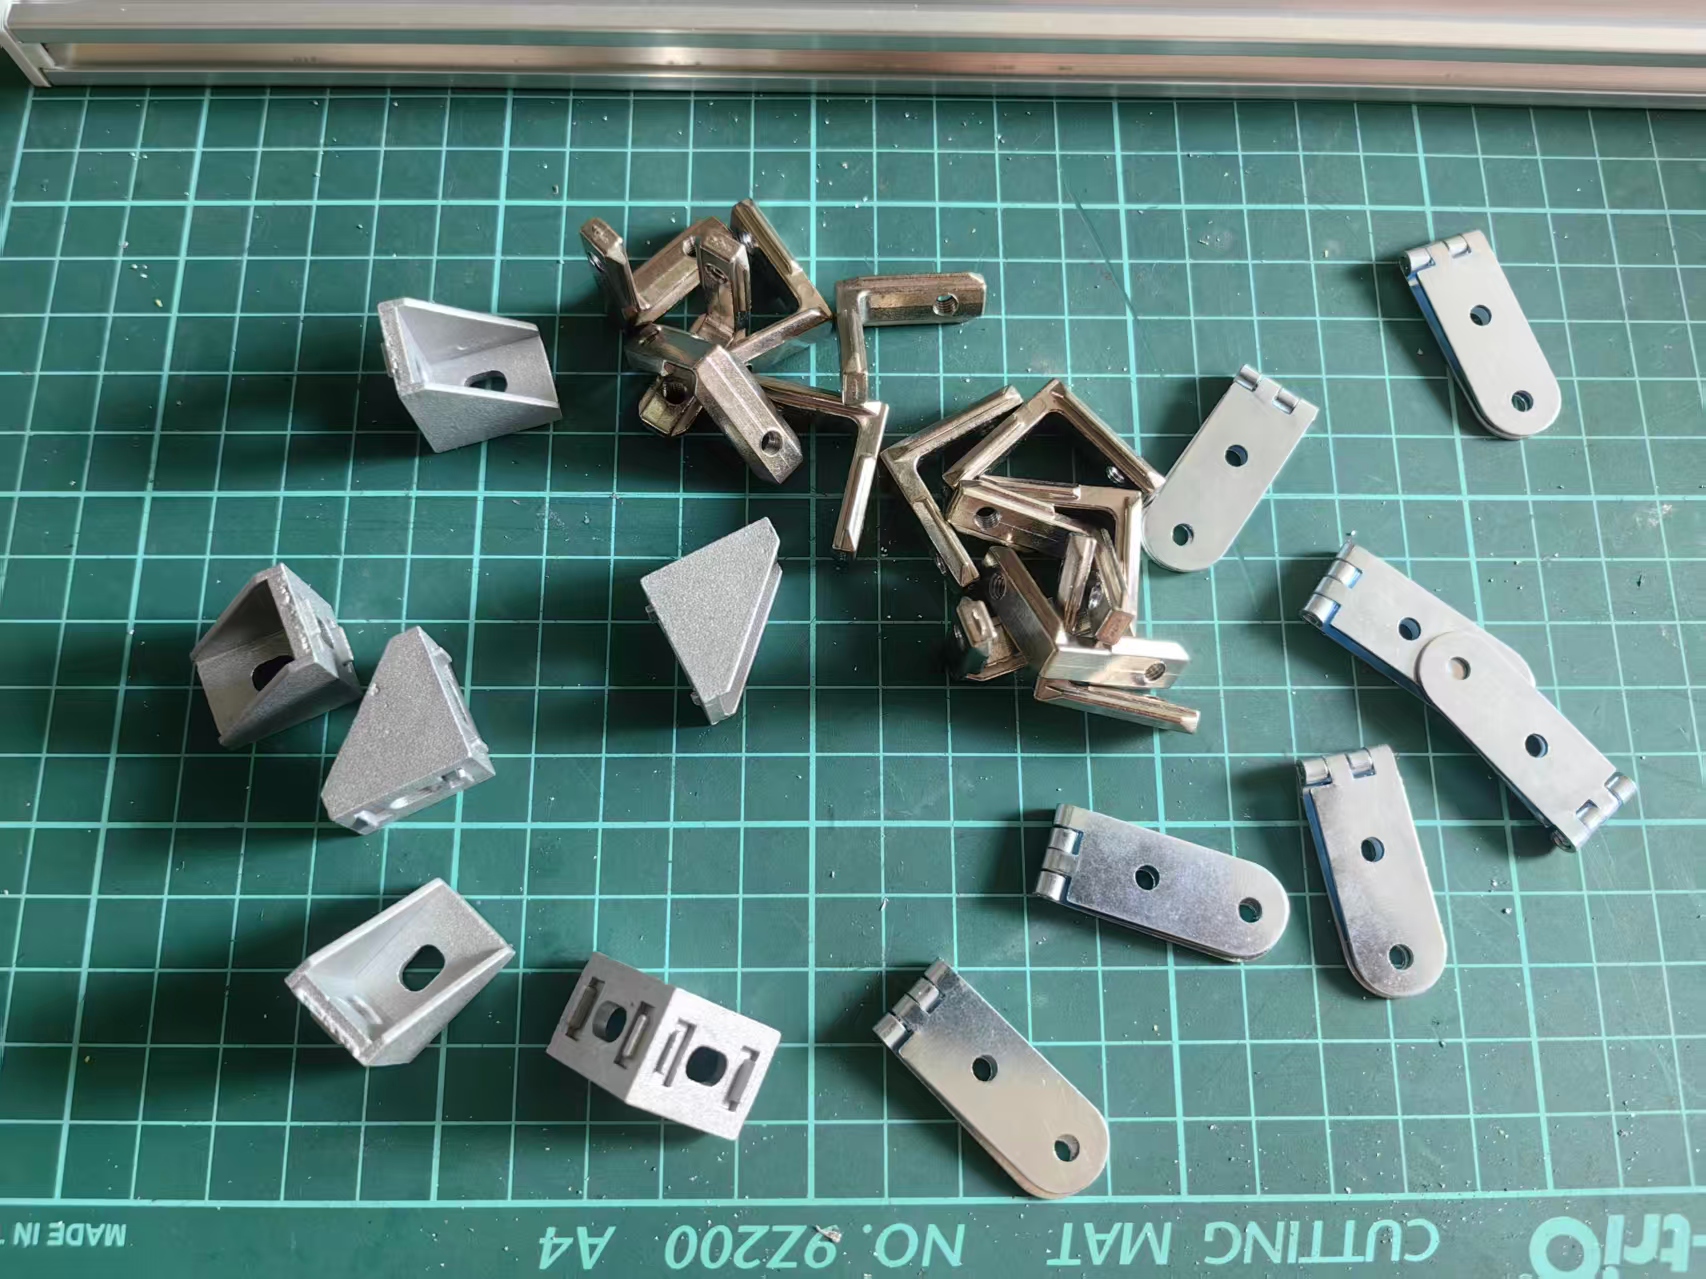
1515铝型材行空板K10独立悬挂减震小车
所属项目:行空板 K101515 铝型材行空板 K10 独立悬挂四弹簧减震小车用 1515 铝型材搭建的模块化小车平台,采用独立悬挂结构配合四根弹簧减震,搭载行空板...
评论3 喜欢0 举报
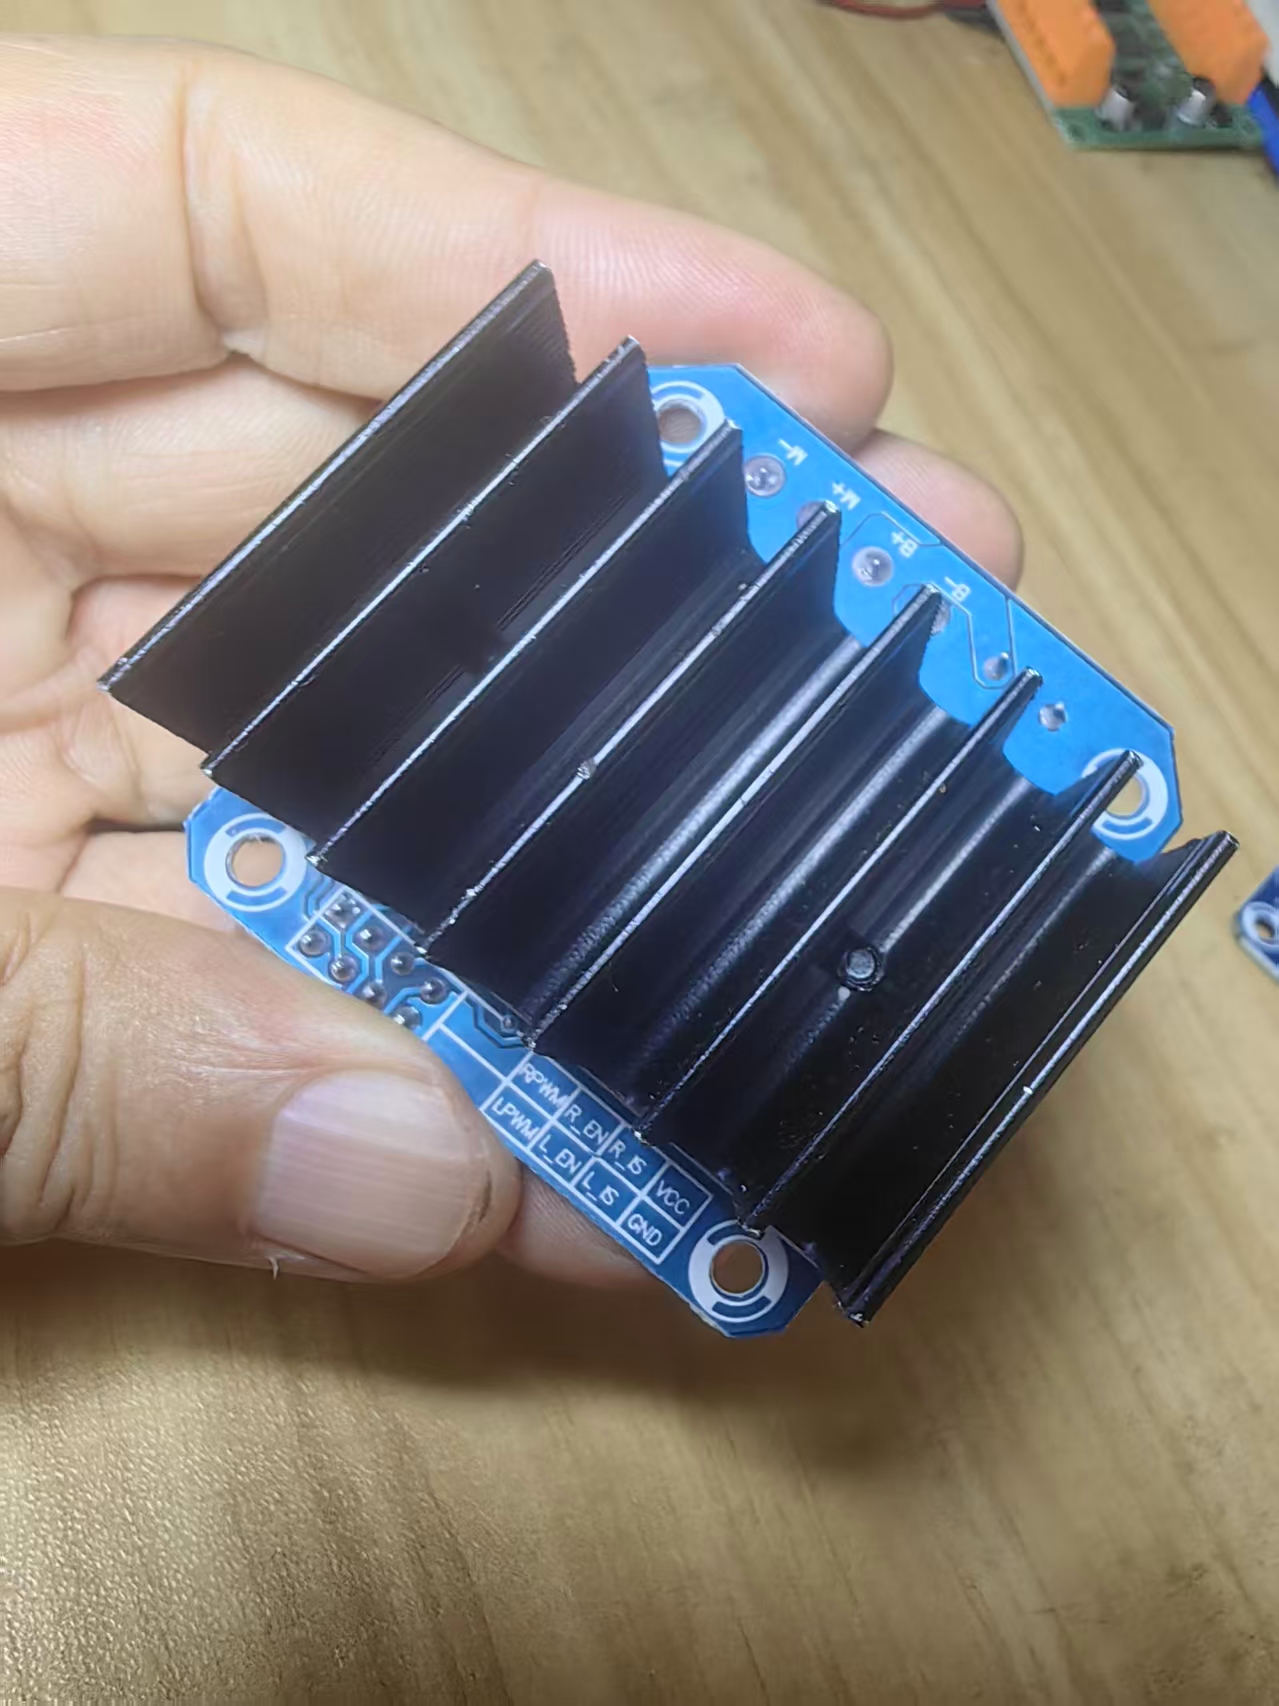
BTS7960电机驱动43A大功率H桥模块详解
BTS7960 电机驱动模块 43A 大功率 H 桥BTS7960 是一款高集成度大电流直流电机驱动模块,采用英飞凌 BTS7960 双 H...
评论3 喜欢0 举报
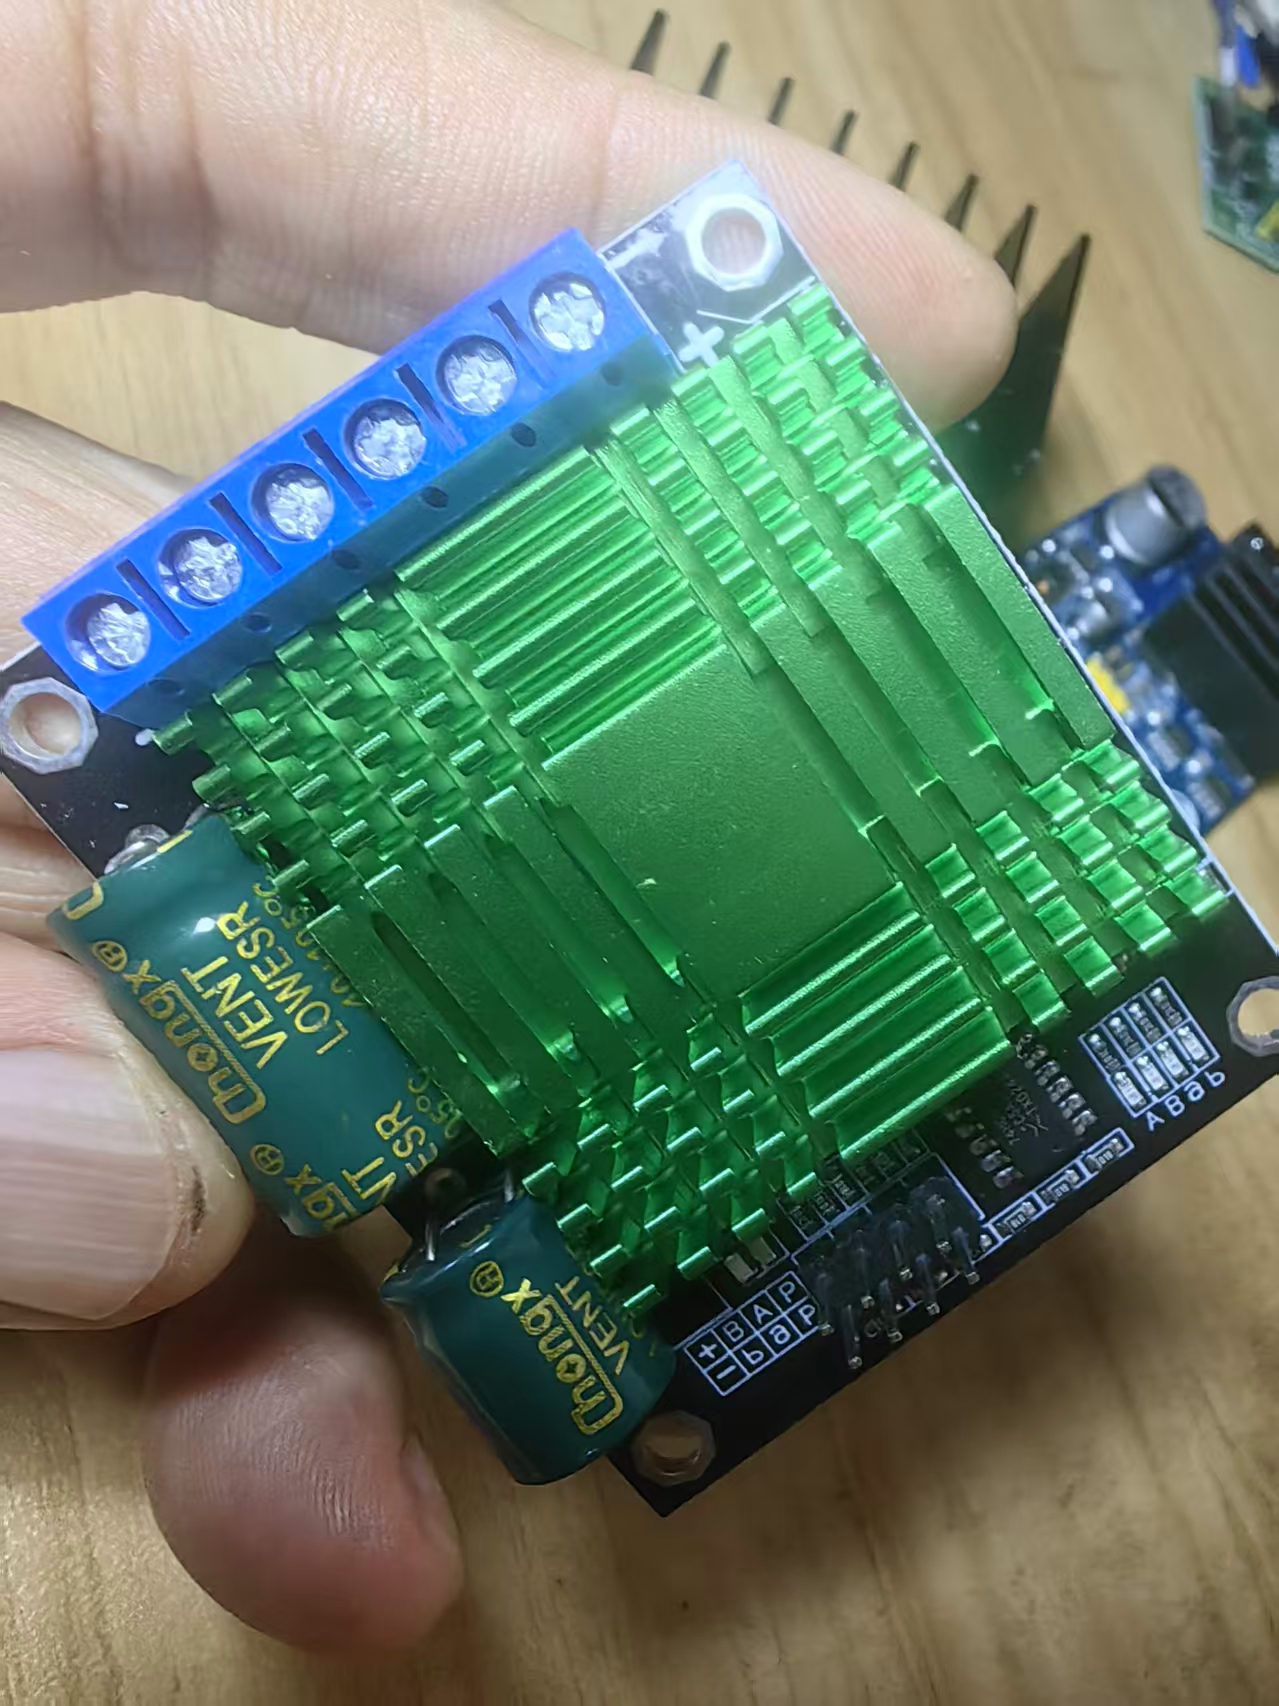
60A双路PWM电机驱动模块,9-30V宽电压H桥
HC-160A S2 双路大功率直流电机驱动模块HC-160A S2 是双路独立大功率直流有刷电机驱动板,采用 MOS 管 H 桥方案,自带...
评论3 喜欢0 举报
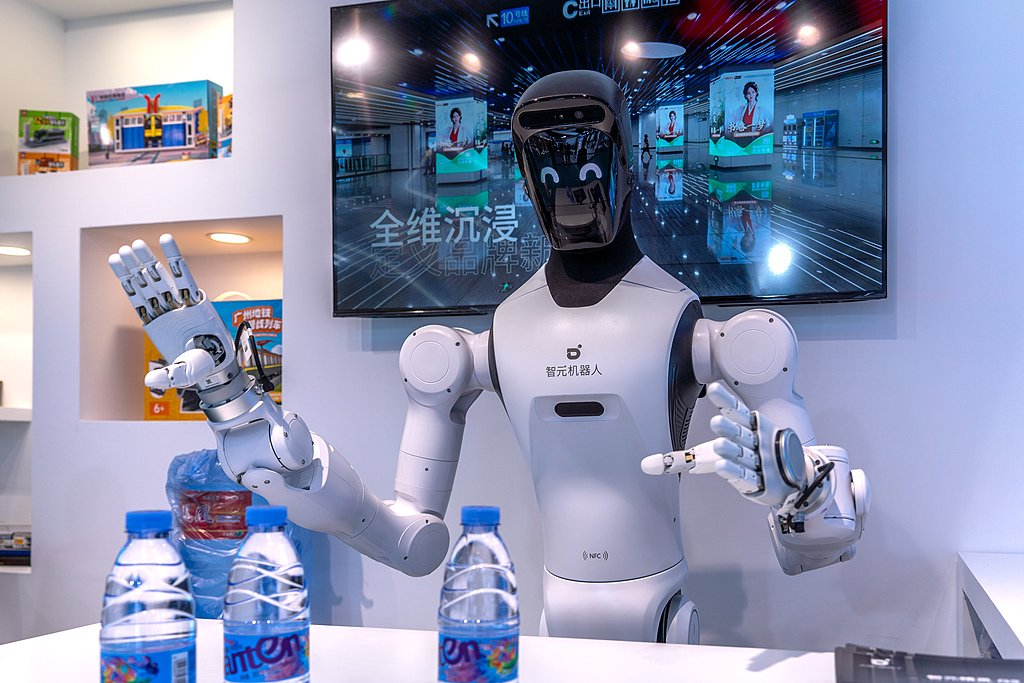
智元机器人2026上半年出货8400台:全球四成份额反超宇树登顶
8400台出货量,反超宇树登顶智元机器人创始人邓泰华在2026智元合作伙伴大会上公布了一组数据:2026年上半年公司出货约8400台通用具身...
评论3 喜欢0 举报
六足螃蟹机逆运动学入门:ESP32实时解算不卡顿
所属项目:ESP32 开发板六足机器人为什么比四足难控制六足机器人在结构上比四足稳定得多,三条腿着地就能保持平衡,理论上可以做各种高难度姿态。但控制难度也更大:18个自...
评论3 喜欢0 举报
英伟达升级Isaac机器人平台:物理AI开发工具链再完善
Isaac平台迎来重大更新10月21日,英伟达宣布升级Isaac通用机器人开发平台,推出了新的人形机器人参考框架、仿真工作流及数据工具。此次...
评论3 喜欢0 举报
特斯拉Optimus量产时间表落地:人形机器人从演示走进产线
马斯克首次系统披露Optimus量产时间表北京时间10月22日凌晨,特斯拉发布2026年三季度财报并召开电话会议。CEO马斯克在会上首次系统...
评论4 喜欢0 举报
12kg级消费级机器狗横评:6款热门机型谁最能打
消费级机器狗选购指南2025年以来,12kg级别的消费级四足机器狗成了最热门的品类。这个级别既能在家玩又能在户外跑,价格从3000到2000...
评论4 喜欢0 举报

500到2000元消费级桌面机械臂:6款热门型号参数横评
桌面机械臂怎么选这两年桌面机械臂市场爆发式增长,从500块的入门教学套件到2000块的多自由度可编程机械臂,选择越来越多。但很多产品参数标得...
评论3 喜欢0 举报

42闭环步进电机驱动:智能小车精密定位不再靠开环
所属项目:ESP32 开发板开环步进电机的问题很多智能小车用的是42步进电机做驱动,搭配A4988或者TMC2209驱动板,开环控制。开环的意思是控制板发脉冲,电机转一...
评论3 喜欢0 举报
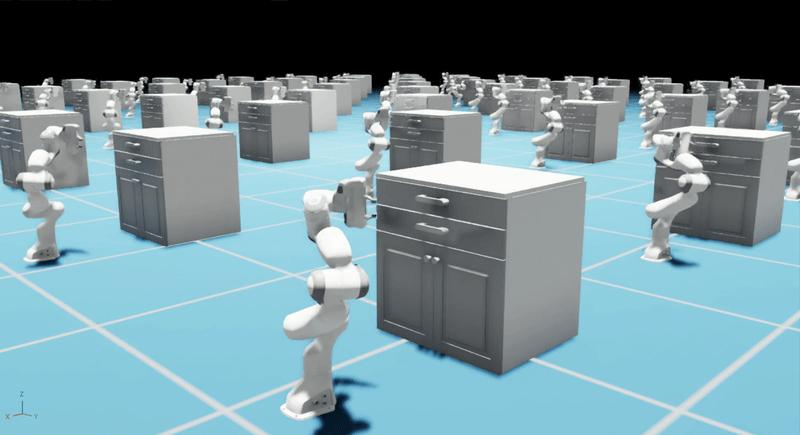
机器人仿真三大平台对比:Gazebo、Isaac Sim、Mujoco哪家强
为什么机器人离不开仿真做机器人不可能一上来就真机调试,成本太高、风险太大、效率太低。先在仿真环境里把算法跑通、把步态调好、把感知模型训练够,...
评论3 喜欢0 举报
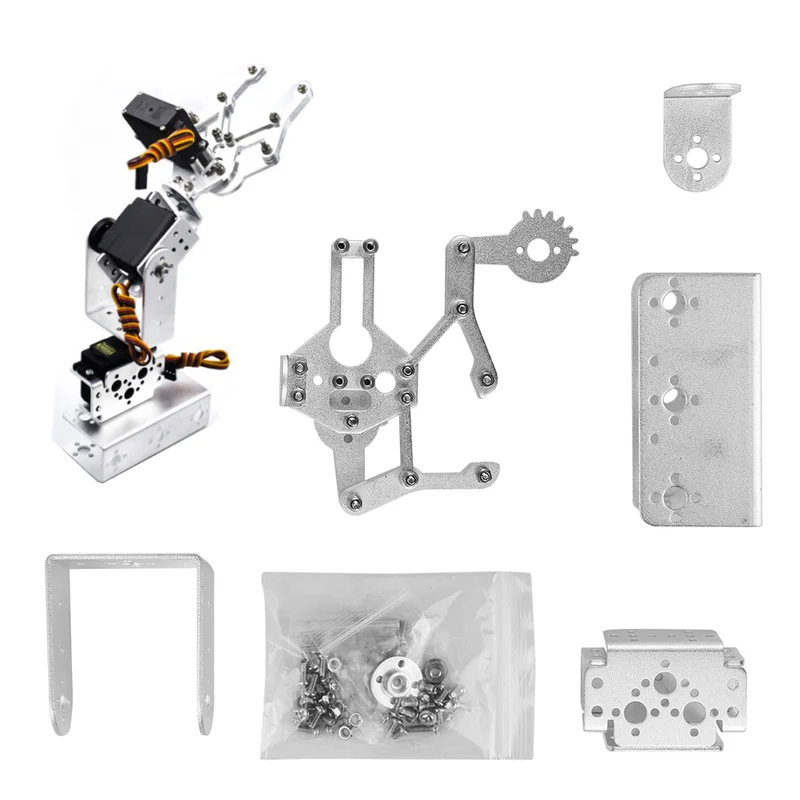
桌面机械臂调试:关节抖动、定位偏移和通讯中断排查
桌面机械臂最怕的三个坑自己攒一台桌面机械臂,从组装到能稳定干活,中间大概率会踩三个坑:关节抖动、定位偏移、通讯中断。这三个问题看起来很不一样...
评论4 喜欢0 举报
人形机器人DIY舵机选型:5款高压串行舵机横向对比
为什么人形机器人选舵机这么难想自己做一个能站、能走、能拿东西的人形机器人,最核心的执行器就是舵机。市面上舵机型号一大堆,但真正能撑起人形机器...
评论4 喜欢0 举报
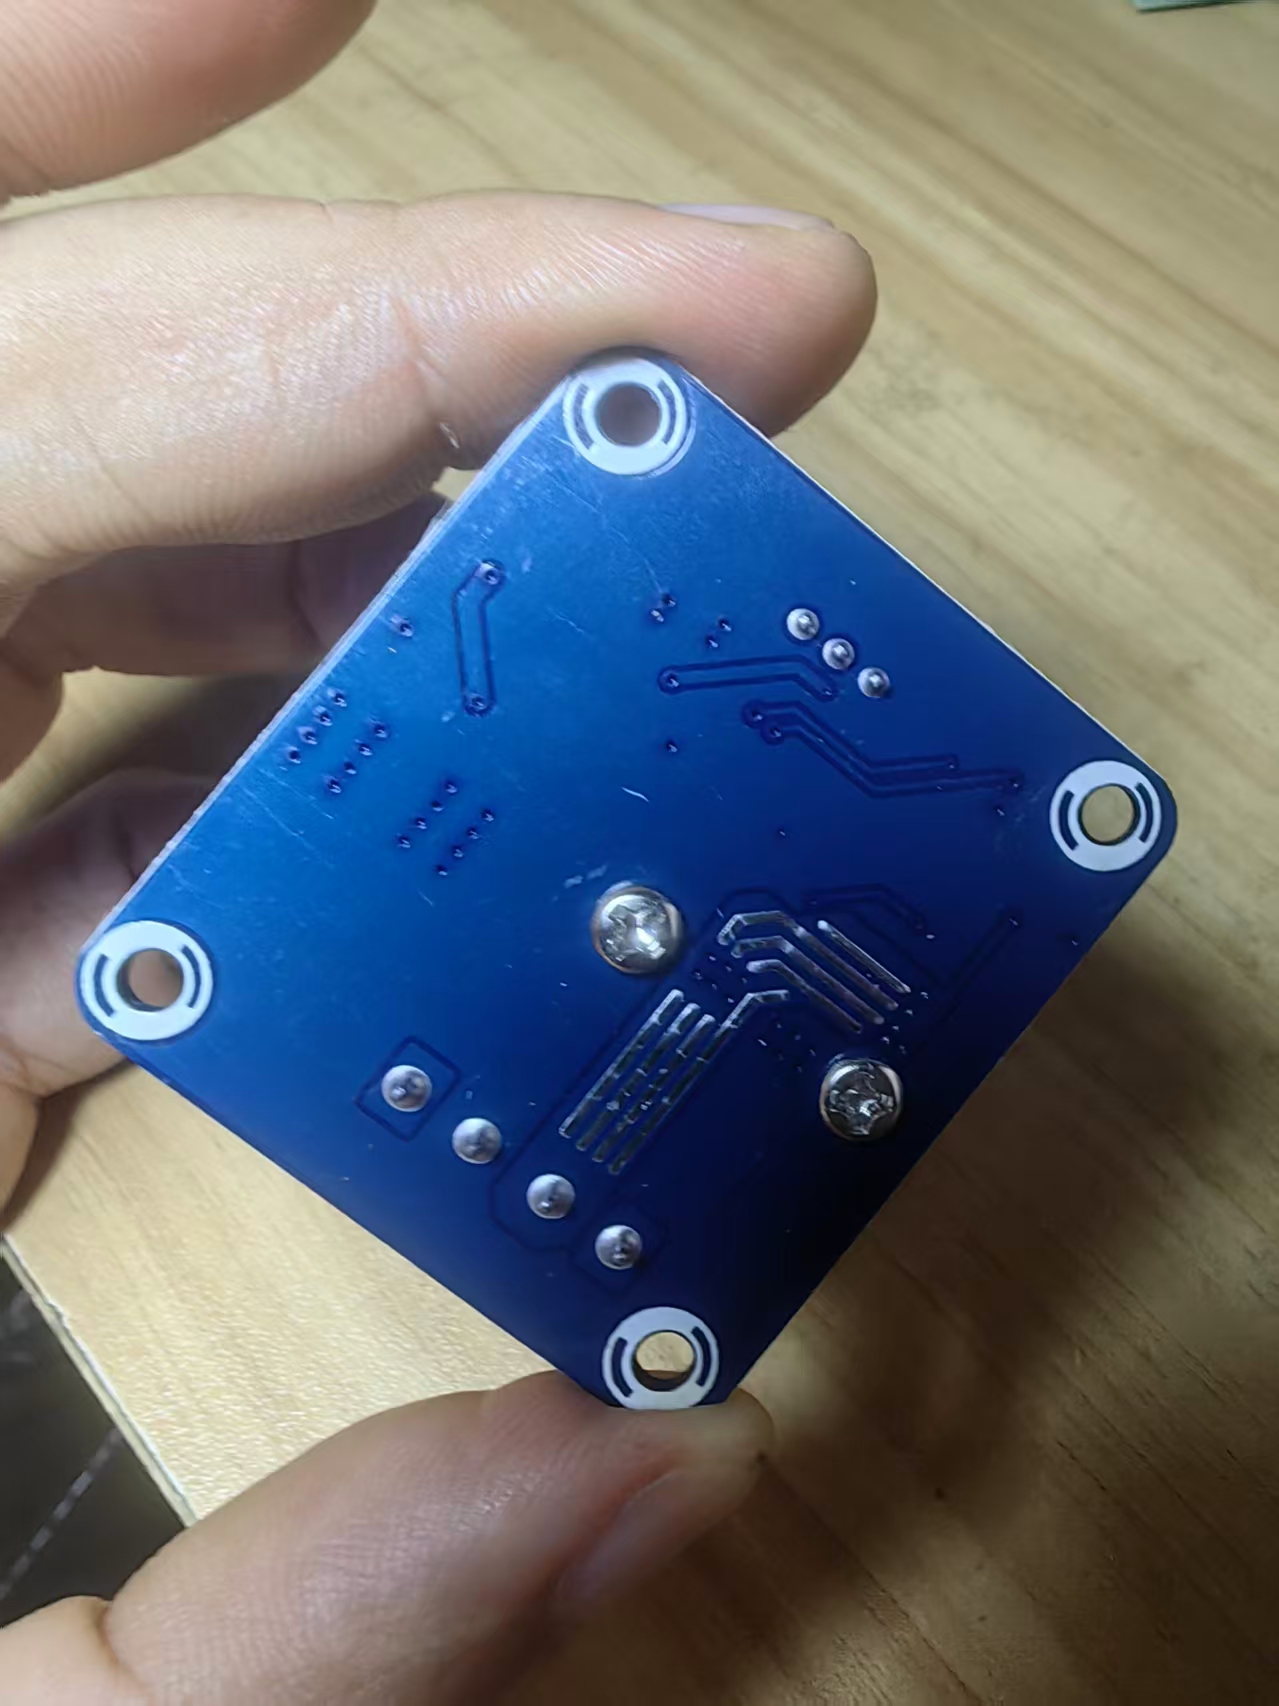
IBT-4电机驱动模块50A:大电流H桥驱动实测
## 实物概览- **三个黑色散热片**:覆盖 MOSFET 功率管,保证大电流连续工作时散热- **绿色接线端子(下端)**:标注 `MO...
评论3 喜欢0 举报
热门经验
-
二哈识图2 AI视觉传感器与乐高EV3安装支架(二)
阅读 1089
-
首集涨粉70万,AI偶像剧正在接管内娱
阅读 1084
-
二哈识图2 AI视觉传感器与乐高EV3安装支架
阅读 1018
-
Microduck 机器鸭国内购买全攻略,最低的1500能攒一台
阅读 1016
-
LOOI桌面机器人拆解:把手机变成AI伴侣的巧思
阅读 1016
-
ESP32-CAM 图传入门:30 块钱给机器人装个第一视角
阅读 1001
-
掌控板好梦指引灯:4-7-8呼吸法助眠
阅读 968
-
蚂蚁阿福1亿用户+科学减重1亿斤:国民级健康AI平台正在成型
阅读 955
-
Petoi Quaddle:109美元的开源迷你机器狗都能做什么
阅读 910