
户外机器人想跑远,先得知道自己在哪
做室内小车的朋友可能不太关心定位,WiFi、蓝牙、UWB随便选一个就够。但如果你要做一台户外巡检机器人、农业作业无人车或者草坪修剪机器人,第一件事是搞清楚它在哪——这就需要GPS。NEO-6M是目前最便宜的GPS模块之一,十来块钱就能买到,精度在开阔地带大约2-5米,用来做轨迹记录和粗略定位够用。
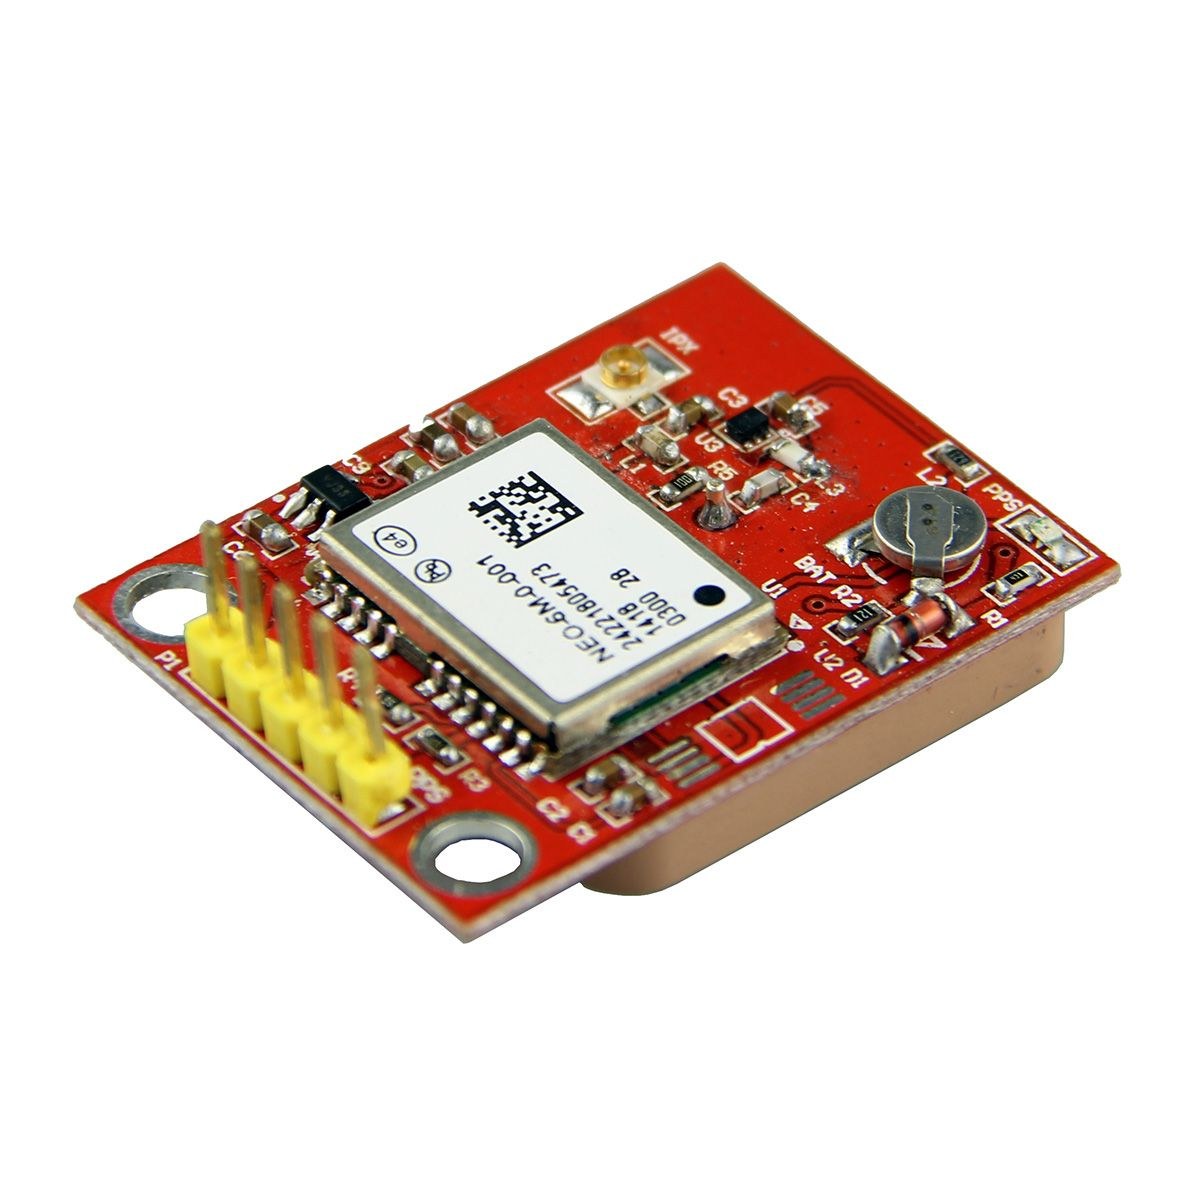
NEO-6M走的是UART串口协议,默认波特率9600。它接上电、收到卫星信号后,每秒会输出NMEA格式的定位数据,包括经纬度、海拔、速度、时间等。你要做的就是接两根线——模块的TX接ESP32的RX,模块的RX接ESP32的TX,再加上VCC接3.3V或5V、GND接地,硬件就搞定了。
ESP32读取GPS数据的代码逻辑
Arduino框架下最简单的方案是用TinyGPS++库。它帮你把NMEA语句解析成可以直接用的浮点数,比如gps.location.lat()拿纬度、gps.location.lng()拿经度、gps.speed.kmph()拿速度。你只需要在串口上不断喂数据给它,它自己会识别和解析。
注意一点:NEO-6M在室内基本收不到信号,或者信号极差导致定位飘。测试的时候务必拿到室外空旷的地方,首次定位可能需要30秒到几分钟(冷启动)。如果等了5分钟还是没数据,检查天线是否接好——有些模块的天线是外接的,接头松了就没信号。
做一个简单的轨迹记录器
最基本的应用就是把经纬度存到SD卡或者通过WiFi传到服务器。每隔1-5秒读一次GPS数据,把经纬度和时间戳写进文件,就是一个简易轨迹记录器。拿到数据之后可以导入Google Earth或者地图API可视化回放,看看你的机器人到底跑了什么路线。
进阶一点可以做电子围栏:设一个中心点和半径,每次读到GPS坐标就算一下距离,超过半径就触发报警或停车。逻辑很简单,但做农业机器人、牧场巡检、校园无人车这类场景,电子围栏是刚需。
精度不够怎么办
NEO-6M的民用GPS精度在2-5米,做粗略定位和轨迹够了,但如果你的机器人需要沿着精确路径走(误差小于1米),那得考虑RTK或者RTK+GPS方案。RTK模块贵不少(几百到上千),但能做到厘米级精度。还有一种折中方案:GPS做粗定位,IMU(比如MPU6050)做短时间内的航位推算,两者融合——这就是卡尔曼滤波的经典应用场景了。
总之,NEO-6M是户外机器人定位的入门之选。便宜、简单、够用。如果你的项目需要知道"我在哪",先从这颗模块开始。






如果要做厘米级定位,还是得上RTK方案,NEO-6M只能做粗略的
电子围栏功能很实用,我做过一个牧场巡检的项目就是GPS加电子围栏
TinyGPS++库确实好用,解析NMEA语句省了好多事,推荐新手直接用
冷启动确实慢,我第一次拿到室外等了快四分钟才出数据,差点以为模块坏了
室内真的没信号,我在实验室试了半天全是乱码,出门到操场两秒就锁星了