
好多第一次做机器人的朋友,板子和舵机都买好了,一通电就各种怪问题:舵机抖、板子重启、电压一低就掉程序。十有八九不是代码问题,是供电没整明白。ATMega328P 这颗芯片本身不挑食,但它屁股后面拖着电机、舵机、传感器一大堆,怎么把电分好,才是真功夫。
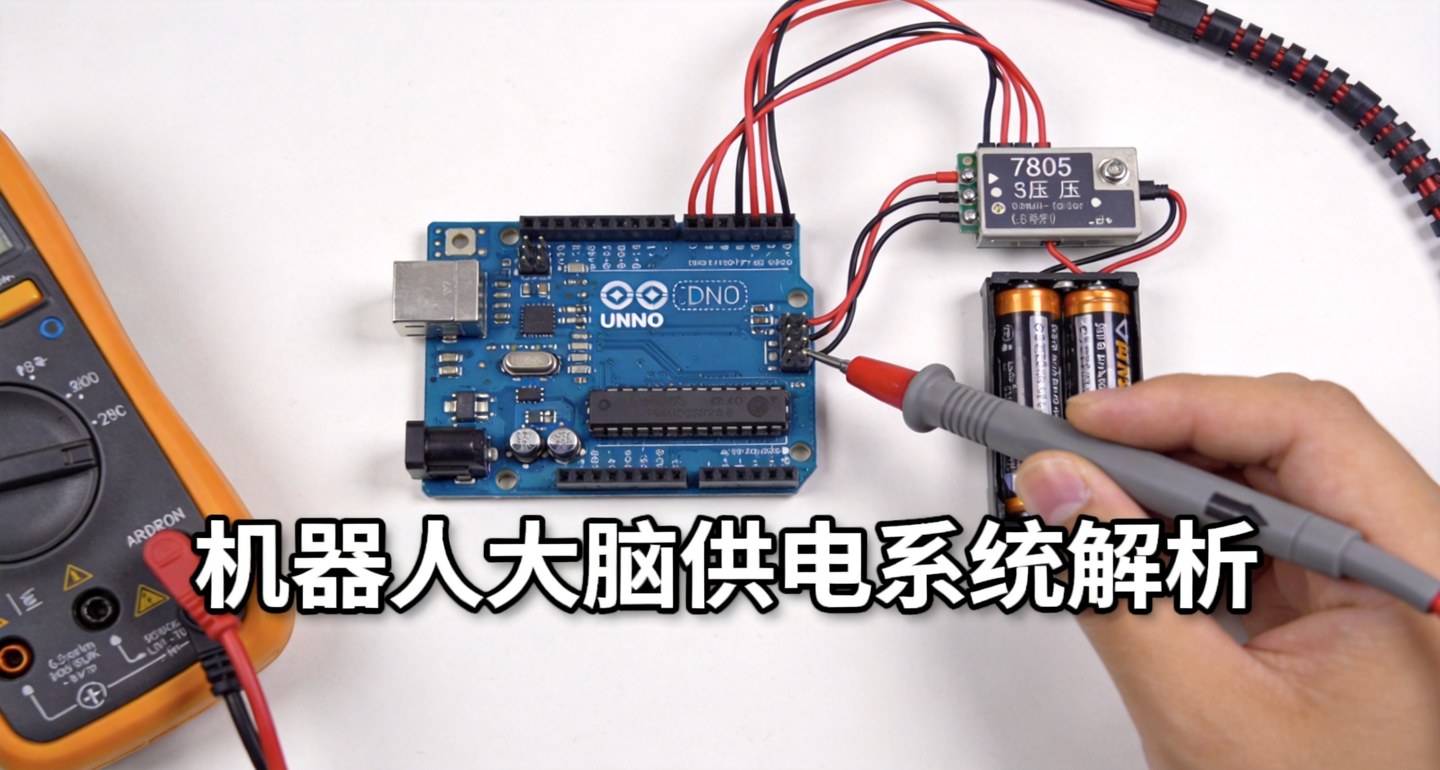
先说最容易被忽略的一条铁律:电机和逻辑必须分开供电。舵机、直流电机跑起来电流能到几百毫安甚至更大(一颗 SG90 堵转能飙到 500mA 上下),而 Arduino 板载稳压(AMS1117 这类)额定也就 500-800mA,还得自己消耗一部分。你让主机又开车又算账,一股脑从 5V 引脚抽电,瞬间的电流尖峰就把板子拉 brownout 复位了,程序原地重来。
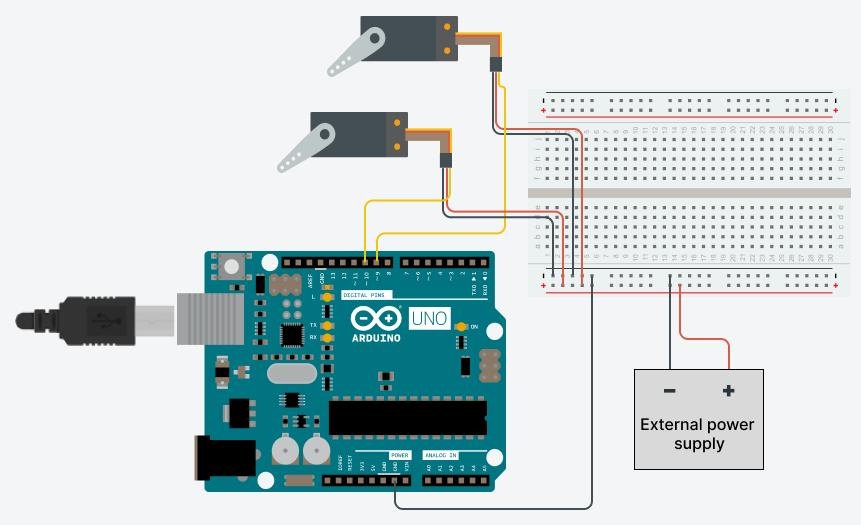
正确做法是给电机/舵机一条独立电源。舵机这类标称 4.8-6V 的,很多方案直接接一块 5-6V 的电源模块,或者用外接 5V 供电模块给舵机供电,Arduino 只用信号线去控制它。核心是:信号线和电源线分开,但地线一定要共地(两块电源的 GND 接在一起),不然信号没有参考基准,舵机根本没反应。
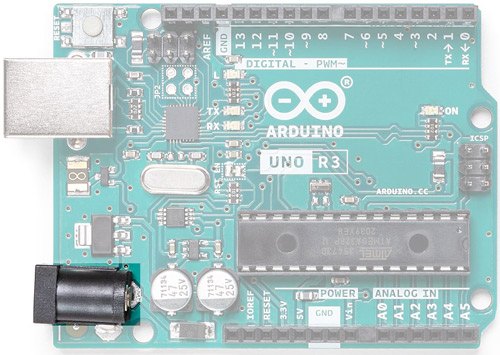
控制器自身怎么供电?Arduino 官方的建议是接 7-12V 的 DC 电源(USB 或电源适配器都行),因为板载的 5V 稳压需要足够的压差才能稳定输出。如果电压低于 7V,5V 引脚可能不足 5V,板子会不稳定;超过 12V 太久,稳压器容易过热。所以 3 节锂电池(约 7.4-11.1V)或者 9V 电池直接进 VIN 或电源插孔,是比较省心的做法。
要是你觉得一块板子又要供电又要控制太乱,可以像很多成品机器人那样用稳压扩展模块。比如 DFRobot 的 Power Shield 这类可调稳压板,输入 4.5-35V,输出 1.25-12V 连续可调,额定 2A、峰值 3A,能把 12V 电池稳到 5V 给舵机,效率高、发热低,还有自恢复保护,比拿板载稳压硬扛靠谱得多。
还有 3.3V 这档。ATMega328P 工作时虽然是 5V 逻辑,但很多高精度传感器、无线模块(蓝牙、LoRa)都走 3.3V,Arduino 板载 3.3V 引脚最大也就给 50mA 左右,别拿它去带稍大点的外设。需要较多 3.3V 电流时,给它们单独一路 3.3V 稳压,别挤在板子那 50mA 上。
给个实用的功率预算方法:把所有外设的峰值电流列出来(舵机动起来时的电流、传感器、指示灯),加总后再留 20% 余量。算出来如果 500mA USB 明显不够,就别硬着头皮用 USB 带舵机——换独立的 5V/2A 电源,或者直接上大电流降压模块。电源余量留够,各种诡异复位就都消失了。
最后一条小提醒:共地别忘、极性别接反、别从 5V 引脚反向灌大电流。供电理清楚了,机器人才能稳稳当当跑起来——很多所谓玄学问题,排查到最后都是供电没做好。


共地这个点太关键了,不共地信号真没反应,踩过坑
功率预算那段很实用,先算账再接线,省得接完到处找问题
原来舵机要单独供电啊,我之前老是自己重启,还以为板子坏了
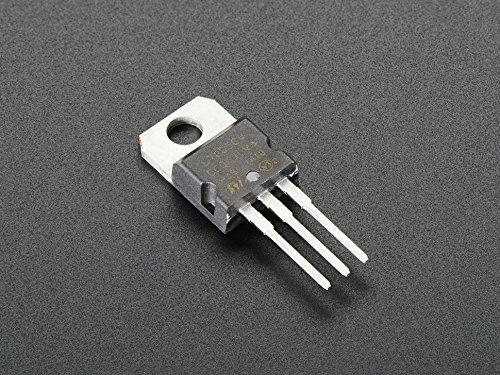
7805配2A余量才够,我之前用小板带两个舵机直接拉崩了