
想给小车加个"防撞眼睛",很多人第一反应是买块超声波模块。但超声波这东西有不少天生短板:打在软乎乎的布面上回波会被吸掉,打在斜面上会反射到不知道哪里去,测出来的数看着像那么回事,实际经常飘。这篇就换个思路,用 Adafruit 的 VL53L0X 激光测距模块接 Arduino,把原理、接线、代码一次讲清楚。它用一束人眼看不见的红外激光来回"报时",测距比超声波干脆得多。
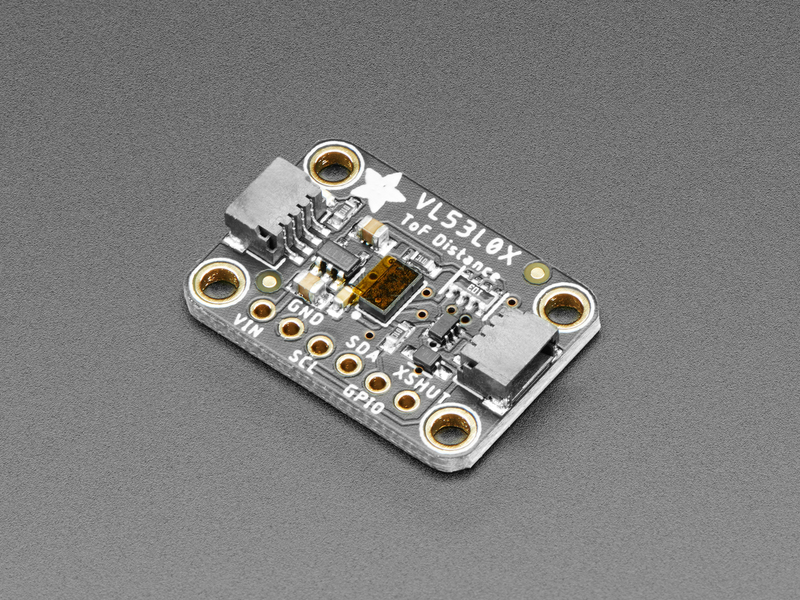
ToF 是什么:一束激光量时间
ToF 全称 Time of Flight,飞行时间。VL53L0X 芯片里有一颗极小的 VCSEL 激光发射器,对外发出的是 940nm 的红外光,落在人眼完全看不见的波段。激光打出去、碰到目标、弹回来,芯片内部的光学传感器把这一来一回的时间量出来,光速乘时间除以二,就是距离。整个"尺子"集成在一颗几毫米见方的芯片里。
底稿页给它的定位是"能测飞行时间的距离传感器",默认模式下量程约 50mm 到 1.2m,商品页标称口径是约 30 到 1000mm;切到长距离模式,打在白色反射面上能摸到 1.5 至 2 米。官方给的精度区间是 3% 到 12%,具体落在哪一档取决于环境光、距离和目标表面。
和超声波 HC-SR04 的本质区别
两者差别不在参数,在物理层。HC-SR04 靠超声波,声速约 340 米每秒;VL53L0X 靠光,光速 30 万公里每秒。速度快只是一方面,更要紧的是光束极窄:超声波有一个明显的感知锥,旁边有东西也会被"听见",激光的光路几乎是一根线,量的是正前方那一小块表面,定位更准。
再一个是软目标问题。海绵、布料、绒面这类东西会把声波大量吸收,超声波模块经常读数失真甚至读不出来;激光对这些表面照样有足够回光。底稿还点了一个对比对象:传统红外测距靠"反弹光量"来估距离,存在线性度问题和"远近距离读数歧义"(double imaging),ToF 直接量时间,这两个毛病都没有。
引脚与接线:四根线就够
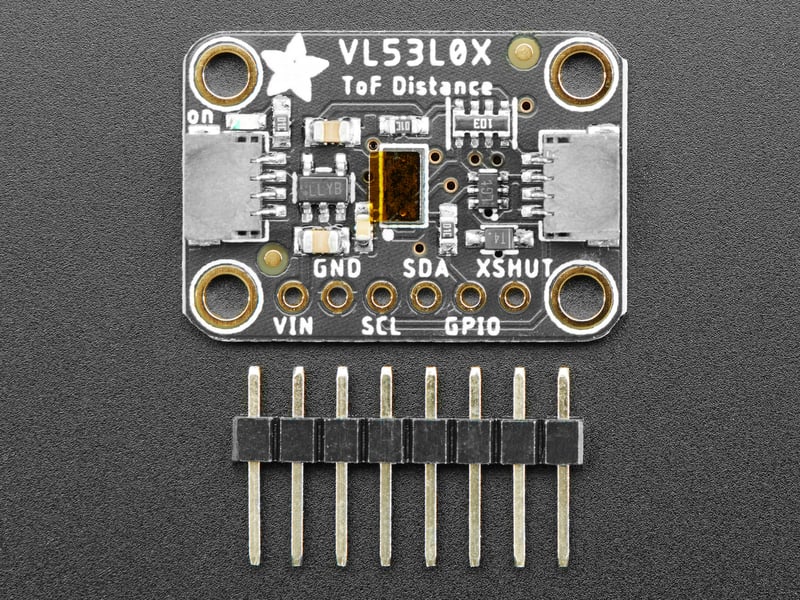
VL53L0X 是 I2C 器件,默认地址 0x29。Adafruit 这块转接板把 2.8V 供电和电平都处理好了,引出 Vin、GND、SCL、SDA 四个基本脚,另外还有 GPIO(数据就绪指示)和 SHDN/XSHUT(关断控制)。芯片本体是 2.8V 的,板载稳压器把 3 到 5V 输入降下来,所以接 5V 的 Arduino 完全不用操心电平。2v8 脚还能向外输出最多 100mA,是个顺带的小福利。
接线照抄底稿的口径:Vin 接 5V(与主控逻辑电平一致);GND 接共地;SCL 接 I2C 时钟线——UNO 和 328 系是 A5,Mega 是数字 21,Leonardo/Micro 是数字 3;SDA 接 I2C 数据线——UNO 上是 A4,Mega 是数字 20,Leonardo 上是数字 2。GPIO 这个脚没做电平转换,普通教程用不上它,先不管。
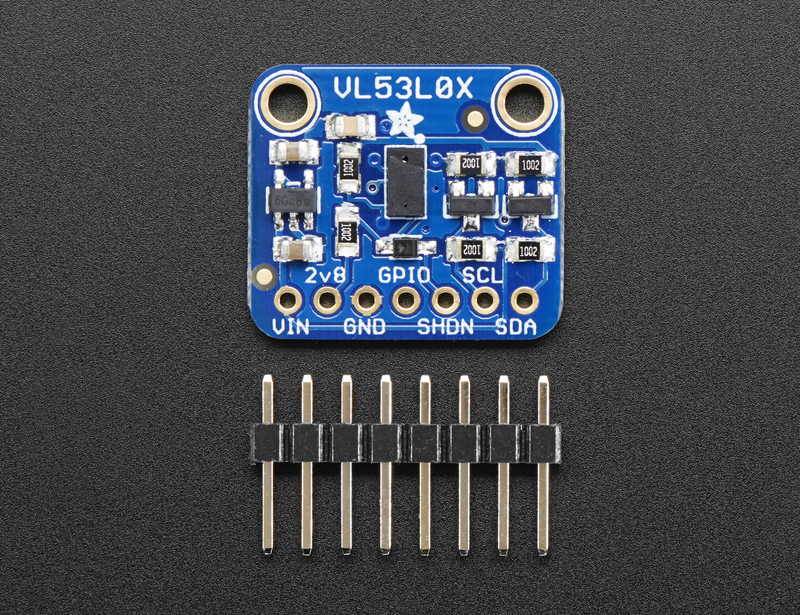
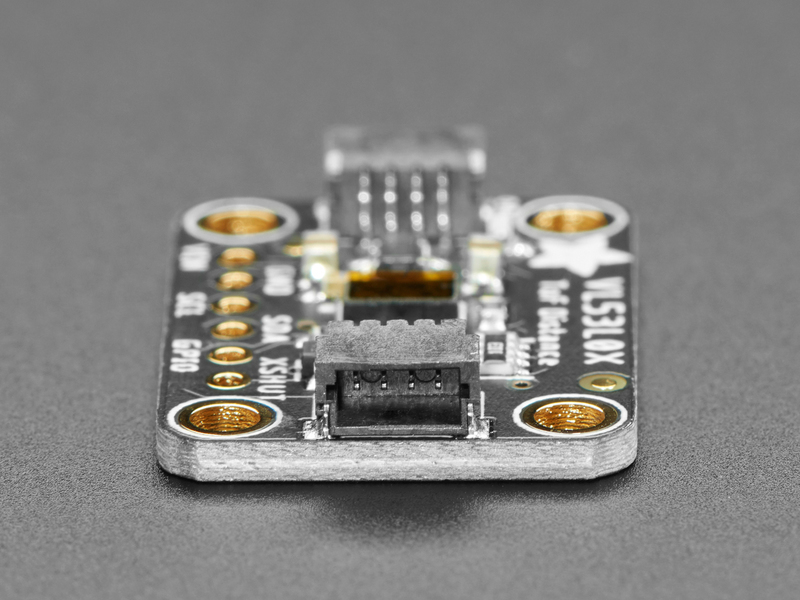
新版板子两侧加了 STEMMA QT 即插式连接器,买根配套线缆就能接,连烙铁都不用动;老版板子需要自己焊排针。两个版本代码完全一致,不影响下面的步骤。
装库、跑示例:三步出数
第一步装库:Arduino IDE 打开"管理库"(Manage Libraries),搜 Adafruit VL53L0X,点安装。第二步开示例:File、Examples、Adafruit_VL53L0X、vl53l0x,这是官方自带的连续测距演示,直接上传。第三步开串口监视器,波特率设 115200,手在传感器前上下移动,就能看到毫米级距离实时刷出来;没有探测到目标时会提示 out of range。
示例代码全文如下,逐字符原样贴出(头文件的尖括号按平台兼容惯例写成双引号,编译等价):
#include "Adafruit_VL53L0X.h"

Adafruit_VL53L0X lox = Adafruit_VL53L0X();

void setup() {
  Serial.begin(115200);

  // wait until serial port opens for native USB devices
  while (! Serial) {
    delay(1);
  }

  Serial.println("Adafruit VL53L0X test");
  if (!lox.begin()) {
    Serial.println(F("Failed to boot VL53L0X"));
    while(1);
  }
  // power
  Serial.println(F("VL53L0X API Simple Ranging example\n\n"));
}


void loop() {
  VL53L0X_RangingMeasurementData_t measure;

  Serial.print("Reading a measurement... ");
  lox.rangingTest(&measure, false); // pass in 'true' to get debug data printout!

  if (measure.RangeStatus != 4) {  // phase failures have incorrect data
    Serial.print("Distance (mm): "); Serial.println(measure.RangeMilliMeter);
  } else {
    Serial.println(" out of range ");
  }

  delay(100);
}
代码结构很简单:setup 里 Serial.begin(115200) 后等串口就绪,lox.begin() 初始化失败就停在原地打印错误;loop 里调 lox.rangingTest() 拿测量结构体,RangeStatus 不等于 4 才是有效读数(等于 4 代表相位失败,数据不可信),直接读 measure.RangeMilliMeter 就是毫米距离。第二个参数传 true 可以让库打印调试信息,排障时有用。
两个新手最容易踩的点:一是传感器表面贴的保护塑料膜必须撕掉,不撕读数全是糊的;二是同一个 I2C 总线上想挂多个 VL53L0X 时,地址得在软件里改——初始化时改用 lox.begin(0x30),或运行中调 lox.setAddress(0x30),且改地址时要靠 XSHUT 脚把其它传感器按住复位,一个个配。断电后地址不会保留,每次上电都要重来一遍。
长距离模式与精度取舍
默认模式稳妥,量程够小车避障用。想够更远,可以切长距离模式,代价是精度和稳定性让步。官方精度表把话说得很直白:白色目标(反射率 88%)在室内 120cm 处误差 3% 到 4%;灰色目标(反射率 17%)在 70cm 处误差就到 6% 到 7%;换到户外强光下,60cm 处也要 7% 左右。目标吸收激光越狠、环境光越强,读数越不可靠。
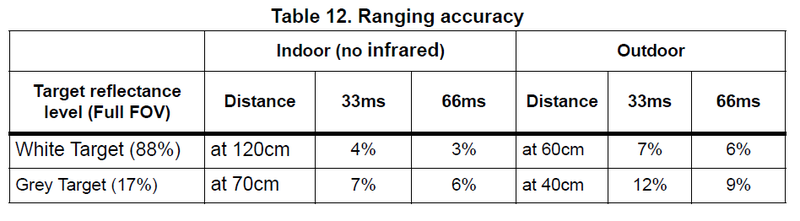
所以选型口径很简单:追求近距离快速避障、检测软目标、需要窄光束定位,选 VL53L0X 这类 ToF;只是粗略感知"前面有没有墙",超声波便宜皮实照样能用。玻璃和镜面是两类共同的坑——激光打上去要么穿透要么镜面反射到别处,读数会变得不可信,部署时要么避开,要么在目标上贴哑光材料。模块单价 14.95 美元,比超声波贵,但换来的是毫米级输出和干净的光路,给机器人做精细感知值得。










撕保护膜这条太真实了,我第一次用的时候忘了撕,数据糊得怀疑模块是坏的,折腾半天。
说说我的对比心得:超声波和激光测距其实不是替代关系,是互补关系。HC-SR04便宜、量程远(2到4米随便够),粗粒度防撞够用;VL53L0X光束窄、输出毫米级,适合需要精确定位的场景,比如小车贴墙走、机械臂防碰撞。精度表里那组数字很说明问题:白目标88%反射率室内误差3%到4%,灰目标17%反射率误差直接翻倍到6%到7%,所以部署时光照和目标表面比模式选择更影响读数。另外多传感器共总线那个XSHUT改地址流程确实繁琐,我建议预算够直接上VL53L1X,量程和抗干扰都更好。两个一起用,超声波当大范围哨兵、激光当精瞄,是性价比最高的组合。
之前一直用HC-SR04,被海绵目标坑过好几次,读数完全不可信。看完这篇才明白是声波被吸收了,换激光ToF确实是对症下药。
940nm红外那个细节讲得细,难怪从来见不到它发光。