
给机器狗做姿态环的朋友大概都纠结过同一个问题:IMU 到底买哪颗。BNO055、ICM-42688-P、MPU-9250 这三款是社区里出镜率最高的三个名字,一片是"开箱就给姿态角",一片是当下规格最漂亮的六轴,一片是老项目里遍地都是的九轴。我把三家的官方页和数据手册逐项对了一遍,这篇就是那份选型账(2026年11月21日查询)。
三款传感器各自是什么定位
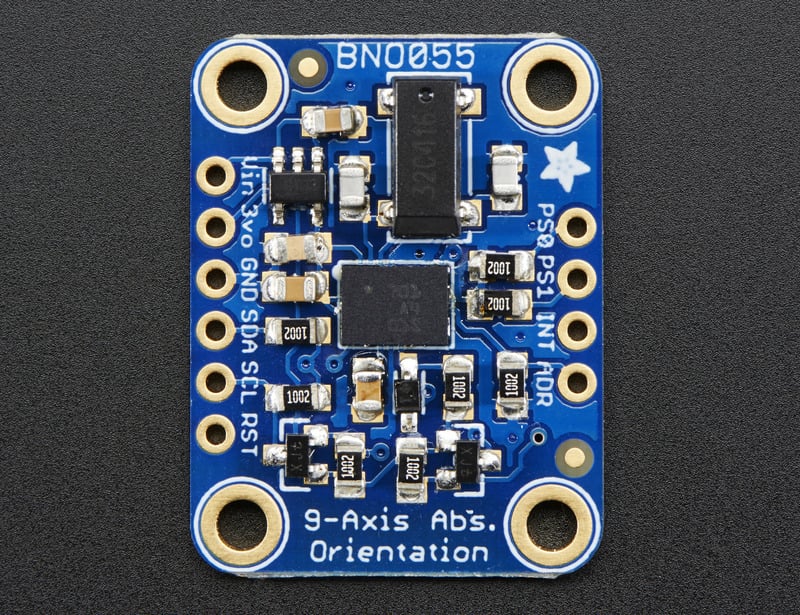
BNO055 是博世推出的九轴绝对姿态传感器,官方卖点是"不需要信号处理博士学位就能拿到绝对姿态"——芯片里内置了一颗独立的处理器跑融合算法,直接输出欧拉角、四元数这类解算好的姿态数据,不用自己动手做卡尔曼滤波。Adafruit 的 BNO055 转接板标价 29.95 美元和 34.95 美元两档(官方商城,截至2026年11月21日),在模块里不算便宜。
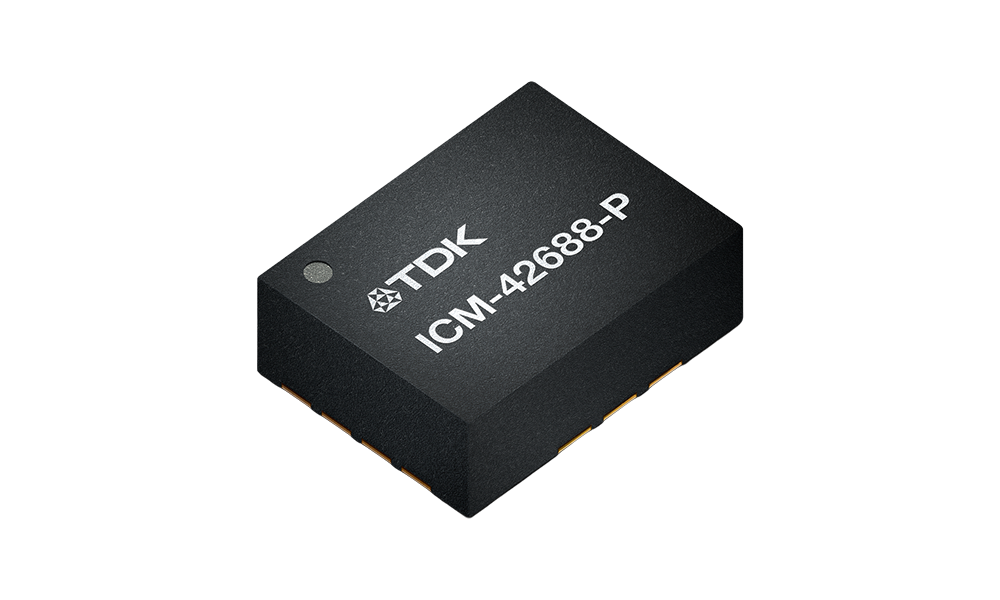
ICM-42688-P 是 TDK InvenSense 的高精度六轴 IMU,状态是量产中。官方页给出的关键数字:陀螺仪噪声 2.8 mdps/√Hz,加速度计噪声 70 μg/√Hz(低噪声模式),六轴工作电流 0.88 mA,陀螺量程 ±15.6 到 ±2000 dps 可选,加速度计量程 ±2/4/8/16g,接口支持 I3C、1 MHz I²C 和 24 MHz SPI,封装 2.50×3.00×0.91 毫米,目标市场直接写了 AR/VR/XR 和机器人。注意它是六轴,没有磁力计,姿态融合要靠主控自己算。
MPU-9250 是 InvenSense 的九轴多芯片模块:一颗die装三轴陀螺仪加三轴加速度计,另一颗die装旭化成的 AK8963 三轴磁力计,外加片上 DMP 运动处理器,整个塞进 3×3×1 毫米的 QFN 封装。数据手册写明:陀螺量程 ±250 到 ±2000 dps,磁力计量程 ±4800 μT,I²C 400 kHz 或 SPI,VDD 2.4 到 3.6V,支持 10000g 冲击可靠性。但要说清一个现状:立创商城该型号页面已标停产,新设计不建议再入。
分维度对照:算法、数据质量、功耗、接口
第一比片上算法。这一项 BNO055 碾压:融合解算在芯片里完成,直接给姿态角;MPU-9250 有 DMP 但九轴融合固件用起来并不省心;ICM-42688-P 干脆没有片上融合,官方给的是 APEX 运动函数(计步、倾斜、轻击、抬起唤醒这类),姿态解算完全交给主控。倒过来说,想自己调 EKF、想拿原始数据做研究的人,反而嫌 BNO055 是黑盒。
第二比数据质量。ICM-42688-P 的陀螺噪声 2.8 mdps/√Hz 是三款里最好的,官方明确以"最高性能六轴"定位;BNO055 的传感器核心规格普通,赢在解算而非裸数据;MPU-9250 服役年代最早,噪声和温漂都落后一代。做四足姿态环最怕陀螺漂移和噪声抖动,这一维度差距会直接体现在机身平稳性上。
第三比功耗和接口。ICM-42688-P 六轴 0.88 mA,还有低功耗模式,I3C 都支持,明显是给电池设备准备的;BNO055 功耗中等,只走 I²C,想要高速率读取会受限;MPU-9250 是 I²C 加 SPI 但没有 I3C。接口这局 ICM-42688-P 胜。
第四比生态和入手难度。BNO055 的库和教程最全,Adafruit 官方学习页从校准到可视化一路铺到尾,新手照抄就能跑;MPU-9250 网上资料量最大但鱼龙混杂,还分成 DMP 库和裸读两派;ICM-42688-P 生态相对年轻,不过官方软件用户手册、评估板资料都在持续更新。
分场景推荐与排序
综合排下来我的顺序是:ICM-42688-P 优于 BNO055 优于 MPU-9250。
场景一,四足、平衡车这类姿态控制项目,想省事快速出活:选 BNO055。直接读姿态角省掉整个调滤波的时间,代价是贵一点、带宽有限、姿态更新率做不了太高。调试期用它把环跑通,非常值。
场景二,追求性能上限、要自己写解算或做数据融合研究:选 ICM-42688-P。噪声和功耗规格是三款里最现代化的,主控算力够的话它就是当下最值得入的选择,这也是我把它排第一的原因。
场景三,复刻老开源项目或者练手九轴原始数据:MPU-9250 可以,但仅限手头有存货的情况。型号已经停产,新项目买它等于给自己埋备件雷,不建议。
最后泼两盆冷水:一是别拿参数表直接换算成"姿态准不准",BNO055 融合输出的手感好坏取决于校准流程,官方页专门花了整章讲校准,跳过校准直接用的人十有八九翻车;二是价格和供货状态易变,本文口径截至2026年11月21日,下单前自己再核一遍。
你的机器狗上现在贴的是哪颗 IMU?评论区聊聊踩过的坑。










四足姿态环用ICM-42688-P加自写Mahony的路过,2.8 mdps/√Hz这颗噪声确实顶,1K读取不带抖,就是融合得自己动手。
MPU-9250停产这条很关键,淘宝上GY-9250模块现在全是拆机料,价格还涨了,新项目真别碰了。
想问下BNO055姿态输出频率最高多少?做平衡车怕不够用,看资料说NDOF模式100Hz出头。
排序赞同,黑盒和自研两条路线说得实在,我就烦那种把BNO055吹成万能的,数据质量真比不过新一代六轴。
BNO055那个校准流程确实是劝退点,我第一次用没做磁力计校准,航向角飘得亲妈都不认识,后来照Adafruit的步骤跑了才稳。