
周末在工位上折腾小车,想在轮子转够一圈时立刻计数,结果发现靠 loop 里反复 digitalRead 的老办法,转快了就丢数。后来才知道这事有个标准答案:中断。这篇把 Arduino 的中断从概念到按键、再到定时器中断,用一个下午就能跑完的实验串一遍,代码全部搬自 DroneBot Workshop 2022 年那篇 Using Arduino Interrupts 和 Circuit Basics 的同题教程,我负责把它理顺、把坑标出来。
中断到底是什么:不用你一直盯着门
普通 Arduino 程序就是 setup 和 loop 两段,loop 从头跑到尾再回头,周而复始。你按按键的时刻是随机的,如果 loop 正卡在 delay(5000) 这种长操作上,按下这个动作就完全错过了——程序根本没在看那个引脚。
中断就是把"盯着门"这件事交给硬件。引脚电平一变化,处理器立刻放下手里的 loop,跳去执行你指定的那个函数(叫中断服务程序,ISR),执行完再回到刚才断开的位置继续跑。DroneBot 教程里的对比图很直观:没有中断时 loop 是一条直线,加了中断后,任何时刻都能被"拽"去先办急事。
代价是 ISR 有一堆不能做的事:delay() 不行,millis() 不行,Serial 打印也不行,因为这几个函数自己就依赖中断;ISR 里只该用声明成 volatile 的全局变量,快进快出。Circuit Basics 那篇还补了一句:真需要在 ISR 里等一小会,只能用 delayMicroseconds(),而且同一时刻只有一个中断在跑。
Uno 的中断引脚与 attachInterrupt 用法
Uno 上能挂硬件外部中断的引脚只有 D2 和 D3,这一点很多新手踩坑——接错引脚 attachInterrupt 写了也没反应。下面这张对照表建议存在手机里。
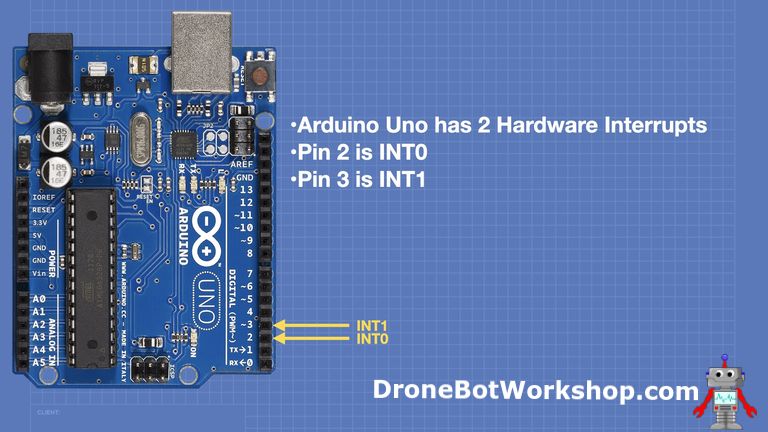
挂中断只要一行:
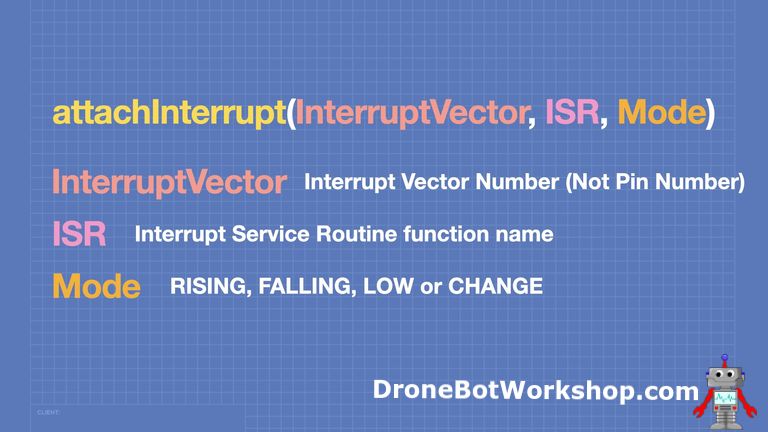
attachInterrupt(digitalPinToInterrupt(buttonPin), checkSwitch, FALLING);三个参数分别是:中断引脚(务必用 digitalPinToInterrupt() 换算,不同板子的中断向量号不一样,直接写数字换板就挂)、ISR 函数名、触发模式。模式有四个:RISING(低到高触发)、FALLING(高到低触发)、CHANGE(电平一变就触发)、LOW(保持低电平期间一直触发)。按键接 INPUT_PULLUP 时按下是从高变低,所以一般选 FALLING。
实验一:按键翻转 LED,顺便看清消抖
实验只需要一块 Uno、一个按键和 D13 自带的 LED。按键一端接 D2、一端接 GND,D2 用 INPUT_PULLUP 拉高,不用外接电阻。接线图如下。
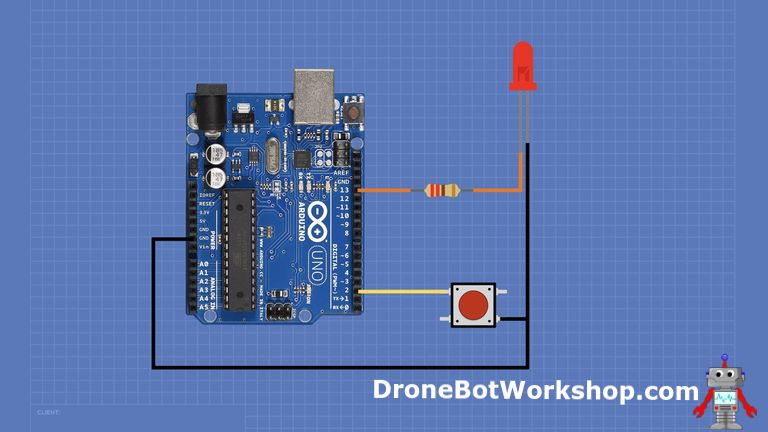
下面的代码把翻转逻辑放进 checkSwitch,loop 里故意放一个 5 秒的 delay 来制造"程序正忙"的场景,用来验证中断确实能随时插进来。
/*
  LED Toggle with Delay & Interrupt
  led-toggle-interrupt.ino
  Use pushbutton switch to toggle LED with interrupt

  DroneBot Workshop 2022
  https://dronebotworkshop.com
*/

// Define LED and switch connections
const byte ledPin = 13;
const byte buttonPin = 2;

// Boolean to represent toggle state

volatile bool toggleState = false;

void checkSwitch() {
  // Check status of switch
  // Toggle LED if button pressed

  if (digitalRead(buttonPin) == LOW) {
    // Switch was pressed
    // Change state of toggle
    toggleState = !toggleState;
    // Indicate state on LED
    digitalWrite(ledPin, toggleState);
  }
}

void setup() {
  // Set LED pin as output
  pinMode(ledPin, OUTPUT);
  // Set switch pin as INPUT with pullup
  pinMode(buttonPin, INPUT_PULLUP);

  // Attach Interrupt to Interrupt Service Routine
  attachInterrupt(digitalPinToInterrupt(buttonPin),checkSwitch, FALLING);
}

void loop() {

  // 5-second time delay
  Serial.println("Delay Started");
  delay(5000);
  Serial.println("Delay Finished");
  Serial.println("..............");
}
实测现象很说明问题:烧进去后,串口里"Delay Started / Delay Finished"照常每 5 秒打印一对,但你在 delay 中间按按键,LED 照样立刻翻转——中断完全不受 loop 卡顿影响。不过你会同时看到第二个现象:有时按一下 LED 翻了好几次。这就是按键抖动,机械触点闭合瞬间会蹦出十几毫秒的电平毛刺,FALLING 模式会把每次毛刺都当一次按下。
消抖怎么做:ISR 里最忌讳想当然
直觉做法是在 ISR 里 delay(200) 再翻转,早期教程也确实这么写。但 delay() 依赖 Timer0 中断,在 ISR 里根本不走时,这个 delay 在 AVR 上是不起作用的,等于白写。millis()、Serial 打印同理,全都依赖中断本身,ISR 内一律不可用。
靠谱的做法有三层:一是硬件上给按键并联一个 0.1uF 左右的电容吸收毛刺;二是软件上利用 LOW/CHANGE 模式配合中断外的主循环读状态确认;三是 Dr.Konrad 提倡的经典套路——ISR 里只记一个"发生过"的标志位,主循环检测到标志后再做去抖确认和真正的工作。ISR 越短越好,这个原则怎么强调都不过分。
实验二:定时器中断,让 LED 自己按节拍闪
外部中断之外,AVR 还有定时器中断。Uno 有三个定时器,Timer0 被 millis() 占着,Timer1 是 16 位的最适合做精确节拍。下面这段代码配置 Timer1 比较匹配中断,让 D13 LED 以 2Hz 自闪,全程不用 loop 干活。
/*
  Arduino Timer Interrupt Flash Demo
  timer-int-flash.ino
  Flash LED using Timer1

  DroneBot Workshop 2022
  https://dronebotworkshop.com
*/

// Define the LED pin
#define ledPin 13

// Define timer compare match register value
int timer1_compare_match;


ISR(TIMER1_COMPA_vect)
// Interrupt Service Routine for compare mode
{
  // Preload timer with compare match value
  TCNT1 = timer1_compare_match;

  // Write opposite value to LED
  digitalWrite(ledPin, digitalRead(ledPin) ^ 1);
}

void setup()
{
  // Set LED as output
  pinMode(ledPin, OUTPUT);

  // Disable all interrupts
  noInterrupts();

  // Initialize Timer1
  TCCR1A = 0;
  TCCR1B = 0;

  // Set timer1_compare_match to the correct compare match register value
  // 256 prescaler & 31246 compare match = 2Hz
  timer1_compare_match = 31249;

  // Preload timer with compare match value
  TCNT1 = timer1_compare_match;

  // Set prescaler to 256
  TCCR1B |= (1 << CS12);

  // Enable timer interrupt for compare mode
  TIMSK1 |= (1 << OCIE1A);

  // Enable all interrupts
  interrupts();
}


void loop()
{

}
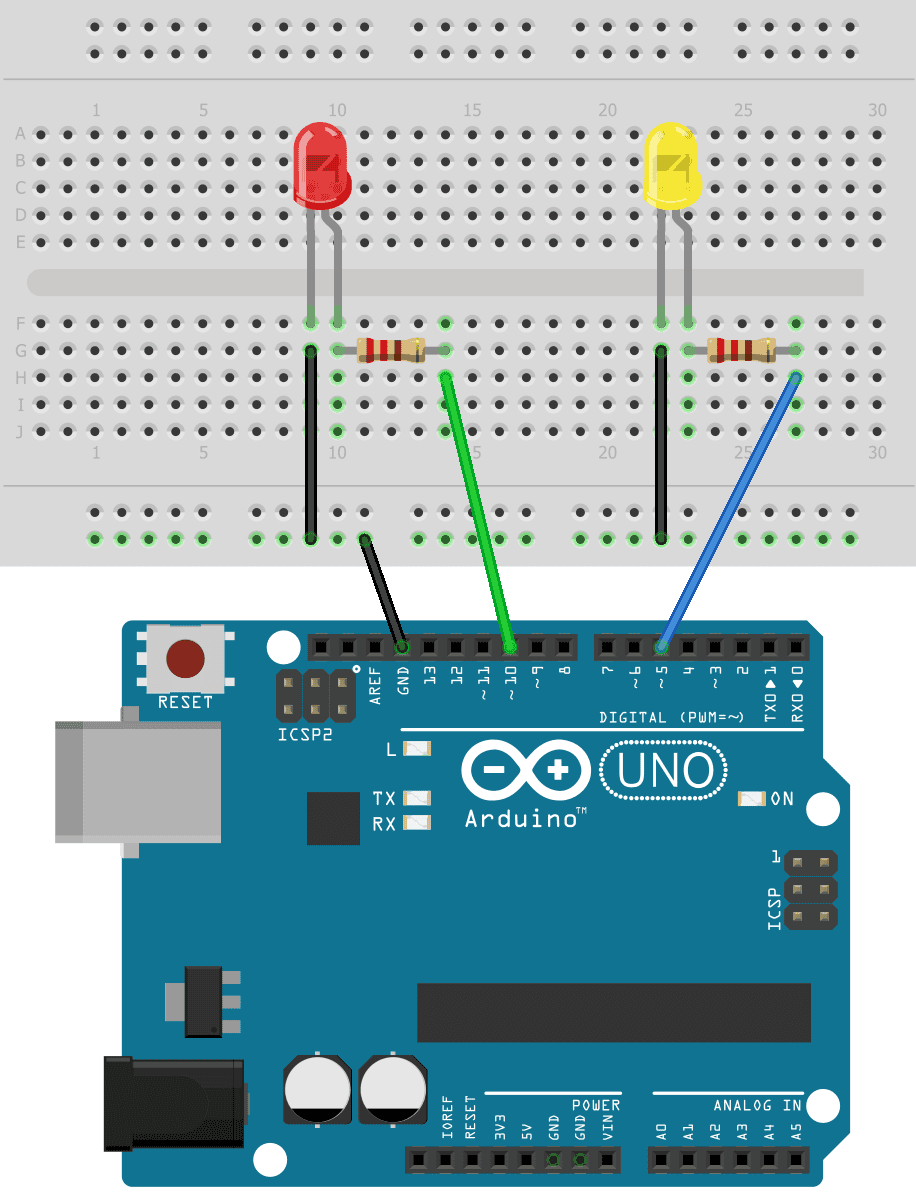
算一下账就明白这个配置怎么来的:16MHz 主频除以 256 分频,得到每秒 62500 次的计数节拍;Timer1 是 16 位计数器,从预装值 31249 数到 65536 溢出是 34287 个节拍,约 0.55 秒翻转一次 LED,肉眼看就是每秒两次的闪烁,原代码注释里标的 2Hz 就是这个意思,速度不满意改预装值或分频位即可。下面这张接线图取自 Circuit Basics 的同题示例:两只 LED 各串 220 欧电阻接数字引脚,同样由定时器中断驱动,换哪几个引脚、闪多快,原理一致。这段的实测现象是:loop 完全空着,LED 依然稳定地一秒两闪,而且不影响你同时去响应 D2 上的按键中断——两路中断互不干扰。
常见坑汇总
- Uno 只有 D2、D3 能挂外部中断,别的引脚要么换 pin change 中断(要直接操作 PCICR/PCMSK2 寄存器),要么换板。
- 共享变量必须加 volatile,否则编译器优化会让主循环永远读不到 ISR 的修改。
- ISR 里禁 delay()、millis()、Serial.print(),需要等待只能 delayMicroseconds(),长逻辑全部丢回主循环做。
- attachInterrupt 的第一个参数要用 digitalPinToInterrupt() 换算,直接填引脚号在 8 位机上碰巧能用,换 32 位板立刻失效。
- 按键中断先想抖动:现象是"按一下翻好几下",先消抖再怀疑代码。
- Timer0 被 Arduino 核心占用,自己写定时器中断用 Timer1 或 Timer2,动了 Timer0 会让 millis() 和 PWM 变调。
中断是把双刃剑:解决了轮询丢事件的问题,也带来一套新的纪律。两篇底稿都指向同一条主线——ISR 里只做最少的事,其余交给主循环。把这条记住,剩下的 attachInterrupt 和寄存器配置都只是查表功夫。周末有空的话,两个实验一共十几行代码,值得亲手跑一遍。










D2/D3 这个限制太真实了,第一次接 D4 半天没反应,查资料才知道要 pin change。
delay() 在 ISR 里不走时这个点讲得好,很多人栽在这,delayMicroseconds 才是唯一能用的。
定时器那个 31249 的预装值我之前一直没算明白,这篇 62500 节拍乘 0.55 秒的账终于对上了。
这篇把 ISR 的纪律讲到位了。补充一个我们的实际教训:之前做编码器计数,图省事在 ISR 里做了算术平均滤波,结果主循环串口输出全乱。后来严格按“ISR 只置标志位、主循环做重活”重构才稳。另外 volatile 真不是可选项,之前漏加一个状态变量,开 -Os 优化后主循环直接死循环读不到更新,降回 -O0 才发现原因,这种坑排查起来很费时间。