
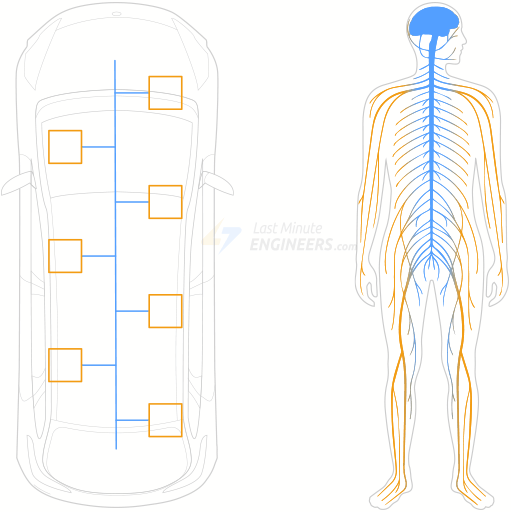
现代汽车里有超过70个ECU在同时工作,发动机控制器要把转速送给仪表盘,车门控制器要指挥车窗升降,全都靠一条总线互相喊话。这条总线就是CAN,1986年由博世提出,如今从轿车、卡车到拖拉机、飞机、轮船都是行业标准。想给Arduino补上这块能力,最省事的路径就是一块MCP2515 CAN总线模块,走SPI接口,十几根杜邦线就能把你的板子挂上车载网络。这篇把两节点互发消息的全流程理顺:原理、接线、装库、代码、串口结果,一次跑通。
先搞懂CAN总线怎么工作
CAN是一种多主总线,挂在总线上的每个节点(也就是ECU)都能主动发起广播,其余节点全部收得到,再各自判断这条消息与自己相不相关、要不要采纳。它和常见点对点通信最大的区别在于:总线上每个报文带一个唯一的CAN ID,用来表明这条消息"是什么",节点按ID过滤自己关心的内容,而不是按设备地址点名。
物理层是两根线:CAN High和CAN Low,紧密绞合在一起,让电磁干扰在两根线上产生同样大的影响,互相抵消。总线两端各接一个120欧姆终端电阻,防止高速信号在线缆末端反射回来干扰后续数据。电平上,两根线都是2.5V(压差为0)表示逻辑1,叫隐性状态,此时总线空闲,任何节点都可以抢着发;CAN High拉到3.5V、CAN Low压到1.5V(压差2V)表示逻辑0,叫显性状态,等于告诉全网"有人正在发话,其他节点等它说完"。
一个标准CAN帧由八个字段组成:SOF表示帧开始;ID是报文标识符,数值越小优先级越高;RTR标明这是发数据还是要数据;控制段里4位DLC说明后面跟几个字节;数据段最多8字节;然后是CRC校验、ACK应答槽和EOF帧结束符。每个节点内部则是三件套:CAN收发器负责电平转换、CAN控制器负责组帧收帧和过滤、微控制器负责决定发什么、拿到数据干什么。
认识MCP2515模块
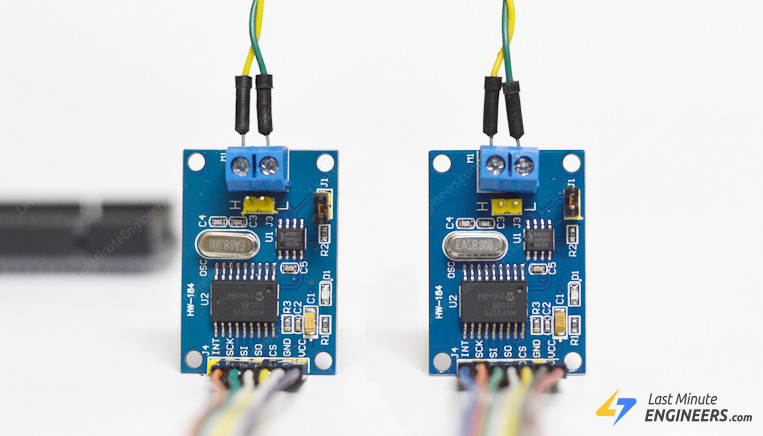
这块小蓝板上集成了两个核心芯片:Microchip的MCP2515独立CAN控制器,以及飞利浦(NXP前身)的TJA1050高速CAN收发器。MCP2515实现了CAN 2.0B规范,标准帧和扩展帧都能收发,片上自带6个29位报文滤波器和2个29位掩码,不需要的报文在芯片内部就筛掉了,不给主控MCU添负担;收到有效报文还可以从INT脚触发中断。
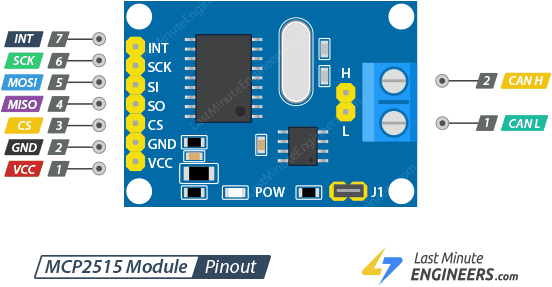
面向主控一侧有7根排针:INT是中断输出,SCK是SPI时钟,SI接MOSI(数据进模块),SO接MISO(数据出模块),CS是片选,拉低才开启SPI事务,GND和VCC分别接地和5V供电——官方口径是VCC只能接5V。面向总线一侧是一个H/L两位接线端子加一组2针公排针,H接CAN High,L接CAN Low。板上还带一个120欧终端电阻和配套跳线帽:模块处于总线首端或末端时插上跳线启用电阻,位于中间节点时要拔掉。
| 项目 | 参数 |
|---|---|
| 工作电压 | 4.75V-5.25V(由TJA1050要求决定) |
| CAN规范 | Version 2.0B,最高1Mb/s |
| 晶振频率 | 8MHz |
| 发送缓冲 | 3个,带优先级与中止机制 |
| 接收缓冲 | 2个,带报文优先存储 |
| 报文滤波器 | 6个29位滤波器 / 2个29位掩码 |
| 主机接口 | 高速SPI(10MHz) |
速率上限和总线长度是一对矛盾:1Mb/s时总线最长40米,降到125kb/s能拉到500米。TJA1050最多允许110个节点挂上同一条总线。这两项在官方文档里都有明确数字,规划长距离组网时要先按距离定速率。
双节点接线
本例搭一个最简单的两节点网络:一个发、一个收,两块Arduino各配一块MCP2515模块,接线完全相同。以UNO/Nano V3.0为例,SPI是固定脚位:D13接SCK、D12接SO(MISO)、D11接SI(MOSI)、D10接CS;模块VCC接5V、GND接地;INT脚接D2。换其他型号的Arduino板,先查官方文档确认自己的SPI脚位再动手。
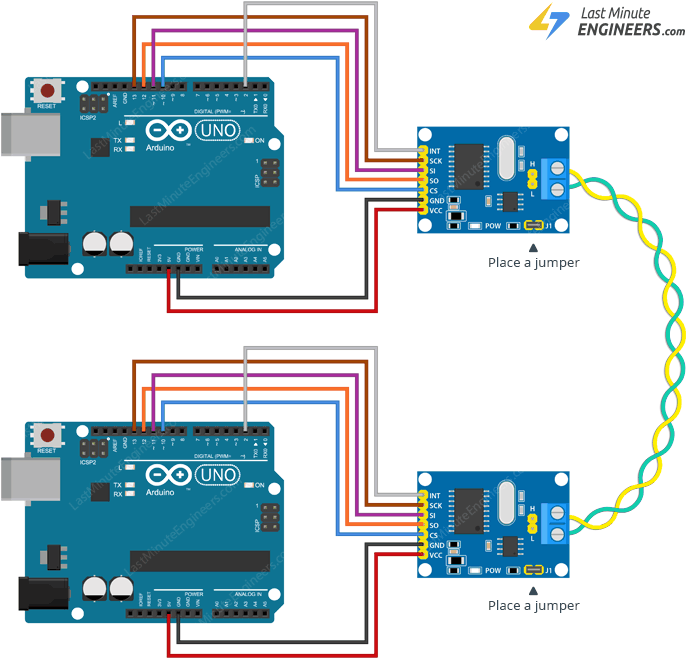
两块模块之间CAN L对接CAN L、CAN H对接CAN H。线材用双绞线最理想,但面包板短距离测试不强制;总线越长、环境电磁噪声越大,双绞和屏蔽就越不能省。因为只有两个节点,两块模块的终端电阻跳线帽都要插上——正好覆盖总线两端。
装CAN库
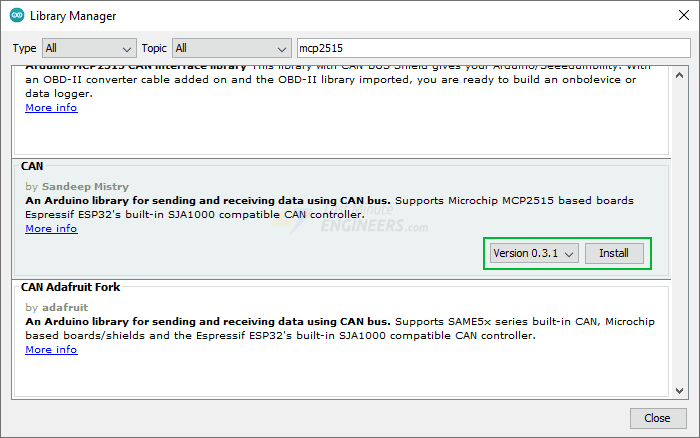
打开Arduino IDE,进Sketch > Include Library > Manage Libraries…,等库索引下载完,搜索框输入mcp2515,找到Sandeep Mistry写的CAN库,点Install即可。这个库把MCP2515的寄存器操作都封装好了,API和Arduino串口的写法风格一致,上手很快。
发送端代码
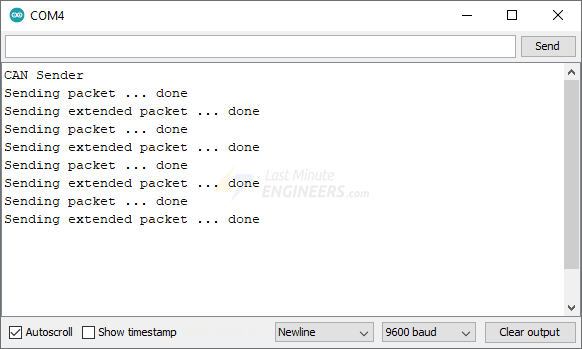
发送节点每秒发两条包:一条标准帧(11位ID 0x12,装"hello"),一条扩展帧(29位ID 0xabcdef,装"world")。代码直接照搬官方示例,唯一调整是把#include的尖括号写成双引号,这是站点编辑器的兼容处理,两种写法在Arduino工具链里对库搜索路径等价:
#include "CAN.h"

void setup() {
  Serial.begin(9600);
  while (!Serial);

  Serial.println("CAN Sender");

  // start the CAN bus at 500 kbps
  if (!CAN.begin(500E3)) {
    Serial.println("Starting CAN failed!");
    while (1);
  }
}

void loop() {
  // send packet: id is 11 bits, packet can contain up to 8 bytes of data
  Serial.print("Sending packet ... ");

  CAN.beginPacket(0x12);
  CAN.write('h');
  CAN.write('e');
  CAN.write('l');
  CAN.write('l');
  CAN.write('o');
  CAN.endPacket();

  Serial.println("done");

  delay(1000);

  // send extended packet: id is 29 bits, packet can contain up to 8 bytes of data
  Serial.print("Sending extended packet ... ");

  CAN.beginExtendedPacket(0xabcdef);
  CAN.write('w');
  CAN.write('o');
  CAN.write('r');
  CAN.write('l');
  CAN.write('d');
  CAN.endPacket();

  Serial.println("done");

  delay(1000);
}
CAN.begin(500E3)以500kbps初始化总线,失败就卡死在while(1),串口会打出"Starting CAN failed!"。beginPacket指定ID,write塞数据,endPacket真正发出去;扩展帧换成beginExtendedPacket,其余一致。如果一条总线上挂多个发送节点,每个节点都要用互不相同的报文ID。
接收端代码
接收节点不用轮询,靠中断回调:注册CAN.onReceive(onReceive)后,loop()留空,有效报文一进接收缓冲区就自动触发回调函数。回调里先判帧类型,再按RTR与否分别处理:
#include "CAN.h"

void setup() {
  Serial.begin(9600);
  while (!Serial);

  Serial.println("CAN Receiver Callback");

  // start the CAN bus at 500 kbps
  if (!CAN.begin(500E3)) {
    Serial.println("Starting CAN failed!");
    while (1);
  }

  // register the receive callback
  CAN.onReceive(onReceive);
}

void loop() {
  // do nothing
}

void onReceive(int packetSize) {
  // received a packet
  Serial.print("Received ");

  if (CAN.packetExtended()) {
    Serial.print("extended ");
  }

  if (CAN.packetRtr()) {
    // Remote transmission request, packet contains no data
    Serial.print("RTR ");
  }

  Serial.print("packet with id 0x");
  Serial.print(CAN.packetId(), HEX);

  if (CAN.packetRtr()) {
    Serial.print(" and requested length ");
    Serial.println(CAN.packetDlc());
  } else {
    Serial.print(" and length ");
    Serial.println(packetSize);

    // only print packet data for non-RTR packets
    while (CAN.available()) {
      Serial.print((char)CAN.read());
    }
    Serial.println();
  }

  Serial.println();
}
跑起来看结果
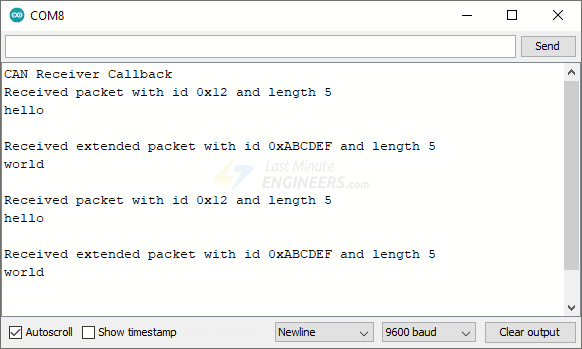
两块板分别烧入对应代码后,串口监视器都开9600波特率。发送端每秒交替打出"Sending packet ... done"和"Sending extended packet ... done";接收端则按帧结构拆解输出——"Received packet with id 0x12 and length 5"后面跟一行hello,扩展帧则是id 0xABCDEF、length 5、内容world。两行输出对上了,说明整条链路(SPI、MCP2515组帧、TJA1050电平转换、双绞线传输、对端滤波接收)全部打通。
这套最小系统之后,玩法就开阔了:读车上OBD接口的冷却液温度、节气门开度、车速、发动机转速做仪表项目,或者在自己做的多设备系统里跑抗干扰的主干通信。先把这一跳打通,后面的多节点组网不过是把同样的电路往总线上继续挂——首末端子插跳线、中间节点拔掉,仅此而已。










拆过好几块这种蓝板,MCP2515加TJA1050是标准组合,8兆晶振基本是标配。原理部分写得比datasheet清楚。
H接H、L接L,我第一次把两根线交叉接了,总线直接静默,一根包都收不到,查了一晚上才发现。
6个29位滤波器确实省心,无关报文在芯片里就丢掉了,MCU不会被总线上不相干的广播刷中断。
毕业设计正好要读车速和发动机转速,这篇把库和代码都给全了,先照着跑通两节点再说。
这套接线我去年踩过一个大坑:中间节点忘了拔终端电阻跳线,两块板之间时通时不通,报文CRC错误一堆,折腾了两天才反应过来。文章里『首末端子插跳线、中间节点拔掉』这条一定要记住,120欧是给总线两端的,中间多挂一个等于并联变了阻值,信号全乱。另外SPI脚位UNO和Nano是13/12/11/10没跑,但Mega就不一样了,动手前真得查自己板子的引脚图。