
想让云台缓慢转动、给窗户塞个自动开合器、给机械臂加一个转角精确的关节,步进电机比普通直流电机好控制得多——它接收的是一个个脉冲,转过多少度几乎由脉冲数决定。28BYJ-48加ULN2003驱动板就是入门最友好的一套,这篇把接线、驱动和避坑讲透。
为什么步进电机要配ULN2003
28BYJ-48是四相五线的减速步进电机,内部自带1/64减速箱,所以转速不快但力矩和角度都很稳。Arduino的引脚带不动步进电机线圈的大电流,所以要经过ULN2003驱动板——它是一组达林顿晶体管阵列,负责把单片机的信号放大成能推动电机的大电流。
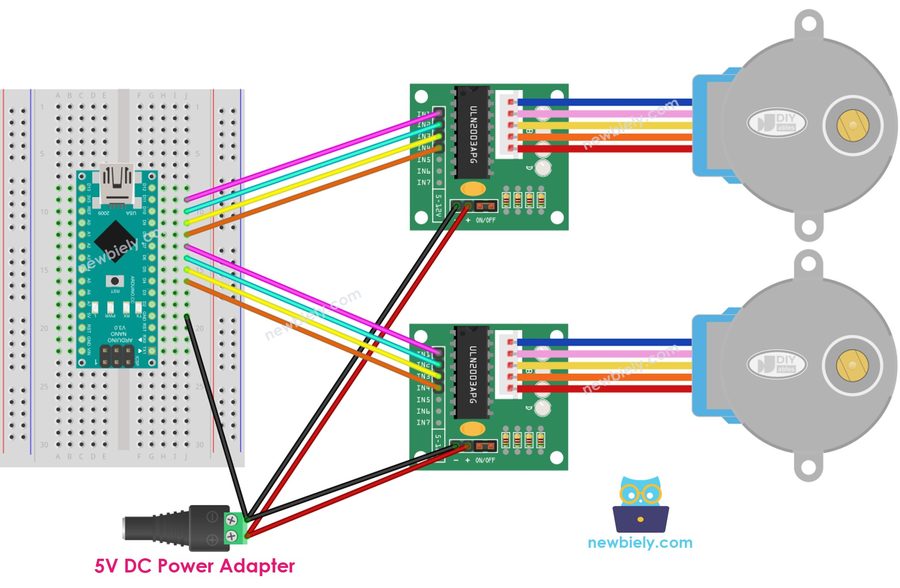
驱动板上通常有IN1到IN4四个输入脚和旁边一组电机接线端子,逻辑很清晰:单片机把脉冲信号送到IN1到IN4,驱动板再放大给电机的四相绕组,逐相通电就能让电机一步步转起来。
28BYJ-48怎么接线到Arduino
接法分两边:驱动板电源侧,VCC和GND接一个外接5V电源(不要用Arduino自带的5V去带电机,容易供电不足);信号侧,驱动板的IN1、IN2、IN3、IN4分别接Arduino的D8、D9、D10、D11,GND共地。
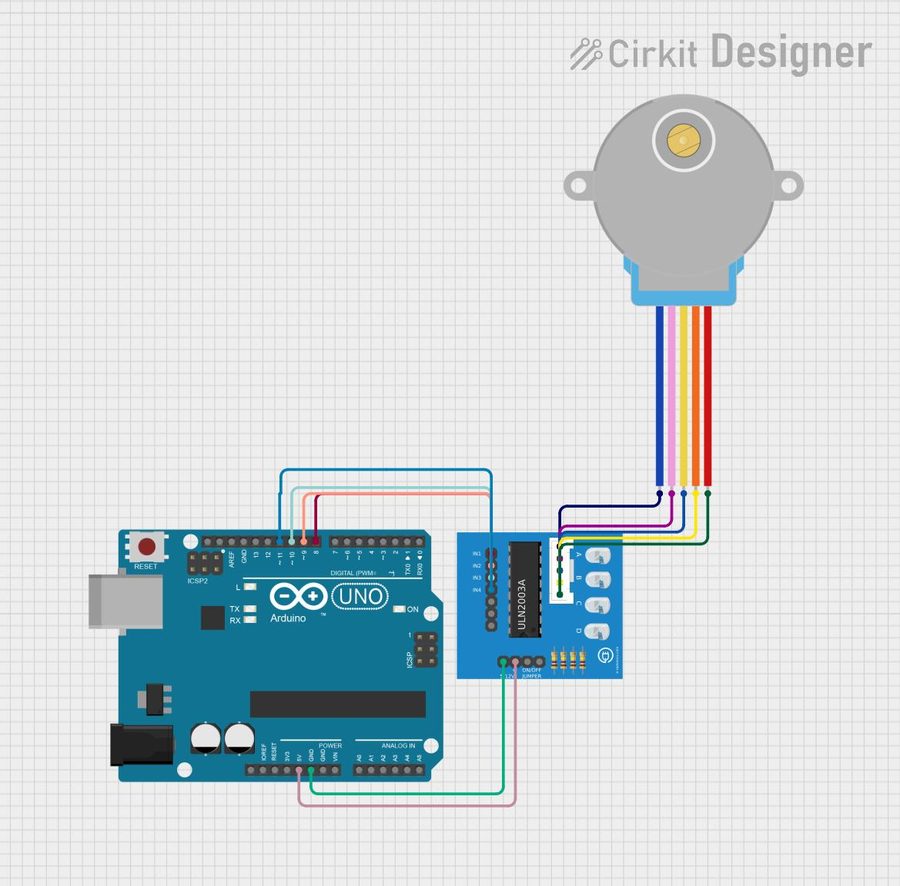
电机侧就是那根五色排线接到驱动板标的A、B、C、D和公共端上,通常是一一对应插好,别把公共端和某相搞混。
转角控制与两个避坑点
库用AccelStepper或Stepper,初始化时把输入脚和步数传进去,28BYJ-48配1/64减速后,半步模式转一圈大约是4096步,靠这个步数就能精确定位。想让角度准确,程序里把每转对应的步数算对就行。
避坑也要提醒:一是电流和驱动频率,别把电机的半步转速设得飞快,这个电机本身就不是爆转的料,转快了容易失步;二是供电一定要共地,外接电源的地和Arduino的地要连在一起,否则信号收不到、电机不动。接线规范、步数算准,一个稳稳的减速推进关节就好了。


半步4096步转一圈,步数算准了转角就很准
电机别用Arduino自带的5V带,供电不足它就转不动
外接电源记得和Arduino共地,不共地信号收不到