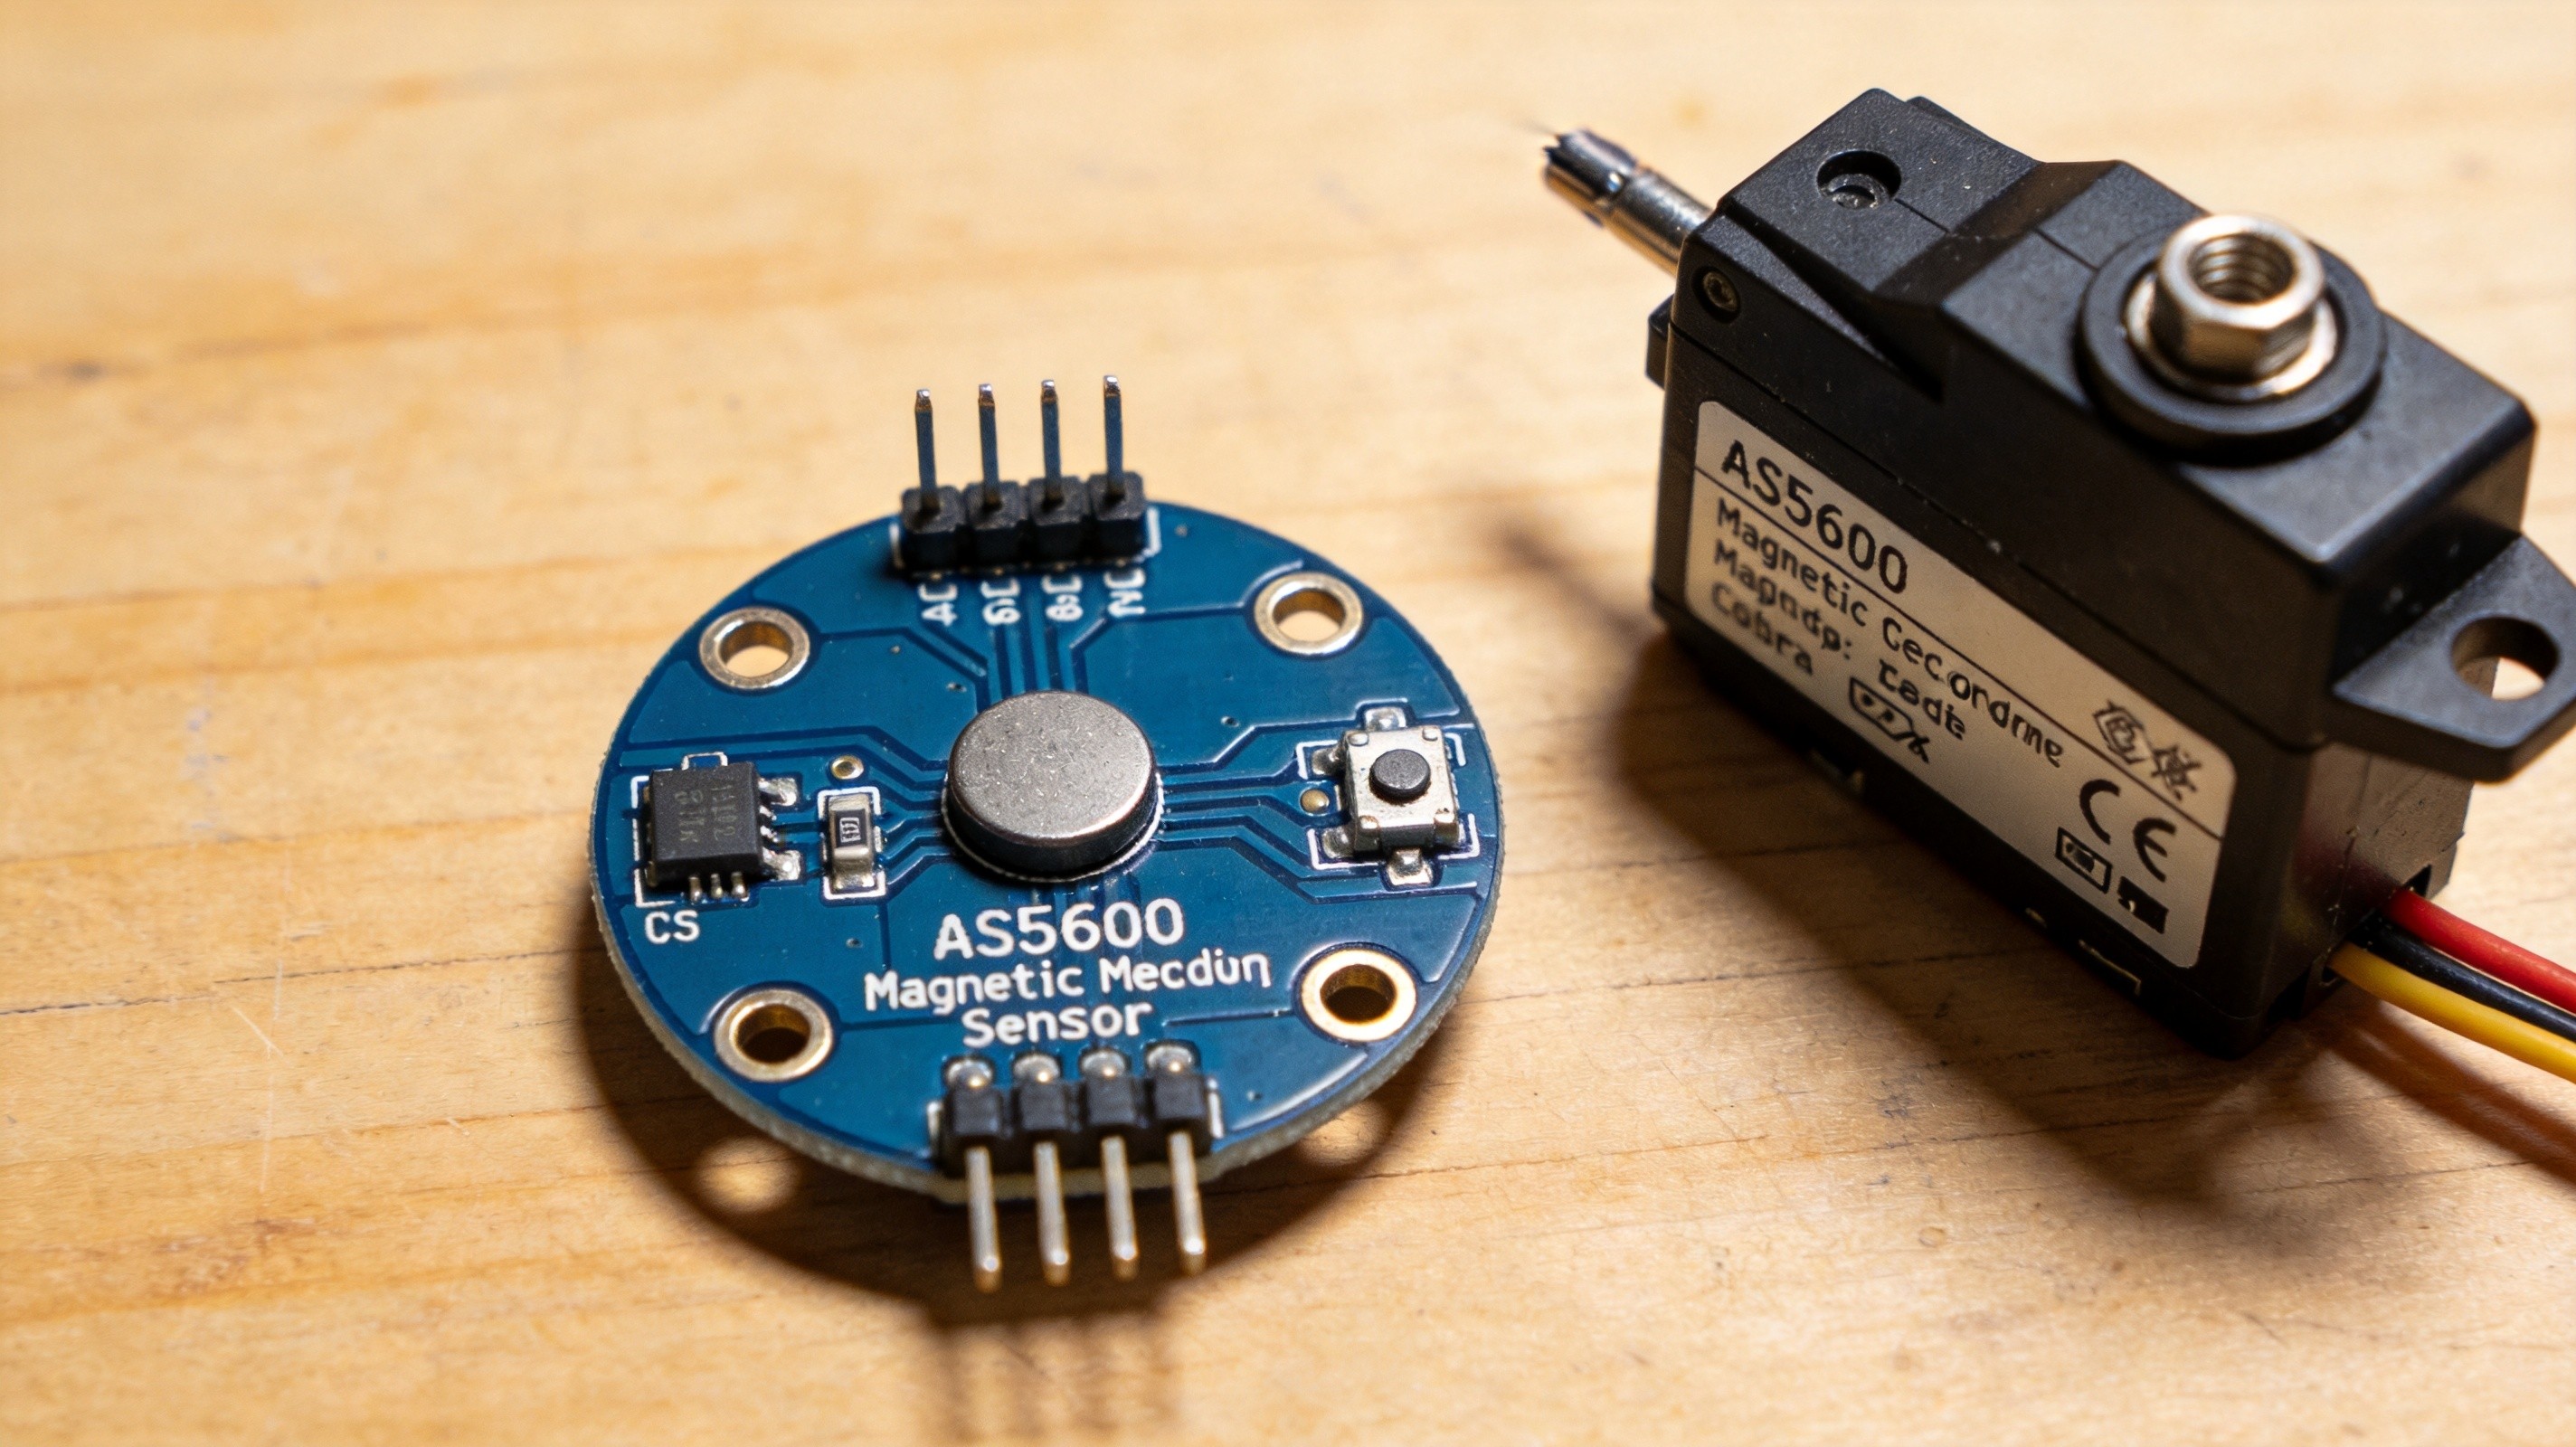
普通舵机只能转180度,还转到位了就不知道自己在哪。如果你想让云台无限旋转还能精确指角度,或者想自己做个闭环的360度定位舵机,AS5600这颗磁编码器芯片是性价比很高的答案。它靠感应磁铁的磁场方向读出绝对角度,掉了电也知道自己在几度,这篇把接线和校准一次讲清。
AS5600是I2C接口的12位磁编码器,能测完整360度,精度能到约0.09度。它的原理是内部放一个霍尔传感器阵列,去感应旋转轴上一颗径向磁化小圆磁铁的角度。因为是非接触测量,没有机械磨损,寿命和稳定性都比电位器好很多。
接线就四根,关键在磁铁
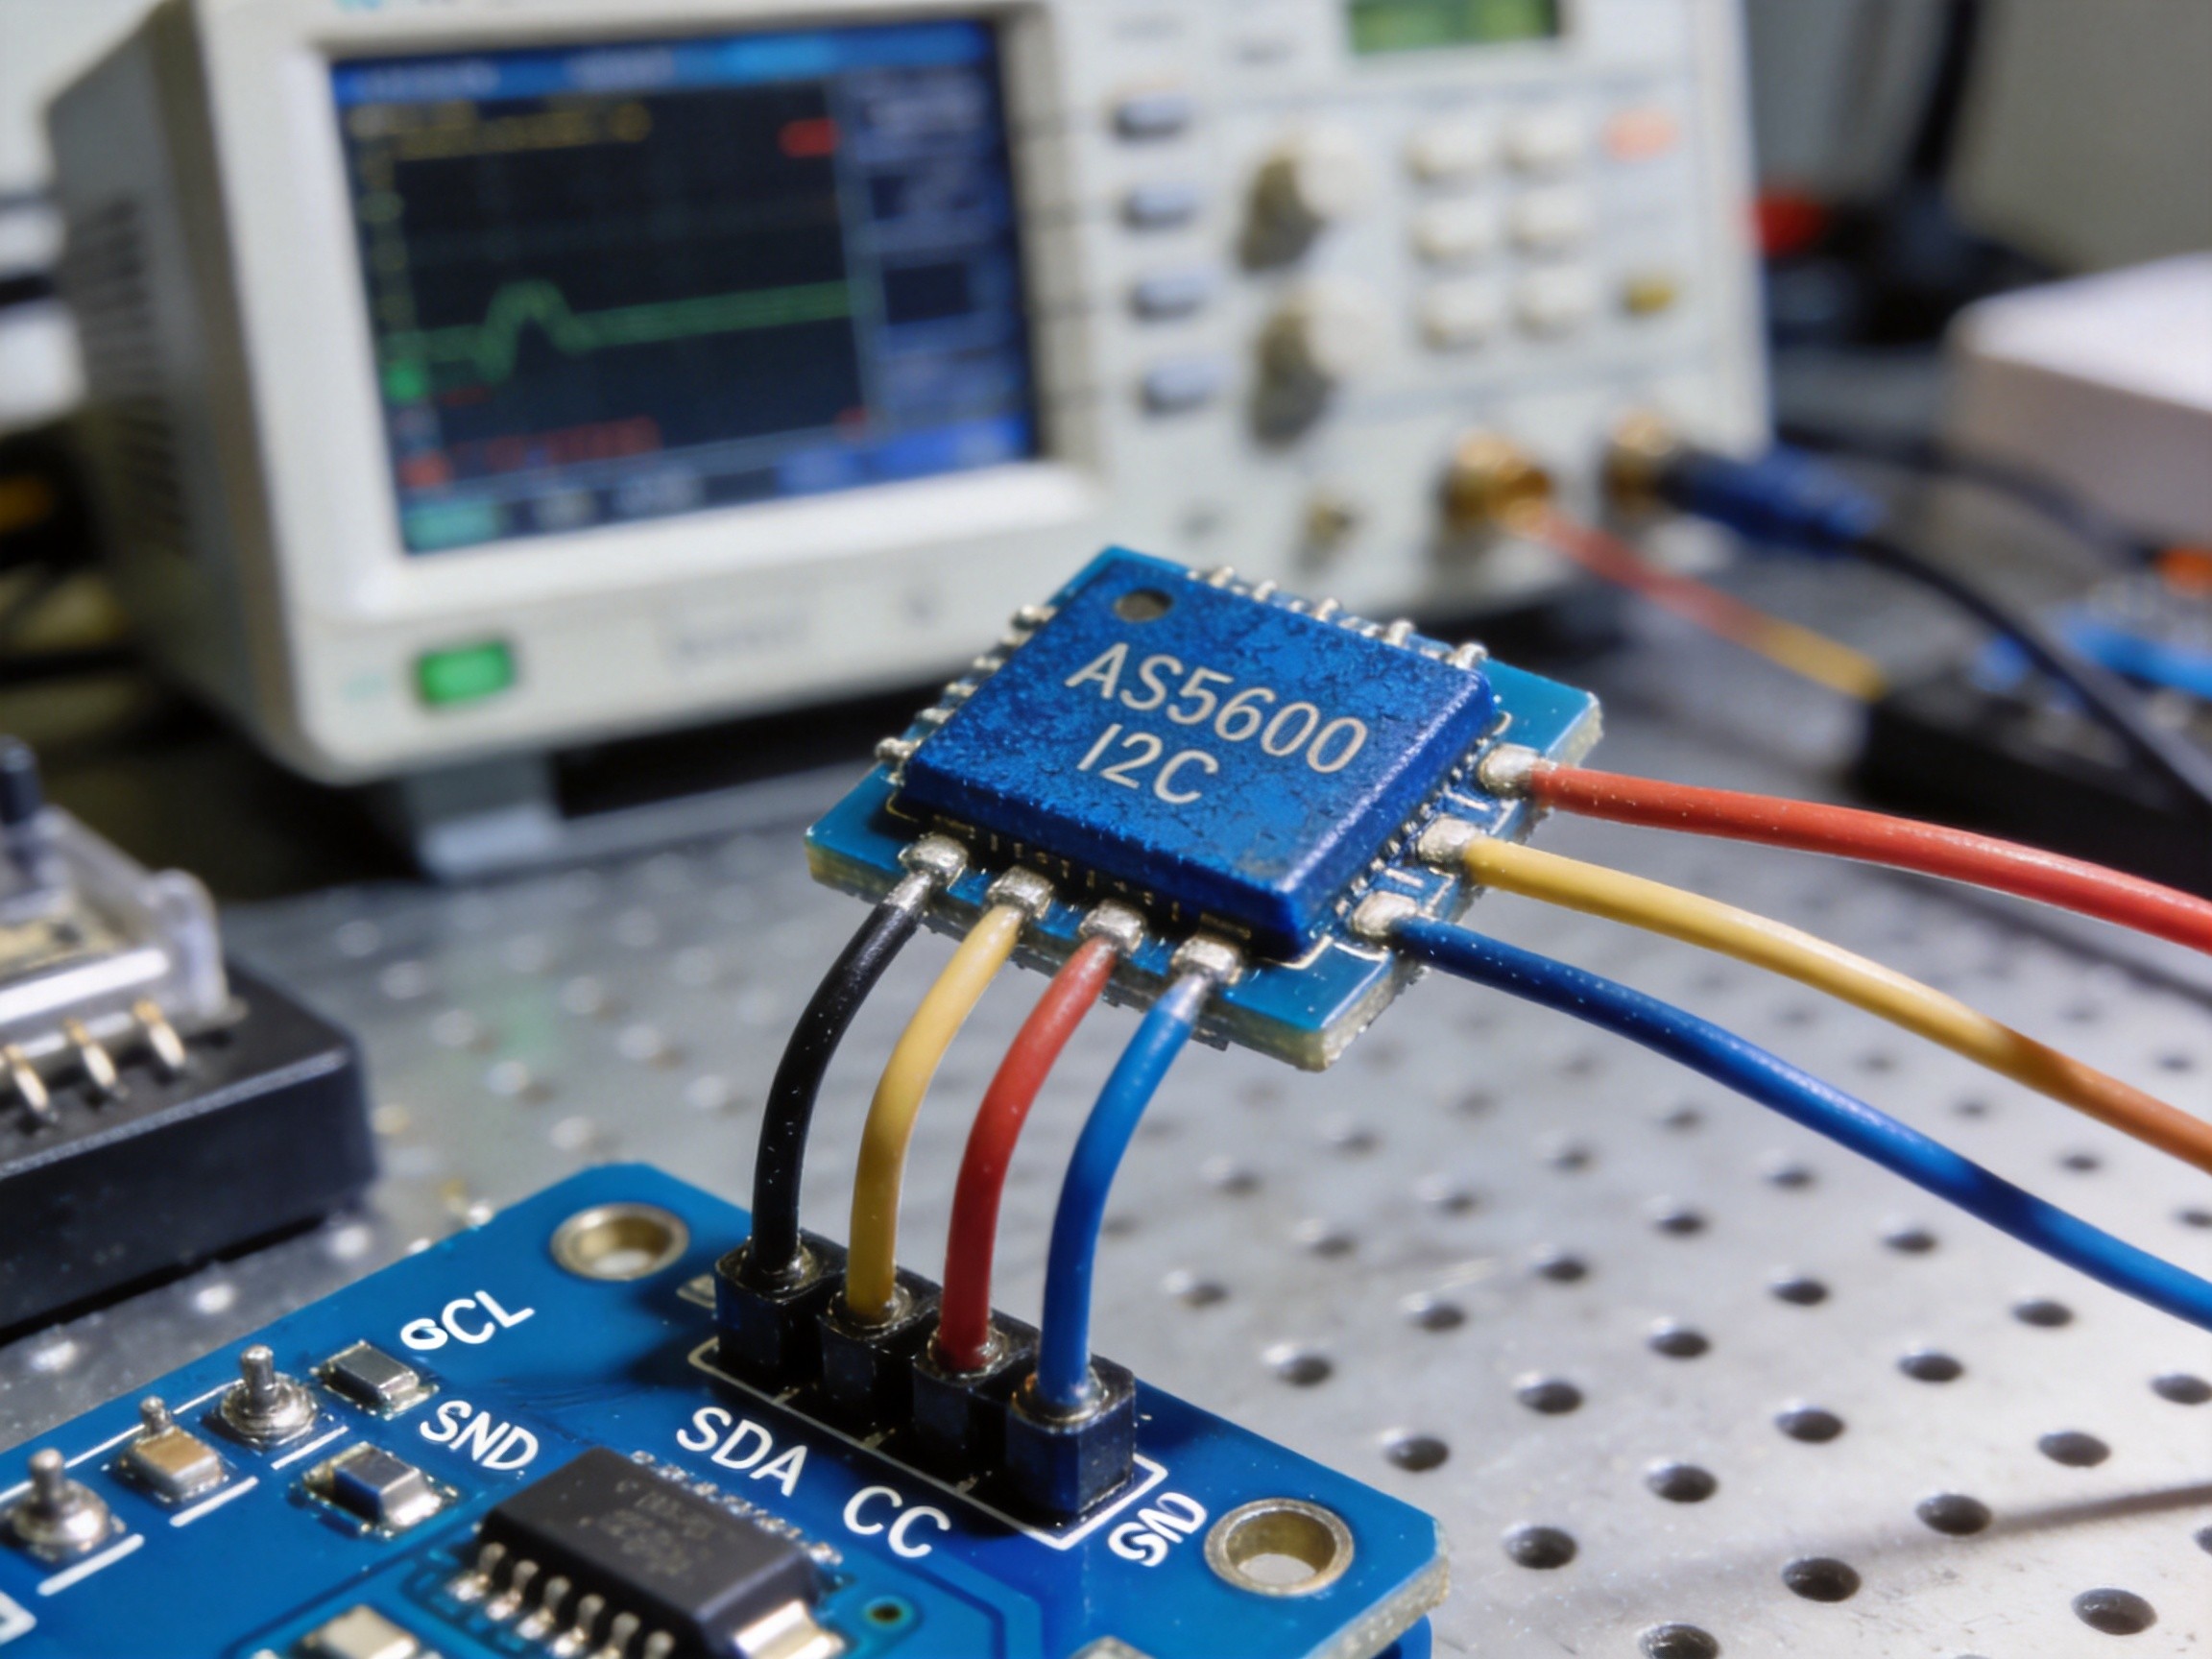
AS5600模块引脚简单:VCC、GND接电源,SDA、SCL接主控的I2C引脚。它兼容3.3V和5V逻辑,做DIY时大部分主控都能直连。和很多传感器一样,它也要跟主控共地,否则读回来数据乱跳。
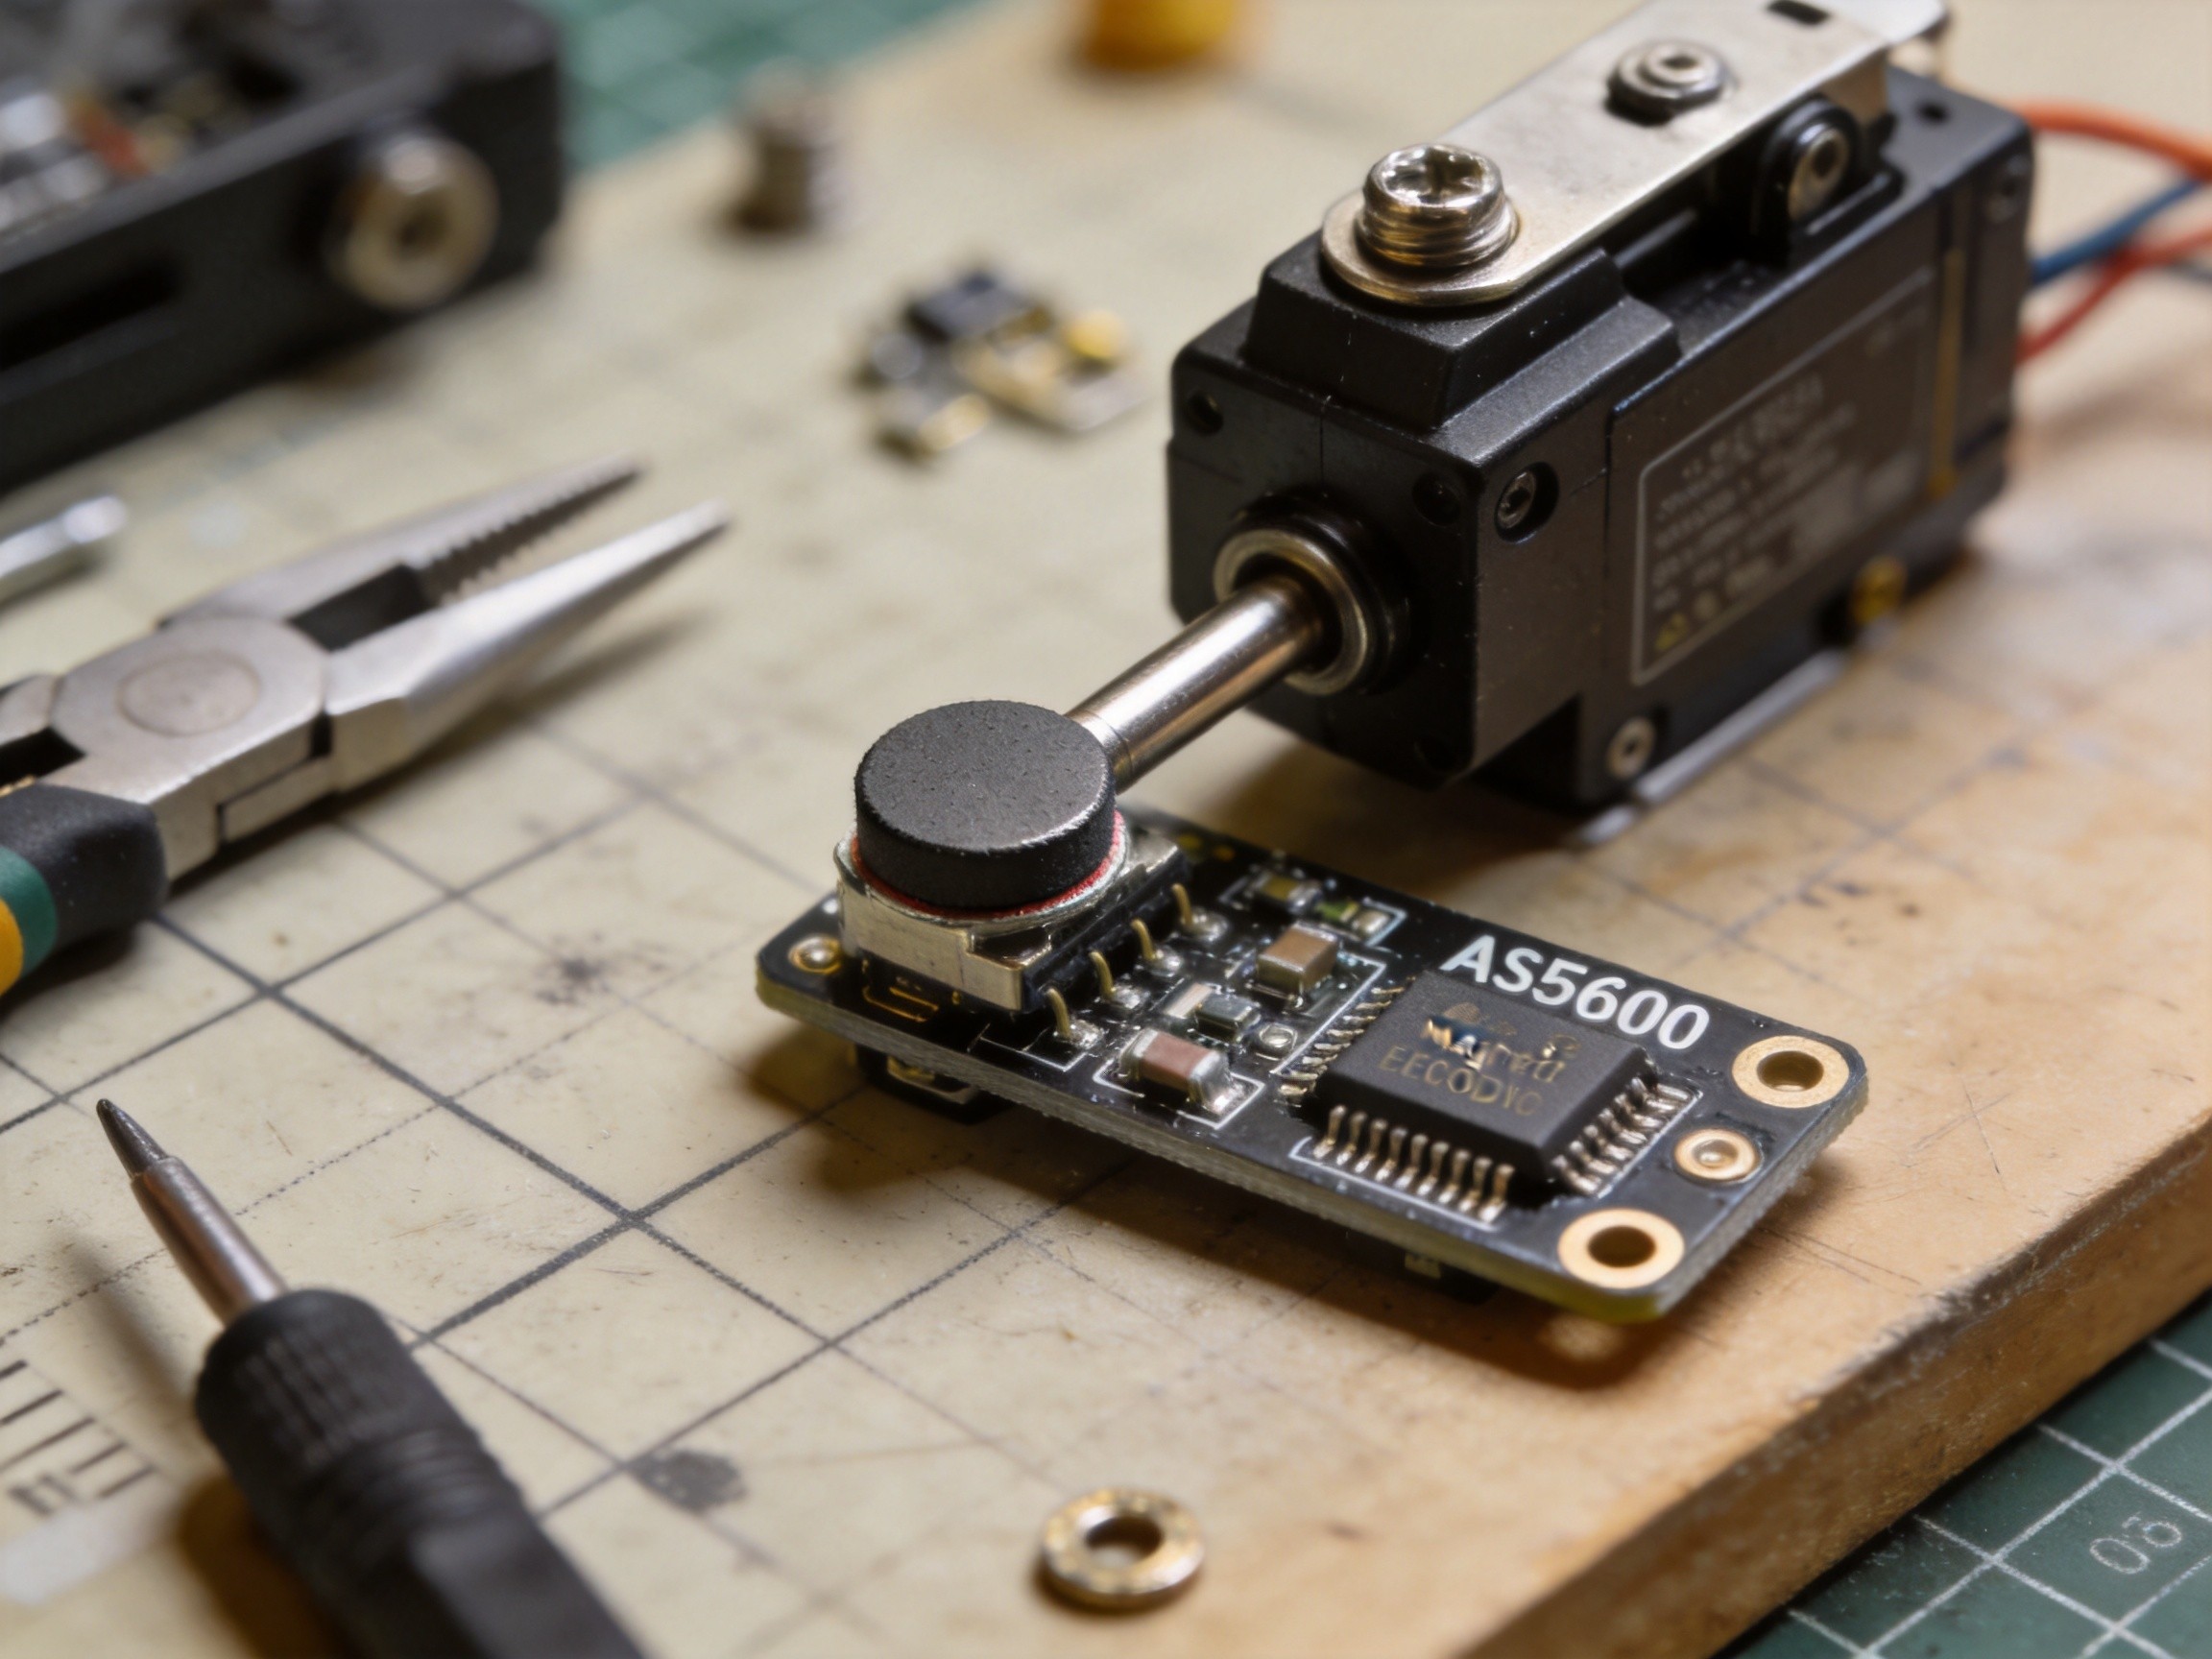
真正的难点在机械安装:要在转轴上贴一颗轴向磁化的小圆磁铁(通常是4mm那种径向钕磁铁),磁铁圆心尽量对准芯片中心,距离适中。贴偏一点、离太远或极性贴反,读数就会不准甚至读不到有效值。
即插即读,量程还能自定义
AS5600默认按住一整个360度测,直接读I2C里的原始角度寄存器换算就能用。有些使用场景只需要其中一段角度,比如只监测云台转0到270度,可以在它的ZPOS、MPOS寄存器里烧录让量程自定义,把不用那段排除掉,定位会更集中更准。
用Arduino或ESP32读它很简单,Adafruit有现成的AS5600库,读出原始值后乘个比例系数就得到度数,几行代码就能做个360度角度计。
做闭环定位舵机的思路
很多玩家拿它做“伪连续舵机”:把一个普通舵机拆了限位让它能连续转,再利用AS5600读输出轴的真实角度,用PID去纠正,最终停在任意指定角度。这样既保留便宜舵机的成本,又能获得近于360度的定位能力。
实现时注意一个对齐问题:AS5600的0度方向和你要的机械零位往往对不上,需要在程序里做一次归零校准——把舵机转到你觉得该是0度的位置,读一下当前值作为偏移,以后每个读数减去这个偏移就是真实角度。出厂角度的方向(逆时针/顺时针)要跟你的安装方向一致,不一致就交换读取方向。
高频坑:磁铁和对准
第一坑是磁铁贴歪。磁铁中心和芯片不完全对准,会导致某个角度区间读数跳变,建议用ABM/AGC寄存器看信号强弱反馈,信号太弱就说明磁铁偏了或者离太远。
第二坑是极性。磁铁有两个磁极,贴反了读出来的角度会成镜像,朝一个方向转读数反而减小。
第三坑是强磁环境干扰,旁边的大磁铁或强磁场会污染磁场读数,安装时跟别的磁性体保持距离。
AS5600是DIY里给“只知道转不知道转哪了”的执行器加个大脑的好东西,二三十块就能给云台、机械臂、连续舵机补上角度反馈,玩闭环控制的都可以备几颗。


磁铁极性反了读数成镜像,就被坑过
归零校准思路太实用了
准备拿它给连续舵机做闭环定位