
给小车装轮子,迟早绕不开一个问题:怎么让两颗直流电机各转各的。Arduino 的输出脚只能带几十毫安,直接怼上去电机纹丝不动,中间必须有一块功率放大兼换向的板子。市面上最常见的就是那块红色(也有绿色版)的 L298N 双H桥电机驱动板,几块钱一块,几乎每家套件店都有货。
我照着电路资料把这块板子从里到外过了一遍:H桥怎么换向、板载 5V 稳压怎么接、那排跳线各自管什么,还有它最被诟病的压降问题。参数口径以原厂的芯片资料和详细拆解文为准,先把结论放在前面——这块板子能顺手用的前提,是你的电机不差那 1.4V 电压。
双H桥:四个开关换一次极性
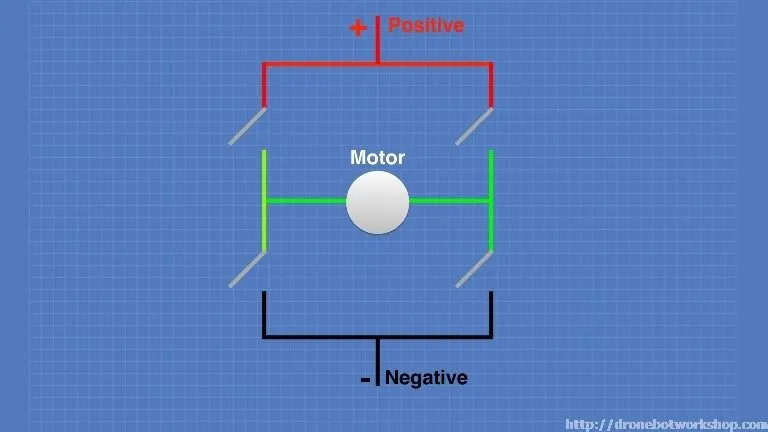
H桥的本质,是把四个开关摆成一个"H"字,电机横在中间那一横上。闭合对角线上的两个开关,电流从一侧灌入电机,电机正转;断开这组、再闭合另一组对角线,加在电机两端的极性整个反转,电机随之倒转。实际电路里这四个开关由晶体管担当,顺带解决了调速问题——开关的通断本身就是 PWM 波形。
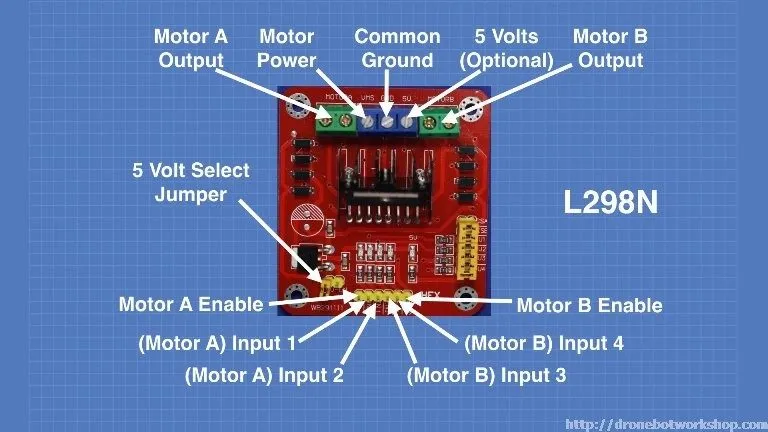
L298N 这颗芯片里封装了两路完整的H桥,正好对应两台直流电机——双轮差速小车的标准配置。芯片规格为最高 35V、峰值电流 3A(芯片数据手册口径),驱动绝大多数模型电机够用。它也能驱动一台步进电机,但那是另一套接法:此前班次里写过 28BYJ-48 步进电机的接线,走的是自带的减速齿轮组加专用驱动,和本文这条直流电机路线是两回事,别混着接。
板载5V稳压与那排跳线
成品板比裸芯片多了稳压和保护。板上有一颗 78M05 稳压器,从电机电源取电,输出 5V 给逻辑侧供电。它受 5v-EN 跳线控制:跳线插着,内部稳压生效,此时绝不能再往 5V 端子上外接 5V 电源,两路会顶在一起;跳线拔掉,就得自己给 5V 端子供电。想用内部稳压,电机电源至少要给到 7.5V,稳压器才有足够余量工作。
另外几组跳线多数时候保持原位即可。CSA 和 CSB 是两路电机的电流检测端,插着跳线等于关闭该功能;U1 到 U4 给四个输入脚各配一只 10k 上拉电阻,防止控制脚悬空时电平乱飘、电机乱转。
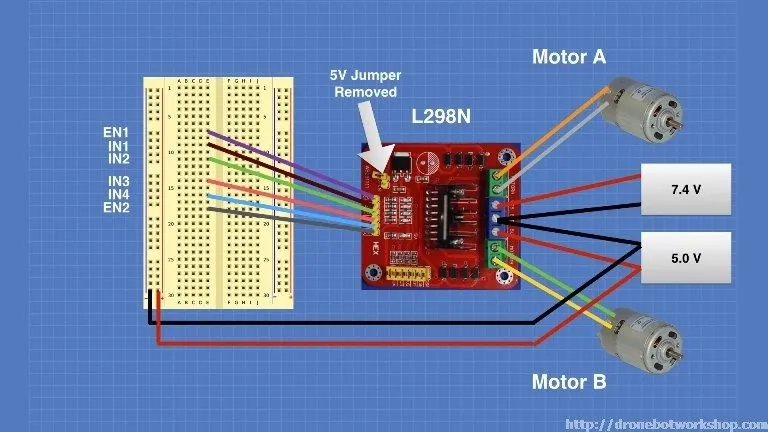
自己搭供电时有一个细节必须单独说:如果电机和逻辑各用一路电源,两路电源一定要共地,否则控制信号没有统一的参考电平,板子行为会变得不可预测。面包板实验里常见的做法是把 5V 逻辑电源的地也引到面包板上,用它来设置输入电平。
续流二极管与1.4V压降的代价
电机绕组是感性负载,断电瞬间电流不能突变,会感应出一个反向的高电压尖峰。板上一排续流二极管就是为这个电流留出泄放回路,把尖峰钳住,保护H桥里的晶体管。用裸芯片自搭H桥时这排二极管必须自己补,成品板已经焊好,这也是它省心的地方。
代价在于 L298N 的桥臂用的是双极晶体管而非 MOSFET,导通时始终存在压降,两管合计约 1.4V。这意味着 6V 电机要供 7.4V,12V 电机要供 13.4V,多出来的那一截电压全部变成散热片上的热。这是这块板子最大的效率短板:电流越大、跑得越久,发热越明显,留给电机的电压余量也越紧。选型时这条要掂量清楚。
方向输入的逻辑约定很简单:接 5V 记作 1、接地记作 0。以 A 桥为例,IN1 为 1、IN2 为 0 正转,IN1 为 0、IN2 为 1 反转;两个都接 0 电机停转,两个都接 1 是不使用的组合。四根方向线加两根使能线,六个引脚就把整块板子的控制权全部接管了。
ENA/ENB接PWM,调速才算完整
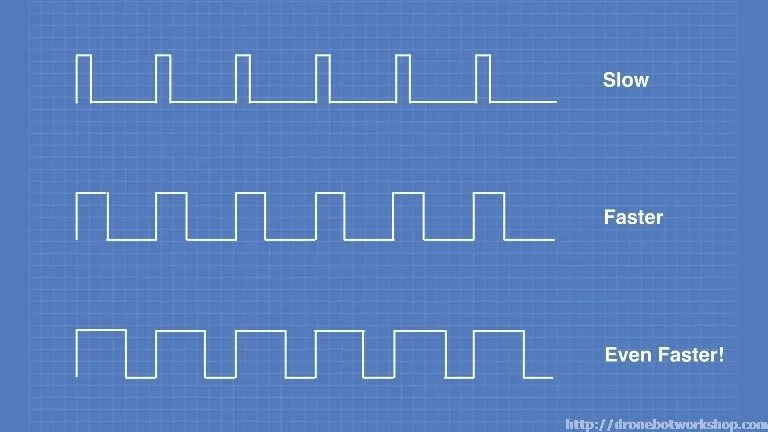
每个桥有一对方向输入加一根使能线。以 A 桥为例:IN1 接高、IN2 接低正转,反过来倒转,两根同时接高或同时接地电机停转。ENA 拉高全速、拉低停机;把 PWM 信号送到 ENA 上,占空比越低转速越慢,Arduino 上就是一个 analogWrite,取值 0 到 255。脉宽与转速的关系可以直观地看成下面这样:
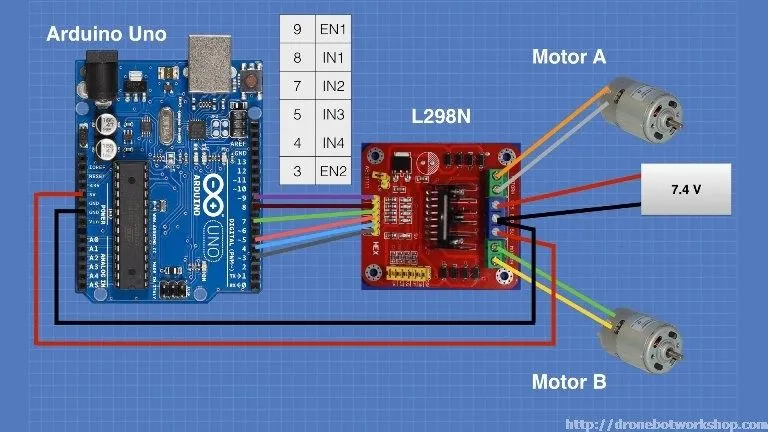
实际接线用 Arduino Uno:9、8、7 脚接 EN1、IN1、IN2,5、4、3 脚接 IN3、IN4、EN2,电机电源 7.4V,逻辑侧直接吃板载稳压输出的 5V。下面这段演示代码逐字取自原教程,先定速正反转,再从零加速到全速再减速回来:
/*
	L298N Motor Demonstration
	L298N-Motor-Demo.ino
	Demonstrates functions of L298N Motor Controller

	DroneBot Workshop 2017
	http://dronebotworkshop.com
*/


// Motor A

int enA = 9;
int in1 = 8;
int in2 = 7;

// Motor B

int enB = 3;
int in3 = 5;
int in4 = 4;

void setup()

{

  // Set all the motor control pins to outputs

  pinMode(enA, OUTPUT);
  pinMode(enB, OUTPUT);
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);
  pinMode(in3, OUTPUT);
  pinMode(in4, OUTPUT);

}

void demoOne()

{

  // This function will run the motors in both directions at a fixed speed

  // Turn on motor A

  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);

  // Set speed to 200 out of possible range 0~255

  analogWrite(enA, 200);

  // Turn on motor B

  digitalWrite(in3, HIGH);
  digitalWrite(in4, LOW);

  // Set speed to 200 out of possible range 0~255

  analogWrite(enB, 200);

  delay(2000);

  // Now change motor directions

  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  digitalWrite(in3, LOW);
  digitalWrite(in4, HIGH);

  delay(2000);

  // Now turn off motors

  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  digitalWrite(in3, LOW);
  digitalWrite(in4, LOW);

}

void demoTwo()

{

  // This function will run the motors across the range of possible speeds
  // Note that maximum speed is determined by the motor itself and the operating voltage

  // Turn on motors

  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  digitalWrite(in3, LOW);
  digitalWrite(in4, HIGH);

  // Accelerate from zero to maximum speed

  for (int i = 0; i < 256; i++)

  {

    analogWrite(enA, i);
    analogWrite(enB, i);

    delay(20);

  }

  // Decelerate from maximum speed to zero

  for (int i = 255; i >= 0; --i)

  {

    analogWrite(enA, i);
    analogWrite(enB, i);

    delay(20);

  }

  // Now turn off motors

  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  digitalWrite(in3, LOW);
  digitalWrite(in4, LOW);

}

void loop()

{

  demoOne();

  delay(1000);

  demoTwo();

  delay(1000);

}
跑下来最直观的体感是 demoTwo 那段加减速:占空比从 0 爬到 255 的过程里,电机从爬行到全速的过渡很线性,低速段偶尔会有轻微的顿挫,这是双极桥压降在小占空比下吃掉了有效电压的正常表现,不是接线错误。
值不值得用:一条冷静的判断
优点很实在:便宜、资料铺天盖地、接上就能跑,作为入门第一块驱动板没有任何门槛。短板也摆在明面上——1.4V 压降带来发热,双极晶体管效率一般,芯片 3A 的峰值电流上限到了板卡上还要再看散热和走线的余量。
所以我的结论是:如果小车追求续航和扭矩,值得多花几块钱换 MOSFET 方案的驱动板;如果目标是学原理、跑通第一台差速小车,这块红色的板子依然是绕不开的教材。(2026 年 11 月查,模块在售状态与单价随渠道浮动)










已收藏,下周给小车换驱动板正好用得上。MOSFET方案有没有推荐的型号,能出一篇横评就更好了。
代码那段加减速的体感描述很真实,低速顿挫我也遇到过,一直以为是自己接线有问题,原来是压降在作怪。
1.4V压降这条算是把L298N的老底揭了,以前用12V电机接12V电源总觉得没劲,原来差在这。
5v-EN那个跳线的坑我踩过,外接5V还插着跳线,直接冒烟。文中这句“绝不能再往5V端子上外接5V电源”建议新手划重点。