
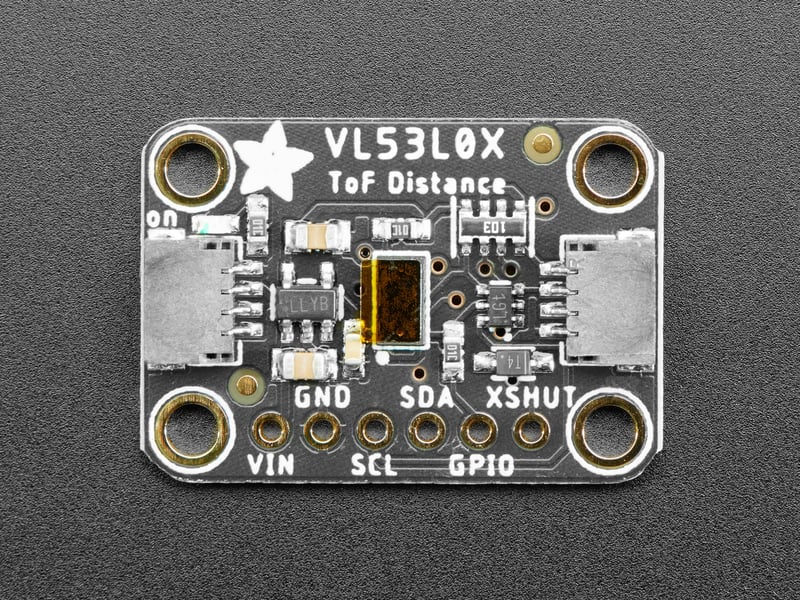
想让小车在 20 厘米外就稳稳刹住、想给桌面装置加一个挥手感应?很多人第一反应是上超声波模块,但超声波对软面、斜面和温湿度都很敏感,读数经常飘。这次换一个思路:用 ST 的 VL53L0X 激光 ToF 测距传感器,直接量光的飞行时间,毫米级输出,I2C 四根线就能跑起来。这份教程整理自 Adafruit 官方 learn 系统的 VL53L0X 指南和 iotwithesp 的 ESP32 实操页,把新手最容易卡住的接线、库安装和读数判读掰开说。
先认识这块传感器
VL53L0X 是意法半导体(STMicroelectronics)基于 FlightSense 技术做的激光测距芯片,内部有一颗 940nm 的 VCSEL 红外激光器(Class 1,人眼安全)和一个 SPAD 单光子雪崩二极管阵列。它的工作原理一句话就能说清:发出一束极短的激光脉冲,记录它打到目标再反射回来用了多少时间,距离 = 光速 × 时间 ÷ 2。
几个关键参数,照官方资料核过一遍:测距范围典型 30mm 到 1200mm(长距离模式可到约 2m,精度会下降),精度 ±3% 左右,视场角 25°,默认测量周期约 30ms,供电 2.6V-3.5V(模块板载稳压后可接 5V 逻辑环境),通信接口 I2C,默认地址 0x29。因为量的是光而不是声音,它不受温度、湿度影响,对着布料、海绵这类吸音材料照样能测,光束也比超声波窄得多,不容易被旁边的东西"串台"。
和 HC-SR04 那类超声波模块比,VL53L0X 量程短一些(约 1.2m 对 4m),但精度高、响应快、接线更简单——3.3V 原生直连,不用分压。做机器人避障、夹爪定位、接近感应这类短距离场景,它更合适。
接线:I2C 四根线
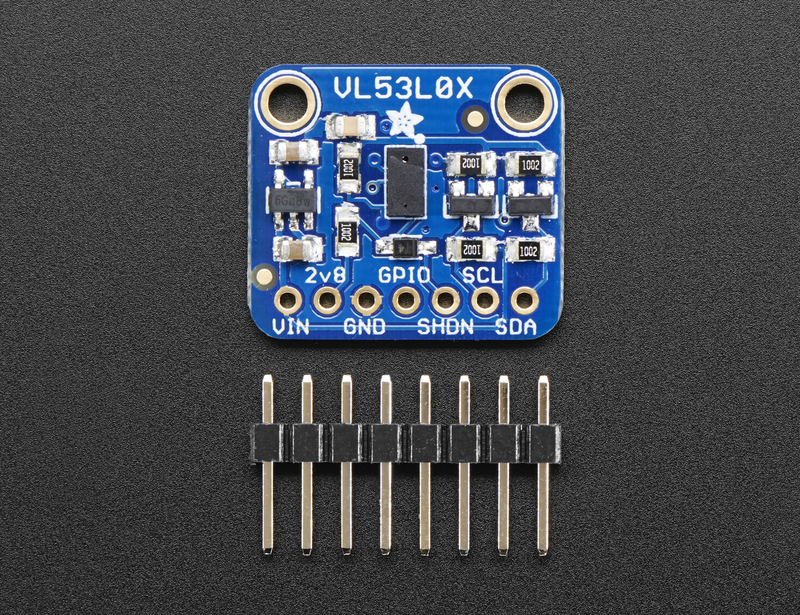
先说清楚引脚。常见的 Pololu / Adafruit 分线板引出 VIN、GND、SDA、SCL 四个脚,部分板子还有 XSHUT(低电平关断)和 GPIO1(中断输出)。ESP32 的接法如下表:
| VL53L0X | ESP32 | 说明 |
|---|---|---|
| VIN | 3V3 | 供电,ESP32 上建议接 3.3V |
| GND | GND | 共地 |
| SDA | GPIO 21 | I2C 数据线 |
| SCL | GPIO 22 | I2C 时钟线 |
换到 Arduino Uno 上也只改两个脚:SDA 接 A4,SCL 接 A5,其余不变。Adafruit 和 Pololu 的分线板在 SDA/SCL 上已经带了上拉电阻,不用再外接。新手提醒一句:XSHUT 和 GPIO1 第一次先不接,空着就能跑,等要挂多个传感器时再用 XSHUT 做地址分配。
用万用表或者目测确认模块窗口上的保护膜撕没撕——不少"读数恒为错值"的问题,最后发现就是那层透明膜没撕。
装库与跑通第一段读数
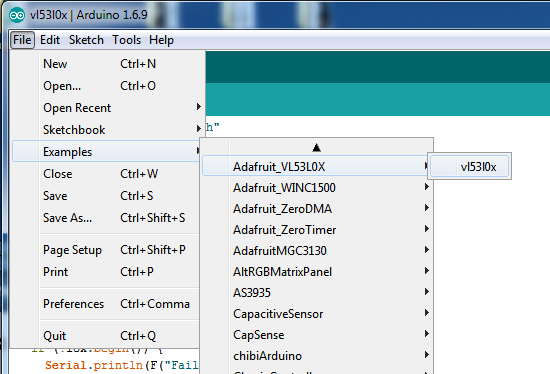
打开 Arduino IDE,进 Sketch → Include Library → Manage Libraries,搜 Adafruit VL53L0X,装官方库(会连带装上依赖 Adafruit BusIO)。接线没变化的情况下,直接用官方入门示例就够了,代码原样贴在下面:
#include "Adafruit_VL53L0X.h"

Adafruit_VL53L0X lox = Adafruit_VL53L0X();

void setup() {
  Serial.begin(115200);

  // wait until serial port opens for native USB devices
  while (! Serial) {
    delay(1);
  }

  Serial.println("Adafruit VL53L0X test");
  if (!lox.begin()) {
    Serial.println(F("Failed to boot VL53L0X"));
    while(1);
  }

  // power
  Serial.println(F("VL53L0X API Simple Ranging example\n\n"));
}

void loop() {
  VL53L0X_RangingMeasurementData_t measure;

  Serial.print("Reading a measurement... ");
  lox.rangingTest(&measure, false); // pass in 'true' to get debug data printout!

  if (measure.RangeStatus != 4) {  // phase failures have incorrect data
    Serial.print("Distance (mm): "); Serial.println(measure.RangeMilliMeter);
  } else {
    Serial.println(" out of range ");
  }

  delay(100);
}
注意开头那行 include:原版教程里写的是尖括号,站点的代码渲染会把尖括号内容吃掉,所以这里改成了等价的引号写法 #include "Adafruit_VL53L0X.h",在 Arduino IDE 里两种写法都能正常找到库,不影响编译。
上传后打开串口监视器,波特率设 115200,就能看到毫米级的距离值滚出来了。Adafruit 官方页给的效果示意如下:
读数判读与校准
这段是多数教程不讲、但新手最容易懵的地方。RangeStatus 是判读关键:0 和 1 表示有效测量;4 表示信号太弱拿不到可靠读数——目标太远、太暗或者太小,代码里据此输出 out of range。所以看到 8100mm 之类的怪数字,先检查目标距离和表面材质,别急着怀疑传感器坏了。
想提精度,官方库内置了三种模式的思路,Adafruit 指南页用实测图对比过:
- 默认模式:均衡速度与精度,一般项目够用;
- 长距离模式:setMeasurementTimingBudgetMicroseconds 拉大测量预算,量程接近 2m,但每次测量耗时变长;
- 高精度模式:同样靠加大 timing budget,读到 0.25mm 分辨率,代价是速度。
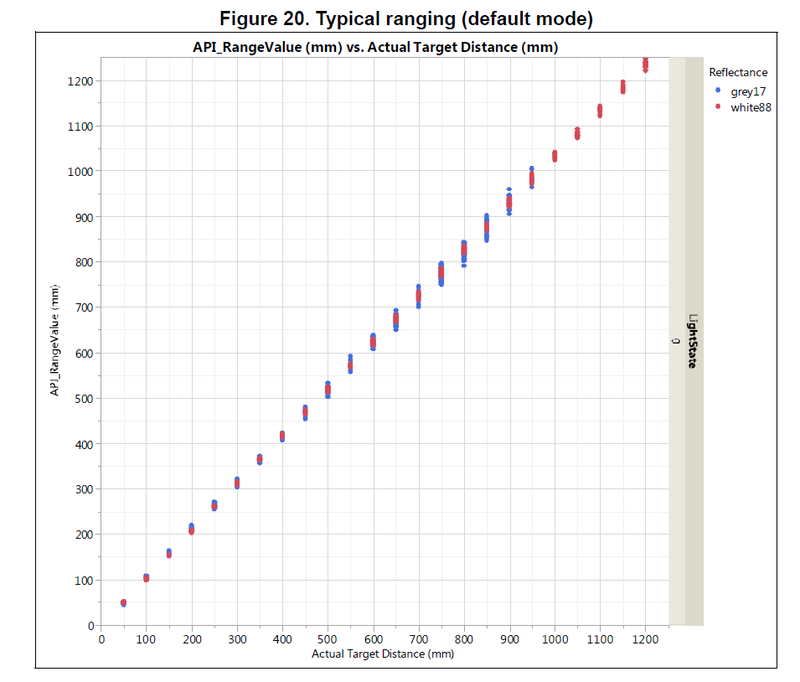
环境校准上,实测侧的建议是:瞄准平坦、浅色、正对的表面最稳;深色或斜面会吸收、散射激光,有效量程明显缩水;玻璃和透明塑料会让激光穿过去而不是反射回来,直接测不到。数字轻微抖动时,常见做法是连续采 5-10 次取平均,比单次读数可用得多。
进阶:多传感器同总线
两个以上 VL53L0X 挂同一条 I2C 总线是常见需求(比如小车左右各一个),坑在地址:它们出厂都是 0x29,直接上总线会打架。标准解法是利用 XSHUT 引脚做时序控制——先把除一个以外的全部拉低复位,逐个上电并在软件里改写各自地址,再释放下一个。Pololu 的 VL53L0X 库示例就是照这个思路写的,需要多路测距时直接参考。
总结
整体走下来,VL53L0X 的上手成本其实很低:四根 I2C 线、一个官方库、一段示例代码,串口里就是毫米读数。真正值得花心思的是读数判读和表面适配——RangeStatus 看懂了,八成"故障"都能自己排掉。给机器人加接近感知、做无接触开关、量料位,这块几块钱的小模块都值得留在工具盒里。










这篇把 RangeStatus 讲明白了真是省事。我之前那块 VL53L0X 一动就蹦个 8100 出来,差点当坏件退了,后来发现是拿它对着玻璃柜测,激光直接穿过去了。换了块哑光白纸板就稳了,新手遇到怪读数先看表面材质这步真的不能跳。
XSHUT 那段有用,正打算小车左右各装一个做双侧避障,地址冲突这个坑提前知道了。
引脚表存了,明天照着接一块试试。
超声波用过一阵,软面和斜面的读数确实感人,激光ToF这块一直想入,看完接线这么简单更想搞了,就是量程 1.2 米对我来说不知道够不够。