
Agent友好开发范式——以行空板K10为例
Agent 正在重塑嵌入式开发——但不同的项目选择了不同的切入点。
过去半年,四个项目几乎同时进入开发者视野:有的聚焦游戏生成,有的专注板卡适配,有的深耕社区生态。它们各自解决什么问题?适用什么场景?
本文将从技术范式角度横向对比,并重点分析一个将理论落地的真实案例。
一、四种范式的本质差异
| 维度 | MicroPixel | ESP-Mosaico | AI Passport | dfk10-passport |
|---|---|---|---|---|
| 核心问题 | 如何一键生成游戏? | 如何让 Agent 理解硬件拓扑? | 如何让 Agent 写出可用代码? | 如何把规范落到具体硬件? |
| 开发入口 | 一句话描述 | Chat Coding / Vibe Coding | AI 工具直接写代码 | AI 工具直接写代码 |
| 硬件关系 | 不关心(抽象层) | 板卡拓扑图 + 能力清单 | 硬件能力契约(显式) | 硬件能力契约(K10 版) |
| 闭环方式 | 生成 → 烧录 → 运行 | 编译 → 部署 → 验证 | 三层验收 | 三层验收 |
| 典型场景 | AI 辅助游戏开发 | Agent 驱动的硬件开发 | 快速原型验证 | 复杂硬件的工程化 |
二、各范式详解
2.1 MicroPixel:AI 生成游戏的"最后一公里"
一句话介绍:输入一行描述,自动生成可运行的 ESP32 游戏。
技术栈:
- 输入:自然语言描述(如"打砖块游戏")
- 生成:LLM → C++23 代码 → Wasm → AOT 编译
- 输出:小于8MB 的固件包,烧录即可运行
核心创新:
- 不依赖 PSRAM(降低成本)
- 用 Rust WAMR 运行时提供沙箱环境
- 支持在线商店分发
局限:
- 硬件抽象层固定,无法定制传感器/外设
- 仅适合游戏场景,不适用通用嵌入式开发
适用:想快速做一款小游戏,不需要接入摄像头、SD 卡等外设。
2.2 ESP-Mosaico:Agent 理解硬件的"拓扑学"
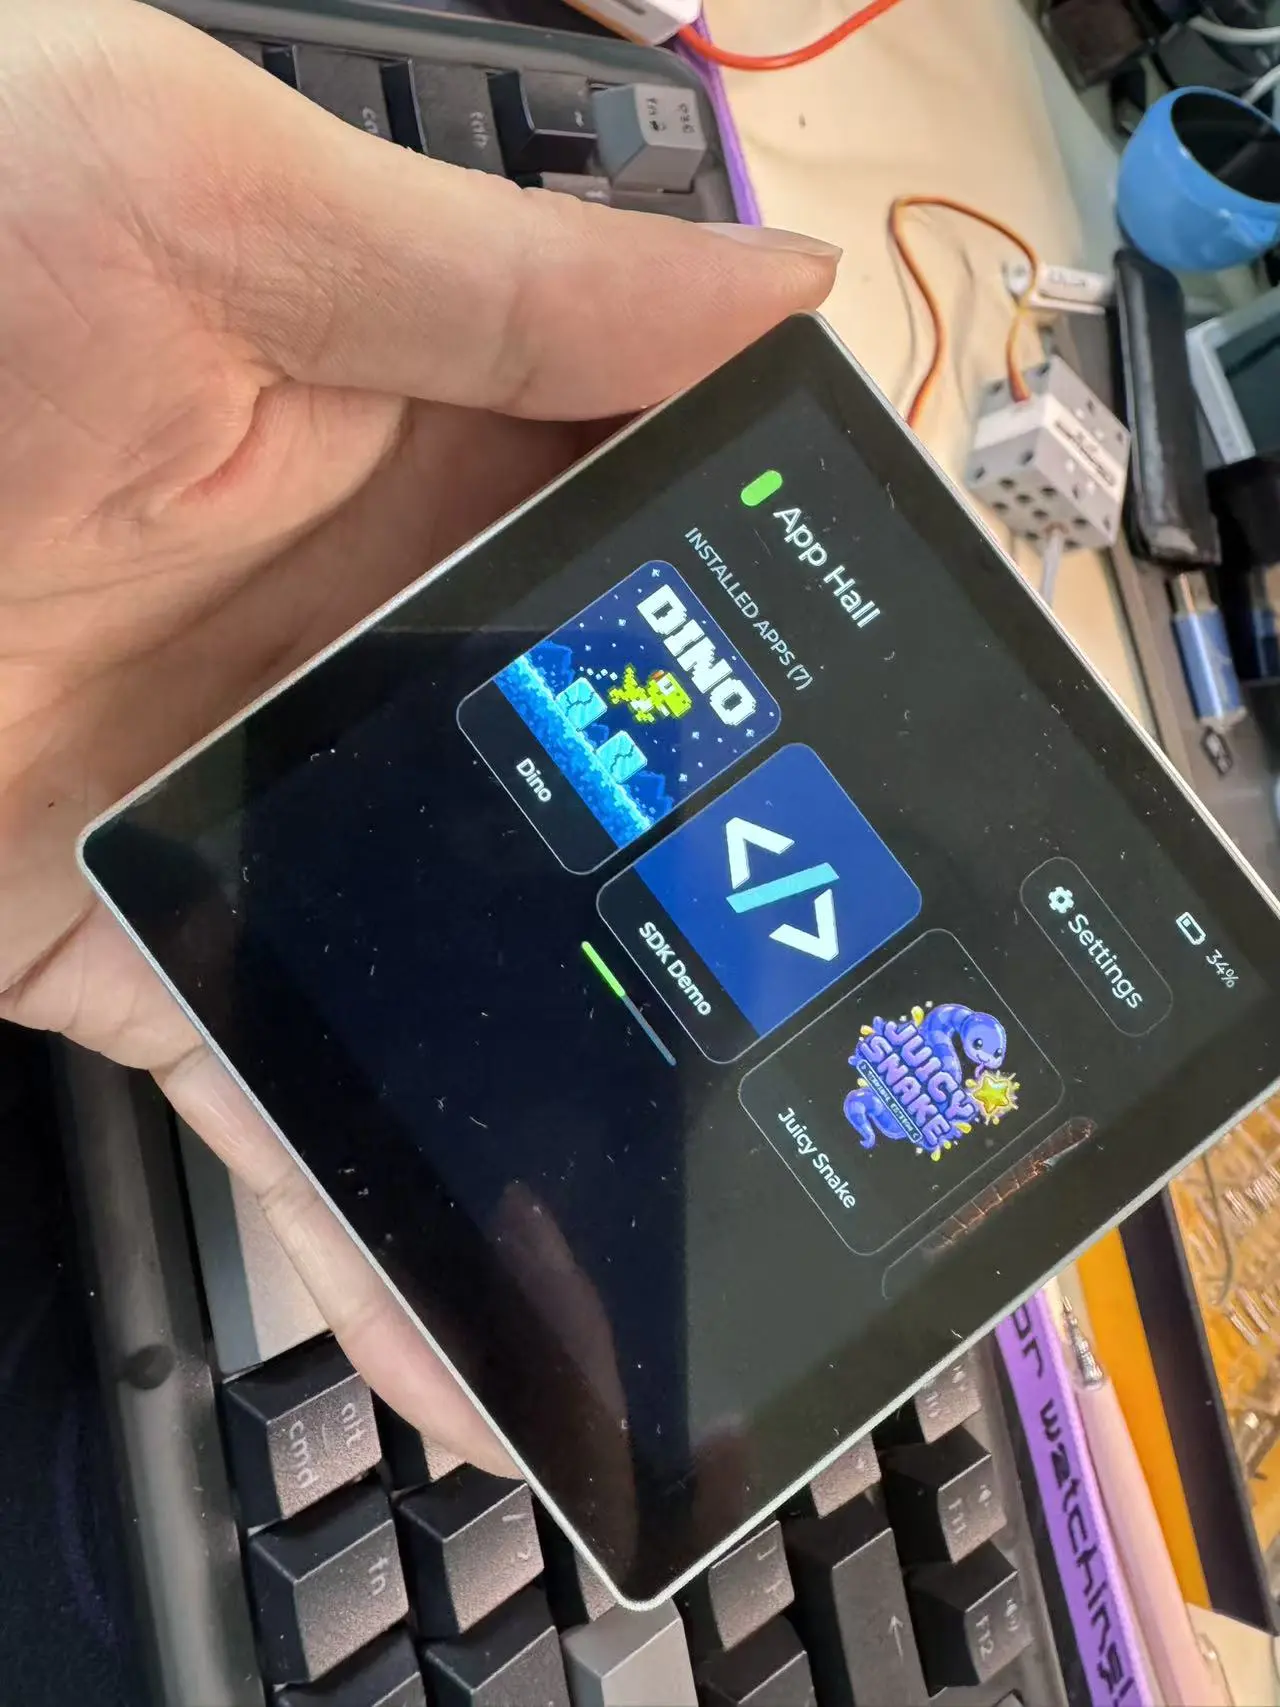
一句话介绍:让 AI Agent"看到"硬件的完整拓扑结构。
核心技术:
- Vibe Coding:Agent 根据自然语言需求自动生成代码,同时理解硬件约束
- Recovery-First:固件更新失败时自动回滚到上一版本
- BSP 声明式配置:用 YAML 描述硬件,Agent 读取后生成 C 代码
硬件示例(ESP32-S31 开发板):
- 480×480 正方形触摸屏
- ES8311 音频编解码器
- BMI270 六轴 IMU
- WiFi 6 + BLE 5.4
核心价值:
- Agent 不再盲目猜测引脚定义
- 硬件变更时只需更新 BSP 配置
- 支持热更新和失败回滚
适用:需要 Agent 参与开发的嵌入式项目,尤其是原型验证阶段。
2.3 AI Passport:工程规范的标准化实践
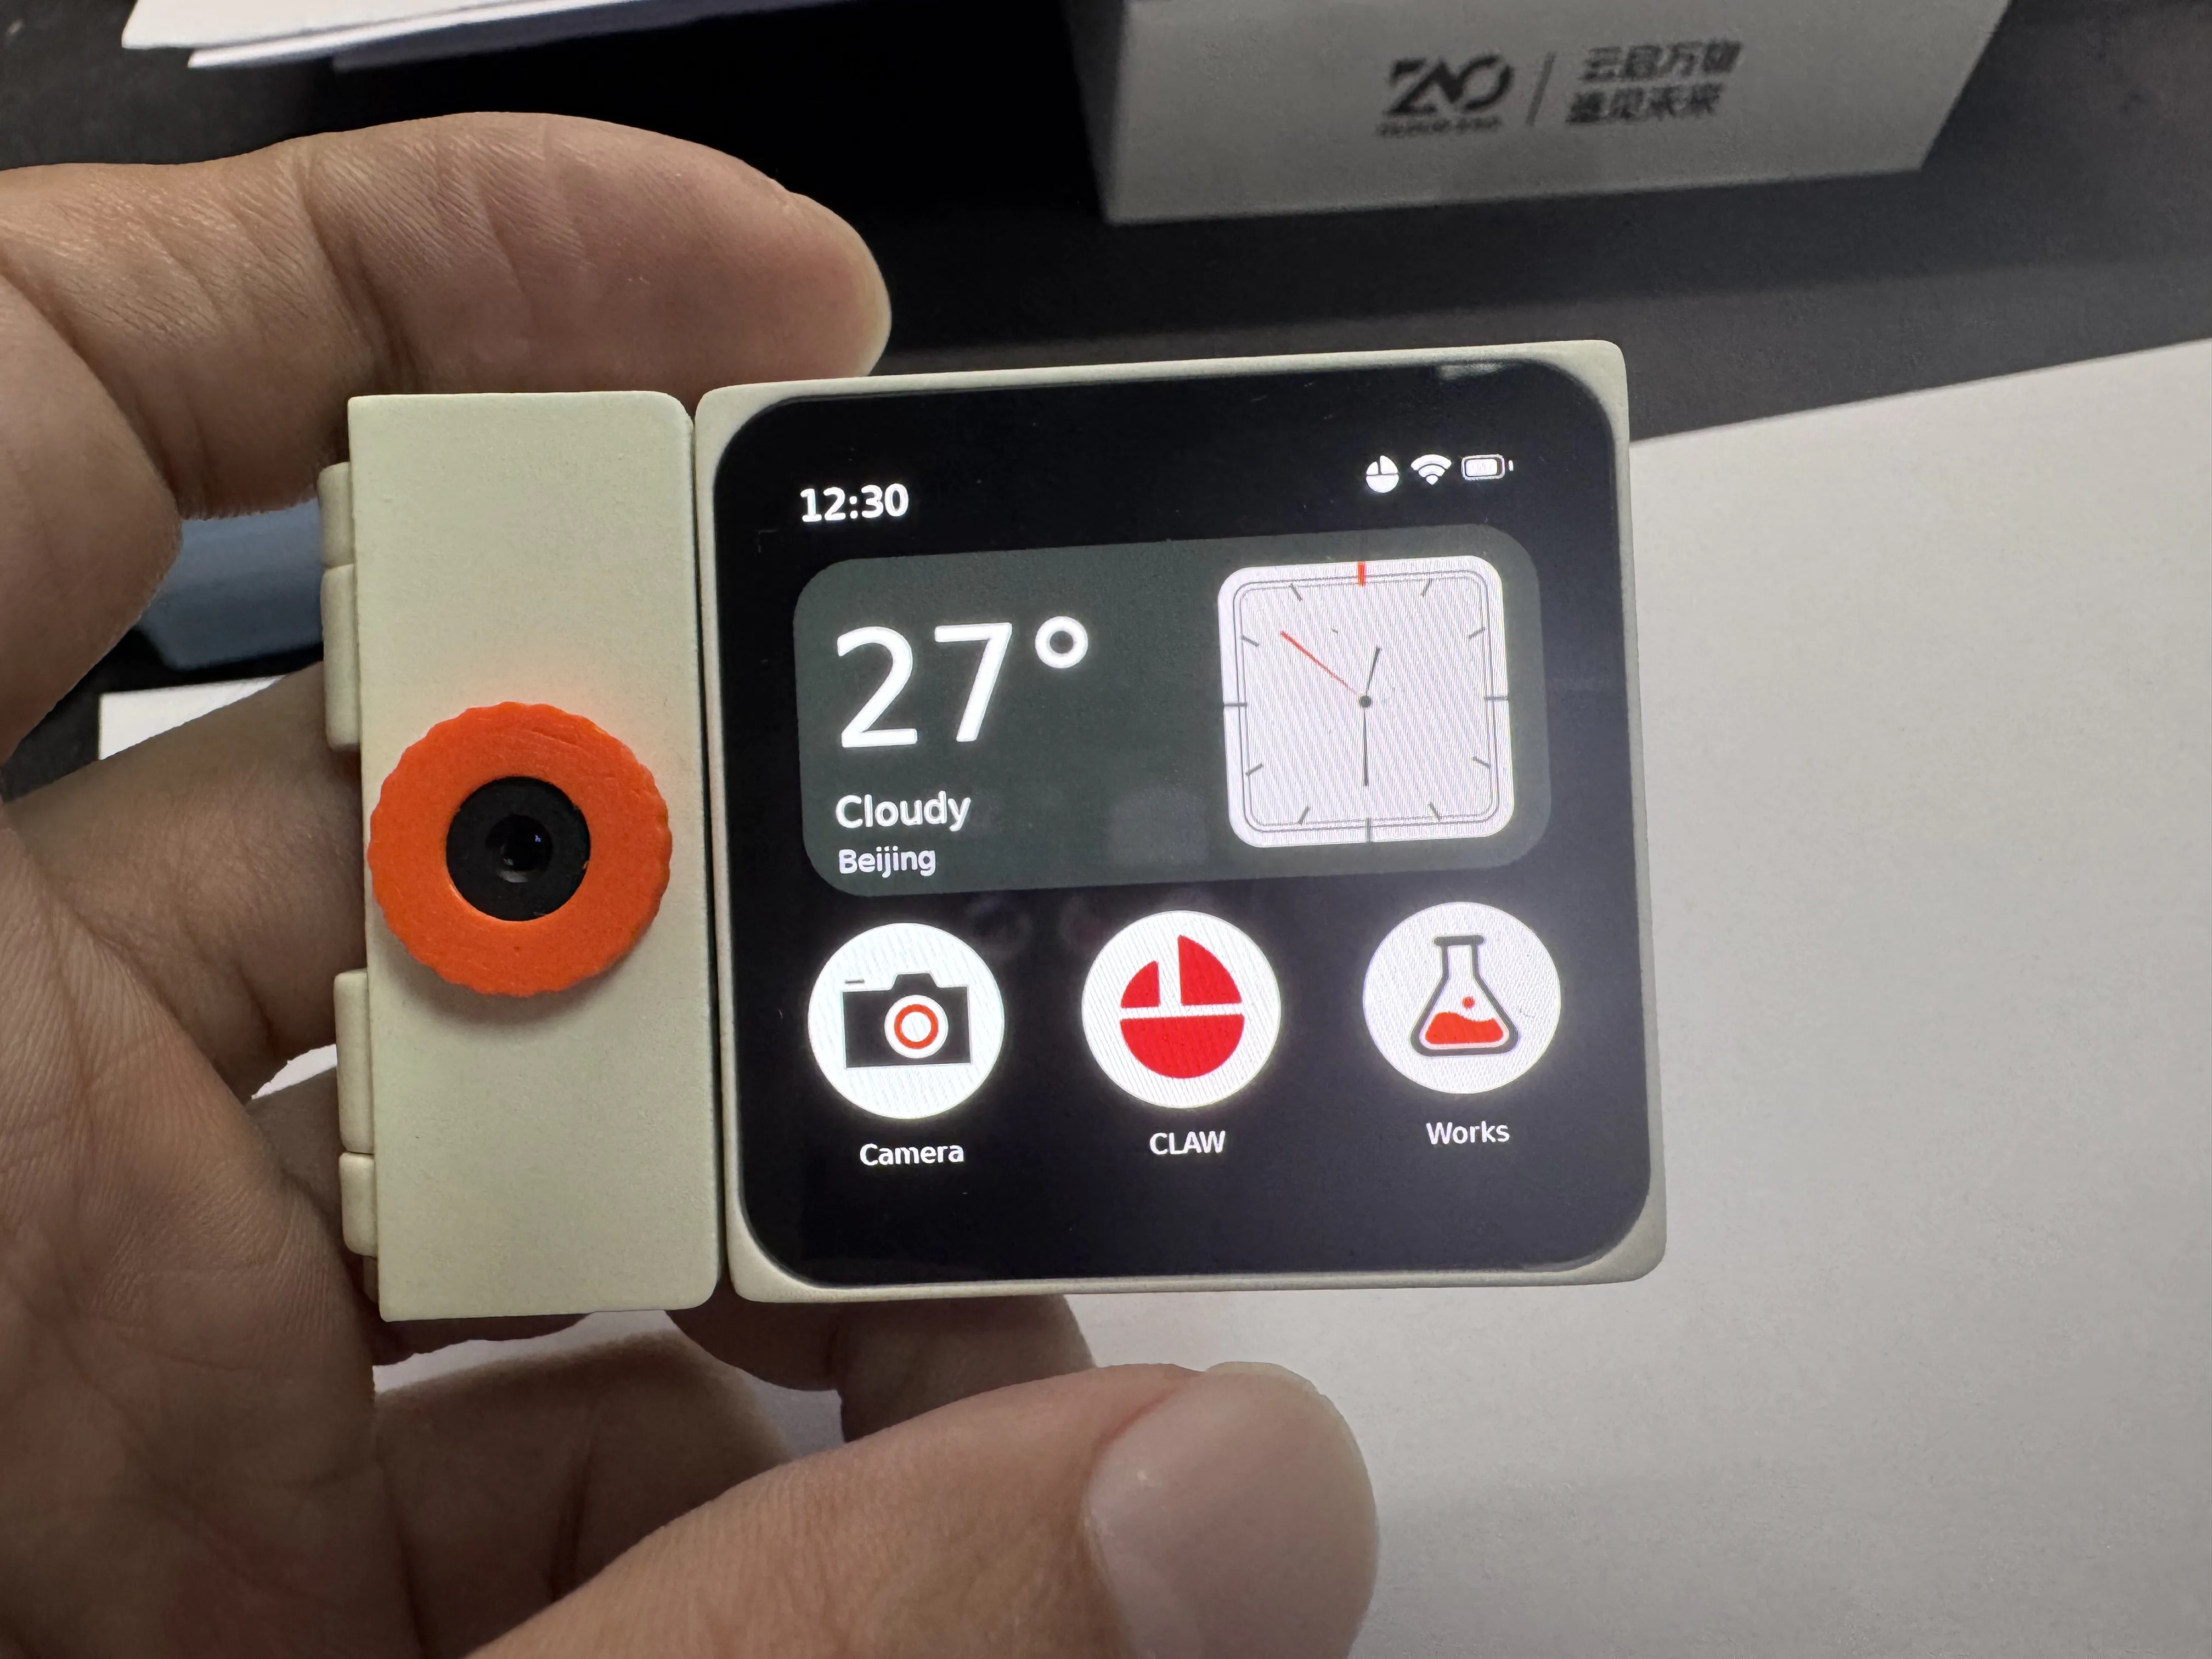
一句话介绍:99 元开源工牌,用工程规范让 Agent 写出可运行的代码。
项目数据:
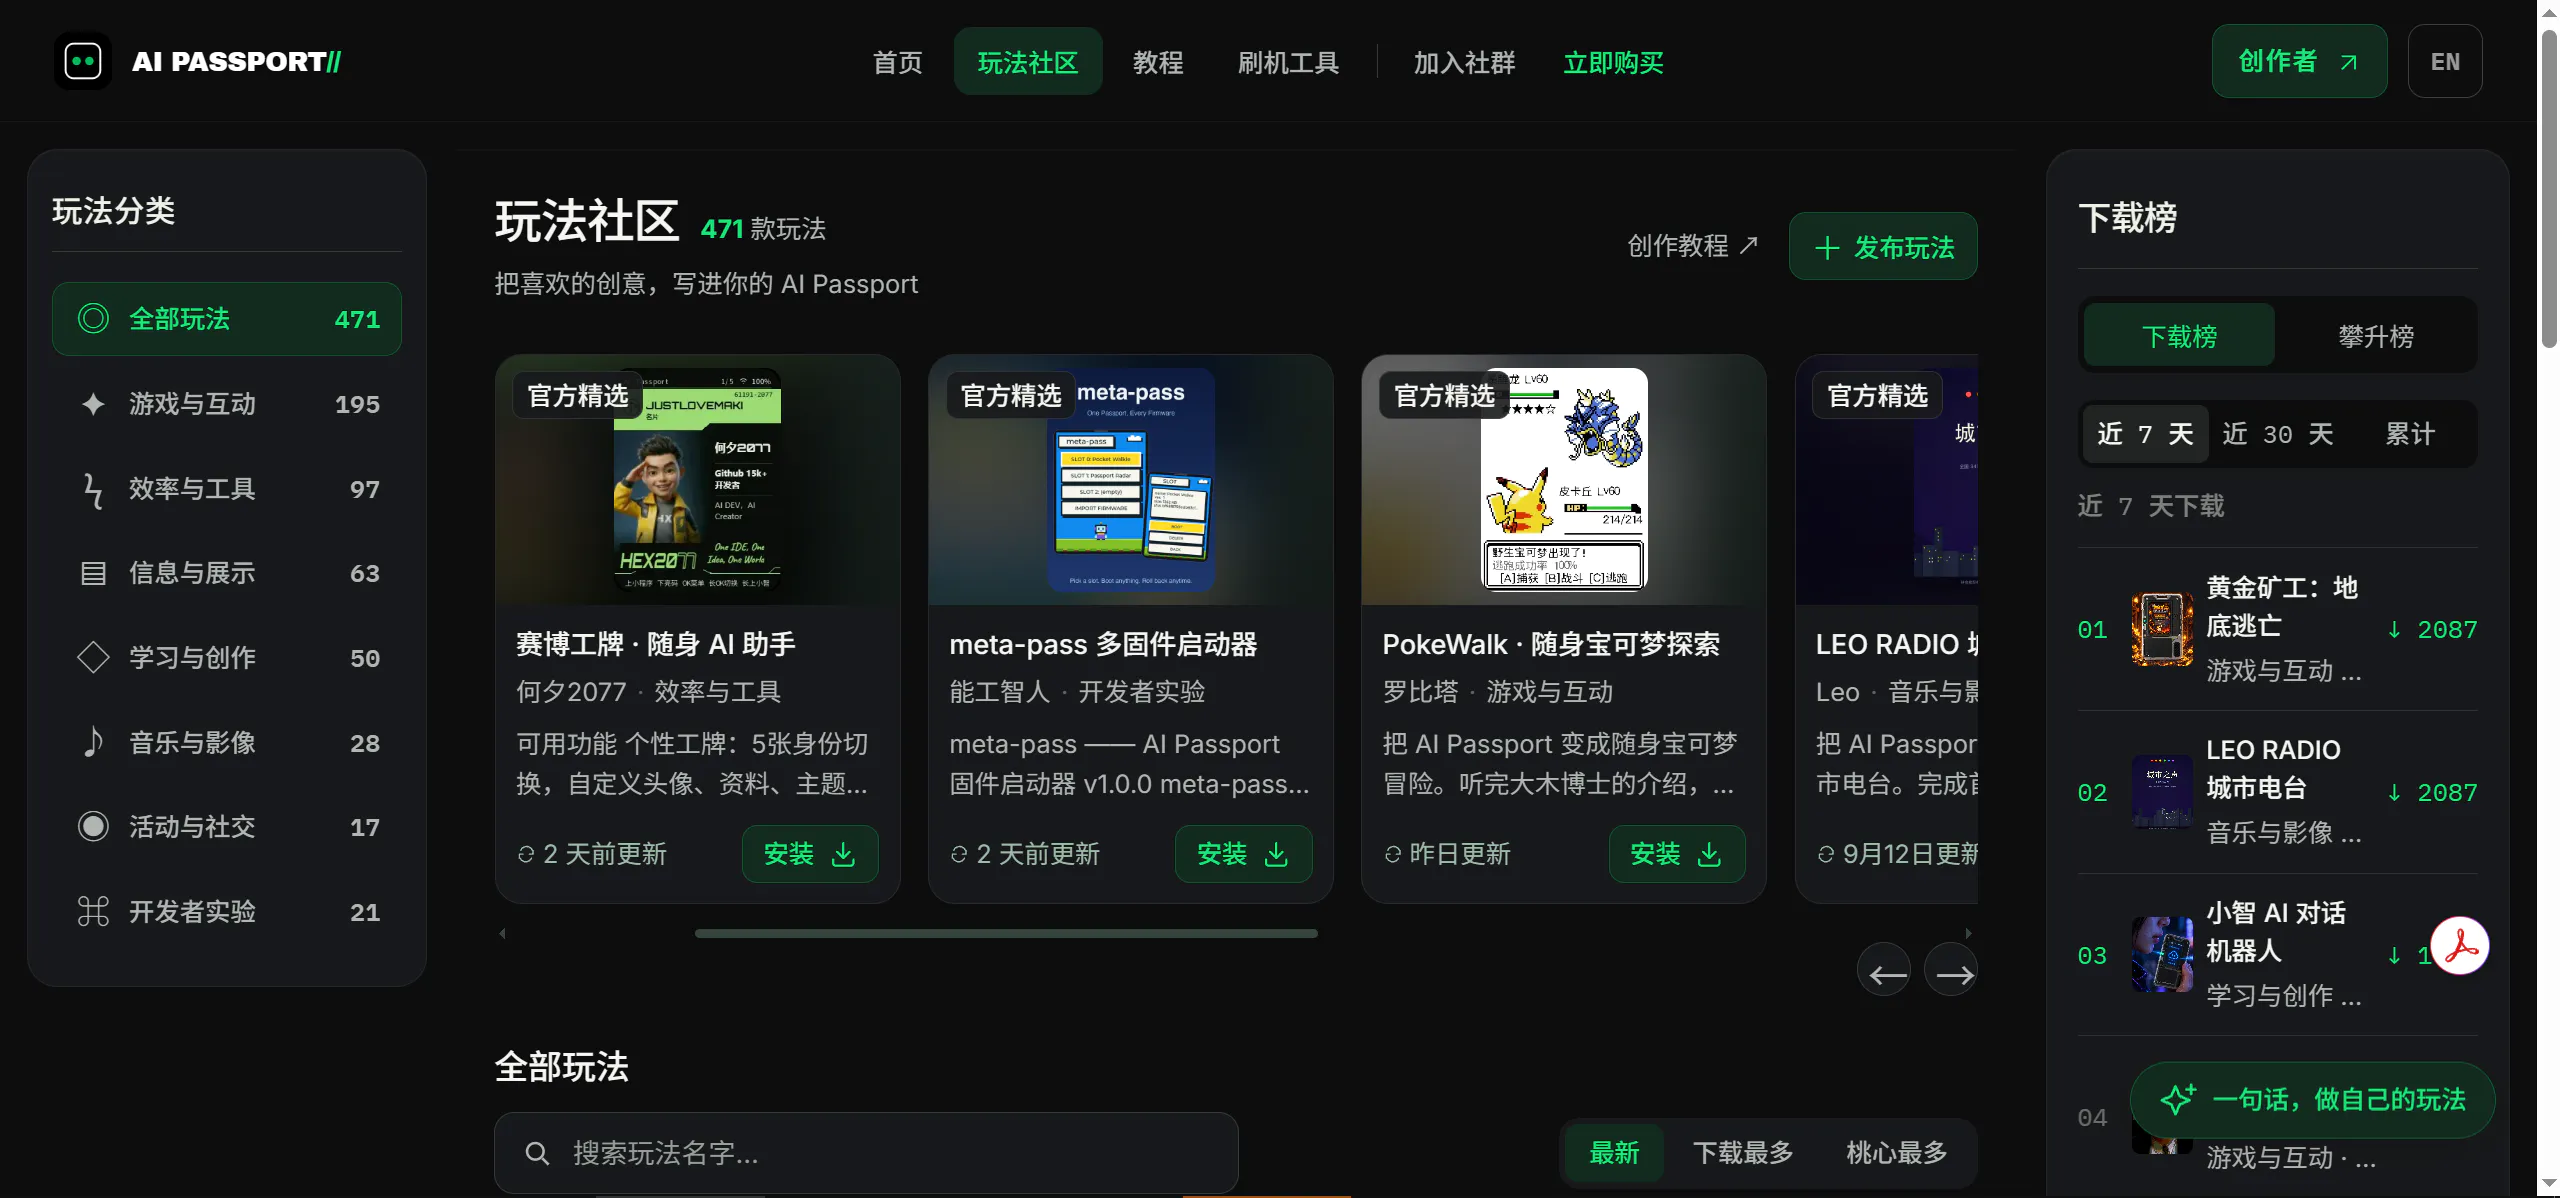
- 社区玩法:425 种
- 开源项目:199 个(占比 46.8%)
- 开发周期:3 个月
9 条工程规范:
| 序号 | 规范 | 解决什么问题 |
|---|---|---|
| 1 | main 分支最小基线 | Agent 不会误改试验代码 |
| 2 | 硬件能力契约 | 不写出超硬件能力的代码 |
| 3 | 唯一事实源(bsp_pins.h) | Agent 不用四处查证 |
| 4 | 注释即契约 | Agent 懂限制,避免死锁 |
| 5 | 坑写入源码 | 前人踩过的坑后人不必再踩 |
| 6 | Demo 统一接口 | Agent 套模板填空即可 |
| 7 | 三层验收 | 编译通过不等于功能可用 |
| 8 | 事实优先级链 | 冲突时 Agent 知道该信谁 |
| 9 | AGENTS.md 入口 | 按需加载上下文,节省 Token |
硬件平台:
- 主控:ESP32-C3
- Flash:8MB
- PSRAM:无
- 屏幕:240×320 竖屏
- 音频:ES8311 Codec
- 无摄像头、无 SD 卡、无传感器
核心价值:
- 证明了"硬件复杂性 + 规范"的组合可以规模化
- 低成本(99 元)实现 Agent 友好开发
- 社区驱动迭代,持续产出新玩法
适用:教学、入门、快速原型,以及硬件条件简单的应用场景。
2.4 传统嵌入式开发:还在用的"老方法"
流程:
- 读数据手册 → 手写驱动 → 编译 → 烧录 → 调试
- 遇到坑 → 查论坛/手册 → 改代码 → 重试
问题:
- 知识门槛高(需要懂硬件 + 软件)
- 试错成本高(每次烧录要几分钟)
- 经验难以传承(踩过的坑没人知道)
Agent 介入的可能性:
- 理论上可以用 Agent 辅助,但缺乏规范约束
- Agent 写出的代码往往"能编译但跑不通"
三、深度对比:四种范式的本质区别
3.1 信息传递方式
| 范式 | 信息从谁传给谁? | 格式 |
|---|---|---|
| MicroPixel | 用户描述 → LLM 生成 → 固件 | 自然语言 |
| ESP-Mosaico | 硬件描述 → Agent 理解 → 代码 | YAML + 拓扑图 |
| AI Passport | 规范文档 → Agent 读取 → 代码 | Markdown + 头文件 |
| 传统开发 | 工程师头脑 → 手写代码 | 无固定格式 |
关键洞察:Agent 友好的核心不是"让 Agent 会编程",而是解决信息传递问题。
3.2 硬件复杂度支持
| 范式 | 简单硬件 | 中等硬件 | 复杂硬件 |
|---|---|---|---|
| MicroPixel | ✅ | ❌ | ❌ |
| ESP-Mosaico | ✅ | ✅ | ⚠️(需 BSP 维护) |
| AI Passport | ✅ | ✅ | ❌(硬件太复杂未验证) |
| 传统开发 | ✅ | ✅ | ✅(但成本高) |
关键洞察:AI Passport 验证了中等复杂度的可行性,但复杂硬件(带摄像头、多传感器、SD 卡)的工程化实践仍是空白。
3.3 开发效率
| 范式 | 上手时间 | 首次运行 | 迭代速度 |
|---|---|---|---|
| MicroPixel | 5 分钟 | 10 分钟 | 极快(生成即运行) |
| ESP-Mosaico | 30 分钟 | 1 小时 | 快(Agent 辅助) |
| AI Passport | 1 小时 | 2 小时 | 中(需手动调试) |
| 传统开发 | 数天 | 数周 | 慢(纯人工) |
关键洞察:Agent 友好的核心价值是降低上手门槛,而非单纯加速开发。
四、dfk10 实践案例
AI Passport 证明了规范的可行性,但它的硬件配置有限。而 DFRobot K10 是一款功能更完整的开发板:
| 硬件 | AI Passport | DFRobot K10 |
|---|---|---|
| 主控 | ESP32-C3 | ESP32-S3 |
| Flash | 8 MB | 16 MB |
| PSRAM | 无 | 8 MB Octal |
| 屏幕 | 240×320 竖屏 | 240×320 竖屏 |
| 摄像头 | ❌ | ✅ GC2145 2MP |
| 麦克风 | ES8311 Codec | ES7243E 4-slot TDM |
| 扬声器 | ES8311 Codec | NS4168 |
| IO 扩展 | 无 | TCA9555 16-bit |
| 传感器 | 无 | AHT20 + LTR329 + SC7A20H |
| SD 卡 | ❌ | ✅ SPI2 @20MHz |
硬件复杂度提升了 3 倍,但工程规范需要同步升级。
这就是创建 dfk10-passport 的原因——验证 AI Passport 的规范在更复杂硬件上的适用性。
五、dfk10 规范落地的完整实践
项目地址:https://gitee.com/genvex/dfk10-passport
基于 AI Passport 工程规范,适配 DFRobot K10 硬件。
5.1 项目定位
dfk10-passport 不是 AI Passport 的替代品,而是规范的第二种实践。
两者的关系:
- AI Passport:验证规范在简单硬件上的有效性
- dfk10-passport:验证规范在复杂硬件上的可扩展性
5.2 硬件能力契约:K10 版
严格按照 AI Passport 第 2 条规范,定义了当前 BSP 的能力边界:
| 能力 | 已确认实现 | 必须遵守的边界 |
|---|---|---|
| 显示 | ILI9341, 240×320 竖屏, SPI3 @40MHz | DMA buffer 可放 PSRAM;需大 buffer 时用 heap_caps_malloc(..., SPIRAM) |
| 输入 | TCA9555 16-bit IO 扩展,P2-P12 按键 | 轮询模式;P2/P12 已验证,其余需实测 |
| 摄像头 | GC2145 2MP DVP 8-bit | 帧 buffer 614KB 必须放 SPIRAM;ISR 只做通知 |
| 音频·播放 | NS4168, I2S0 TX, 16-bit mono | 不能用 SLOT_BOTH;beep 必须在 mic open 之后 |
| 音频·录音 | ES7243E 4-slot TDM, I2S0 RX, 24kHz | 只取 slot0/slot2;增益 37.5dB |
| IO 扩展 | TCA9555 16-bit | I2C1 地址 0x20 |
| LED | 3× WS2812 | 动画用独立任务,不阻塞 UI |
| SD 卡 | SDHC, SPI2 @20MHz, FATFS | 无卡时返回错误,app 必须降级 |
| 传感器 | AHT20/LTR329/SC7A20H | 走 I2C1 共享总线,注意地址冲突 |
设计哲学:所有硬件事实只存在于 bsp_pins.h 一份文件中。Agent 读取这个文件,就知道引脚定义、I2C 地址、时序要求。
5.3 已知约束的"坑文档"
严格按照 AI Passport 第 5 条规范,将踩过的坑写入源码:
// 坑记录:TDM麦克风
// - 问题:ES7243E 4-slot TDM模式下,slot1/slot3为噪声
// - 现象:直接使用所有4个slot会导致录音全是杂音
// - 根因:芯片设计限制,只有slot0/slot2输出有效音频
// - 解决:只读取slot0和slot2,增益设置为37.5dB
// - SDK版本:esp_codec_dev v1.5

#define ES7243E_VALID_SLOTS (I2S_TDM_SLOT0 | I2S_TDM_SLOT2)
类似地,还记录了:
- 音频播放不能用 SLOT_BOTH 模式
- 摄像头帧 buffer 必须放 SPIRAM(614KB)
- SD 卡无卡时需优雅降级
5.4 三层验收体系
严格按照 AI Passport 第 7 条规范,实现了完整的三层验证:
// 第一层:仓库检查 + 宿主机测试(无需硬件)
./tools/validate.sh --static

// 第二层:ESP-IDF构建 + 合并镜像验证
./tools/validate.sh --firmware

// 第三层:完整门禁(需要ESP-IDF v6.1环境)
./tools/validate.sh
每次交付必须分别报告:
Build: PASS / FAIL / NOT RUN
Host tests: PASS / FAIL / NOT RUN
Device tests: PASS / FAIL / NOT RUN
Unverified: 仍需板卡、仪器或用户确认的事项核心理念:编译通过不等于功能可用。这是 Agent 最容易犯的错误,也是这套规范要解决的核心问题。
六、已构建的 Demo 应用
规范再好,也得有实际产品来验证。dfk10-passport 内置了 7 个功能演示,覆盖 K10 的主要硬件能力,全部应用在一套代码实现,用按键 A 进行切换,按键 B 进行应用内部操作:
6.1 demo_test — 启动画面与设备信息
功能:
- 显示像素风 Logo
- 展示设备信息(MAC 地址、堆内存、PSRAM 大小、CPU 频率)
- 实时显示传感器数据(温度、湿度、光照、加速度)
涉及硬件:全部
6.2 demo_stopwatch — 精确计时器
功能:
- 10ms 分辨率计时
- P12 键开始/暂停
- P11 键重置
- 支持计圈功能
6.3 demo_audio — 音调发生器
功能:
- 3 个预设频率(440Hz/880Hz/1760Hz)
- P2 键播放/停止
- P12 键切换频率
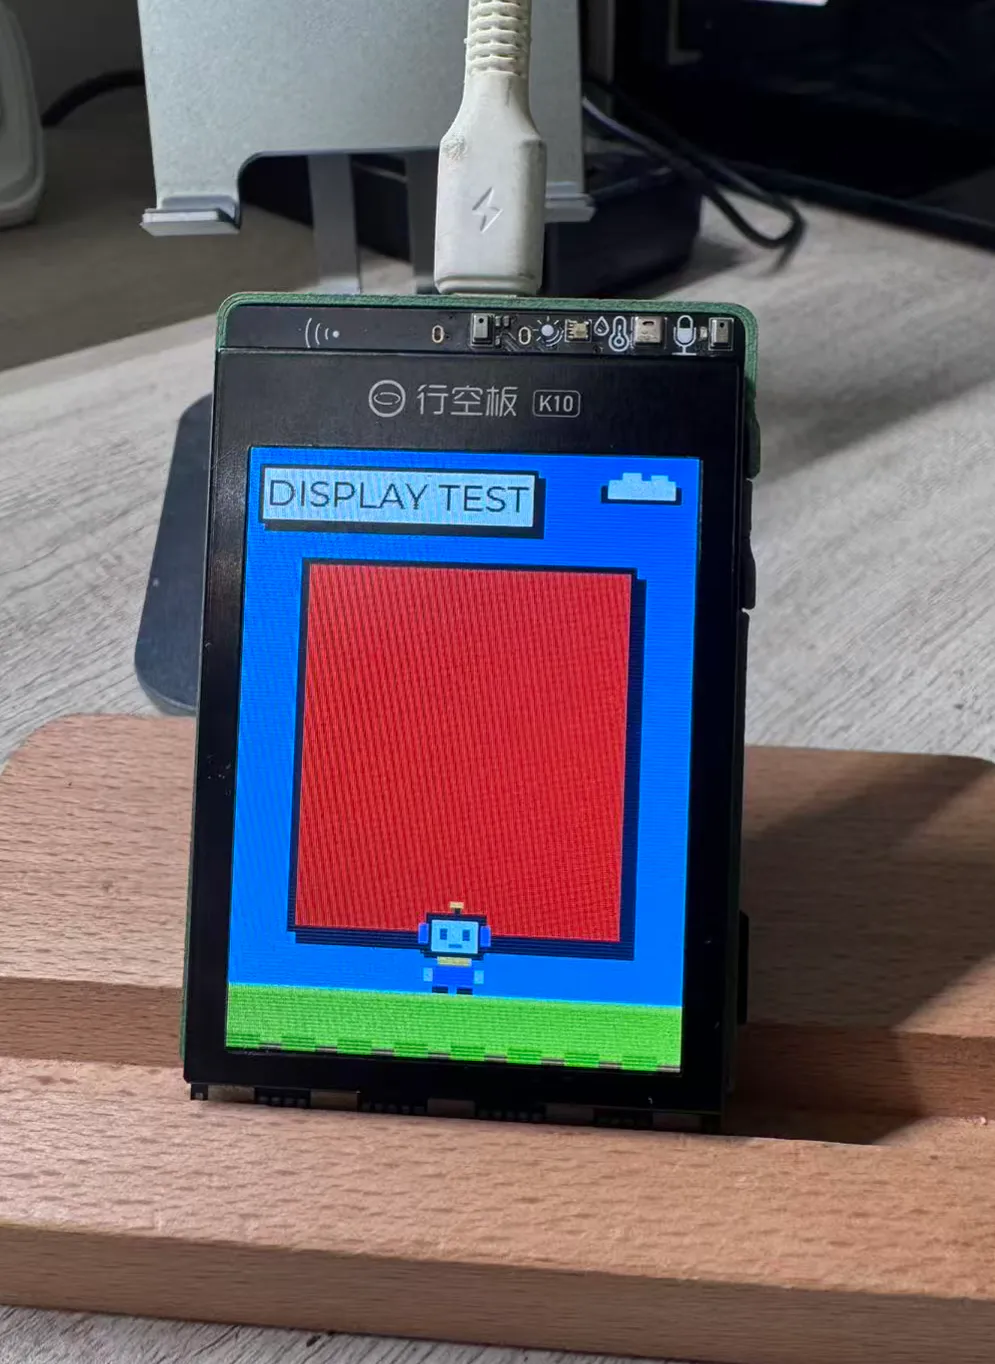
6.4 demo_display — 全屏颜色循环
功能:
- 红、绿、蓝、白、黑五色循环
- 验证 LCD 显示质量
- 检测坏点、色偏等问题
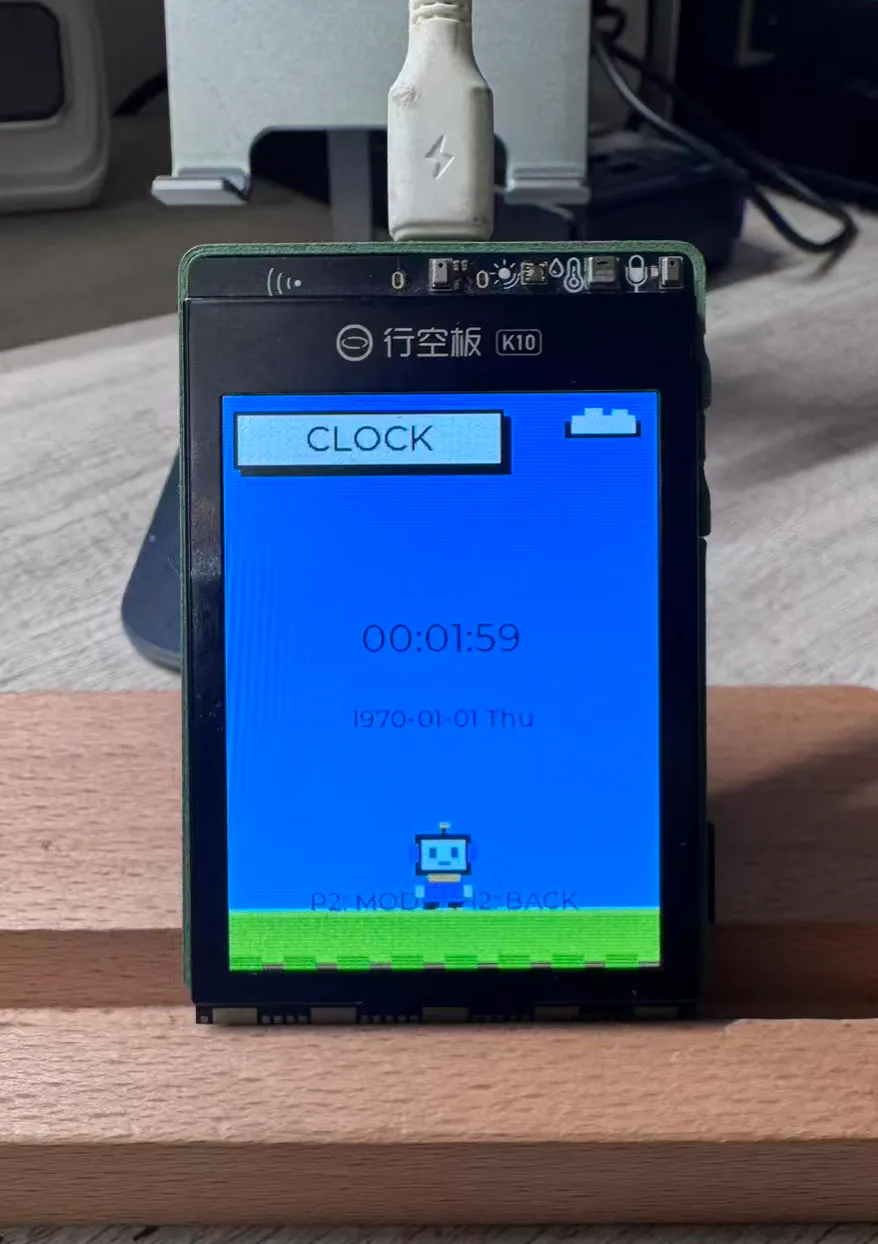
6.5 demo_clock — 实时时钟
功能:
- 显示当前时间(时:分:秒)
- 12/24 小时制切换
- 日期显示
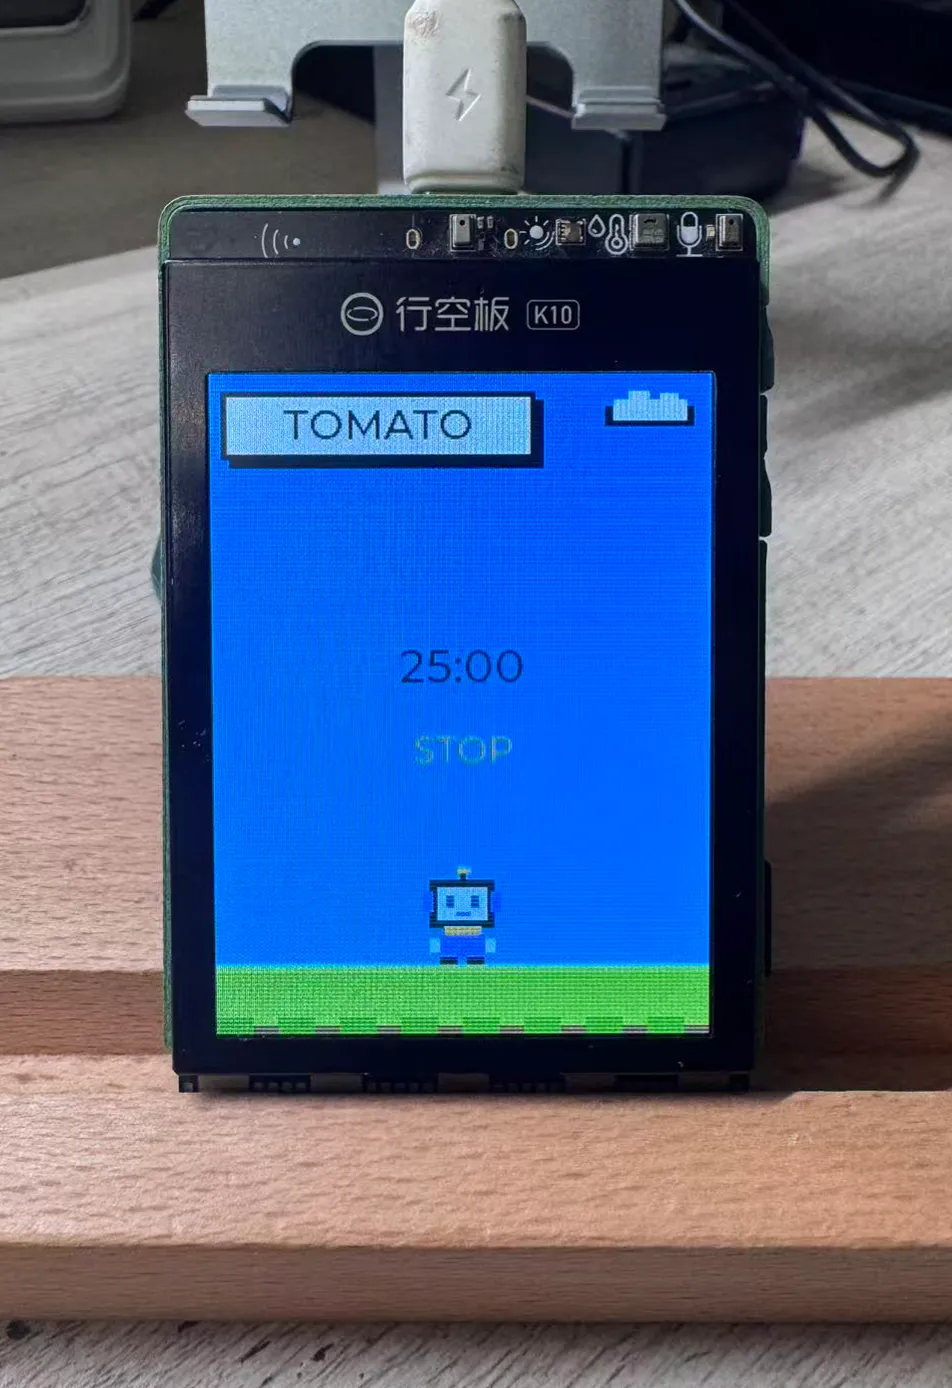
6.6 demo_tomato — 番茄钟计时器
功能:
- 25 分钟工作 + 5 分钟休息循环
- P12 键开始/暂停
- P11 键重置
- 状态指示(WORK/REST/STOP)
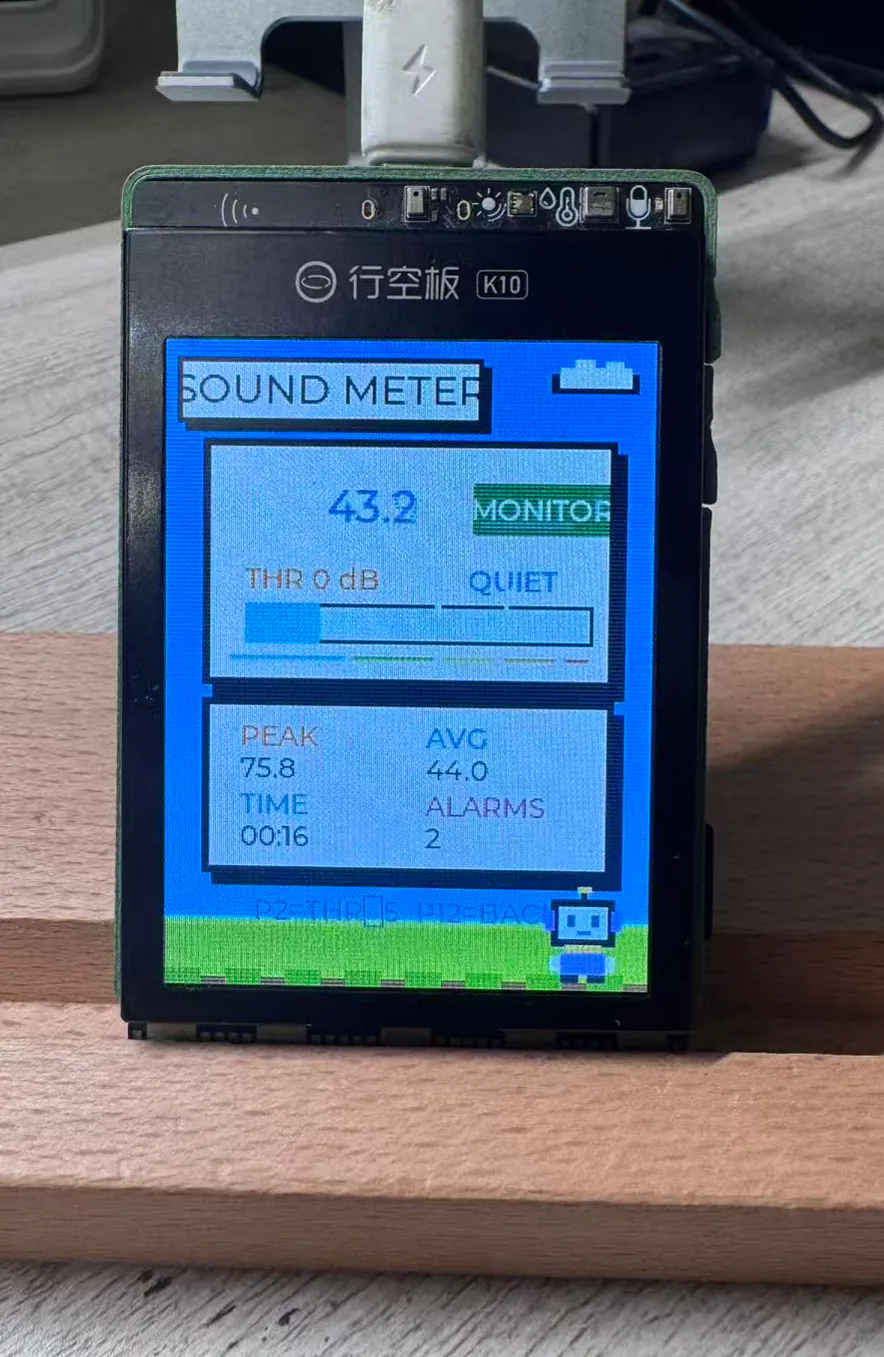
6.7 demo_sound_meter — 噪声检测器
功能:
- 实时检测环境噪声(dB 值)
- 五区彩色音量条显示
- 阈值报警功能
- P2 键调整阈值
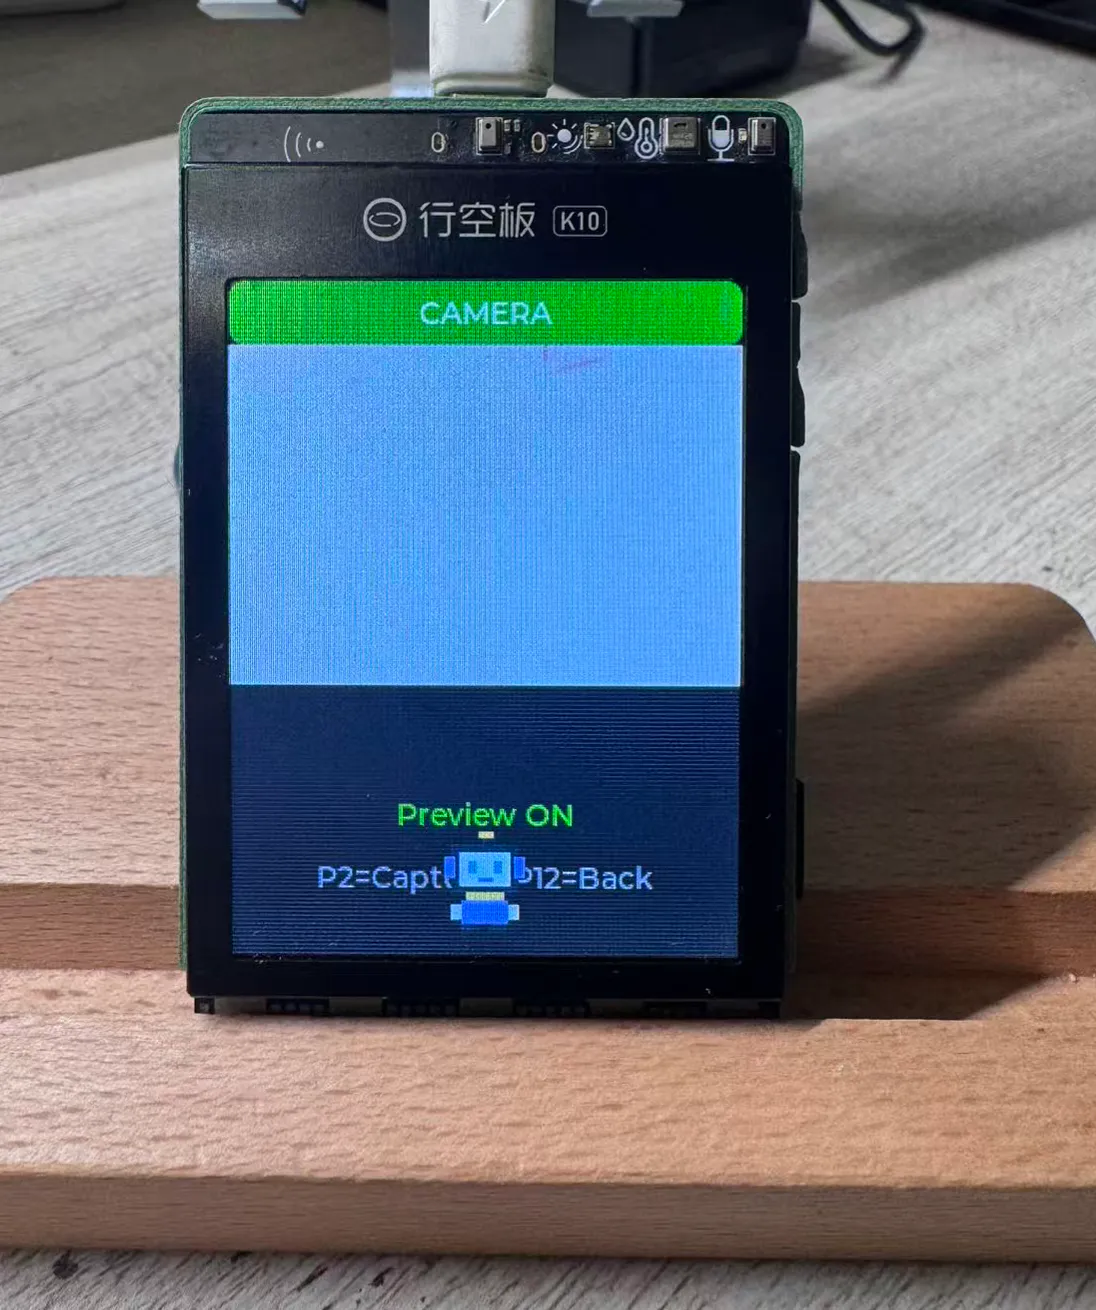
照相机应用,已实现拍照保存功能
板载传感器数据显示。
七、Demo 之间的共性设计
所有 Demo 都遵循统一的接口模板:
// 进入页面
void demo_xxx_enter(void);

// 隐藏页面(切换到其他Demo时调用)
void demo_xxx_hide(void);

// 显示页面(切回时调用)
void demo_xxx_show(void);

// 按键处理(由main.c统一分发)
bool demo_xxx_key(bsp_button_t btn);
Agent 只需要:
- 复制任意一个 Demo 作为模板
- 修改 demo_xxx_enter 中的 UI 逻辑
- 按需实现 demo_xxx_key 处理按键
- 在 main.c 中注册新 Demo
这就是"Demo 统一接口"规范的价值:降低 Agent 的学习成本,提升代码复用率。
八、我们的贡献
8.1 完整硬件驱动:填补 dfk10 的 ESP-IDF 生态空白
dfk10-passport 的首要贡献,是为 DFRobot K10 构建了完整的 ESP-IDF 硬件驱动层。
过去,K10 开发板缺乏系统性的 BSP 支持,开发者需要从零开始适配摄像头、音频、传感器、SD 卡等外设。按照 AI Passport 的工程规范,将这一工作体系化:
- 显示驱动:ILI9341 LCD(SPI3 @40MHz),含 DMA 缓冲管理
- 音频子系统:ES7243E 麦克风(I2S0 RX, TDM 模式)+ NS4168 扬声器(I2S0 TX)
- 摄像头驱动:GC2145 2MP(DVP 8-bit),帧 buffer 管理
- IO 扩展:TCA9555 16-bit 扩展器(I2C1)
- 传感器栈:AHT20 温湿度 + LTR329 光照 + SC7A20H 六轴 IMU
- 存储:SDHC 卡(SPI2 @20MHz, FATFS)
所有硬件参数收敛到 bsp_pins.h 一份文件中,作为唯一事实源。这份驱动不仅适用于 dfk10-passport 项目,即使不使用 Agent 开发框架,它也可以作为 ESP-IDF 编程环境下 K10 板卡驱动的基础参考。
8.2 Agent 友好编程范式:让 ESP-IDF 开发不再"难以下咽"
传统 ESP-IDF 开发有几个痛点:
- 环境配置复杂:ESP-IDF 版本选择、Python 依赖、工具链安装,新手往往花一周时间在配环境上
- 硬件知识门槛高:面对新板子,需要先啃几百页数据手册,才能点亮第一盏 LED
- 试错成本高:每次改代码都要编译、烧录、调试,一个循环十几分钟
- 经验难以传承:踩过的坑没人记录,后人重复犯错
dfk10-passport 建立的 Agent 友好编程范式,本质上是在降低这些信息门槛:
- 规范即文档:9 条工程规范替代了碎片化的 Wiki 和注释
- 唯一事实源:bsp_pins.h 取代了四处查数据手册的繁琐
- 坑文档前置:将踩坑经验写入代码注释,后人不复重蹈覆辙
- 三层验收:强制区分"编译通过"和"功能可用"
九、结语:Agent 友好的未来
从 MicroPixel 到 AI Passport,从 ESP-Mosaico 到 dfk10-passport,我们看到了一条清晰的演进路径:
理论探索 → 规范沉淀 → 复杂硬件验证 → 社区共建
Agent 友好的本质不是"让 AI 写代码",而是建立一套高效的信息传递机制,让 Agent 能够准确理解硬件约束、避免常见陷阱、快速迭代开发。
四种范式对比分析很到位,Agent友好的核心确实是信息传递问题
dfk10-passport把坑都写进源码了,这个思路很实用
三层验收体系是亮点,编译通过确实不等于功能可用
K10的硬件复杂度比Passport高很多,能适配成功不容易
9条工程规范总结得好,做嵌入式项目的可以借鉴