
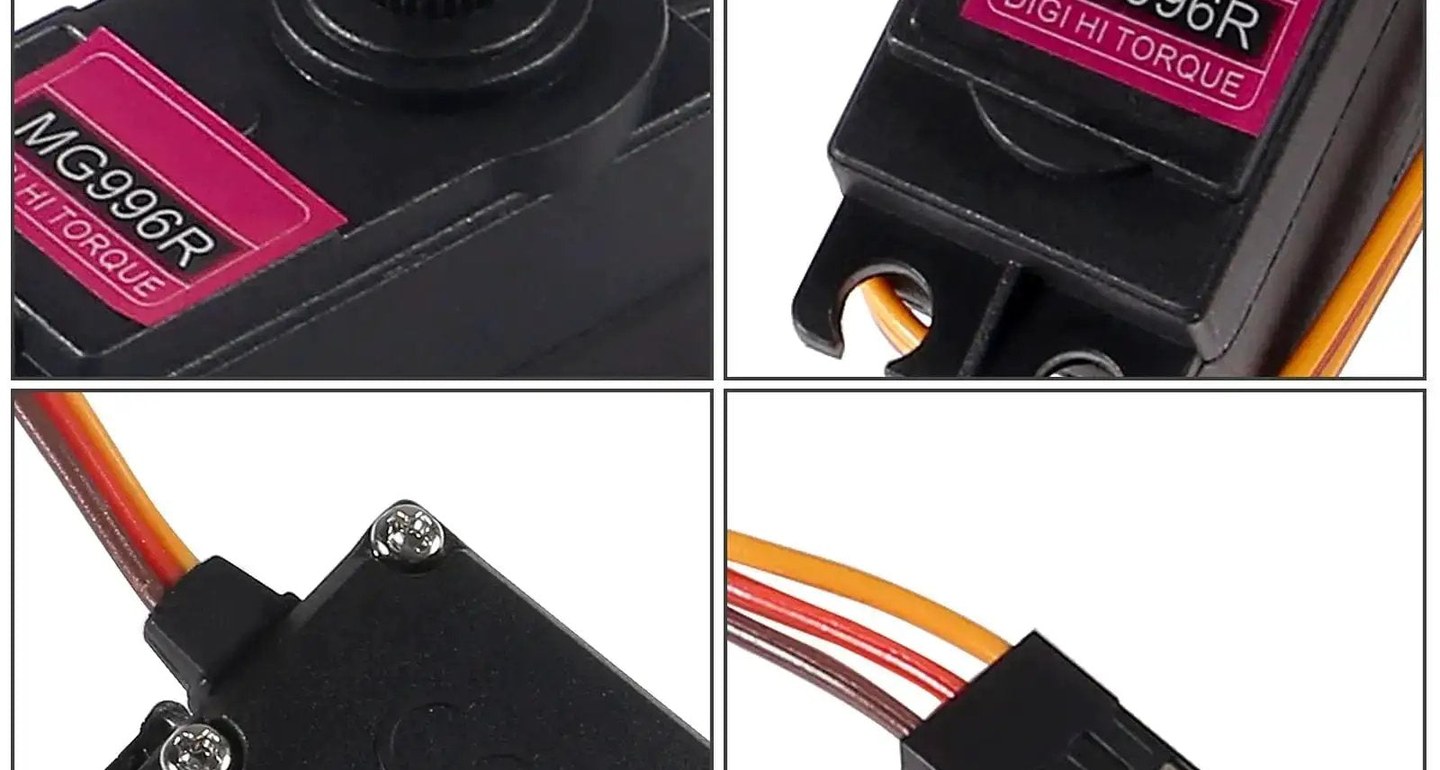
先说抖动和无力,这俩经常一起出现。MG996R 是个大力士,堵转电流能到 2.5 安,就算正常带动负载,峰值也常逼近 1 安。可很多朋友图省事,直接把它接在 Arduino 或者 ESP32 的板载 5V 引脚上,那一路满打满算只能出 500 毫安,连它真要动一下的需求都喂不饱。电压一被拉低,舵机就抖、就没力,严重的直接让主控复位重启。所以第一件事,别用板载 5V 喂它,给一只独立的外部 5 到 6V、至少 3A 的电源,才能把它的力气全掏出来。
第二件事是信号端。如果你用的是 Arduino 的 Servo 库,它默认占着 Timer1,这时候千万别再用 analogWrite 去驱动 9 号和 10 号引脚,两者会互相踩坏对方的时序,舵机就会像抽风一样乱抖。Servo 库在跑的时候,PWM 信号请走 3、5、6、11 这几个脚,听话多了。再一个,舵机的信号线要尽量躲开电机、电源这类强干扰源,可以加个 100 欧电阻加 0.1 微法电容做个小滤波,抖动也能明显收敛。
再说回中不准。打开电调先发一个 1500 微秒的中性脉冲,让舵机自己找中间,再把摇臂掰正拧紧,这是标准校准动作。如果校完了还是偏、甚至越用越偏,多半是内部电位器磨损或输出轴机械间隙变大,这种就只能换舵机了。还有一个隐蔽点:空中转接用的线越长、越细,信号衰减越厉害,回中误差也会被放大,尽量用短而粗的线。
最后是发热和烧毁。MG996R 是金属齿数字舵机,能扛住持续的大负载,但这不等于可以一直堵转。机械臂玩久了,根关节被整条臂的重量压住、舵机一直憋着劲去顶,电流一路走高,MOS 管就烫、就炸。对策是别让舵机长时间顶着超过它扭矩的负载,必要时用配重或弹簧把力气分担走。手摸着正常温热没问题,烫得不敢碰,就该给负载减负或者换更大扭力的舵机了。
给你一句口诀收尾:独立电源加共地,信号别撞 Timer1,堵转别超扭矩线,回中校准先 1500。把这四件事理顺,MG996R 的抖动、无力、不回中,基本都能根治。






发热那个点我经历过,机械臂根关节憋着劲没一会儿就烫手,后来加了配重分担才降温。真不能让它一直顶着超扭矩的负载。
回中打不准,校准1500微秒这步真别省,我每次装摇臂都先让它找中性点再掰正,从来没偏过。
Timer1和analogWrite打架这个是真隐蔽,我那天在9脚上又接了别的,舵机抽风似的一直抖,绕了半天才发现是撞了Timer1,换到5脚就老实了。
我把MG996R直接怼Arduino板载5V上,一动就复位,一开始还以为是库写坏了。后来查了才知道是电流喂不饱,单独拉了块6V电源加共地,立马满血,这条坑太典型了。