
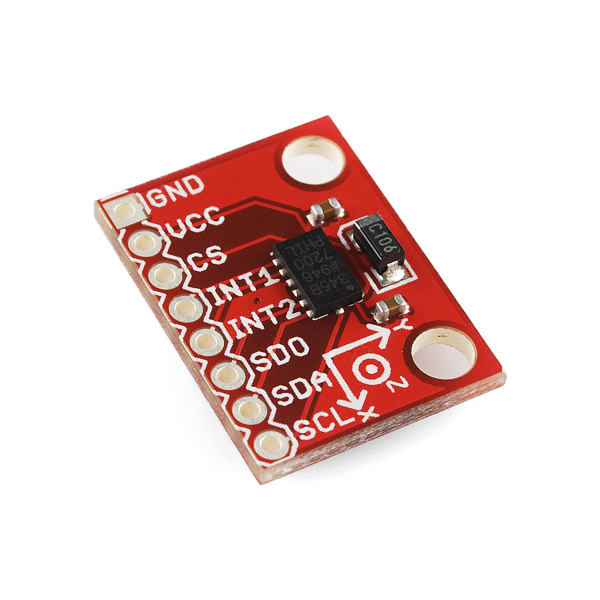
想给小车或机器狗加个"知道自己歪没歪"的感觉,加速度计是绕不开的第一步。ADXL345这块红色小板大概是玩家手里最常见的三轴加速度计了,13位分辨率、最高±16g量程、SPI和I2C两种接口都支持,数据手册里的这些数字让它成了入门倾斜检测的常客。前几天本站刚写过一篇偏读数和倾角原理的,这篇换个角度,专门把接线这件事说透:I2C和SPI两种接法怎么选、怎么连、量程怎么配,最后落到倾角怎么算。
先把模块本身认清楚
ADXL345是ADI出品的三轴MEMS加速度计,SparkFun做的这块小板把芯片引脚都引成了标准2.54mm排针。按官方教程的口径:测量输出为13位格式,量程可在±2g、±4g、±8g、±16g四档里选,灵敏度4 mg/LSB,这个分辨率足以分辨小于1.0°的倾角变化。供电2.0到3.6V,测量模式下电流最低约23微安,待机更是只有0.1微安,电池供电的场景很友好。
接口方面,SPI(3线或4线)和I2C都支持,模块在总线上只能做从机。除此之外还带单/双击检测、活动/静止检测、自由落体检测这些内置功能,阈值都可以自己设,并且能映射到INT1、INT2两个中断脚上,另外还有32级FIFO缓冲。
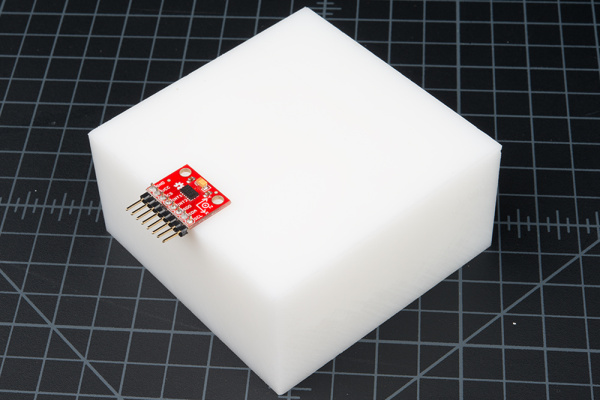
从板图上能直接看清8个引脚:GND、VCC、CS、INT1、INT2、SDO、SDA、SCL。这里有个新手最容易懵的点——SDA和SCL在SPI模式下另有两个名字,分别是4线SPI的数据输入SDI/SDIO和时钟SCLK;而SDO在SPI模式是数据输出,在I2C模式下摇身一变成了I2C地址选择脚。CS脚的电平则决定走哪种接口:CS拉高就是I2C模式,拉低走SPI,官方特别提醒这个脚不能悬空,不接是没有默认模式的。
I2C接法:线最少的一种
如果只读数据不追中断,I2C是最省事的接法,两根线搞定通信。按官方教程给的接线表,接Arduino(Uno或RedBoard这类5V板)是这样:
| Arduino | ADXL345 |
|---|---|
| GND | GND |
| 3V3 | VCC |
| 3V3 | CS |
| GND | SDO |
| A4 | SDA |
| A5 | SCL |
注意三个细节:第一,CS必须接到3V3拉高,模块才会进I2C模式;第二,SDO接地(或接VCC)用来选I2C地址,这个脚在I2C模式下就是地址选择位;第三,I2C总线需要外部上拉,官方教程用的是两只4.7kΩ电阻。有意思的是官方教程里特别注明,I2C模式下反而不需要电平转换——虽然芯片是3.3V器件,这一点和SPI接法很不一样。Uno/RedBoard的I2C在A4/A5,Mega2560是20/21,Leonardo是2/3,换板子别照抄A4/A5。
SPI接法:快,但5V板要过一道电平转换
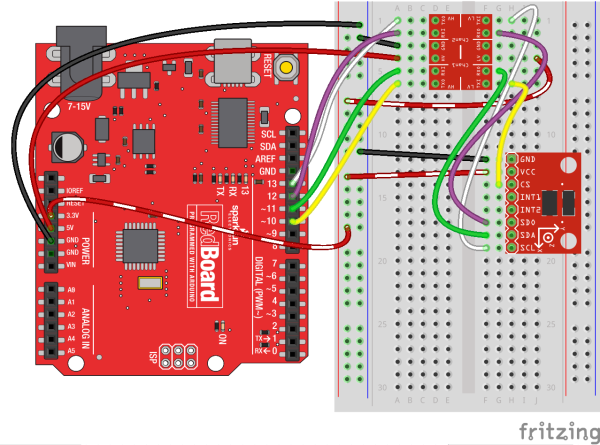
SPI的接线按4线模式来,官方教程的对应关系是:
| Arduino | ADXL345 |
|---|---|
| GND | GND |
| 3V3 | VCC |
| 10 | CS |
| 11 | SDA(SDI) |
| 12 | SDO |
| 13 | SCL(SCLK) |
这正是ATmega328的硬件SPI引脚(MOSI 11、MISO 12、SCK 13),CS随便选个数字脚,例程里用的是D10。和I2C最大的区别在于:如果你的Arduino是5V逻辑(Uno、RedBoard都是),官方要求在中间加一个双向电平转换模块,不然3.3V的芯片长期吃5V信号不安全;3.3V板子(比如某些ESP32核心板)可以直连。另外如果用3线SPI,官方引数据手册的建议是SDO通过10kΩ电阻上拉到VCC I/O或下拉到GND。
上面这张官方接线图里,RedBoard和ADXL345中间就隔着一块电平转换板,四根通信线加电源都从它中间过。两种接法怎么选?一句话:引脚紧张或图省事选I2C,追求读取速度或总线挂了多个SPI设备选SPI。对做倾角检测这种低频读取,I2C完全够用。
装库:两条路
SparkFun为这块板维护了一个专门的Arduino库。装库两条路:直接下载官方教程页提供的SparkFun ADXL345库zip包,或者去GitHub仓库(SparkFun_ADXL345_Arduino_Library)拿。把解压出来的SparkFun_ADXL345_Library文件夹丢进Arduino的libraries目录(Windows在"我的文档>Arduino>Libraries",Mac在"文稿>Arduino>libraries",Linux在用户目录的Sketchbook>Libraries),重启IDE就能在示例里找到SparkFun_ADXL345_Example。zip包里除了主库文件,还带Calibration校准例程、普通Example和一个Baby Blynk Monitor Thing示例。
读数代码:两种模式一行切换
库的设计把SPI/I2C的区别藏在了构造函数里,官方例程开头是这么选的:
/*********** COMMUNICATION SELECTION ***********/
/*    Comment Out The One You Are Not Using    */
ADXL345 adxl = ADXL345(10);           // USE FOR SPI COMMUNICATION, ADXL345(CS_PIN);
//ADXL345 adxl = ADXL345();             // USE FOR I2C COMMUNICATION
括号里带CS引脚号就是SPI,不带参数就是I2C,注释一行、放开另一行即可。setup里最关键的是量程设置,官方例程的写法:
adxl.powerOn();                     // Power on the ADXL345

adxl.setRangeSetting(16);           // Give the range settings
                                    // Accepted values are 2g, 4g, 8g or 16g
                                    // Higher Values = Wider Measurement Range
                                    // Lower Values = Greater Sensitivity

adxl.setSpiBit(0);                  // Configure the device to be in 4 wire SPI mode when set to '0' or 3 wire SPI mode when set to 1
                                    // Default: Set to 1
                                    // SPI pins on the ATMega328: 11, 12 and 13 as reference in SPI Library
setRangeSetting只认2、4、8、16四个值:量程越大越能扛冲击,越小灵敏度越高。做倾角检测建议选2g档——静止状态重力只有1g,小量程分辨率最高。setSpiBit是SPI模式细分(0为4线、1为3线,默认1),走I2C的话这行无所谓。主循环读数就三行:
int x,y,z;
adxl.readAccel(&x, &y, &z);         // Read the accelerometer values and store them in variables declared above x,y,z

Serial.print(x);
Serial.print(", ");
Serial.print(y);
Serial.print(", ");
Serial.println(z);
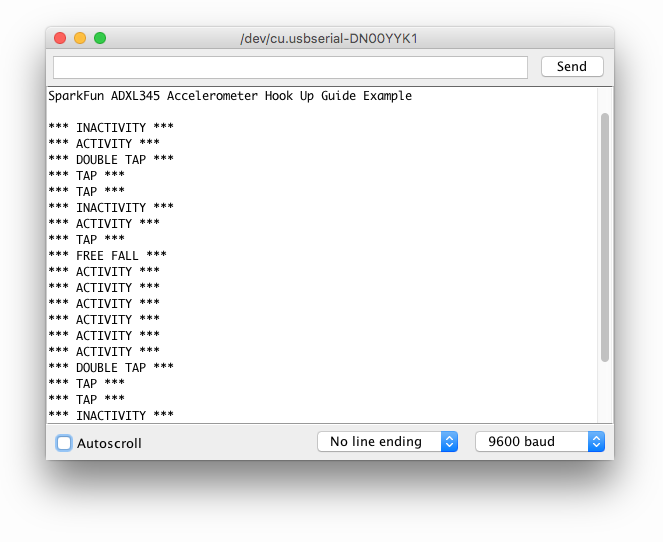
readAccel把三轴原始整数读进来,串口打印就能看到x、y、z实时变化。官方例程还演示了活动检测、敲击检测、自由落体检测的一整套阈值设置(比如setActivityThreshold(75)每档对应62.5mg、setFreeFallThreshold(7)推荐5到9),开中断后串口会打印TAP、DOUBLE TAP、FREE FALL这类事件,跑起来效果是这样:
倾角怎么算:从原始读数到角度
拿到三轴原始值后,倾角换算的思路是:静止时模块感受的重力矢量方向就是姿态方向,对水平倾角用反正切求解。按ADI官方应用笔记AN-1057《Using an Accelerometer for Inclination Sensing》的推导,先把原始读数按灵敏度换算成g(4 mg/LSB,即原始值乘0.004),然后用atan2对轴间分量求比:pitch取atan2(ax, √(ay²+az²)),roll取atan2(ay, az),再乘57.3换回角度。ADXL345数据手册也直接引用了这套方法;4 mg/LSB的分辨率意味着小于1.0°的倾角变化理论上就能分辨出来。当然,官方教程自己走的是更扎实的校准路线:把模块Z轴朝天放在水平面上,先在+1g和-1g两个方向分别记录每轴读数的最大最小值,再用下面这对公式算偏移和增益:
// offsetAxis = 0.5 * (Acel+1g + Accel-1g)
// gainAxis = 0.5 * ((Acel+1g - Accel-1g)/1g)
库自带的SparkFun_ADXL345_Calibration例程就是干这个的,它会等你从串口发任意字符,然后打印三轴的最小最大值:
#include "SparkFun_ADXL345.h"

/*********** COMMUNICATION SELECTION ***********/
/*    Comment Out The One You Are Not Using    */
//ADXL345 adxl = ADXL345(10);           // Use when you want to use Hardware SPI, ADXL345(CS_PIN);
ADXL345 adxl = ADXL345();             // Use when you need I2C

/****************** VARIABLES ******************/
/*                                             */
int AccelMinX = 0;
int AccelMaxX = 0;
int AccelMinY = 0;
int AccelMaxY = 0;
int AccelMinZ = 0;
int AccelMaxZ = 0;

int accX = 0;
int accY = 0;
int accZ = 0;

int pitch = 0;
int roll = 0;

/************** DEFINED VARIABLES **************/
/*                                             */
#define offsetX   0       // OFFSET values
#define offsetY   0
#define offsetZ   0

#define gainX     1     // GAIN factors
#define gainY     1
#define gainZ     1

/******************** SETUP ********************/
/*          Configure ADXL345 Settings         */
void setup()
{
Serial.begin(9600);                 // Start the serial terminal
Serial.println("SparkFun ADXL345 Accelerometer Breakout Calibration");
Serial.println();

adxl.powerOn();                     // Power on the ADXL345

adxl.setRangeSetting(2);           // Give the range settings
                                    // Accepted values are 2g, 4g, 8g or 16g
                                    // Higher Values = Wider Measurement Range
                                    // Lower Values = Greater Sensitivity

adxl.setSpiBit(0);                // Configure the device to be in 4 wire SPI mode when set to '0' or 3 wire SPI mode when set to 1
                                    // It is set to 1 by Default.
                                    // SPI pins on the ATMega328 as reference in SPI Library are 11, 12, and 13

}

/****************** MAIN CODE ******************/
/*  Accelerometer Readings and Min/Max Values  */
void loop()
{
Serial.println("Send any character to display values.");
while (!Serial.available()){}       // Waiting for character to be sent to Serial
Serial.println();

// Get the Accelerometer Readings
int x,y,z;                          // init variables hold results
adxl.readAccel(&x, &y, &z);         // Read the accelerometer values and store them in variables declared above x,y,z

if(x < AccelMinX) AccelMinX = x;
if(x > AccelMaxX) AccelMaxX = x;

if(y < AccelMinY) AccelMinY = y;
if(y > AccelMaxY) AccelMaxY = y;

if(z < AccelMinZ) AccelMinZ = z;
if(z > AccelMaxZ) AccelMaxZ = z;

Serial.print("Accel Minimums: "); Serial.print(AccelMinX); Serial.print("  ");Serial.print(AccelMinY); Serial.print("  "); Serial.print(AccelMinZ); Serial.println();
Serial.print("Accel Maximums: "); Serial.print(AccelMaxX); Serial.print("  ");Serial.print(AccelMaxY); Serial.print("  "); Serial.print(AccelMaxZ); Serial.println();
Serial.println();

while (Serial.available())
{
    Serial.read();                    // Clear buffer
}
}
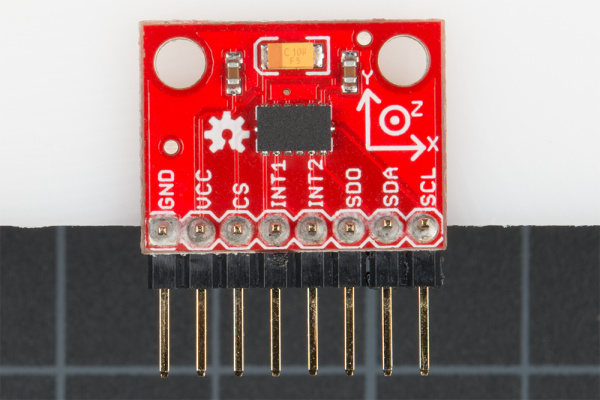
校准的姿势是这样的:把模块贴在一个平整的方块上,六个面各朝上放一次,收集每轴的±1g读数:
算出offset和gain后填回代码里DEFINED VARIABLES那几行,再用被注释掉的那段换算代码(accX = (x - offsetX)/gainX)就能输出校准后的读数。校准做扎实了,倾角计算才站得住。
写在最后
整条链路捋下来:选接口(I2C省线、SPI要电平转换)→ 装库 → 构造函数选模式 → setRangeSetting定量程 → readAccel读数 → 校准 → 反正切算倾角。新手最容易翻车的三处都在接线上:CS悬空导致模式不定、5V板SPI忘了电平转换、I2C忘了上拉电阻。把这三关过了,剩下的都是代码层面的事。倾角检测是机器人姿态控制的第一课,这块十几块钱的小板足够陪你把这一课修完。










倾角用atan2算完发现漂移有点大,做完官方那套offset/gain校准果然稳多了,这文章的顺序是对的,先校准再算角度。
这篇把I2C和SPI的坑讲得挺全,尤其CS脚不能悬空那条,我当年就是卡在这,模块死活不出数,最后翻了半天数据手册才明白。
问一下,Mega2560走I2C的话是不是把A4/A5换成20/21就行了?
5V板SPI要过电平转换这点太重要了,见过不少人直接怼上去,当时没事用俩月就挂。
校准那段实用,六个面各朝一次这个方法记下了