
定位、速度、UTC 时间,这三样数据是做小车追踪、轨迹记录、授时应用的底层零件。NEO-6M 是 u-blox 家最经典的入门 GPS 模块,海外零售价大约 5 到 20 美元(2026 年 11 月查),四根线接上、默认 9600 波特率自己吐数据,属于通电就能动的模块。这篇把官方数据手册和两篇英文实操教程整理成一份中文流程,引脚、参数、代码都逐项核过,顺带把新手最容易栽的几个坑一次说清。
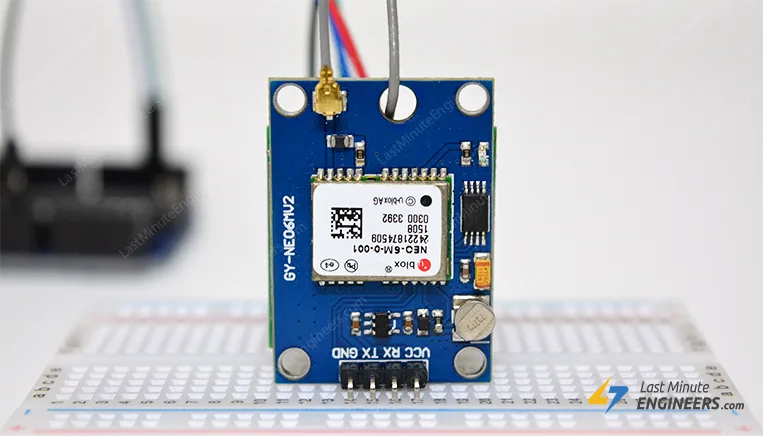
先认识模块:一颗 u-blox NEO-6M 芯片加一块陶瓷天线
模块的核心是 u-blox 的 NEO-6M 芯片,能同时追踪 22 颗卫星、50 个通道,追踪灵敏度做到 -161dBm,弱信号也能抓到。水平定位精度官方标 2.5 米,导航更新率默认 1Hz,最高可以配到 5Hz。冷启动大约 27 秒,热启动只要 1 秒左右,差距这么大,关键就在模块上那颗纽扣电池。
| 项目 | 参数(官方 datasheet 口径) |
|---|---|
| 接收通道 | 50 通道,GPS L1 1575.42MHz |
| 水平定位精度 | 2.5m |
| 更新率 | 1Hz(最高 5Hz) |
| 冷启动 / 热启动 | 约 27s / 约 1s |
| 串口波特率 | 4800 到 230400,默认 9600 |
| 通信协议 | NMEA、UBX、RTCM |
| 工作电压 | 2.7V 至 3.6V |
| 工作电流 | 约 45mA(省电模式低至 11mA) |
| 工作温度 | -40 至 85 摄氏度 |
供电这块不用担心:芯片虽然要 2.7 到 3.6V,但模块板载了 MIC5205 这颗 3.3V 低压差稳压器,逻辑引脚还是 5V 容忍的,直接接 Arduino 的 5V 引脚就行,不用电平转换。模块上还有一颗 4KB 的 EEPROM 配合纽扣电池,断电后能保住星历、时间和配置约两周,重启就能热启动;电池没电就每次都得冷启动,首次定位明显变慢。
模块上还有个小指示灯很有用:不闪说明还在搜星,每秒闪一次就代表定位成功(position fix 拿到了)。天线是一块陶瓷贴片天线,通过 U.FL 座子接上去,装的时候把那根细天线线从模块的固定孔里穿一下再压座子,不容易松脱。室外开阔地表现不错;室内或者高楼夹缝里信号会很差,正经做项目建议换有源天线。
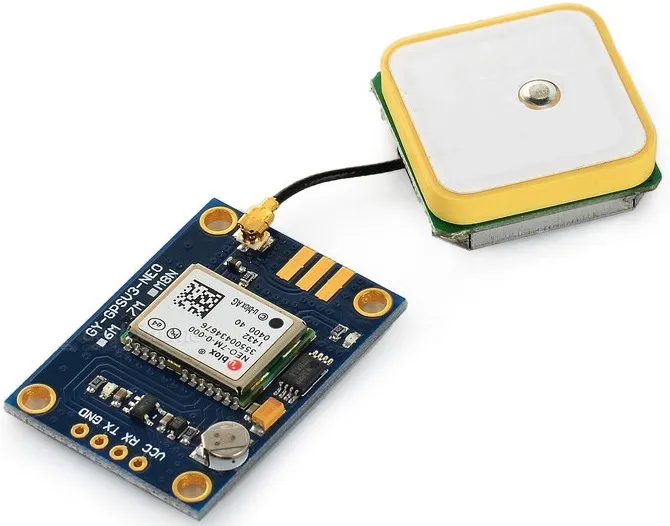
接线:四根线,TxD 送数据、RxD 收指令
模块一共四个引脚:VCC、GND、TxD、RxD。TxD 是模块的输出脚,要接到单片机的接收脚;RxD 只在你需要往模块写配置指令时才用得上,纯读数据可以悬空。引脚丝印一般直接印在板子背面,先焊好排针再上面包板。
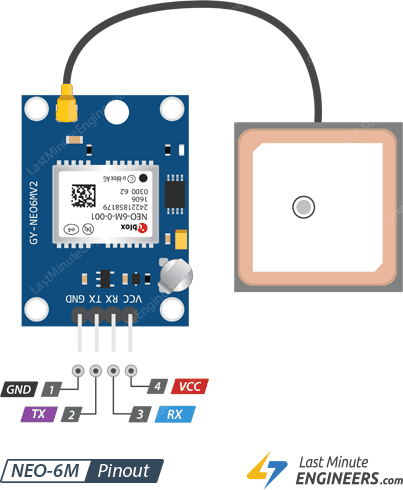
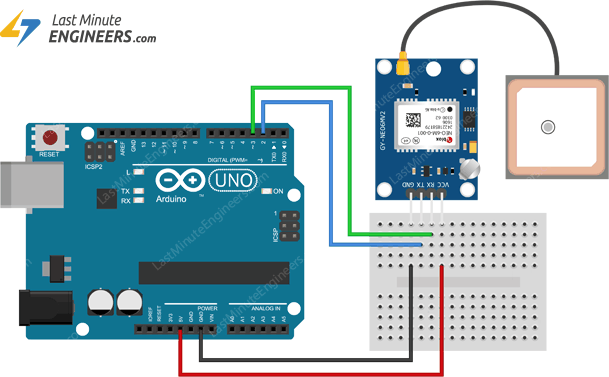
这里有个新手常问的问题:为什么不用 UNO 板上的 0、1 脚?因为 UNO 只有一个硬件串口,0 和 1 已经被 USB 上传程序和串口监视器占用了,GPS 接上去会和电脑通信打架。解决办法是用 SoftwareSerial 库,把 2、3 两个普通数字脚虚拟出第二个串口给 GPS 专用。
| NEO-6M 模块 | Arduino UNO |
|---|---|
| VCC | 5V |
| GND | GND |
| TxD | D2 |
| RxD | D3 |
第一步先听原始数据:NMEA 语句长什么样
模块一上电就自己往外发数据,不用任何指令。先用一段"原样转发"的代码,把模块说的话直接倒进串口监视器看看:
#include "SoftwareSerial.h"

// Choose two Arduino pins to use for software serial
int RXPin = 2;
int TXPin = 3;

// Create a software serial port called "gpsSerial"
SoftwareSerial gpsSerial(RXPin, TXPin);

void setup() {
  // Start the Arduino hardware serial port at 9600 baud
  Serial.begin(9600);

  // Start the software serial port at the GPS's default baud
  gpsSerial.begin(9600);
}

void loop() {
  // Displays information when a new sentence is available.
  while (gpsSerial.available() > 0)
    Serial.write(gpsSerial.read());
}
上传后打开串口监视器,波特率选 9600。如果接线和搜星都正常,屏幕上会刷出一堆以 $ 开头的字符串,这就是 NMEA 语句。看着乱,其实结构很死板:$ 开头,跟着语句类型(比如 GPRMC、GPGGA),然后是逗号分隔的字段,行尾用星号带一个校验和。模块默认每秒吐一组,也就是 1Hz。
两种最常用的语句要认识。GPRMC 一句话打包了时间、日期、经纬度、对地速度和航向;GPGGA 则带定位质量、在用卫星数、海拔这些定质信息。拿一句示例 GPRMC 拆开看:
- 123519:UTC 时间 12 点 35 分 19 秒
- A:状态有效(V 表示无效,还没定位)
- 4807.038, N:纬度 48 度 07.038 分北纬
- 01131.000, E:经度 11 度 31.000 分东经
- 022.4:对地速度,单位是节
- 230394:日期,日月年格式
- *6A:校验和
GPGGA 里还有几个字段要单独记:fix quality 这一位为 0 说明没定位、1 是普通 GPS 定位、2 是差分定位;后面跟着在用卫星数和 HDOP;海拔字段单位米,指相对平均海平面。这两条语句吃透,模块吐出来的数据基本就没有盲区了。
用 TinyGPS++ 把经纬度、速度、时间解析出来
手动拆逗号太折磨,直接上库。Arduino IDE 左侧点开库管理器,搜 "tinygpsplus",装 Mikal Hart 写的那个。装完抄下面这段完整例程,串口监视器 9600 波特率就能看到格式化好的定位、海拔、日期和时间。写法上有一点要先说明:站点编辑器会把尖括号头文件当 HTML 剥掉,所以代码里统一用引号写法,两种写法在 Arduino 工具链下编译等价,直接能烧。
#include "TinyGPSPlus.h"
#include "SoftwareSerial.h"

// Choose two Arduino pins to use for software serial
int RXPin = 2;
int TXPin = 3;

// Create a TinyGPSPlus object
TinyGPSPlus gps;

// Create a software serial port called "gpsSerial"
SoftwareSerial gpsSerial(RXPin, TXPin);

void setup() {
  // Start the Arduino hardware serial port at 9600 baud
  Serial.begin(9600);

  // Start the software serial port at the GPS's default baud
  gpsSerial.begin(9600);
}

void loop() {
  // This sketch displays information every time a new sentence is correctly encoded.
  while (gpsSerial.available() > 0)
    if (gps.encode(gpsSerial.read()))
      displayInfo();

  // If 5000 milliseconds pass and there are no characters coming in
  // over the software serial port, show a "No GPS detected" error
  if (millis() > 5000 && gps.charsProcessed() < 10) {
    Serial.println("No GPS detected");
    while (true)
      ;
  }
}

void displayInfo() {
  if (gps.location.isValid()) {
    Serial.print("Latitude: ");
    Serial.println(gps.location.lat(), 6);
    Serial.print("Longitude: ");
    Serial.println(gps.location.lng(), 6);
    Serial.print("Altitude: ");
    Serial.println(gps.altitude.meters());
  } else {
    Serial.println("Location: Not Available");
  }

  Serial.print("Date: ");
  if (gps.date.isValid()) {
    Serial.print(gps.date.month());
    Serial.print("/");
    Serial.print(gps.date.day());
    Serial.print("/");
    Serial.println(gps.date.year());
  } else {
    Serial.println("Not Available");
  }

  Serial.print("Time: ");
  if (gps.time.isValid()) {
    if (gps.time.hour() < 10) Serial.print(F("0"));
    Serial.print(gps.time.hour());
    Serial.print(":");
    if (gps.time.minute() < 10) Serial.print(F("0"));
    Serial.print(gps.time.minute());
    Serial.print(":");
    if (gps.time.second() < 10) Serial.print(F("0"));
    Serial.print(gps.time.second());
    Serial.print(".");
    if (gps.time.centisecond() < 10) Serial.print(F("0"));
    Serial.println(gps.time.centisecond());
  } else {
    Serial.println("Not Available");
  }

  Serial.println();
  Serial.println();
  delay(1000);
}
核心逻辑就两行:loop 里不断把串口字节喂给 gps.encode(),每解析完一句完整语句就触发一次 displayInfo() 打印。代码里还埋了个保险:开机 5 秒后如果收到的字符数小于 10,就打印 "No GPS detected",这时候十有八九是 TxD 和 RxD 接反了,或者模块根本没供电。
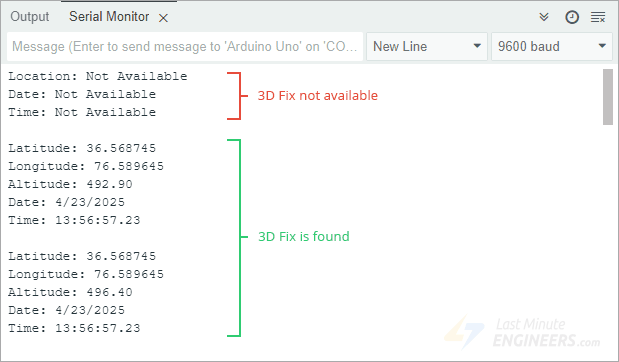
除了经纬度和时间,几个常用函数顺手记一下:gps.speed.value() 返回对地速度,单位是百分之一节,返回 1234 就是 12.34 节;gps.course.value() 返回航向,百分之一度,12345 就是 123.45 度;gps.satellites.value() 是当前在用的卫星数,越多越准;gps.hdop.value() 是水平精度因子,数值越小定位越好;gps.age() 返回数据龄,毫秒计,超过 1500 就要警惕丢定位了。
想取库里没封装的字段也有办法,TinyGPSCustom 可以指定语句类型和第几个字段。比如取磁偏角,就声明 TinyGPSCustom magneticVariation(gps, "GPRMC", 10),然后 magneticVariation.value() 拿值。
进阶调试:用 u-center 上位机直连电脑看图
光看串口刷字还不够直观的话,u-blox 官方的 u-center 是块免费的调试利器,不过只有 Windows 版。它能把卫星信噪比画成柱状图、显示罗盘、速度表、时钟和高度表,还支持把任意两个参数画成曲线、录制并回放整段数据,甚至直接在地图上标出当前位置。排查"到底是我的代码错了还是模块没定位"这类问题时,先用它把模块单独验一遍,能省掉一大半折腾。
用法不复杂:给模块配一个 USB 转 TTL 模块,TxD 接转接板的 RX、RxD 接 TX、VCC GND 对应接好,插上电脑。打开 u-center 后在工具栏找到通信图标,点箭头展开 COM 口列表,选中模块对应的那个口,数据立马就活了。想看原始 NMEA 语句,点 Text Console 按钮就能看到模块吐出来的 ASCII 原文,和串口监视器里看到的完全一样。
新手最容易踩的五个坑
第一,串口交叉。模块的 TxD 必须接 Arduino 的接收脚(本篇的 D2),RxD 接发送脚(D3),直着接只会收获一行 "No GPS detected"。第二,别占 0 和 1 号脚,否则要么上传程序失败,要么串口监视器里 GPS 数据和上传日志混成一锅。
第三,首次定位要有耐心。冷启动大约 27 秒起步,天线最好放窗台或室外,室内金属壳里基本搜不到星,看到指示灯每秒闪一次才算真正定位成功。第四,波特率对不上。绝大多数 NEO-6M 出厂 9600,但也遇到过被改过配置的模块,串口监视器全是乱码时,把 gpsSerial.begin 的参数换 4800 或 38400 试一圈。第五,速度单位是"百分之一节",不是米每秒,直接拿去显示会把步行速度显示成快艇速度,记得换算(1 节约 1.852 公里每小时)。
这套 NEO-6M 加 TinyGPS++ 的组合,十几行代码就能拿到经纬度、速度和 UTC 时间,成本也压得住,做轨迹记录器、时间戳、给小车测速都是标配起点。下一步想把数据留下来,可以加 SD 卡模块写日志,或者接 OLED 屏实时显示坐标;要是发现精度不够,先换有源天线,再考虑换更新的 NEO-8M 这类模块。










这套组合我去年给自行车轨迹记录器用过,补充两个细节:一是 SoftwareSerial 在 9600 波特率下收发还算稳,但别在 interrupt 敏感的场景里还挂其他软串口,丢字节是大概率事件;二是 gps.speed.value() 返回的是百分之一节,很多人直接当整数用,显示出来的速度差着几百倍,乘 0.5144 才是米每秒。另外电池焊死的那版模块,第一次冷启动等了快半分钟,后面基本十秒内出定位,等的过程中看着 fix LED 每秒闪一次就知道成了。
No GPS detected 八成是 TX 和 RX 接反了,我先森当年就是这么折腾一下午的,先把两根线对调再说。
下班路上刷到的,正好想给小车加个记录仪,接线表收藏了,明天翻出吃灰的 NEO-6M 试试。
室内搜星确实不行,我拆过一块,陶瓷天线贴着桌面都搜不到,架到窗台秒出数据。预算够直接上有源天线,增益差太多了。