
为什么玩家开始从PWM舵机转向总线舵机
做机械臂或者多自由度机器人,最常用的是PWM舵机,比如MG996R、SG90。但做的项目一复杂,PWM舵机的缺点就暴露了:每路PWM信号占一个引脚,舵机一多引脚不够用;没有位置反馈,不知道舵机实际转到了多少度;多舵机同时动作时电流波动大,容易烧驱动。
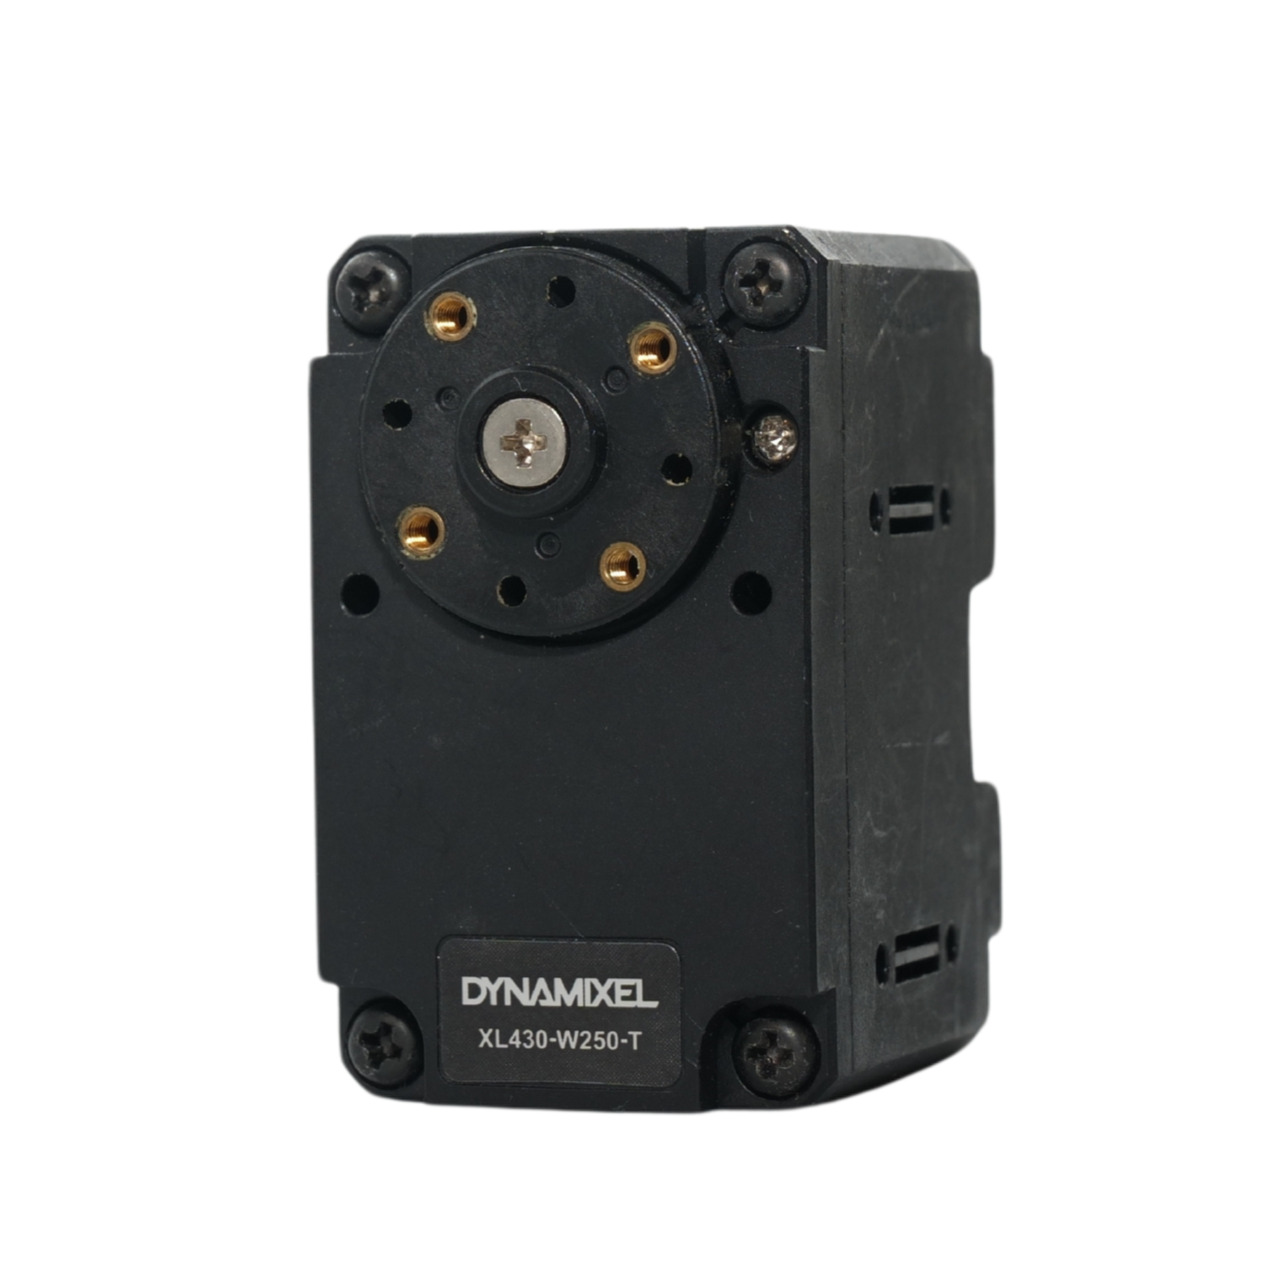
DYNAMIXEL是Robotis公司做的总线舵机系列,在教育和科研机器人领域用得很广。XL430-W250是入门款,单价大约200元,支持TTL串口总线通信,一根线串接最多253个舵机。内置位置、速度、负载、温度等多种传感器反馈,控制精度比PWM舵机高一整个量级。
XL430-W250核心参数
XL430-W250的工作电压是6.5-12V(推荐12V),峰值扭矩1.8N·m,重量62g,分辨率0.088度(4096步/圈)。通信方式是TTL半双工串口,默认波特率57600bps,协议用DYNAMIXEL Protocol 2.0。每个舵机有一个唯一ID(0-252),通过ID寻址控制。
和PWM舵机最大的区别在于:PWM舵机只能"命令它转到某个角度",不知道它到底到了没有;DYNAMIXEL可以实时读取当前位置、速度、负载,还能设定速度曲线和加减速参数。做精密运动控制的时候,这种反馈能力非常重要。
接线和配置:一根总线串所有舵机
DYNAMIXEL的接线比PWM舵机简单。所有舵机的DATA、VCC、GND三条线并联到同一对总线上,末端接一个终端电阻(通常150Ω)。USB2Dynamixel或者U2D2转换器把串口信号转成TTL电平,连接到电脑USB口。
配置工具用的是Robotis官方的R+ Manager 2.0或者DYNAMIXEL Wizard 2.0。连上之后可以给每个舵机设ID、改波特率、调零位、设返回延迟时间。建议拿到新舵机第一件事就是改ID,默认全是ID 1,不改成没法串联使用。
和LeRobot/ROS2的对接
DYNAMIXEL在LeRobot生态里是标配舵机。SO-ARM101用的STS3215就是Feetech兼容DYNAMIXEL协议的总线舵机,控制代码几乎可以无缝移植到真DYNAMIXEL上。ROS2也有官方的dynamixel_workbench包,提供Joint位置控制、Velocity速度控制等多种模式。
如果你正在从PWM舵机升级到总线舵机,最大的学习成本在通信协议理解上。DYNAMIXEL的指令包结构(Header + ID + Length + Instruction + Parameter + CRC)需要花时间搞清楚,但一旦理解了,后续开发会比PWM方便很多。










Feetech STS3215和DYNAMIXEL协议兼容吗?SO-ARM101用的STS3215能不能用DYNAMIXEL的代码控制?
基本兼容,STS3215走的是DYNAMIXEL Protocol 2.0的子集。大部分指令能用,但一些高级功能(如阻抗控制)STS3215不支持。日常位置控制没问题。
从MG996R换到XL430-W250之后最大的感受是精度和反馈。PWM舵机控制角度基本靠猜,DYNAMIXEL可以实时读位置,做闭环控制精度高太多了。而且一根总线串所有舵机,不用PCA9685扩展板了。缺点就是贵,12个舵机就要两千多,是MG996R方案的十倍。
DYNAMIXEL Wizard 2.0配置工具很好用,改ID、调零位都在图形界面里操作,比命令行方便多了。