
给桌面小项目加"认颜色"的能力,最省事的方案之一就是 TCS3200 颜色传感器,常见的模块板上印着 GY-31。它把物体的颜色转换成方波信号的频率,Arduino 用一个 pulseIn() 函数就能读出三路颜色分量,全程不涉及 I2C、SPI 这些通信协议,对新手相当友好。
这篇把引脚定义、接线、白平衡校准、读出 RGB 值的完整流程一次理顺。参数和接线都对照 Last Minute Engineers 的教程页核对过,两段程序可以直接复制进 Arduino IDE 用。
TCS3200 是怎么把颜色变成信号的
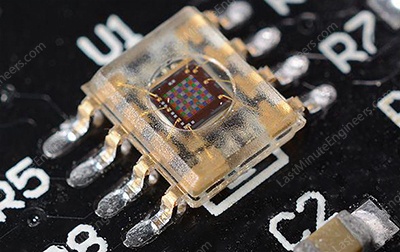
白光照到物体表面,一部分波长被吸收,一部分被反射回来,我们看到的颜色就是反射光里红、绿、蓝三种成分的比例。TCS3200 模仿了这个过程:模块中间的芯片周围有四颗白光 LED,负责照亮被测物体,反射光再进入芯片内部的滤光阵列。
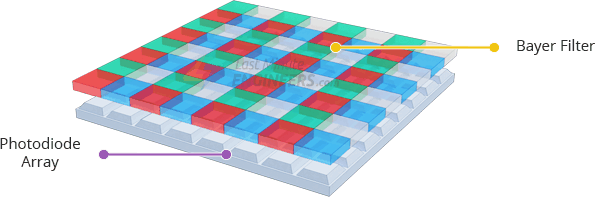
芯片核心是一个 8×8 的光电二极管阵列,64 颗二极管里 16 颗带红色滤光片、16 颗绿色、16 颗蓝色,剩下 16 颗不带滤光片,用来测整体光强。每 16 颗并联成一组,用两个控制脚 S2、S3 就能切换当前读取哪一组。同组二极管的读数会先取平均,再交给内部的电流-频率转换器,输出一个频率与光强成正比的方波,典型频率范围是 2Hz 到 500kHz。
这颗芯片出自 TAOS,原始型号叫 TCS230,后来以 TCS3200 的名字流通,两颗芯片用法一致,市面上两种丝印的模块都能按同样的方法接。有了白光 LED 补光,它在全黑环境下也能读出颜色,这是它比"裸光电二极管"方案稳的地方。
八根引脚认一遍,接线就通了
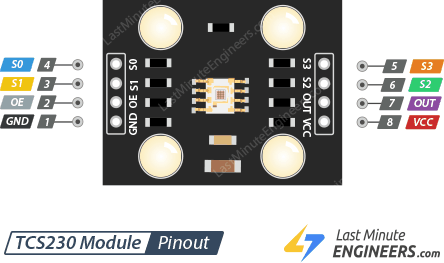
常见模块一共引出 8 根脚:VCC、GND、S0、S1、S2、S3、OUT,还有一根 OE。VCC 接 2.7V 到 5.5V 电源,直接接 Arduino 的 5V 就行;GND 接地;OUT 输出 TTL 电平的方波,接任意数字引脚。
OE 是输出使能脚,低电平有效。绝大多数模块出厂就把它固定使能了,不用管;如果你的板子没有固定,把它接到 GND 即可。
S0、S1 负责输出频率缩放,S2、S3 负责选色。S2、S3 的组合对应关系如下表。
| S2 | S3 | 选中的光电二极管 |
|---|---|---|
| LOW | LOW | 红 |
| LOW | HIGH | 蓝 |
| HIGH | LOW | 无滤光片 |
| HIGH | HIGH | 绿 |
S0、S1 的组合决定输出频率缩到 2%、20% 还是 100%。接 Arduino 的场合一般用 20% 这一档,频率不至于高到 pulseIn 跟不上,读数速度也够日常项目用。
| S0 | S1 | 输出频率缩放 |
|---|---|---|
| LOW | LOW | 关断 |
| LOW | HIGH | 2% |
| HIGH | LOW | 20% |
| HIGH | HIGH | 100% |
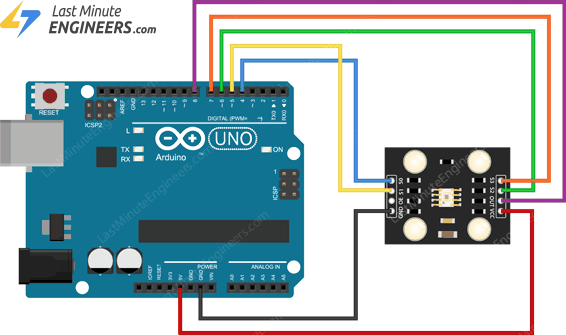
接线本身没有玄机:VCC 接 5V,GND 接 GND,S0 到 S3 依次接数字脚 4、5、6、7,OUT 接数字脚 8。这些脚位都不是必须的,模块不挑引脚,想换脚就同步改程序里的宏定义。
白平衡校准:识别准不准就看这一步
TCS3200 的玩法是"两个程序":第一个校准程序负责采原始数据,第二个主程序负责把原始数据换算成 RGB 值,两段程序共用同一套接线。
先上传下面的校准程序。它依次切换 S2、S3 读取红、绿、蓝三路输出脉宽,打印在串口监视器上。上传后先备好两个参照物:一个纯白色(打印纸就行),一个纯黑色(黑卡纸、黑色手机壳都可以)。
// Define color sensor pins
#define S0 4
#define S1 5
#define S2 6
#define S3 7
#define sensorOut 8

// Variables for Color Pulse Width Measurements
int redPW = 0;
int greenPW = 0;
int bluePW = 0;

void setup() {
	// Set S0 - S3 as outputs
	pinMode(S0, OUTPUT);
	pinMode(S1, OUTPUT);
	pinMode(S2, OUTPUT);
	pinMode(S3, OUTPUT);

	// Set Pulse Width scaling to 20%
	digitalWrite(S0,HIGH);
	digitalWrite(S1,LOW);

	// Set Sensor output as input
	pinMode(sensorOut, INPUT);

	// Setup Serial Monitor
	Serial.begin(9600);
}

void loop() {
	// Read Red Pulse Width
	redPW = getRedPW();
	// Delay to stabilize sensor
	delay(200);

	// Read Green Pulse Width
	greenPW = getGreenPW();
	// Delay to stabilize sensor
	delay(200);

	// Read Blue Pulse Width
	bluePW = getBluePW();
	// Delay to stabilize sensor
	delay(200);

	// Print output to Serial Monitor
	Serial.print("Red PW = ");
	Serial.print(redPW);
	Serial.print(" - Green PW = ");
	Serial.print(greenPW);
	Serial.print(" - Blue PW = ");
	Serial.println(bluePW);
}


// Function to read Red Pulse Widths
int getRedPW() {
	// Set sensor to read Red only
	digitalWrite(S2,LOW);
	digitalWrite(S3,LOW);
	// Define integer to represent Pulse Width
	int PW;
	// Read the output Pulse Width
	PW = pulseIn(sensorOut, LOW);
	// Return the value
	return PW;
}

// Function to read Green Pulse Widths
int getGreenPW() {
	// Set sensor to read Green only
	digitalWrite(S2,HIGH);
	digitalWrite(S3,HIGH);
	// Define integer to represent Pulse Width
	int PW;
	// Read the output Pulse Width
	PW = pulseIn(sensorOut, LOW);
	// Return the value
	return PW;
}

// Function to read Blue Pulse Widths
int getBluePW() {
	// Set sensor to read Blue only
	digitalWrite(S2,LOW);
	digitalWrite(S3,HIGH);
	// Define integer to represent Pulse Width
	int PW;
	// Read the output Pulse Width
	PW = pulseIn(sensorOut, LOW);
	// Return the value
	return PW;
}
程序把 S0、S1 设成 20% 缩放档,再用 pulseIn() 读 OUT 脚低电平的持续时间。把传感器分别对准白色和黑色参照物,记下三路各自的读数:白参照物给出每一路的最小值,黑参照物给出最大值。读数波动大的话,多测几次取一个稳定的数。
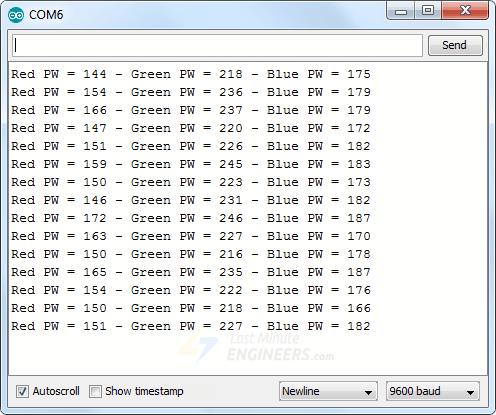
为什么白色反而读出最小值?因为这里量的是脉宽:频率越高,脉冲越窄,读数越小。白色反射最强,对应频率最高,所以白参照物的读数是最小值,这个方向别记反了。
校准完,读出 RGB 值
把校准时记下的六个值填进主程序开头的 redMin 到 blueMax,然后上传。程序每次读出三路脉宽后,用 Arduino 的 map() 函数归一化到 0 到 255 区间,得到标准的 RGB 表示。
// Define color sensor pins
#define S0 4
#define S1 5
#define S2 6
#define S3 7
#define sensorOut 8

// Calibration Values
// *Get these from Calibration Sketch
int redMin = 0; // Red minimum value
int redMax = 0; // Red maximum value
int greenMin = 0; // Green minimum value
int greenMax = 0; // Green maximum value
int blueMin = 0; // Blue minimum value
int blueMax = 0; // Blue maximum value

// Variables for Color Pulse Width Measurements
int redPW = 0;
int greenPW = 0;
int bluePW = 0;

// Variables for final Color values
int redValue;
int greenValue;
int blueValue;

void setup() {
	// Set S0 - S3 as outputs
	pinMode(S0, OUTPUT);
	pinMode(S1, OUTPUT);
	pinMode(S2, OUTPUT);
	pinMode(S3, OUTPUT);

	// Set Sensor output as input
	pinMode(sensorOut, INPUT);

	// Set Frequency scaling to 20%
	digitalWrite(S0,HIGH);
	digitalWrite(S1,LOW);

	// Setup Serial Monitor
	Serial.begin(9600);
}

void loop() {
	// Read Red value
	redPW = getRedPW();
	// Map to value from 0-255
	redValue = map(redPW, redMin,redMax,255,0);
	// Delay to stabilize sensor
	delay(200);

	// Read Green value
	greenPW = getGreenPW();
	// Map to value from 0-255
	greenValue = map(greenPW, greenMin,greenMax,255,0);
	// Delay to stabilize sensor
	delay(200);

	// Read Blue value
	bluePW = getBluePW();
	// Map to value from 0-255
	blueValue = map(bluePW, blueMin,blueMax,255,0);
	// Delay to stabilize sensor
	delay(200);

	// Print output to Serial Monitor
	Serial.print("Red = ");
	Serial.print(redValue);
	Serial.print(" - Green = ");
	Serial.print(greenValue);
	Serial.print(" - Blue = ");
	Serial.println(blueValue);
}


// Function to read Red Pulse Widths
int getRedPW() {
	// Set sensor to read Red only
	digitalWrite(S2,LOW);
	digitalWrite(S3,LOW);
	// Define integer to represent Pulse Width
	int PW;
	// Read the output Pulse Width
	PW = pulseIn(sensorOut, LOW);
	// Return the value
	return PW;
}

// Function to read Green Pulse Widths
int getGreenPW() {
	// Set sensor to read Green only
	digitalWrite(S2,HIGH);
	digitalWrite(S3,HIGH);
	// Define integer to represent Pulse Width
	int PW;
	// Read the output Pulse Width
	PW = pulseIn(sensorOut, LOW);
	// Return the value
	return PW;
}

// Function to read Blue Pulse Widths
int getBluePW() {
	// Set sensor to read Blue only
	digitalWrite(S2,LOW);
	digitalWrite(S3,HIGH);
	// Define integer to represent Pulse Width
	int PW;
	// Read the output Pulse Width
	PW = pulseIn(sensorOut, LOW);
	// Return the value
	return PW;
}
注意 map() 里的区间是反着写的:map(redPW, redMin, redMax, 255, 0)。原因就是上面说的脉宽逻辑,读数越小颜色分量越强,所以最小值对应 255、最大值对应 0。校准做得好,白纸读出来三个通道都接近 255,黑纸读出来都接近 0。
跑起来之后拿不同颜色的东西在传感器前晃一晃,观察串口监视器里三个数值的相对关系,就能判断颜色。如果某个颜色判得不准,回到校准一步把 min/max 修得更贴合实际场景再试。
几个容易翻车的点
- 环境光要固定。传感器对外界光源很敏感,白天和灯光下测同一个东西,读数会明显不同。要么固定在同一盏灯下用,要么给传感器加个遮光罩,尽量靠模块自带的四颗白光 LED 补光。
- 距离和角度要一致。传感器到被测物的距离直接改变反射光强度,测校准值和实际识别时保持同一个距离,正对、别斜着,识别才稳。
- 缩放档位和读数方式要配套。20% 档是和 pulseIn 搭配的常用组合,换档位之后校准值要重测,别拿 100% 档的 min/max 去套 20% 档的读数。
- 引脚可以换,代码要跟着改。S0 到 OUT 都是不挑脚的数字 IO,改了接线就同步改程序开头的宏定义,别只改一半。
写在最后
整套流程的门槛其实就在校准这一步:环境光、参照物、距离三者一固定,读数就相当稳定。它当然比不上工业级色传感器严格,但做分拣、色块识别、给小车加一个"看到红色就停"的判断,完全够用。周末花个把小时把它跑通,之后往任何项目里搬都方便。










这个脉宽反向的坑我当年踩过整整一晚上:白纸测出来读数最小,一直以为是接线错了,后来翻文档才想明白 pulseIn 量的是低电平时间,频率越高脉冲越窄。文中把这段讲得挺透,map 里 255 写在前面就是这个道理。另外补一句,校准完最好把六个值写死在程序里,别每次开机都重新校,不然环境光一变读数就飘。
GY-31 模块版到手十几块钱,做分拣小车确实够用了
四颗白光 LED 常亮有点晃眼,加遮光罩读数确实稳很多
20% 缩放档这个建议很实在,直接上 100% 档 pulseIn 经常读不全