
ADXL345是个什么传感器
ADXL345 是 ADI 出的一款三轴加速度计,能同时测静态和动态的加速度。静态力最典型的就是重力,动态力则来自振动、晃动、突然的移动这些场景。测加速度本来单位是 m/s²,但加速度计习惯用 g 来表达,1g 就是地球重力,约等于 9.8 m/s²。
把它平放在桌面上、Z 轴朝上,这时 Z 轴输出就是 1g,X 和 Y 轴因为和重力方向垂直,输出接近 0。把板子翻个面,Z 轴就变成 -1g。也就是说,只靠传感器相对重力的姿态,输出就能在 -1g 到 +1g 之间变化,配合一点三角函数就能算出倾角。
分辨率方面,这款芯片是 13 位输出,量程可以在 ±2g、±4g、±8g、±16g 之间选,默认 ±2g。跟踪姿态这种应用,±2g 完全够用;要测冲击、突然甩动这类大加速度,才需要换更大的量程。
I2C 接线:四根线搞定
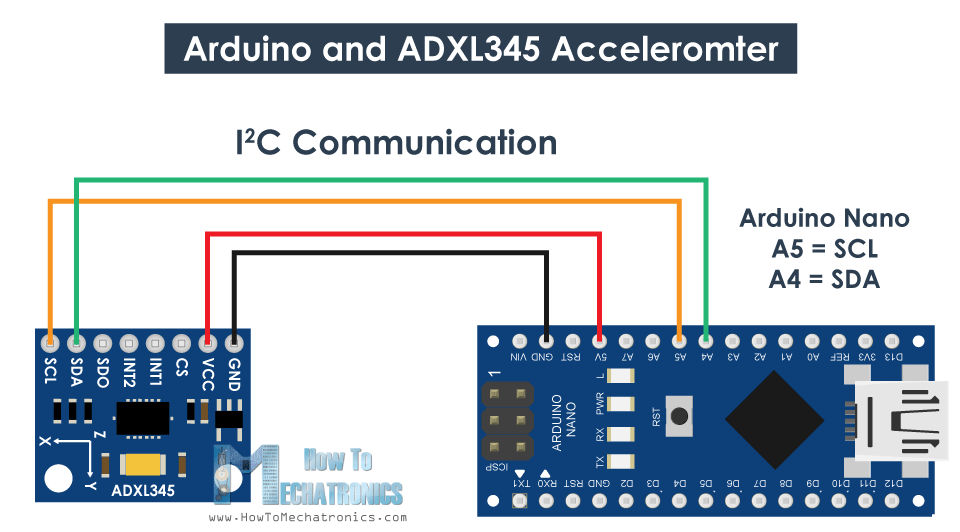
ADXL345 用 I2C 协议跟 Arduino 通信,所以通信只要两根线(SDA、SCL),再加上电源两根线,一共四根就够。模块供电接 3.3V 或 5V 都可以,按你手上模块的稳压情况来定。
接线对应关系:VCC 接 5V,GND 接 GND,SCL 接 A5,SDA 接 A4(以 Uno 为例)。模块默认 I2C 地址是 0x53,这个地址在芯片上电后写进寄存器就能生效,datasheet 里可以查到。
怎么把数据读出来
每个轴的数据存放在两个寄存器里,高低字节各一个。X 轴从 0x32(ACCEL_XOUT_H)开始,连续读 6 个寄存器就能把三轴数据全部拿到。因为输出是二进制补码,要把低字节和高字节拼起来再还原成有符号数。
先在 setup() 里把传感器切到测量模式:往 POWER_CTL 寄存器(0x2D)写 8,也就是把 D3 位置 1。这两行代码来自底稿教程,逐字搬运:
  Wire.beginTransmission(ADXL345); // Start communicating with the device
  Wire.write(0x2D); // Access/ talk to POWER_CTL Register - 0x2D
  // Enable measurement
  Wire.write(8); // (8dec -> 0000 1000 binary) Bit D3 High for measuring enable
  Wire.endTransmission();
然后在 loop() 里读数据。Wire.read() 每次返回一个字节,先读到的放低位、后读到的高位左移 8 位,两者按位或起来就是完整值。除以 256 是因为默认 ±2g 量程下灵敏度是 256 LSB/g,即每 1g 对应 256 个计数,除完就直接得到以 g 为单位的浮点值:
  // === Read acceleromter data === //
  Wire.beginTransmission(ADXL345);
  Wire.write(0x32); // Start with register 0x32 (ACCEL_XOUT_H)
  Wire.endTransmission(false);
  Wire.requestFrom(ADXL345, 6, true); // Read 6 registers total, each axis value is stored in 2 registers
  X_out = ( Wire.read()| Wire.read() << 8); // X-axis value
  X_out = X_out/256; //For a range of +-2g, we need to divide the raw values by 256, according to the datasheet
  Y_out = ( Wire.read()| Wire.read() << 8); // Y-axis value
  Y_out = Y_out/256;
  Z_out = ( Wire.read()| Wire.read() << 8); // Z-axis value
  Z_out = Z_out/256;
如果要换量程,用 DATA_FORMAT 寄存器的 D1、D0 两位来选,±2g 到 ±16g 四档对应不同的位组合。量程变了,除数也要跟着 datasheet 的灵敏度表换,不能一直除以 256。
下面是完整的读取代码,可以直接烧录后在串口监视器里看三轴输出:
/*
    Arduino and ADXL345 Accelerometer Tutorial
     by Dejan, https://howtomechatronics.com
*/

#include "Wire.h"  // Wire library - used for I2C communication

int ADXL345 = 0x53; // The ADXL345 sensor I2C address

float X_out, Y_out, Z_out;  // Outputs

void setup() {
  Serial.begin(9600); // Initiate serial communication for printing the results on the Serial monitor
  Wire.begin(); // Initiate the Wire library
  // Set ADXL345 in measuring mode
  Wire.beginTransmission(ADXL345); // Start communicating with the device
  Wire.write(0x2D); // Access/ talk to POWER_CTL Register - 0x2D
  // Enable measurement
  Wire.write(8); // (8dec -> 0000 1000 binary) Bit D3 High for measuring enable
  Wire.endTransmission();
  delay(10);
}

void loop() {
  // === Read acceleromter data === //
  Wire.beginTransmission(ADXL345);
  Wire.write(0x32); // Start with register 0x32 (ACCEL_XOUT_H)
  Wire.endTransmission(false);
  Wire.requestFrom(ADXL345, 6, true); // Read 6 registers total, each axis value is stored in 2 registers
  X_out = ( Wire.read()| Wire.read() << 8); // X-axis value
  X_out = X_out/256; //For a range of +-2g, we need to divide the raw values by 256, according to the datasheet
  Y_out = ( Wire.read()| Wire.read() << 8); // Y-axis value
  Y_out = Y_out/256;
  Z_out = ( Wire.read()| Wire.read() << 8); // Z-axis value
  Z_out = Z_out/256;

  Serial.print("Xa= ");
  Serial.print(X_out);
  Serial.print("   Ya= ");
  Serial.print(Y_out);
  Serial.print("   Za= ");
  Serial.println(Z_out);
}
校准:把误差磨掉
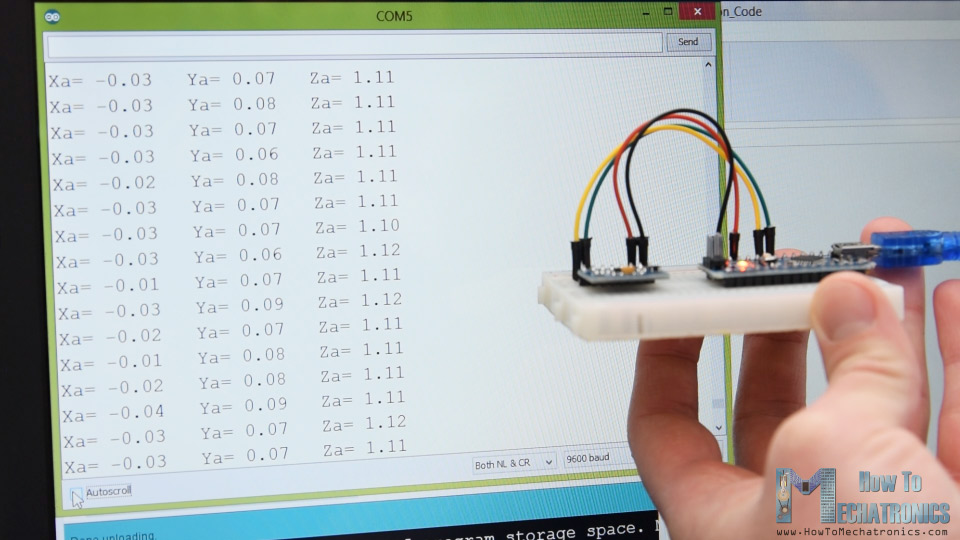
代码跑起来后先别急着算角度,把三轴输出打印到串口监视器检查一下数值对不对。底稿作者实测 Z 轴有明显误差,偏差到 0.1g 左右——水平放置时读数不是 1g 而是 1.1g 上下。这种情况很常见,每颗芯片的个体差异都在。
解决办法是用芯片内置的 3 个偏移校准寄存器。做法是:传感器水平放好,打印不除以 256 的原始值,看每个轴偏离多少。比如 Z 轴读数是 283,比标准值 256 多了 27,把 27 除以 4 得到的数写进 Z 轴偏移寄存器(0x20)就行。写完再测,Z 轴输出正好回到 256,也就是 1g。
// This code goes in the SETUP section
// Off-set Calibration
  //X-axis
  Wire.beginTransmission(ADXL345);
  Wire.write(0x1E);  // X-axis offset register
  Wire.write(1);
  Wire.endTransmission();
  delay(10);
  //Y-axis
  Wire.beginTransmission(ADXL345);
  Wire.write(0x1F); // Y-axis offset register
  Wire.write(-2);
  Wire.endTransmission();
  delay(10);

  //Z-axis
  Wire.beginTransmission(ADXL345);
  Wire.write(0x20); // Z-axis offset register
  Wire.write(-7);
  Wire.endTransmission();
  delay(10);
上面这段写的是底稿作者自己测出来的偏移值,你手上的芯片数值多半不一样,要按自己的原始读数现算。另外注意一点:这个校准值不会永久保存在寄存器里,每次上电都要重新写一遍,所以直接放进 setup() 里最省事。
从读数到倾角:Roll 和 Pitch
三轴数据干净了,就能用三角函数算倾角了。Roll 是绕 X 轴的旋转角,Pitch 是绕 Y 轴的旋转角,两条公式在底稿教程里给得很清楚,都是 atan 加上另外两轴的平方和开根号:
// Calculate Roll and Pitch (rotation around X-axis, rotation around Y-axis)
  roll = atan(Y_out / sqrt(pow(X_out, 2) + pow(Z_out, 2))) * 180 / PI;
  pitch = atan(-1 * X_out / sqrt(pow(Y_out, 2) + pow(Z_out, 2))) * 180 / PI;
算出来的角度直接打印能看到一点抖动,这是加速度计测动态加速度的固有噪声。底稿教程用一个简单的一阶低通滤波来压抖:新值取 94% 的旧滤波值加 6% 的本次读数,权重可以根据你要的响应速度调:
// Low-pass filter
  rollF = 0.94 * rollF + 0.06 * roll;
  pitchF = 0.94 * pitchF + 0.06 * pitch;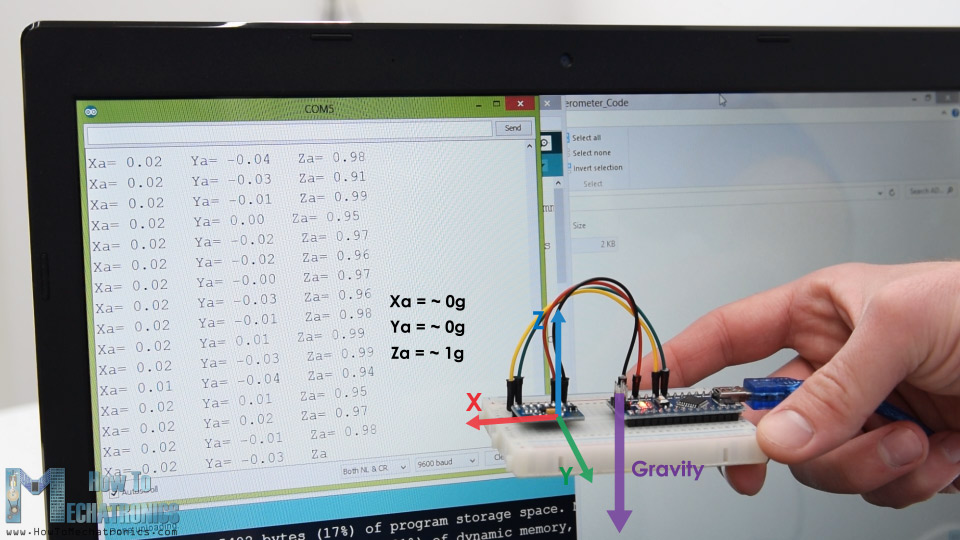
到这里,从接线、读寄存器、拼字节、除灵敏度,到校准、算倾角、滤波,整条链路就通了。这套只靠重力算姿态的方法在静止和慢速运动下表现不错,但如果物体本身在加速运动,读数里混进了运动加速度,倾角就会失真,那是加速度计和陀螺仪做融合要解决的问题了。










跟着接了一遍,A4/A5两根线就行,比想象中简单多了。串口打印出来Z轴果然是1.1g左右,按文中办法校准完正好256,舒服了。
Wire.read() | Wire.read()
低通滤波那个0.94/0.06的权重很实用,我之前读数抖得没法看,加上以后稳了不少,想反应快一点就把0.06调大点。
提醒下大家校准值每次上电都要重新写,我就吃过这个亏,重启以后读数又歪了,放setup里就完事了。