
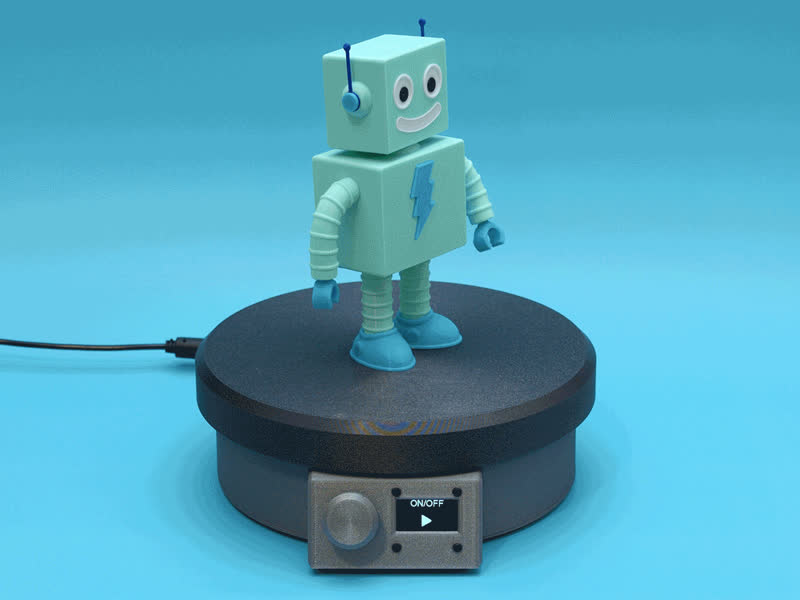
拍产品图最烦的是什么?不是灯,是转台一转就抖、还带着步进电机那种尖锐的电流啸叫。Adafruit 的 Liz Clark 做过一个桌面电动转盘,思路很直接:用 NEMA 17 步进电机配 TMC2209 静音驱动,加一块 128x64 OLED 和一枚旋转编码器,把「转多快、往哪转、开还是关」全做在机器本体的旋钮上,不用连电脑。
先说清楚这东西解决什么
普通直流减速电机做转台,低速时扭矩掉得厉害,转速还不线性,拍延时的时候帧与帧之间的角度对不上。步进电机是按步走的,一圈固定步数,给多少脉冲转多少角度,重复定位精度稳定。代价是噪音和发热,这两件事正好交给 TMC2209 处理。
TMC2209 是 Trinamic 的静音步进驱动芯片,靠内部的 StealthChop 斩波方式把电流波形做平滑,实际听感比 A4988 那种老驱动安静一大截。它还有 StallGuard 堵转检测和 UART 配置能力,做转盘用不上,但知道它不只是个「能转」的驱动,选型时心里有数。
材料清单,一件都别省
主控用的是 Adafruit KB2040,一块基于 RP2040 的开发板,引脚间距友好、能直接焊排针,跑 CircuitPython 不用装编译器。驱动板是 Adafruit TMC2209 Stepper Motor Driver Breakout。电机选短体双极步进,NEMA 17 规格、12V 1A。降压用 MPM3610 模块,输入最高 21V、输出 5V 1.2A,专门喂主控和屏幕。显示是 1.3 寸 128x64 OLED,SSD1306 驱动,走 STEMMA QT 的 I2C。输入是 Adafruit 的 I2C 旋转编码器模块,带按键,同样 STEMMA QT 接口。电源用 3V 到 24V 可调、2A 的桌面电源适配器,实际设定在 12V。另外需要两根 STEMMA QT 的 JST SH 四针线,200mm 和 50mm 各一根,走线短一点画面才干净。
接线:12V 只给电机,逻辑单独降压
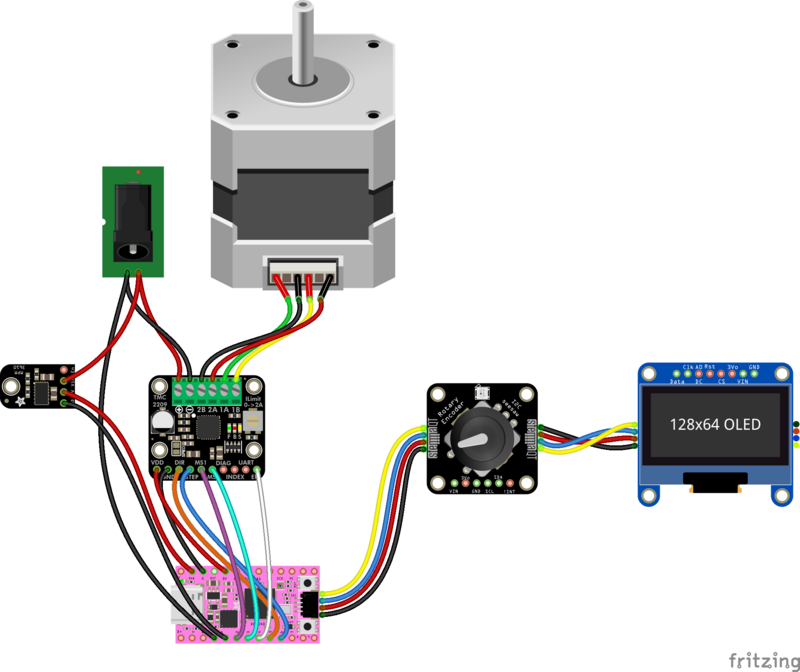
这张接线图值得看两遍。12V 电源进来先分两路:一路直接进 TMC2209 的电机电源端,另一路进 MPM3610 降到 5V,再给 KB2040 和 OLED、编码器供电。这个分离是关键,步进电机换向瞬间会在电源轨上甩出反电动势,把逻辑电源和电机电源混在一起,轻则屏幕闪,重则主控复位。
TMC2209 到 KB2040 之间是七根线:步进脉冲、方向、使能,加上共地。教程里要求用 26AWG 线、长度控制在 11.5 厘米左右,太长了容易串扰。电机四根线剪到 18 厘米,剥皮后先上锡再焊,避免多股线散开造成虚焊。DC 座先固定到 3D 打印的支架上再焊线,顺序反了会很别扭。
电流限流,别跳过这一步
TMC2209 板上有个小电位器,默认位置给的电流偏大。教程要求用小号一字螺丝刀逆时针拧到指定位置,把电流压下来。这一步不做,电机空转就会明显烫手,长时间拍摄还会触发热保护甚至丢步。
刷 CircuitPython:先让板子进 BOOT 模式
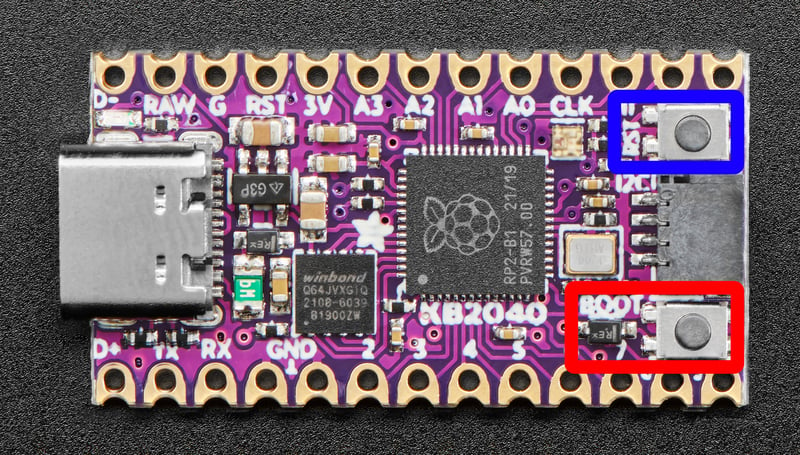
KB2040 刷固件的方式是按住 BOOT 键再点一下 RESET,电脑上会跳出一个叫 RPI-RP2 的 U 盘,把 CircuitPython 的 UF2 文件拖进去就行。图里标了这两个键的位置,红框是 BOOT、蓝框是 RESET。刷完盘符会变成 CIRCUITPY。
坑在这里:很多人拿的是只能充电的 USB 线,插上毫无反应,然后开始怀疑板子坏了。换一根确认能传数据的线,问题基本就解决了。如果 CIRCUITPY 盘变成只读或者干脆不出现,可以进安全模式救回来——上电或复位后立刻操作,板子启动时会等 1000 毫秒,成功进入的话板载 LED 会黄色闪三下。
代码结构:三个异步任务各管一摊
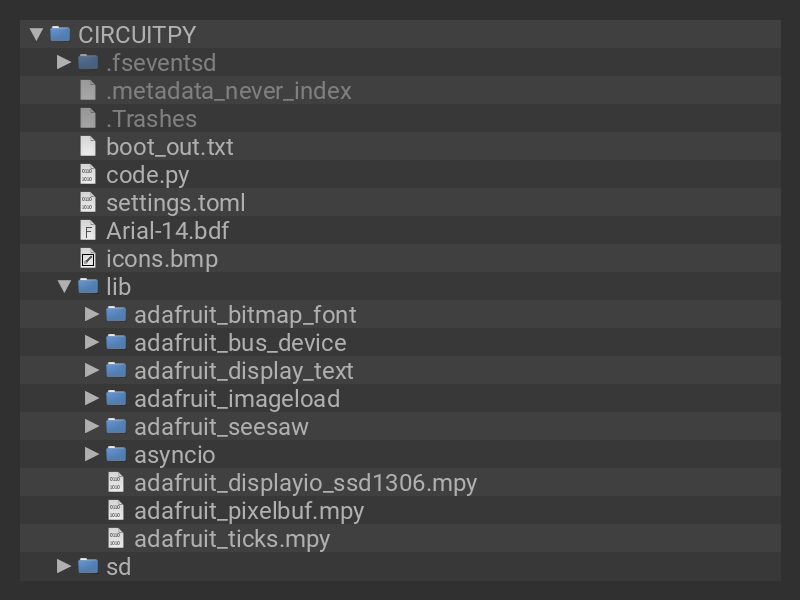
项目用的是 CircuitPython 的 asyncio,把「转电机」「读编码器」「读按键」拆成三个协程并发跑。这样电机在走步的时候,旋钮依然能实时响应,不会卡顿。核心库包括 adafruit_seesaw 的 rotaryio 和 digitalio、adafruit_displayio_ssd1306、adafruit_imageload、adafruit_bitmap_font。
from adafruit_seesaw import seesaw, rotaryio, digitalio
encoder = rotaryio.IncrementalEncoder(seesaw)
display_bus = i2cdisplaybus.I2CDisplayBus(i2c, device_address=0x3D, reset=oled_reset)
states = ["SPEED", "ON/OFF", "DIRECTION", "scroll"]
屏幕的 I2C 地址是 0x3D,这个值写死在初始化里。菜单用四个状态轮转,旋钮转一下就切一屏,按一下进入当前项。图标不是图片文件堆出来的,而是把 icons.bmp 当图集切成 TileGrid,用索引切换显示,省内存也省加载时间。字体单独加载 Arial-14.bdf 点阵字库。
用起来是什么手感
转旋钮切换菜单,屏幕上是 SPEED、ON/OFF、DIRECTION 三项。进 SPEED 再转,能在慢、中、快三档里挑,选中按一下返回主菜单。ON/OFF 直接控制电机使能,DIRECTION 换转向。整套交互没有一层层嵌套的页面,就是「转、按」两个动作,拍摄时戴着手套也摸得出来。
转盘本体和外壳是 3D 打印件,顶面直接做成能放展示件的平台。转盘上那个小机器人也是打印的,纯粹为了演示——换成你要拍的手办、模型、零件都行。
几个容易翻车的点
第一,电源别用 5V 手机充电器凑合,步进电机启动电流摆在那,电压不够会直接丢步。第二,OLED 和编码器都是 I2C 设备,地址不能冲突,接线顺序也别随意调换,STEMMA QT 线虽然防呆,但插反了照样不通信。第三,代码里三个协程共享状态,改逻辑的时候注意别在一个协程里长时间阻塞,否则旋钮会「粘住」。
这套方案的价值不在转盘本身。同一套「步进电机 + 静音驱动 + 编码器菜单」的骨架,换成云台、滑轨、旋转展台、甚至小型 CNC 的第四轴,改的只是机械件和行程参数。想做慢速匀速转动的拍摄辅助,或者给展柜加个会转的底座,照着这个结构抄,两天能出成品。










TMC2209那个电位器确实得调,我第一次没拧,电机转十分钟烫得不敢摸。
12V和5V分开供电这点太关键了,之前拿一个降压模块同时喂电机和板子,屏幕一直闪,查了半天才发现是反电动势。
这套骨架改成相机滑轨正好,编码器菜单换成行程设置就行,比自己从头写状态机省事。