
给小车加一层“看得见”的感知,第一个绕不开的零件就是 2D 激光雷达。入门段被问得最多的三个型号,基本是思岚 RPLIDAR C1、YDLIDAR X2,以及乐动 LDROBOT 的 STL-06N。三款都是单线 360° 扫描、都能出点云,参数表乍看差别不大,真到掏钱那一步反而更难决断。
这篇不照抄参数表,只按三件事摊开:能看多远、看得多细、塞进车里顺不顺。先给结论:要跑 ROS 建图、想要现成教程和生态,C1 最省心;车身空间紧、常在窗边强光下工作,STL-06N 更合适;只做近距离避障和桌面小项目,X2 够用,结构也最直白。
一、三款的底牌先摆明
按官方页给的数字,三款的定位其实分得很清楚:
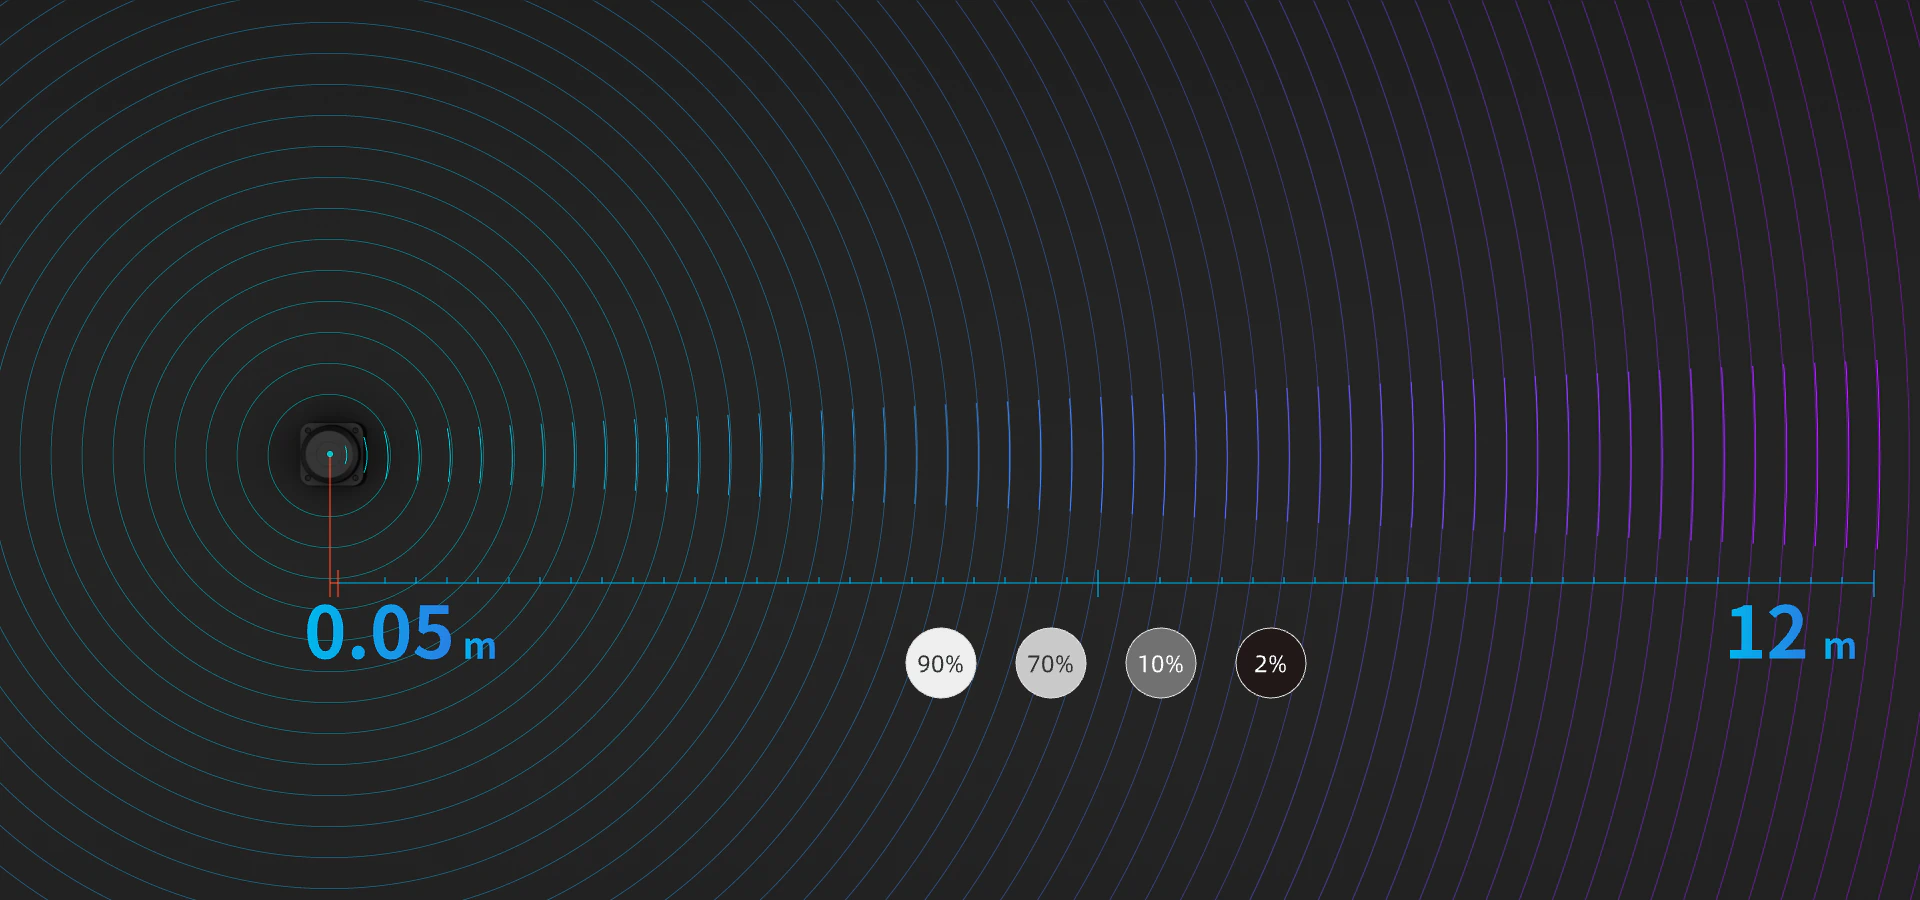
- RPLIDAR C1,思岚的融合型 DTOF 雷达。12m 测距半径、盲区 0.05m、5000 次/秒采样、360° 扫描,官方还强调它能额外输出反射率,相当于每个点带一层“材质”信息。
- YDLIDAR X2,三角测距路线。0.12–8m 量程、3000Hz 采样频率、360° 扫描、角度分辨率 0.6–0.96°,外形 Φ60.5×50.3×96mm,用的是红外点脉冲激光,符合 FDA Class 1。
- LDROBOT STL-06N,单线 Mini DTOF。0.03–12m(80% 反射率)/ 0.03–8m(4% 反射率),5000Hz,扫描频率典型 10Hz 可在 6–13Hz 间调,角度分辨率 0.72°@10Hz,机身只有 38.59×38.59×33.50mm。
一眼能看出的差别有两处。量程上 C1 和 STL-06N 都到 12m,X2 停在 8m;采样率上 C1 和 STL-06N 都是 5000Hz,X2 是 3000Hz。剩下的差别藏在细节里,得逐款拆。
二、逐款拆开看
RPLIDAR C1:生态最完整的那一款
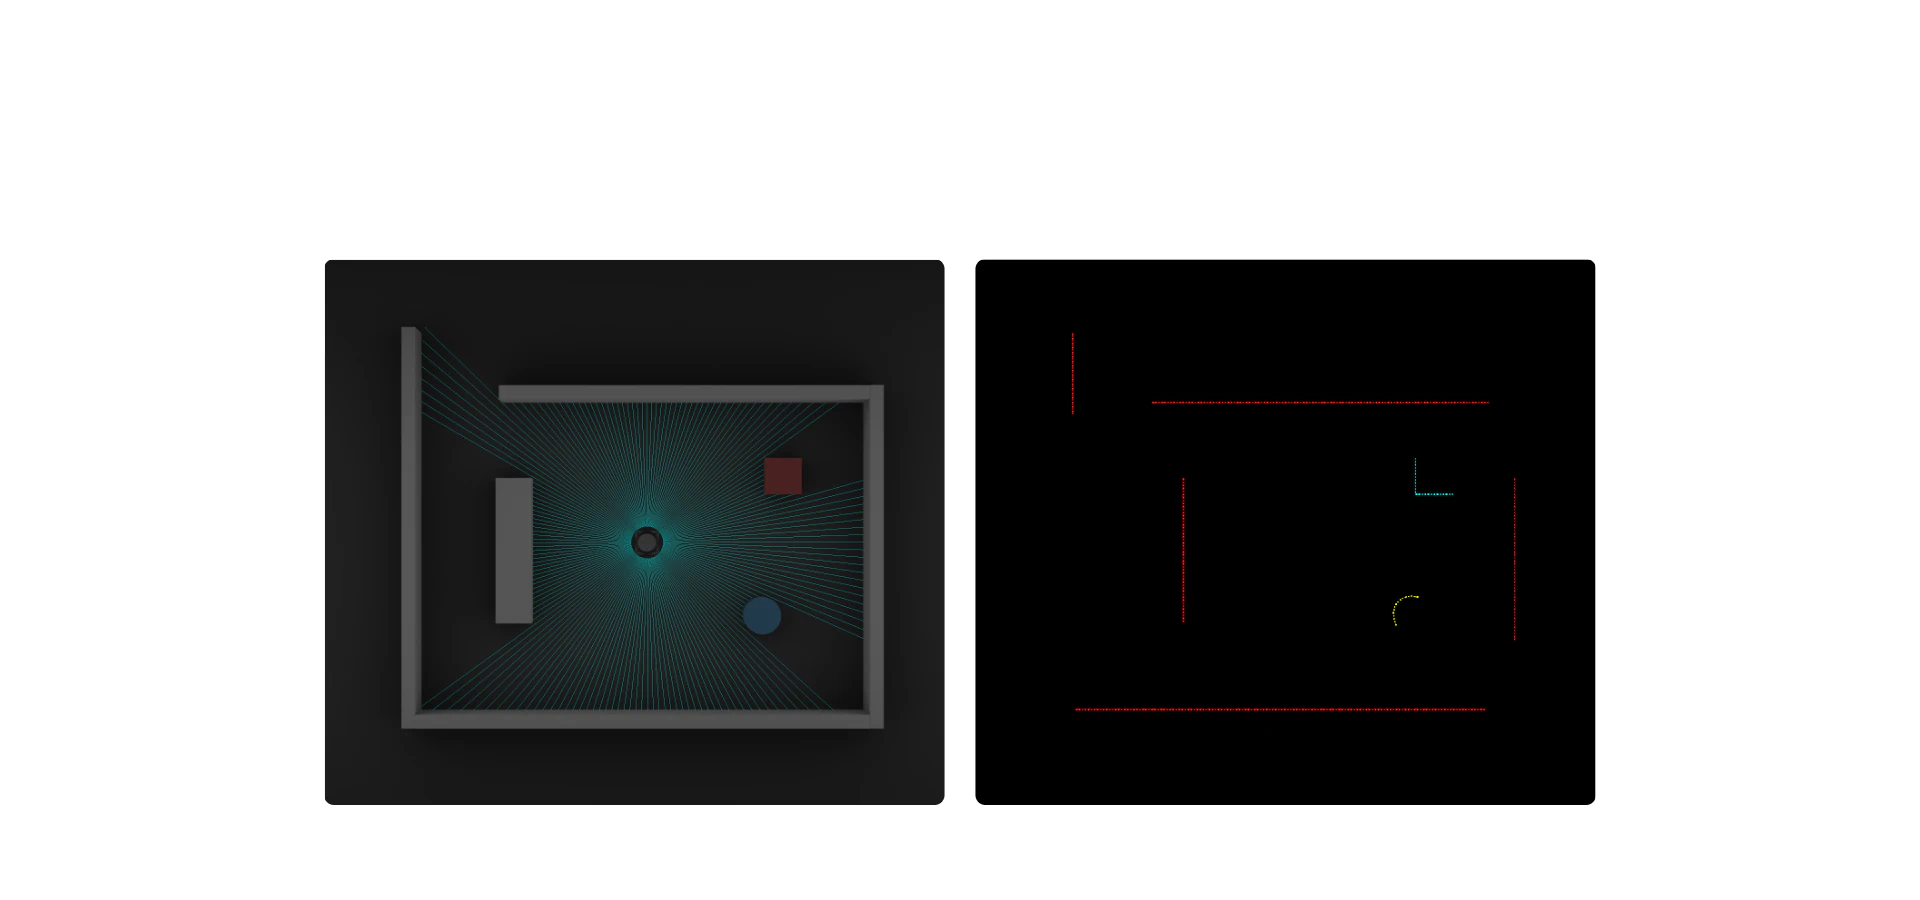
C1 最打动人的不是 12m,而是“拿回来就能跑”。思岚官方写明提供 x86 Windows、x86 Linux、arm Linux 三个平台的 SDK,并且支持 ROS、ROS2。对刚上手的人来说,这句话意味着不用自己去啃串口协议、不用满世界找第三方驱动,树莓派上装完就能看 RViz。
它的技术路线是把三角测距和 TOF 揉在一起,官方叫 SL-DTOF,主打近距离细节和抗拖尾。另外它除了位置还会输出反射率,做地面材质区分、玻璃与白墙的判断时多一层参考——这一点在入门价位里不算常见。
需要自己留个心眼的是,C1 官方页只把 12m 半径、0.05m 盲区、5000 次/秒、360° 这几个核心数字摆在明面,角度分辨率、整机尺寸、重量并没有单列。真要做结构设计,得先去下载数据手册再定孔位。
YDLIDAR X2:结构最直白,量程也最短
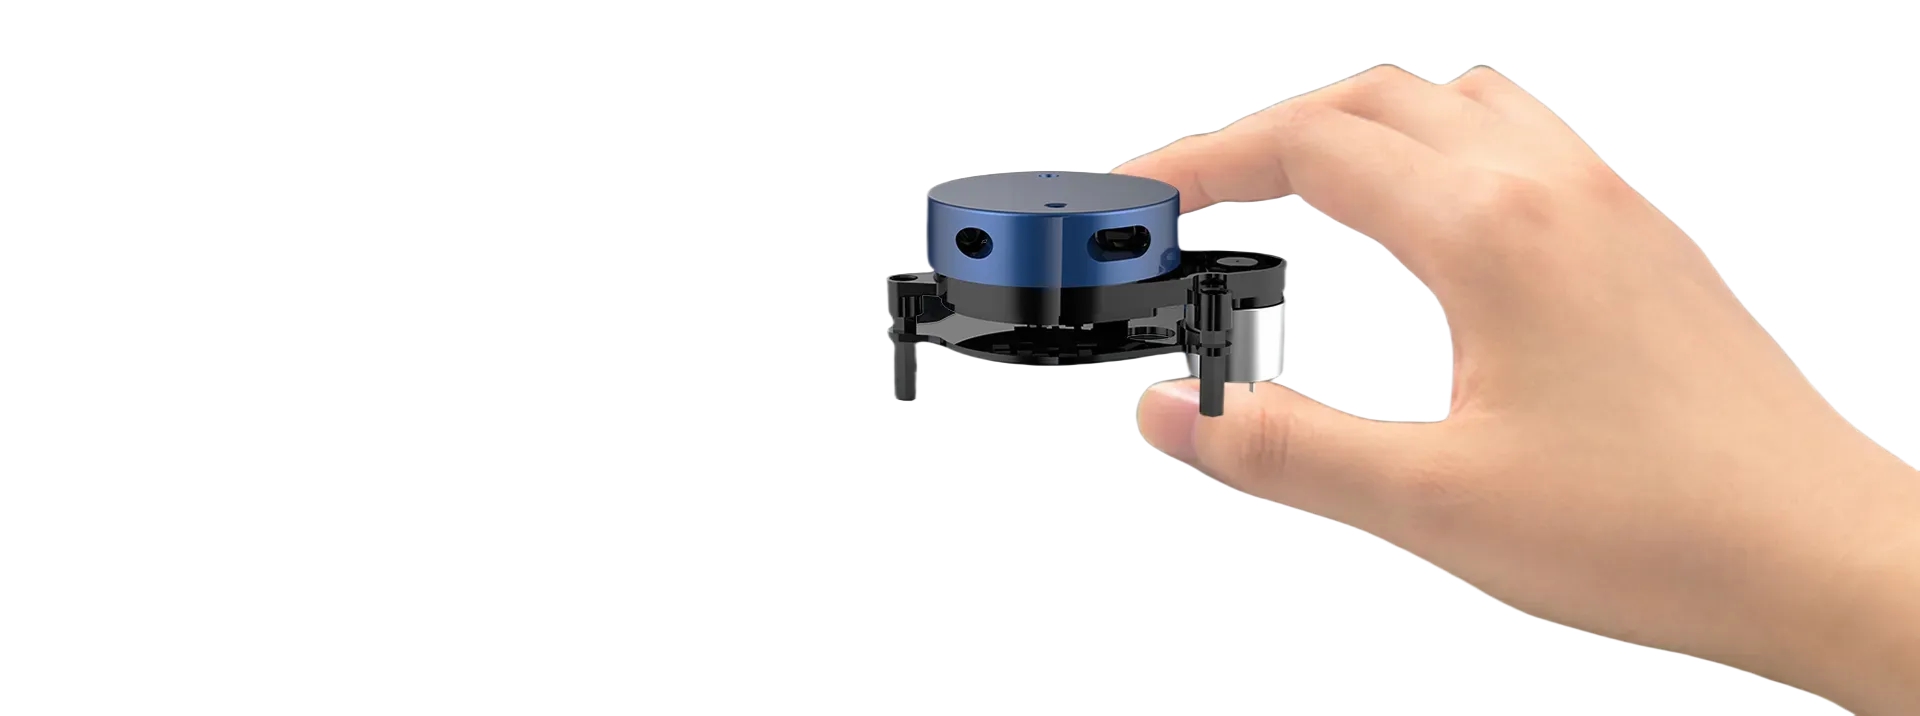
X2 是典型的三角测距雷达:一个旋转的发射接收组件,靠几何关系解算距离。这条路线的长处是近距离的细节分辨,桌腿、椅脚、墙角这类小目标容易分得清;代价是距离一远,光斑在传感器上的位移变小,误差就被放大,所以官方把量程定在 8m 是有道理的。
参数上它给得比较克制:3000Hz 采样、角度分辨率 0.6–0.96°(随扫描频率浮动)、Φ60.5×50.3×96mm。注意这个 96mm 高度,是把电机和底座一起算进去的,装在矮车身上要提前量一下离地间隙。官网在支持栏里把 SDK、ROS、LidarClient 放在同一处入口,说明生态是有的,但页面上没有像思岚那样把平台和系统版本一条条写清,第一次配环境要花点时间。
LDROBOT STL-06N:把体积和抗光做到极致
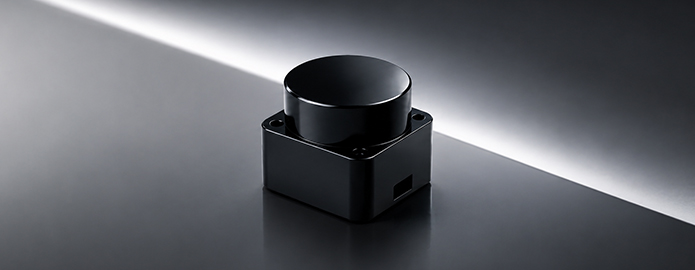
STL-06N 是三款里最小的一台,38.59mm 见方、33.5mm 高,比一枚易拉罐还矮。这个尺寸对做小车、做扫地机形态的复现很关键——雷达矮 1cm,车身整体就能压低一截,过门槛、钻沙发底的余量立刻不一样。
它的硬指标也最“满”:12m 量程、30mm 盲区、5000Hz、10Hz 扫描(6–13Hz 可调)、0.72°@10Hz,抗环境光 80000 Lux,官方还给了分档精度——0.1–0.5m 段 ±10mm,0.5–2m 段 ±15mm,2m 以上 ±30mm。80000 Lux 这个数字在靠窗的工位、下午的西晒环境里很实用,很多雷达一到强光就丢点,它至少留了余量。
要注意两件事。一是寿命标注 3000 小时,这是消费级 DTOF 的常见口径,长期连续跑的项目心里要有数;二是它出厂更偏“模组”定位,官方应用场景写的是扫地机 SLAM 与避障、家用服务机器人、机器人教育研究,ROS 支持是通过 D500 开发者套装体现的——那套件基于 STL-06N 的核心技术,官方写明适配 ROS/ROS2。也就是说,买裸模组想跑 ROS,中间还得自己补一层。
三、按玩法给结论
把维度摊平之后,选择其实取决于你要做什么,而不是哪台参数更高:
- 要做 ROS 小车建图、跟着教程一步步复现,选 C1。三平台 SDK 加 ROS/ROS2 支持,省下的是最容易卡住人的那一周;12m 量程对室内建图也够铺开。
- 车身空间紧张、或者要在强光环境里稳定工作,选 STL-06N。38.6mm 见方加 80000 Lux 抗光,是它最硬的两张牌;愿意上 D500 套装就直接有 ROS/ROS2 环境。
- 只做近距离避障、循墙、桌面互动装置,选 X2。8m 在这个场景里完全够,三角测距对近处小物体的分辨也讨巧,结构简单,出问题好排查。
如果一定要排出顺序:以“通用性”论,C1 第一、STL-06N 第二、X2 第三;以“装进小车身”论,STL-06N 反过来排第一;以“我只想要个能转起来看点的雷达”论,X2 是最不容易买错的那台。
四、三个容易踩的坑
第一,别拿“12m”当实际建图半径。官方标的量程是在特定反射率下标定的,STL-06N 就明确分了 80% 和 4% 两档,深色地毯、黑色桌腿会让有效距离明显缩水;C1 的 12m 同样标着 70% 反射率的测试条件。布置场景时按七折估更稳。
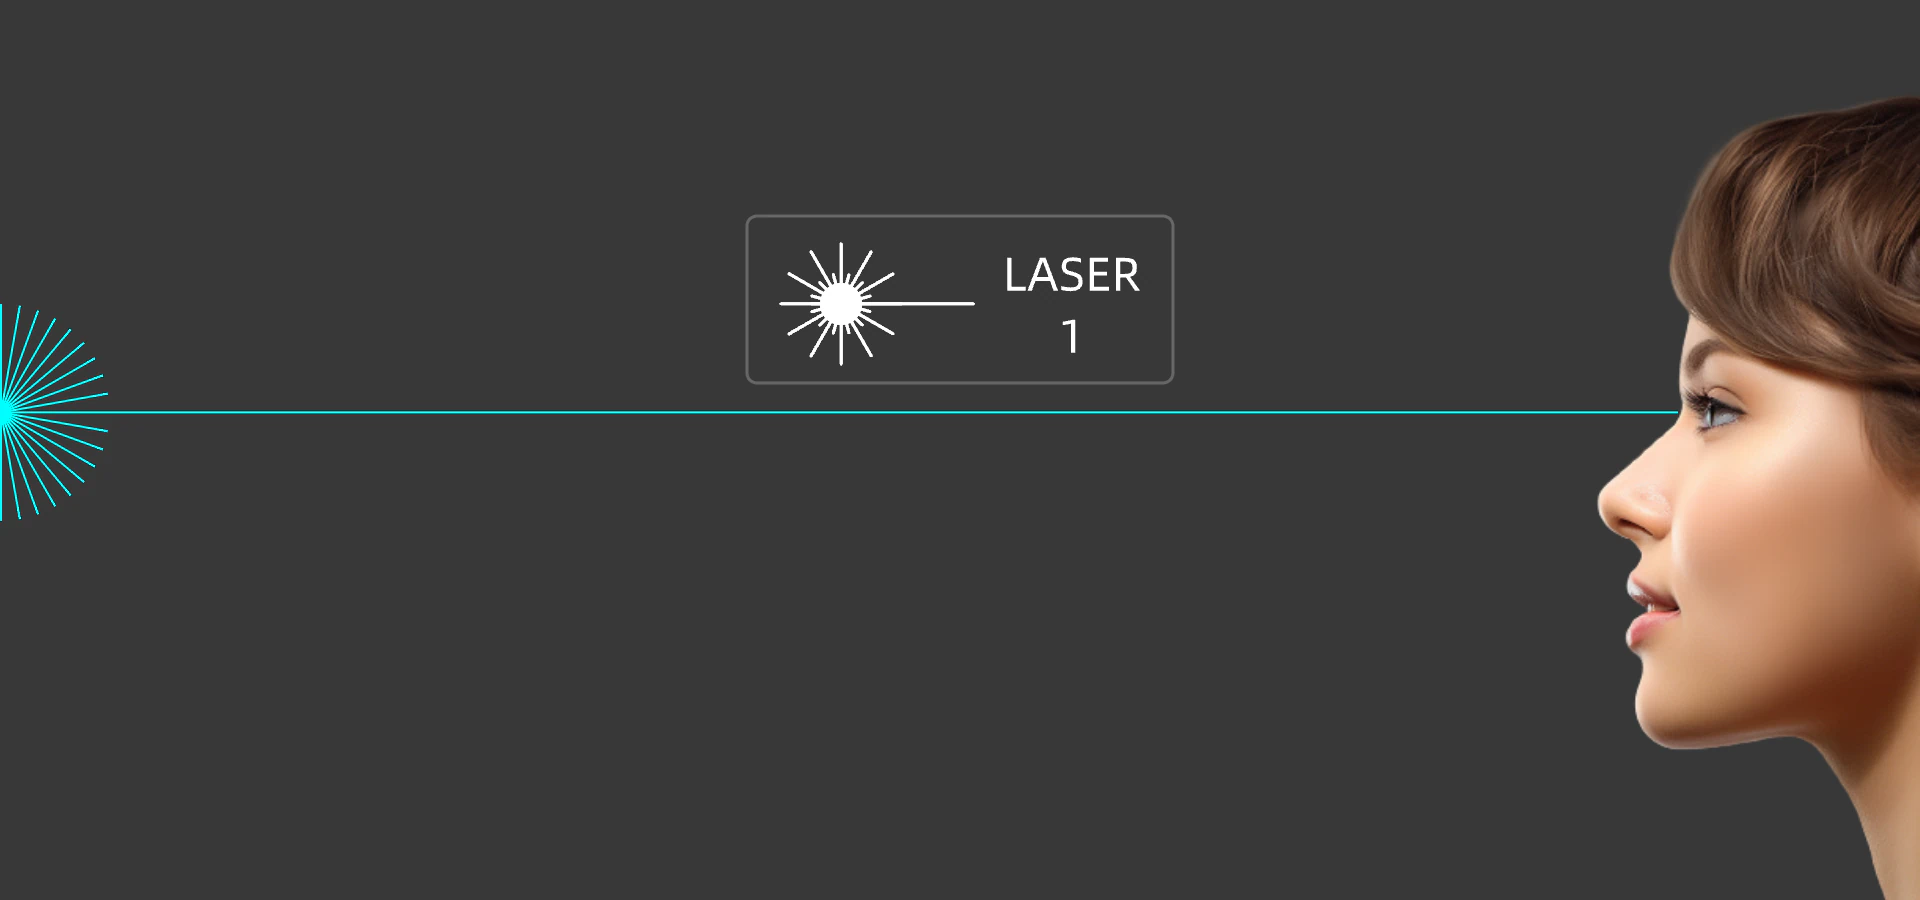
第二,Class 1 不等于可以随便盯着看。三款都强调人眼安全等级,但那是按正常使用、不拆外壳、不直视光束的前提给的。装在小车上调试时,尽量别把雷达架到与眼睛平齐的位置长时间直视转动的窗口。
第三,也是这次横评最尴尬的一点:截至 10 月 31 日,三家官方页面都没有挂出公开零售价。思岚给的是官方淘宝店和销售代表两个入口,YDLIDAR 走官网询盘与经销渠道,LDROBOT 官网同样只留了联系方式。所以这篇没有价格排名——不是不想给,是官方口径里确实拿不到可以引用的数字。真要下单,建议先按上面的场景锁定一款,再分别问三家要含税报价,顺带问清是否含线束和支架,这部分差价经常比本体还明显。
最后提醒一句接口。三款的资料页都没有把接口类型写成一句明话,只给了 SDK 或工具链入口。真机上手前,务必先向厂商或代理商确认是串口电平还是 USB 转接、供电范围多少,别等雷达到手才发现要另配一块转接板。
你手上那台小车,是准备先建图还是先避障?这两条路选出来的雷达,往往不是同一台。










价格没给确实可惜,不过三家官网都不标价也是实情,我上周问了两家都得填表
想问下 STL-06N 买裸模组跑 ROS 是不是得自己补驱动?D500 那套大概贵多少
C1 能输出反射率这点挺实用,我家地板和地毯交界老丢点,换了带反射率的雷达才稳一点
X2 那个 96mm 高度确实劝退,我车底盘离地才 40mm,塞不进去
80000 Lux 这个数有点东西,靠窗下午基本没法扫,普通雷达直接飘