
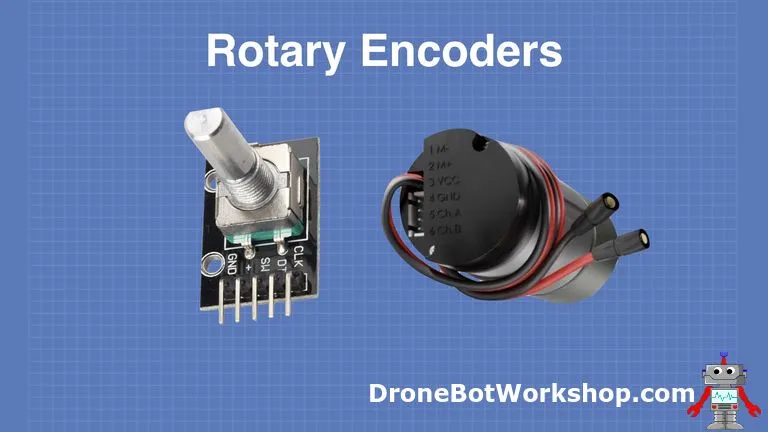
调参数、选菜单这种事,按加按减按到天荒地老,真不如拧一下旋钮来得痛快。这篇要讲的就是那个黑色小圆柱——旋转编码器,37合1传感器套件里都有的那颗,常见的型号名就是KY-040。它可以当精密输入控制器,也能反过来当传感器,测一根轴转了多少。
我把海外创客站DroneBot Workshop的旋转编码器教程整理成了这篇:引脚怎么认、Arduino怎么接、读数代码怎么跑、抖动怎么处理、数值怎么变成舵机角度。三段代码全部逐字符搬自原教程,接线图也是原站的,照着搭不会错位。
先说它和电位器的区别。电位器拧到头就没了,读的是模拟值,还会随温度漂移;编码器没有头尾,靠触点输出脉冲来计数,需要精密调节的场合它明显更合适。底稿作者的原话是,做控制它比电位器 versatile 得多,代价只是贵一点点。
旋转编码器是怎么"数圈"的
常见的旋转编码器又叫轴编码器(shaft encoder),把轴的旋转角度转换成电信号。按输出分两类:绝对式直接报出轴当前的精确角度,增量式只报告"转了几个增量"。本篇玩的是增量式,也叫正交(quadrature)编码器,工业控制、机器人、光电鼠标、CNC机床和打印机里都能见到它。
增量式的核心是两个传感器输出两组脉冲。传感器可以是霍尔元件(磁式),也可以是LED或激光(光电式),两者装在不同位置,输出同样的脉冲但相位一前一后——谁先谁后,取决于旋转方向。
底稿里配了示波器截图说明这件事:轴顺时针转时,上面那路脉冲先到;逆时针转时,另一路先到。所以把脉冲计数就得到转了多少,比较两路先后就得到方向,这就是全部原理。
KY-040引脚与第一次读数
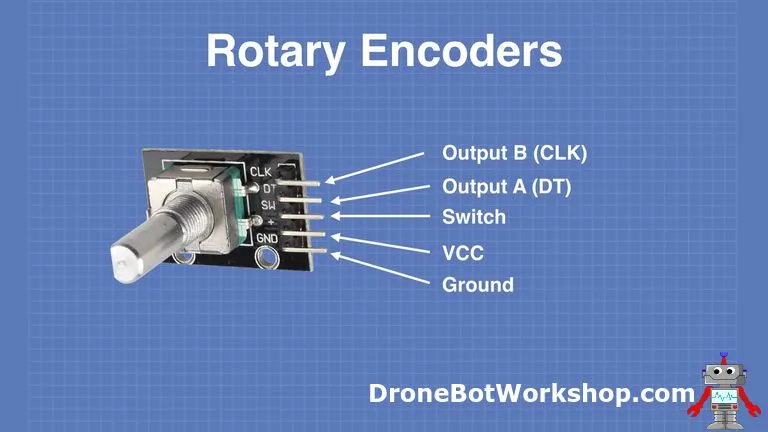
KY-040这种控制型编码器模块共五个引脚:GND接地,+V接3.3V或5V供电,SW是轴自带按压开关的输出(按下时接到地),DT是Output A,CLK是Output B。它可以像电位器一样安装,轴是D型的,配个旋钮帽就行,往下一按还有按键功能,等于旋钮加按钮二合一。
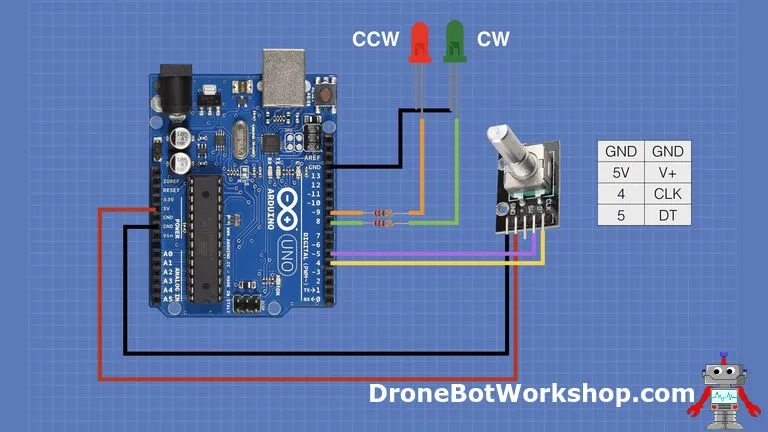
第一次读数的接线很简单:CLK接D4,DT接D5,另外在D8和D9上各接一颗LED当方向指示灯,限流电阻150到470欧都行,原演示图用的是220欧。引脚位置不关键,想换脚记得把代码顶部的宏定义一起改掉。
下面是完整的读数示例,照原教程逐字符搬过来的:
 /*
  Rotary Encoder Demo
  rot-encode-demo.ino
  Demonstrates operation of Rotary Encoder
  Displays results on Serial Monitor
  DroneBot Workshop 2019
  https://dronebotworkshop.com
*/

 // Rotary Encoder Inputs
 #define inputCLK 4
 #define inputDT 5

 // LED Outputs
 #define ledCW 8
 #define ledCCW 9

 int counter = 0;
 int currentStateCLK;
 int previousStateCLK;

 String encdir ="";

 void setup() {

   // Set encoder pins as inputs
   pinMode (inputCLK,INPUT);
   pinMode (inputDT,INPUT);

   // Set LED pins as outputs
   pinMode (ledCW,OUTPUT);
   pinMode (ledCCW,OUTPUT);

   // Setup Serial Monitor
   Serial.begin (9600);

   // Read the initial state of inputCLK
   // Assign to previousStateCLK variable
   previousStateCLK = digitalRead(inputCLK);

 }

 void loop() {

  // Read the current state of inputCLK
   currentStateCLK = digitalRead(inputCLK);

   // If the previous and the current state of the inputCLK are different then a pulse has occured
   if (currentStateCLK != previousStateCLK){

     // If the inputDT state is different than the inputCLK state then
     // the encoder is rotating counterclockwise
     if (digitalRead(inputDT) != currentStateCLK) {
       counter --;
       encdir ="CCW";
       digitalWrite(ledCW, LOW);
       digitalWrite(ledCCW, HIGH);

     } else {
       // Encoder is rotating clockwise
       counter ++;
       encdir ="CW";
       digitalWrite(ledCW, HIGH);
       digitalWrite(ledCCW, LOW);

     }
     Serial.print("Direction: ");
     Serial.print(encdir);
     Serial.print(" -- Value: ");
     Serial.println(counter);
   }
   // Update previousStateCLK with the current state
   previousStateCLK = currentStateCLK;
 }
逻辑拆开看不难。setup里把编码器两个脚设为输入、LED设为输出,开9600的串口,最后读一次CLK电平存进previousStateCLK当基准。loop里反复读CLK,跟上一次不一样才算一个有效脉冲——这一步就是后面消抖讨论的伏笔。
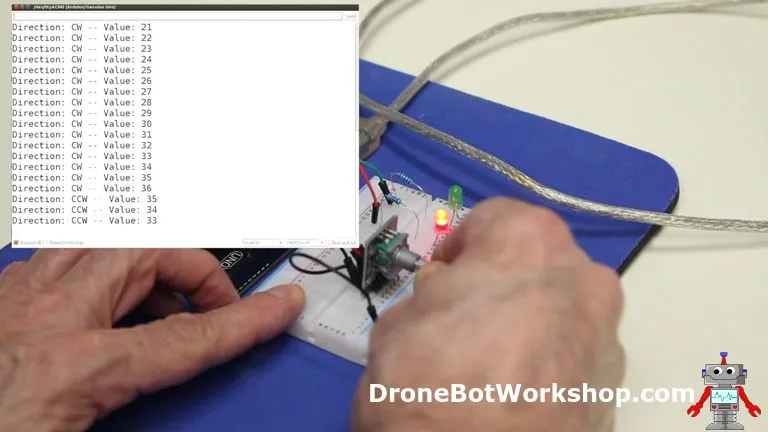
确认有脉冲后再看DT:DT和CLK电平不同,判定逆时针(CCW),counter减一,CCW灯亮;相同则判定顺时针(CW),counter加一,CW灯亮。最后串口打印Direction和Value,格式长这样:Direction: CW -- Value: 3。拧顺时针数值涨,逆时针数值跌,串口监视器上看得清清楚楚。
消抖:轮询够用,快速旋转要上中断
机械触点在闭合瞬间会弹跳,CLK线上冒出一串毛刺,这是所有机械式编码器都躲不开的问题。上面这份代码的对策是前后状态对比:只有电平和previousStateCLK不同才动作,同一个状态不会被计两次,能挡掉一部分抖动。
但这个写法有边界。loop里还夹着串口打印和LED操作,旋钮拧快了轮询就可能跟不上,出现漏计;毛刺恰好落在状态切换的空当里,也会误计一两个数。做菜单选择、参数微调这种慢速的人工输入,够用了;要测转速,就不行。
底稿的第三个实验给了标准解法。它用的是带内置编码器的齿轮电机,编码器输出接到D3这种中断引脚上,pinMode配INPUT_PULLUP,attachInterrupt挂RISING触发,中断服务程序里只做一件事:计数变量加一,而且变量加了volatile。主循环用millis()开一秒的窗口结账,串口打印全部留在窗口结算时才做。这套"中断计数、主循环结算"的结构,搬去处理快速旋转的KY-040同样成立。
拧出来的数值怎么用:舵机与菜单
counter本身只是个数,映射到哪儿都行。教程的第二个示例把它映射成舵机角度:数值限制在0到180之间,直接写给舵机,旋钮拧到哪儿,舵机臂就到哪儿。原教程说这是定位舵机的精确办法,做机械臂关节这种应用正合适。
接线上舵机信号接D9,注意要选支持PWM的数字脚。原教程专门提醒:舵机最好用独立电源供电,因为它会把电气噪声串进Arduino的5V线;实在想省一个电源也可以直接用板载5V,但不推荐。
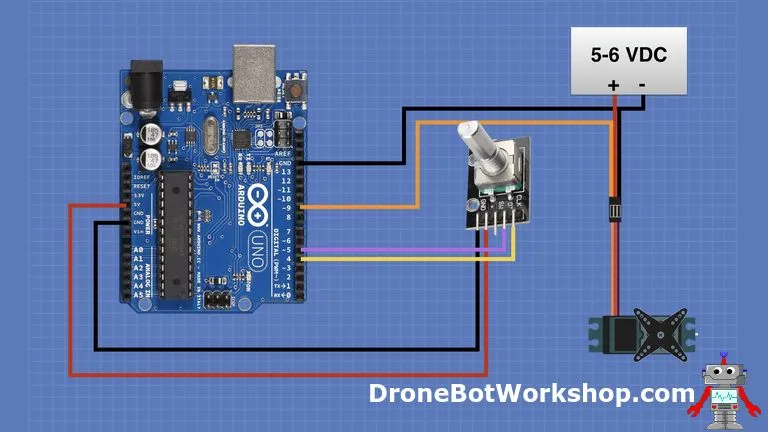
代码如下,同样逐字符搬运:
 /*
  Rotary Encoder with Servo Motor Demo
  rot-encode-servo-demo.ino
  Demonstrates operation of Rotary Encoder
  Positions Servo Motor
  Displays results on Serial Monitor
  DroneBot Workshop 2019
  https://dronebotworkshop.com
*/

 // Include the Servo Library
 #include "Servo.h"

 // Rotary Encoder Inputs
 #define inputCLK 4
 #define inputDT 5

 // Create a Servo object
 Servo myservo;

 int counter = 0;
 int currentStateCLK;
 int previousStateCLK;

 void setup() {

   // Set encoder pins as inputs
   pinMode (inputCLK,INPUT);
   pinMode (inputDT,INPUT);

   // Setup Serial Monitor
   Serial.begin (9600);

   // Attach servo on pin 9 to the servo object
   myservo.attach(9);

   // Read the initial state of inputCLK
   // Assign to previousStateCLK variable
   previousStateCLK = digitalRead(inputCLK);

 }

 void loop()

  // Read the current state of inputCLK
   currentStateCLK = digitalRead(inputCLK);

   // If the previous and the current state of the inputCLK are different then a pulse has occured
   if (currentStateCLK != previousStateCLK){

     // If the inputDT state is different than the inputCLK state then
     // the encoder is rotating counterclockwise
     if (digitalRead(inputDT) != currentStateCLK) {
       counter --;
       if (counter<0){
        counter=0;
       }

     } else {
       // Encoder is rotating clockwise
       counter ++;
       if (counter>180){
        counter=180;
       }

     }

     // Move the servo
     myservo.write(counter);

     Serial.print("Position: ");
     Serial.println(counter);
   }
   // Update previousStateCLK with the current state
   previousStateCLK = currentStateCLK;
 }
对照第一份代码看,结构几乎一样,区别只在三处:引入了Arduino自带的Servo库并建了myservo对象、在setup里把舵机attach到9脚、loop里把counter钳位在0到180。这里要提醒一句,我核验时发现底稿这份代码loop()后面少写了一个左花括号,直接编译会报expected '{'之类的错——原页面排版如此,我按规矩原样搬运没有动它,自己搭环境跑的时候把这半个括号补上就行,其余逻辑不必改。
把它改成旋钮菜单只差一步:SW脚设成INPUT并接上拉,按下时读到低电平就算一次确认键。于是拧动换选项、按下进确认,一个旋钮完成整个交互。选项越多,这种操作方式的优势越明显,比排一排按键优雅得多。
总结
旋转编码器是那种"既是控制器又是传感器"的器件。当控制器用,精度比电位器高、不怕温度漂移、还能无限圈;当传感器用,接上中断脚就能当转速计,底稿那颗电机编码器每转374个脉冲,分辨率已经不到一度。
底稿作者下一步打算用它做完整的电机闭环控制,把定位做到一毫米以内。对我们自己的项目来说,菜单、音量、云台角度、步数设定,凡是"拧一下"比"按半天"舒服的场景,都可以让KY-040上岗,它只比电位器贵一点。










连原教程代码里少半个花括号这种坑都提前标出来了,这种整理才有良心。
这种前后状态对比的读数方式确实只能算入门写法,我之前做旋钮菜单拧快了就丢步,后来改成中断加状态机才稳。文章里那句毛刺落在状态切换的空当里会误计,算是说到点子上了,KY-040的触点弹跳比想象中厉害,尤其是刚过格点那一下。另外SW键记得配上拉,悬空电平乱跳,按下判断全是假的。
接线图存了,D4接CLK、D5接DT,LED接8和9,比我翻数据手册快多了。
刚入坑想问下,这个和电位器比,做音量旋钮选哪个更合适?