装机器人底盘买电机,很多人只盯着转速和堵转力矩看,结果买回来扭矩根本不够,要么转不动,要么一转就烫手。其实解决扭矩不足最划算的办法,是配一个合适的减速箱,把高转速小扭矩“换”成低转速大扭矩。减速箱到底怎么选,减速比和扭矩怎么算,我把自己踩坑的整套思路整理出来。
先说结论:减速箱的核心作用就是降转速、提扭矩,代价是牺牲一点点效率。它的两个核心参数是减速比和允许扭矩。减速比是输入转速和输出转速的比值,比值越大,输出转速越低、输出扭矩越大;允许扭矩则是减速箱能长期承受而不损伤的负载上限,这个决定了整机能不能扛得住。
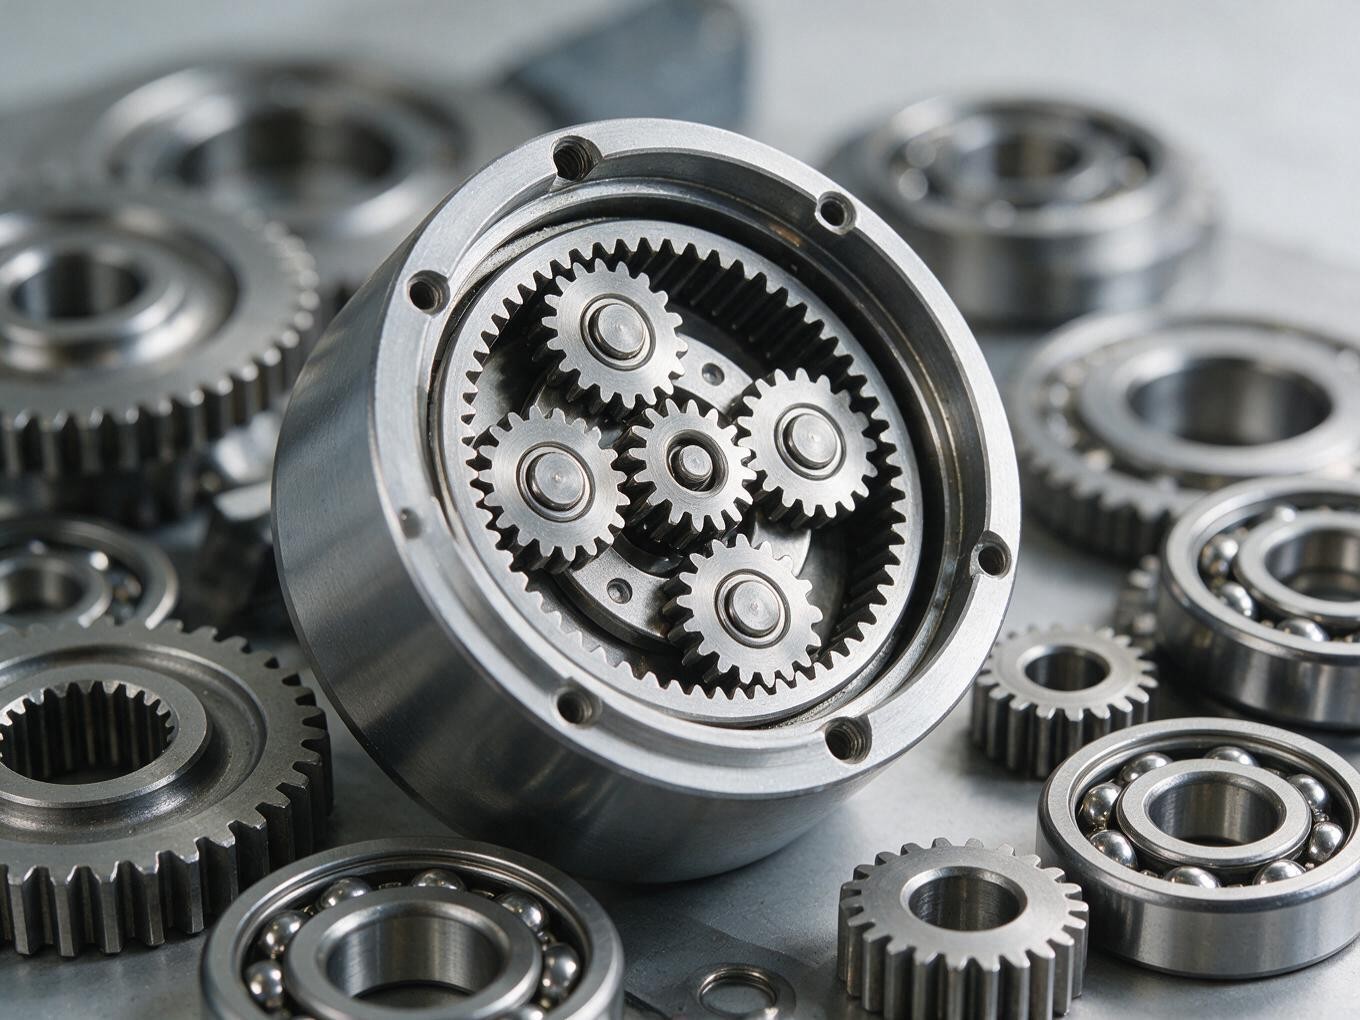
扭矩和减速比怎么换算
换算起来其实不复杂:输出扭矩约等于输入扭矩乘以减速比,再乘以传动效率;输出转速等于输入转速除以减速比。比如电机堵转扭矩是0.1牛·米,减速比是1比40,那理想情况下输出端能到4牛·米,当然还要扣掉减速箱自身的摩擦损耗,实际会略低一些。
所以选型的顺序应该是:先根据要拖动的负载算出需要多少输出扭矩,再反推需要多大的减速比,然后看这个减速比下输出转速够不够用,最后再往齿轮的负载能力上留出足够余量。直接买一个看起来很猛的电机,不如先把负载算清楚,往往能省一大笔钱。
不同类型减速箱怎么挑
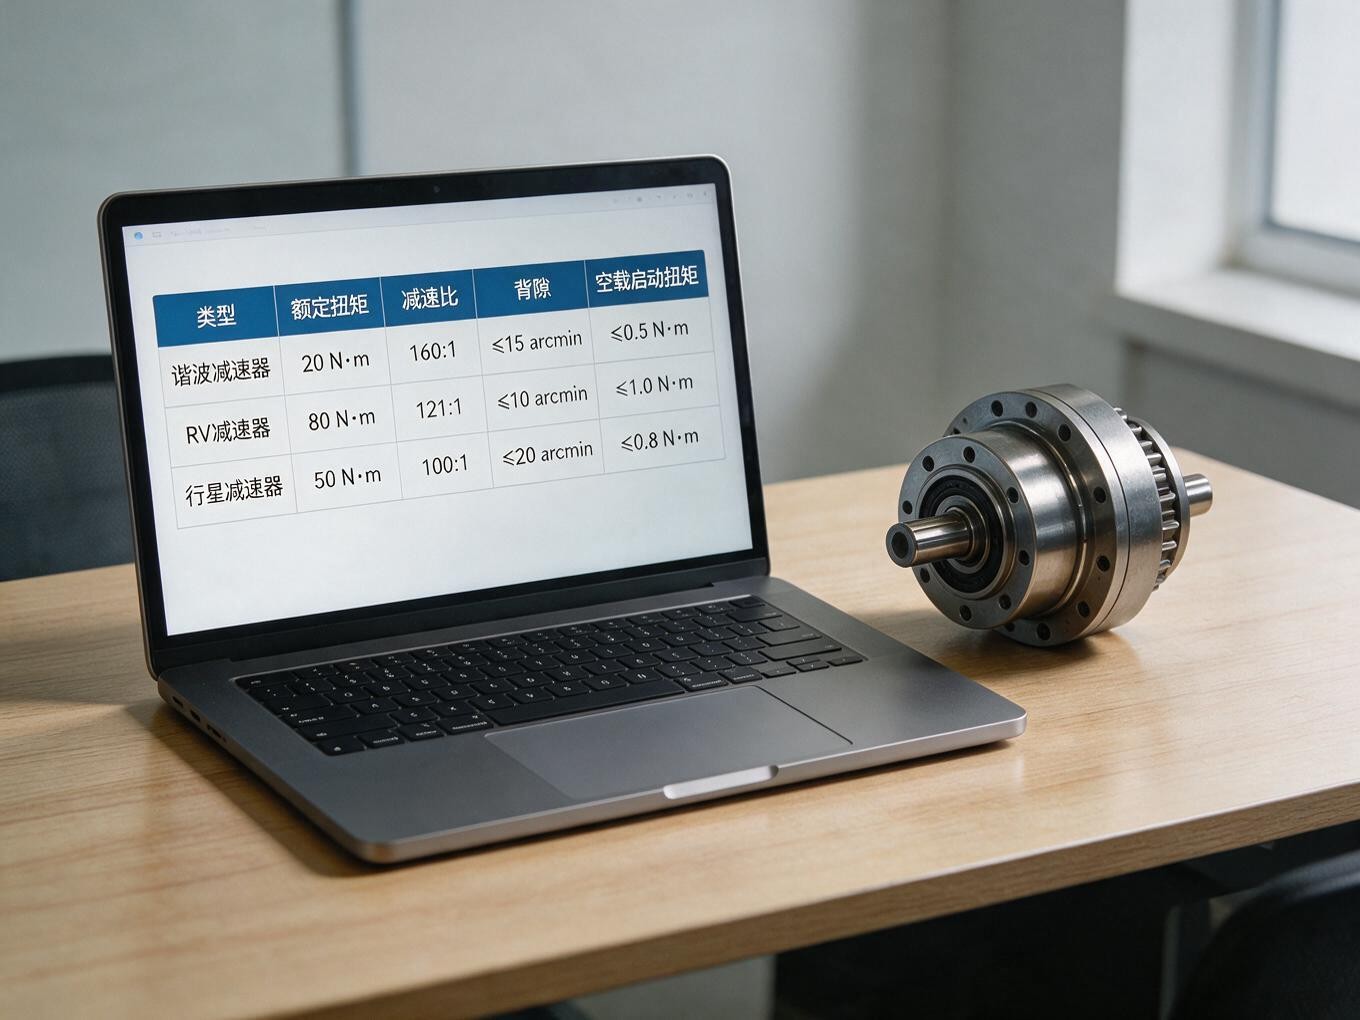
市面上常见的几种:行星减速箱,体积小、效率高、同轴结构,是机器人常用的选择,适合中等扭矩、精度要求一般的场景;谐波减速箱,减速比大、回差小、结构紧凑,常用于机械臂这类需要高精度关节的地方,但价格也高;涡轮蜗杆减速箱自带自锁特性,适合需要保持位置不溜的场合,但效率偏低;普通的直齿轮减速箱,便宜好用,适合精度要求不高的动力传递。
几个避坑点
一是别只盯减速比,允许扭矩才是寿命的关键,选小了长期运行会扫齿;二是螺旋伞/行星这类要注意回差,正反转或频繁启停的机器人,回差大的减速箱会让动作发“旷”;三是效率,大减速比下摩擦损耗会被放大,电机发热也跟着上来,得留散热空间;四是安装孔径、轴径和电机法兰要对得上,买回来装不上才是最头痛的。
总之,减速箱是机器人动力系统里性价比极高的“变速箱”。把负载扭矩、减速比、回差、效率这四个参数想明白,再对照自己的电机型号去匹配,基本就不会买错。实在拿不准,从负载最重的那组关节开始算,优先保证足够扭矩和足够余量。


先把负载扭矩算清楚再选电机,这话太对了,我之前就是硬换大电机,又贵又费电
谐波减速箱贵有贵的道理,回差小做关节是真稳,预算够还是值得上
买回来轴径对不上装不上那段太真实,我抽屉里一堆闲置齿轮就是这么来的