
给机器人加避障或定距,测距方案基本绕不开三条路线:超声波、激光ToF、红外三角测量。新手最常见的纠结是:两块钱一片的HC-SR04能不能顶住ToF?红外模拟输出是不是已经过时?我把三款各自在售方案的官方规格页逐项对了一遍,这篇按维度横向拆,最后给场景化的选择建议。涉及价格与在售状态均截至2026年11月5日核对官方商城页。
三款选手先报家门
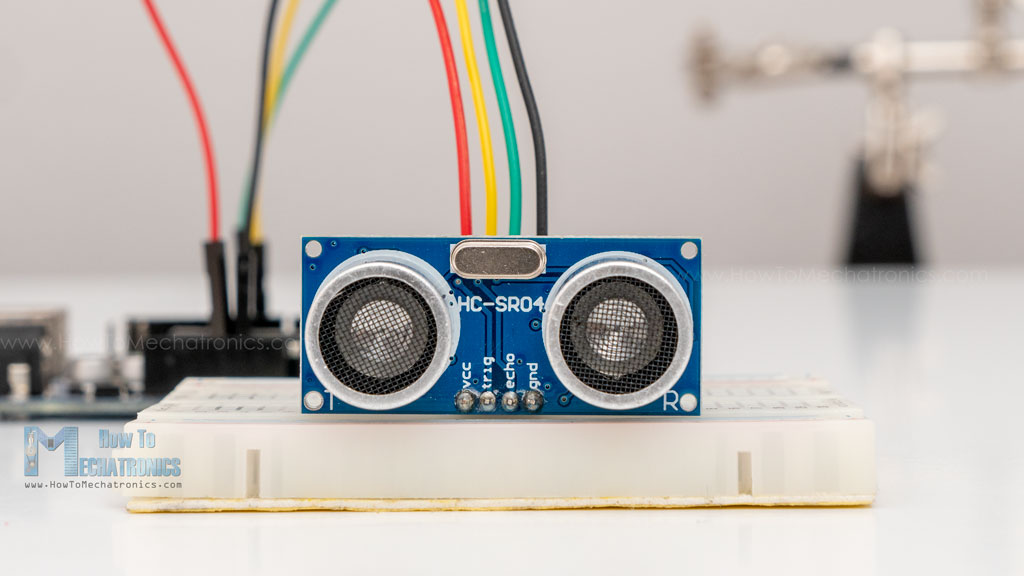
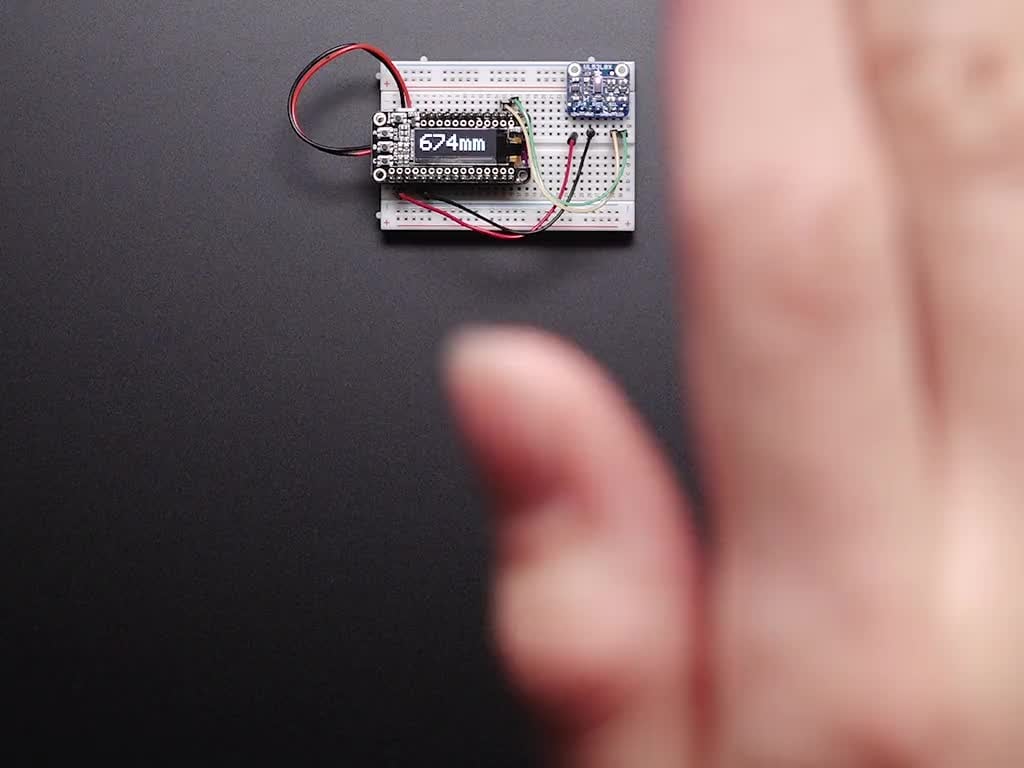
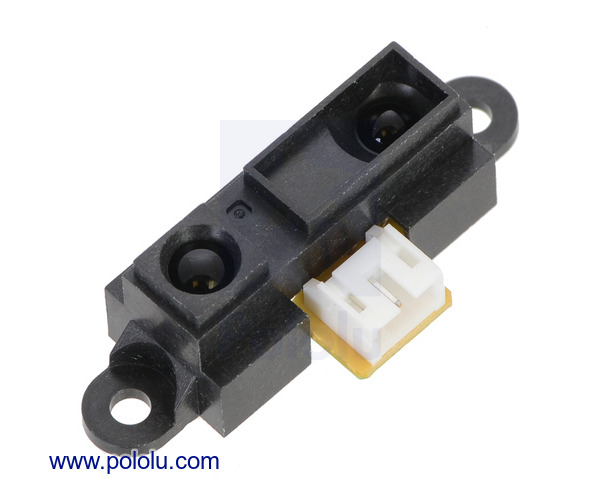
一号选手HC-SR04,超声波模块的老面孔,官方规格:工作电压5V、工作电流15mA、40kHz、量程2至400厘米、标称精度3毫米、测量角小于15度,四根引脚Trig加Echo,尺寸45×20×15毫米,单价通常几块钱量级。二号选手VL53L0X,ST的激光ToF芯片,Adafruit载板版量程约30至1000毫米,I2C接口,载板尺寸21×18×2.8毫米、重1.3克,官网标价14.95美元。三号选手Sharp GP2Y0A21YK0F,红外三角测量模拟输出,检测范围10至80厘米,工作电压4.5至5.5V、平均电流30mA,Pololu在售价12.95美元。
量程与近距离盲区:三条曲线差别很大
把量程画在一条线上,结论就很直观:HC-SR04覆盖2到400厘米,最远也最便宜,但超声波有个近距盲区,而且探测角大,小物体容易漏检;VL53L0X最近能到30毫米,最远1米,中间段精度稳定;GP2Y0A21只有10到80厘米,区间最窄。同样是"最近10厘米",红外在10到15厘米段的输出还有非线性台阶问题,官方页面也确认了模拟电压与距离并非线性关系。一句话总结:量程是三条路线拉开差距的第一要素,先按你的机器人需要的最大探测距离筛选,别反着来。
原理决定软肋:超声波怕吸音,红外怕反光
超声波靠回波,40kHz声波打在绒布、海绵这类吸音材质上回波弱,测距直接失效;打在光滑斜面上还会把回波弹偏。ToF用940nm激光测飞行时间,不受颜色和材质反光率影响太大,但对强直射阳光敏感,户外正午的读数会跳。红外三角测量介于中间,靠反射光斑位置解算距离,深色吸光物体的探测距离会明显缩水。三款各自的软肋都是物理特性决定的,选型时先想想你的机器人工作环境里哪种干扰最常出现。
接口与集成成本:模拟输出反而最省事
接口上,GP2Y0A21只需要一路ADC,代码三五行,这是它在Arduino玩家中长盛不衰的原因;代价是模拟输出没有数字温度补偿,长距离下抖动明显。HC-SR04要占用两个数字脚自己发Trig收Echo,或者用NewPing这类库接管时序,测距周期长,多路轮询时刷新率上不去。VL53L0X走I2C,一块总线可以挂多颗改地址的芯片,还能配置连续测量模式,集成进现有I2C传感器网络最顺滑,只是要接受30毫米的近距离盲区和比前两者高不少的单价。
场景结论:谁该上谁
按需求对号入座。第一,大空间避障、要求最远探测、预算极度敏感:HC-SR04,几块钱的成本可以撒一圈装八颗,代价是测量角大、近距盲区和偏长的刷新周期。第二,1米以内的精确定距、需要挂多路传感器、主控是ESP32这类自带硬件I2C的板子:直接VL53L0X,精度和一致性最好,一颗14.95美元也还不算贵。第三,桌面小车贴墙跟随、短距离防撞、想省引脚:GP2Y0A21最省事,一路ADC搞定,但超过80厘米它就无能为力。三款都别硬塞给对方的场景——用HC-SR04追求毫米级定距,或者指望GP2Y0A21看三米外,都是选型事故的起点。
冷静提示
三款的官方标称精度都是在理想反射面和稳定供电下测的,装机后导线长度、供电纹波、安装角度都会拉低表现,预算性能时按标称值打七折比较稳妥。另外HC-SR04是5V逻辑,接3.3V主控要做电平处理,ESP32用户要么加电阻分压,要么直接选3.3V兼容的改款,这点别裸接。价格和在售状态随渠道浮动,下单前以官方商城当日页面为准。










ToF对阳光敏感这点提醒得好,户外项目先测一下正午读数
5V逻辑接ESP32要分压这点很关键,直接怼烧过板子的路过
GP2Y接一路ADC确实香,学生套件里用它最省心
超声波打海绵失效这个我亲测过,扫地机改造时在毛毯上彻底抓瞎,最后换的ToF才解决。