想上CNC、做打印机、推一个精密滑台,步进电机加上TB6600驱动器是稳的组合。TB6600是更专业一点的步进驱动器,能带57、42型两相步进电机,供电范围宽、出电流还大。这篇把接线和DIP拨码配置讲透。
TB6600引脚有哪些
TB6600侧面分成两组端子:左边是电机接线A+、A-、B+、B-,接两相步进电机的两组线圈;右边是控制信号PUL+、PUL-(脉冲)、DIR+、DIR-(方向)、ENA+、ENA-(使能),再加上电源VCC和GND。它支持共阳和共阴两种接法,选一种就行。
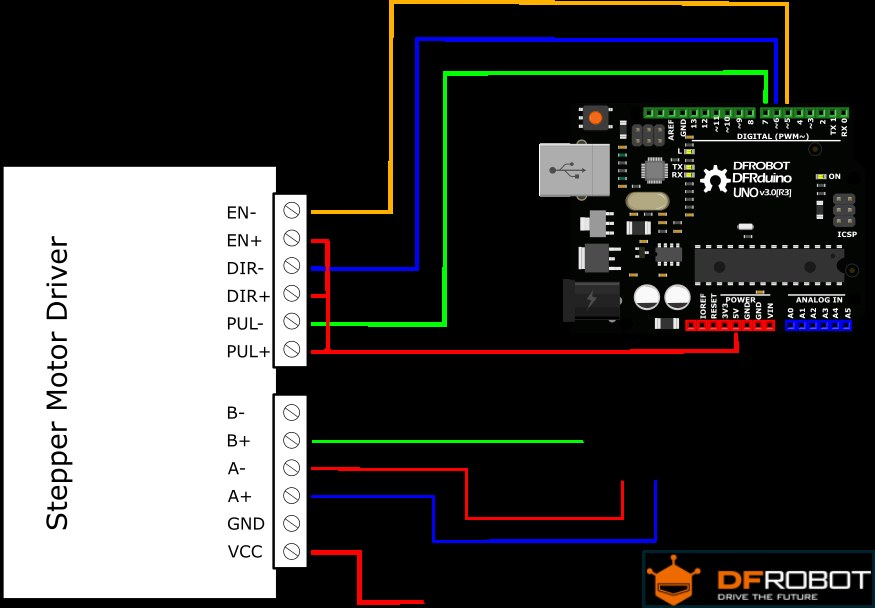
TB6600怎么接线到Arduino
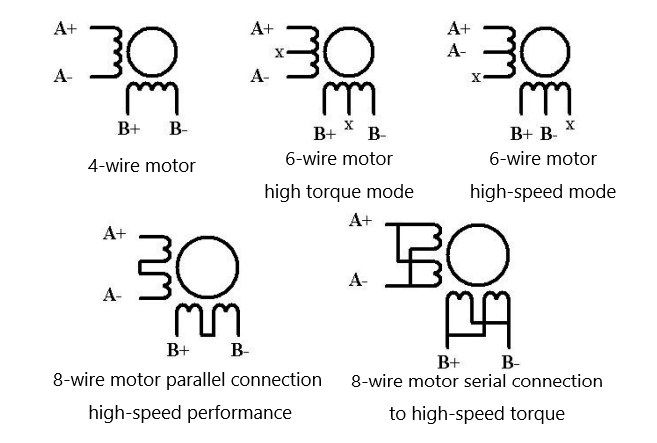
常用共阴接法:把PUL-、DIR-、ENA-一起接到Arduino的GND,PUL+接数字脚3发脉冲、DIR+接数字脚2管方向、ENA+可以接一个数字脚控制使能(不接默认使能)。电机这边,A+、A-接电机一组线圈,B+、B-接另一组线圈,两组搞反电机就不转或抖。电源单独用9到42V直流给驱动器供电,别拿Arduino的5V去喂。
DIP拨码设电流和细分
驱动板上有一排DIP开关,用来设输出电流和细分步数。电流要根据电机额定来设(比如NEMA17常见1.7A就拨到1.5A或1.7A档),设得过大电机发烫,过小又没劲容易丢步。细分设32就是电机转一圈要走固有步数×32,越细分越平滑但越慢,做CNC一般折中选一个合适的细分。
两个隐藏坑
一是脉冲线特别怕干扰,电机一抖就乱跑往往是PUL线被电磁噪声串进去了,尽量用短走线、远离电源和电机高压线。二是电机线圈接线必须和驱动器同名端对齐,A、B两组别交叉,交叉了位置坐标全错。接线、拨码都对了,一套能精密定位的步进驱动系统就稳稳的。


电机两组线圈A、B别交叉,交叉了坐标全错
DIP电流别设太高,NEMA17拨到1.7A就够,设大了烫手
PUL线要远离电机线,不然一抖就乱跑丢步