
智能小车的基础硬件清单
入门级Arduino智能小车,核心部件就几样:Arduino Uno主控板一块、L298N电机驱动模块一个、HC-SR04超声波传感器一个、TT减速电机组(带轮子)、红外循迹模块若干、底盘板和电池盒。总成本不超过100块,淘宝套件更方便,开箱即装。
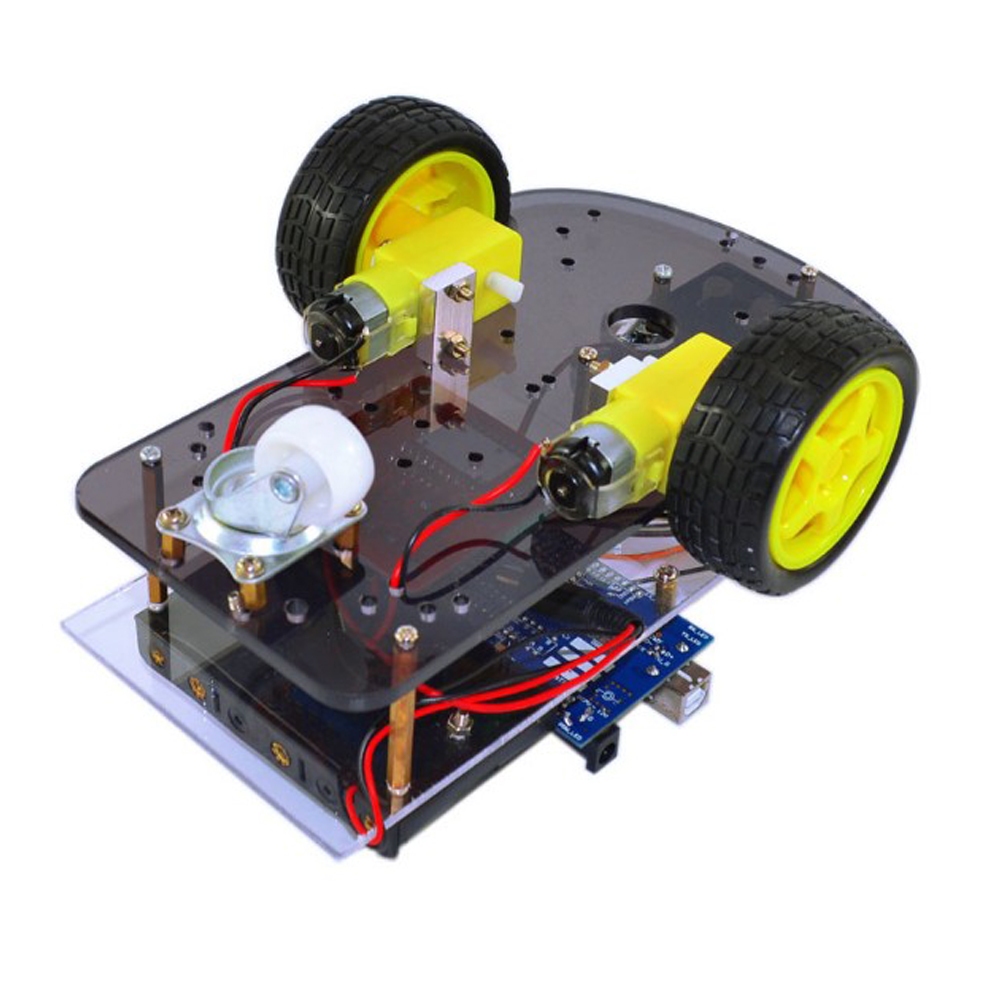

红外循线的基本原理
红外循迹模块利用红外线的反射特性来检测黑线。模块发出一束红外光,如果照到白色地面会反射回来,照到黑色线条则被吸收。接收端根据反射强度输出高低电平,主控板据此判断小车相对黑线的位置。一般用2到3个红外模块并排安装,中间的对准黑线,两侧的监测偏移。
超声波避障的实现
HC-SR04超声波模块的工作原理很简单:发射40kHz超声波,遇到障碍物反射回来,主控计算发射和接收的时间差得出距离。公式是距离等于时间乘声速再除以2。在代码里设置一个阈值,比如15厘米,当检测距离小于阈值时触发转向逻辑。转向方案可以是原地转、大弧弯或倒车再转,看你的算法怎么设计。
把循线和避障结合起来,小车就能在黑线轨道上自动行驶,遇到障碍物自动绕行。代码逻辑不复杂,关键是调参和测试。建议先用串口监视器打印传感器数据,确认模块工作正常再写运动控制逻辑。
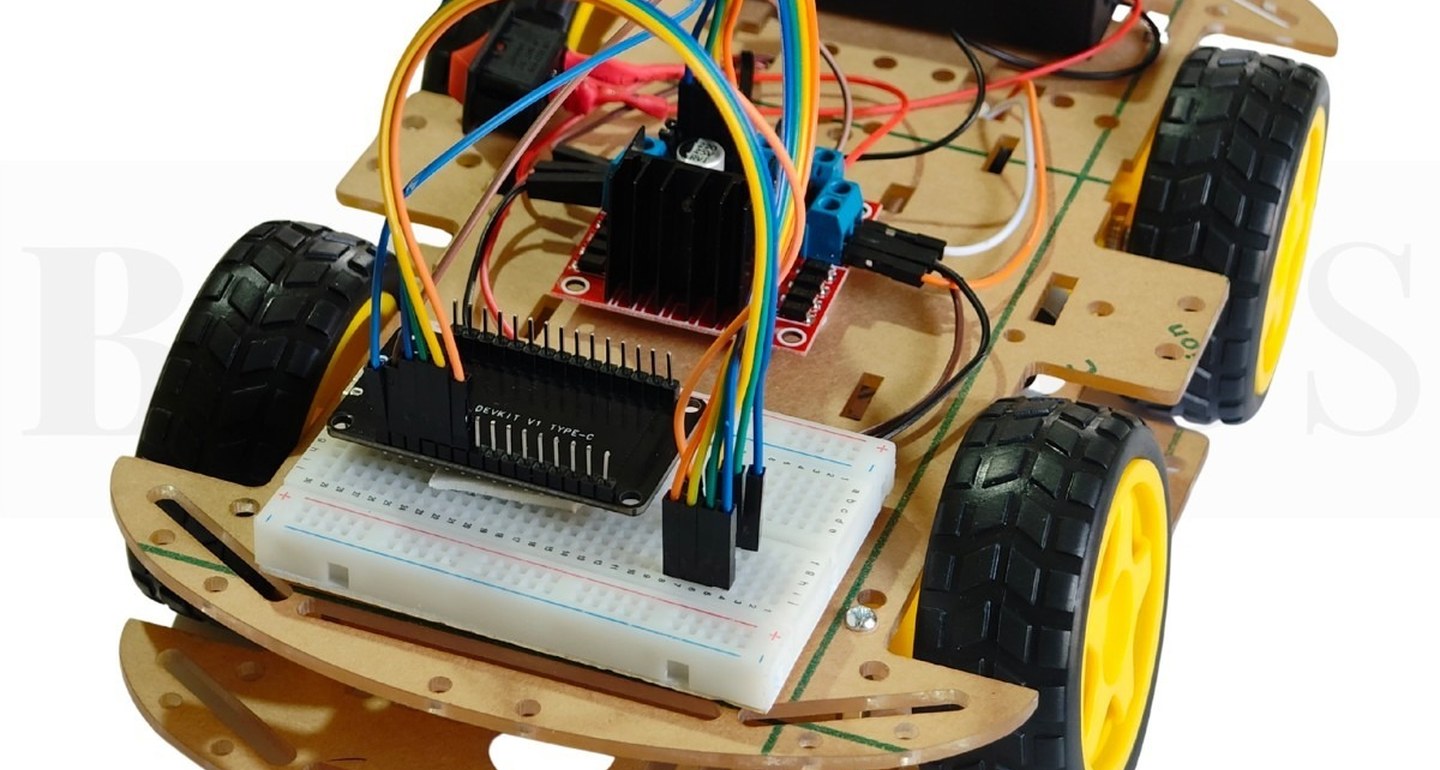

入门推荐用3个红外模块并排,中间的跟线两侧检测偏移,逻辑写起来也简单
100块以内能搞定的DIY项目,周末带娃一起装挺好玩的
HC-SR04虽然便宜但精度一般,建议有条件可以换VL53L0X,测距更准