
两块Arduino隔着几米甚至上百米要互相传个指令,UART直连撑不了多远,Wi-Fi又要折腾网络。这时候RS485就是最省事的答案:两根线、半双工、最远1200米。这次我把Embedded There上一篇双板RS485教程完整理了一遍,主控发命令、从机控LED,用MAX485模块就能跑通,接线、代码、参数都核对过,照着做即可。
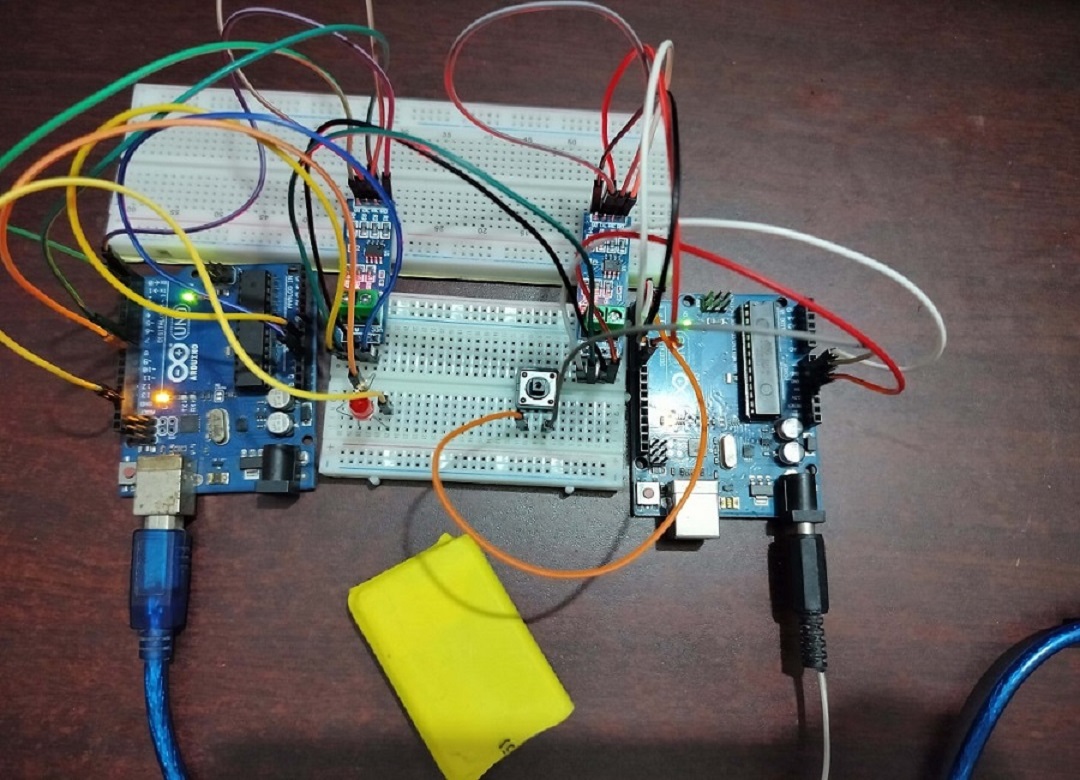
RS485是什么:半双工、1200米、差分信号
常见的串行物理层有RS232、RS485、RS422这几类,都是串口通信协议,区别在电气特性和传输距离。RS485是异步半双工串行通信协议,靠主从(master-slave)方式组织设备,同一条线上最多挂32个设备。
工业现场偏爱RS485而不是RS232,理由很实际:距离最远能到1200米,速率最高可达30Mbps,而且只用两根线就能把多台设备挂到同一条总线上。它用的是差分信号传输,两根线上的电压相减来判0和1,共模干扰基本被抵消,这也是它能跑长线的关键。
半双工意味着同一时刻只能一方发、另一方收,不能同时对讲。所以在MAX485这类模块上会看到DE/RE这对方向控制脚——发的时候置高、收的时候置低,后面代码里会用到。
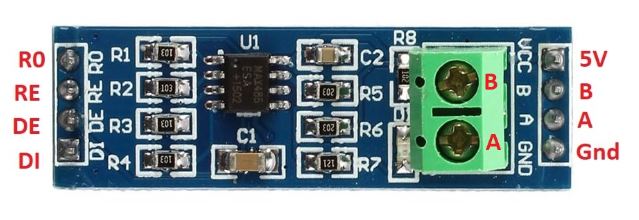
MAX485模块:TTL转RS485的桥梁
Arduino本身没有任何RS485外设,串口出来是TTL电平,直接怼到长线上既跑不远也扛不住干扰。MAX485是一颗低功耗的TTL转RS485收发芯片,模块供电5V、逻辑电平也是5V,和Arduino直连零负担。
按底稿列出的关键特性:
- 传输距离最远1200米
- 数据速率最高10Mbit/s
- 同一线路最多连接32个设备
- 低功耗,收发器转换速率受限(slew-rate limited),对EMI友好
- 板载5.08mm间距2P接线端子,方便接RS485总线
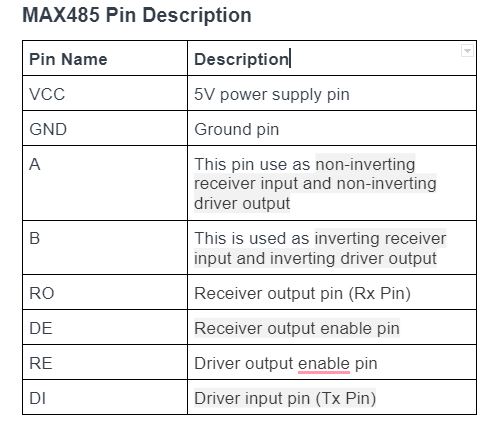
模块上六个要认清楚的引脚:DI是发送数据输入,接Arduino的TX;RO是接收数据输出,接Arduino的RX;DE和RE是方向控制,DE高电平使能发送、RE低电平使能接收,教程里把两个脚绑在一起接到同一个GPIO上控制;另外就是A、B两根差分总线端子。
项目目标:主机发1或0,从机控LED
项目用两块Arduino Uno,一块做主机(master),一块做从机(slave)。主机上接一个按键,按一下发送"1",再按一下发送"0"。从机收到"1"就点亮LED并在串口监视器打印LED ON,收到"0"就熄灭LED并打印LED OFF。
供电安排也值得抄:主机Arduino用5V锂电池供电(脱离电脑独立跑),从机接电脑的5V USB供电,这样串口监视器还能看从机的打印输出。
器材清单
- Arduino开发板 × 2
- 按键 × 1
- MAX485 TTL转RS485转换模块 × 2
- 面包板 × 1
- 杜邦线若干
- LED × 1
- 100欧姆电阻 × 1
另外底稿提到,调试这类总线问题时,示波器、逻辑分析仪和万用表是排障利器,预算允许可以备一个入门级逻辑分析仪,抓AB线上的波形比肉眼猜快得多。
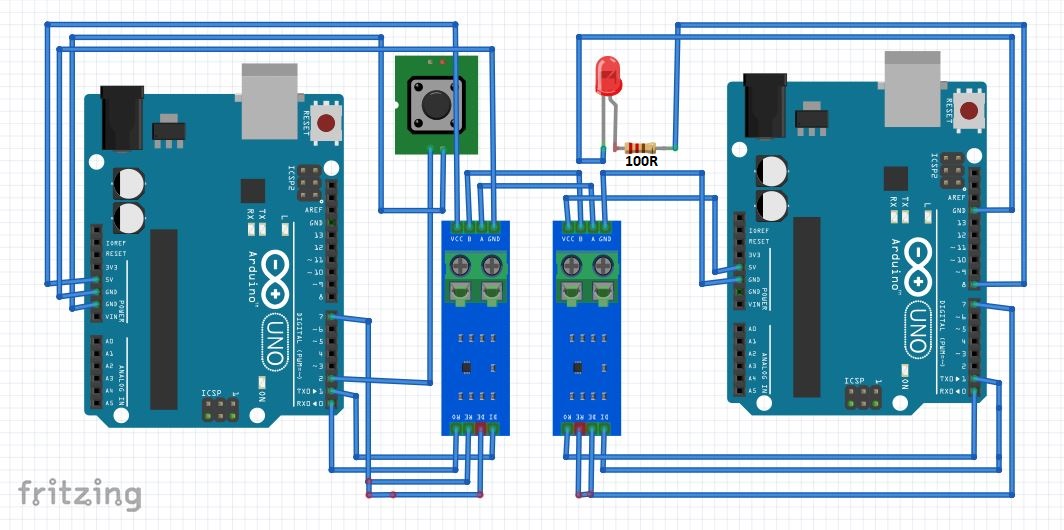
接线:主机侧与从机侧
接线两块板完全对称,只是方向控制脚和外围器件不同:
主机(master):
· Arduino 5V → MAX485 VCC,GND → GND
· Arduino pin 1(TX)→ DI
· Arduino pin 0(RX)→ RO
· Arduino pin 7 → DE与RE(两脚绑在一起)
· 按键接Arduino pin 2,另一端接地,代码里启用内部上拉
· MAX485的A、B接到从机的A、B
从机(slave):
· 同样5V/GND对应接好
· pin 1 → DI、pin 0 → RO、pin 7 → DE与RE
· 红色LED接pin 8,串联100欧姆限流电阻
· MAX485的A、B与主机侧A对A、B对B相连
注意A对A、B对B不要交叉,接反了总线就没波形了,这是双板RS485最常见的第一坑。
主机代码:按键状态取反后发出
主机逻辑很简单:pin 2内部上拉,按下读到0;延时300毫秒消抖后,把按键状态取反(0变1、1变0),再从串口发出去。此时pin 7保持高电平,RS485处于发送使能状态。代码逐字符如下:
// Initialize the button state to 0
bool button_state=0;

void setup() {
  // put your setup code here, to run once:
  // arduino default baud rate for serial communication
  Serial.begin(9600);
  // DE,RE Controling pin of RS-485
  pinMode(7, HIGH);
  // pin 2 set as input with PULL-UP for button
  pinMode(2, INPUT_PULLUP);
  // DE,RE = HIGH, RS485 Transmit Enabled
  digitalWrite(7,HIGH);

}

void loop() {
  // put your main code here, to run repeatedly:
  // check if button is prasssed or not.
  //If digitalRead() function return 0 than the button is pressed-
  //because we use input pull-up for pin 2
  if(digitalRead(2) == 0){
    // wait 300ms to prevent debouncing
      delay(300);
      // evry time when button pressed button state will reverse it value from 0 to 1 or 1 to 0
      button_state = !button_state;
      // print the value in serial monitor
      Serial.print(button_state);
   }
}
串口波特率9600,是Arduino默认值,两端必须一致。
从机代码:收到命令控LED
从机把pin 7拉低,DE/RE=0进入接收使能状态,然后循环等串口缓冲区来数据,用Serial.parseInt()取出整数命令值:1点灯、0灭灯,同时在串口监视器回显状态。代码如下:
// Initialize the LED status
bool led_status;

void setup() {
  // arduino default baud rate for serial communication
  Serial.begin(9600);
  //DE,RE Controling pin of RS-485
  pinMode(7, OUTPUT);
  //pin 8 set as output for LED
  pinMode(8, OUTPUT);
   //DE,RE = 0, RS485 Receive Enabled
  digitalWrite(7,LOW);
}

void loop() {
  // wait untill all the bytes receive from data buffer
   while(Serial.available() > 0){
    // take the integer value from buffer (0 or 1)
      led_status = Serial.parseInt();
      // delay for 10 milliseconds
      delay(10);
      // check if command is 1
      if(led_status == 1){
        // LED pin high means LED ON
        digitalWrite(8,HIGH);
        Serial.println("LED ON");
       }
       // check if command "0"
       if(led_status == 0){
        // LED pin low means LED OFF
        digitalWrite(8,LOW);
        Serial.println("LED OFF");
      }
    }
}
从机的串口既收RS485命令又回显状态到USB串口监视器,两边共用一个硬件串口,所以从主机那边也顺手能观察到回显——这是这套教程一个讨巧的设计。
收尾:这套思路还能往哪扩
跑通之后,这套主从架构的扩展路径很清晰:把"1/0"换成带地址的Modbus RTU帧,就能挂更多从机做成小型工业总线;换ESP32做节点,还能接入Wi-Fi侧的网关。RS485在工业里遍地都是,MODBUS仪表、变频器、传感器大把现成设备,学会这对MAX485的基本功,后面接什么都不虚。数字、引脚、参数本文都按底稿逐项核对过,模块更细的时序参数官方datasheet未公布的就不展开,以手册为准。










照着接了一下午,LED亮了,舒服
双板RS485这套算是工业现场的入门基本功了。我之前调Modbus仪表也走这条路,MAX485模块几块钱一个,DE/RE绑一个GPIO控方向确实省事。文章里A对A、B对B不能交叉那条提醒很实在,接反了真的就是怎么发都没反应,第一次玩十有八九栽在这。
1200米30Mbps这参数够硬核,不过半双工别忘
线比代码多系列,按键加消抖这点好评