
给桌面机器人加一个会变色的小灯条,比想象中简单得多。Adafruit的NeoPixel灯带产品页(10月26日查)写着,WS2812B是单线控制的RGB全彩LED,每颗灯珠内置驱动IC,一颗GPIO就能单独控制每颗灯的颜色和亮度。今天这篇实操,把接线、供电计算和Arduino代码全走一遍,做完你机器人身上就多了一组能说话的状态灯。
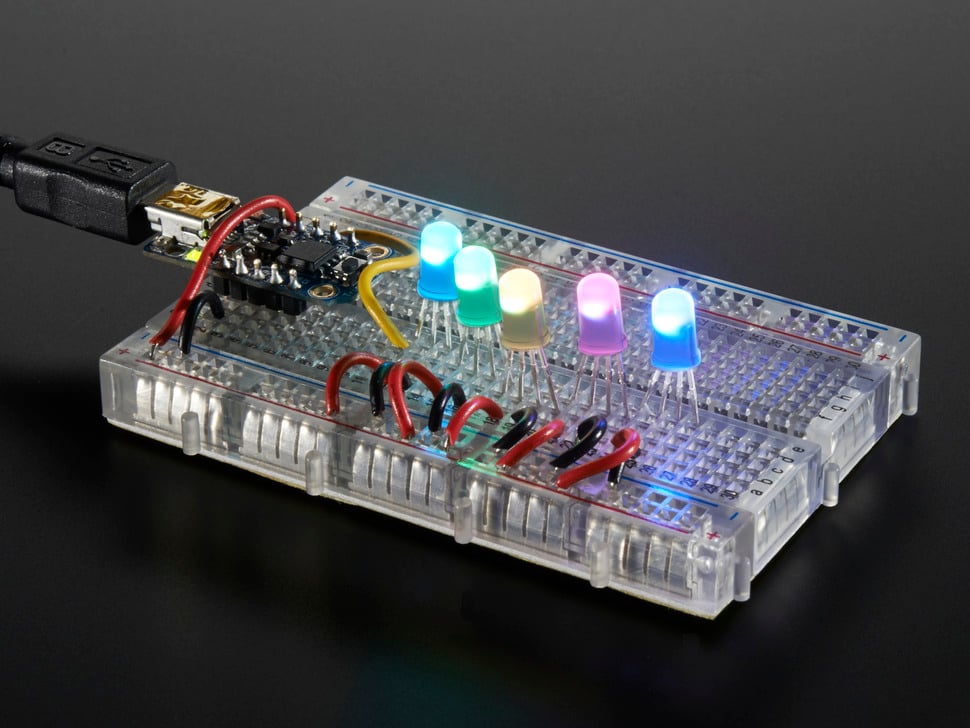
WS2812B和普通RGB灯带到底差在哪
普通RGB灯带一卷上去,整段只能同时变一个颜色。WS2812B不一样——每颗LED里封了一颗控制芯片,数据从第一颗传到最后一颗,每颗"截取"属于自己的那部分指令,剩下的继续往后走。所以60颗灯的灯带,你可以让第1颗红、第2颗绿、第3颗蓝,各自独立。
几个核心参数值得记一下:
- 工作电压5V,每颗LED全白最大电流约60mA(不同批次略有差异)
- 单线串口协议,只需要一个GPIO引脚
- 色深24bit,单颗可显示约1677万色
- 支持级联,DOUT接下一颗的DIN,理论上无上限
Adafruit管它叫NeoPixel,国产兼容型号叫WS2812B,电气上兼容。买的时候认准5V版本,别买成12V的WS2811。
需要准备什么
这个实验的物料清单很精简:
- Arduino Uno(或兼容板)×1
- WS2812B灯带,60灯/米规格,剪10颗就够演示
- 5V/2A开关电源×1(10颗灯0.6A,留余量)
- 300-500Ω电阻×1(保护数据线)
- 1000µF/6.3V电解电容×1(滤波)
- 杜邦线若干,面包板可选
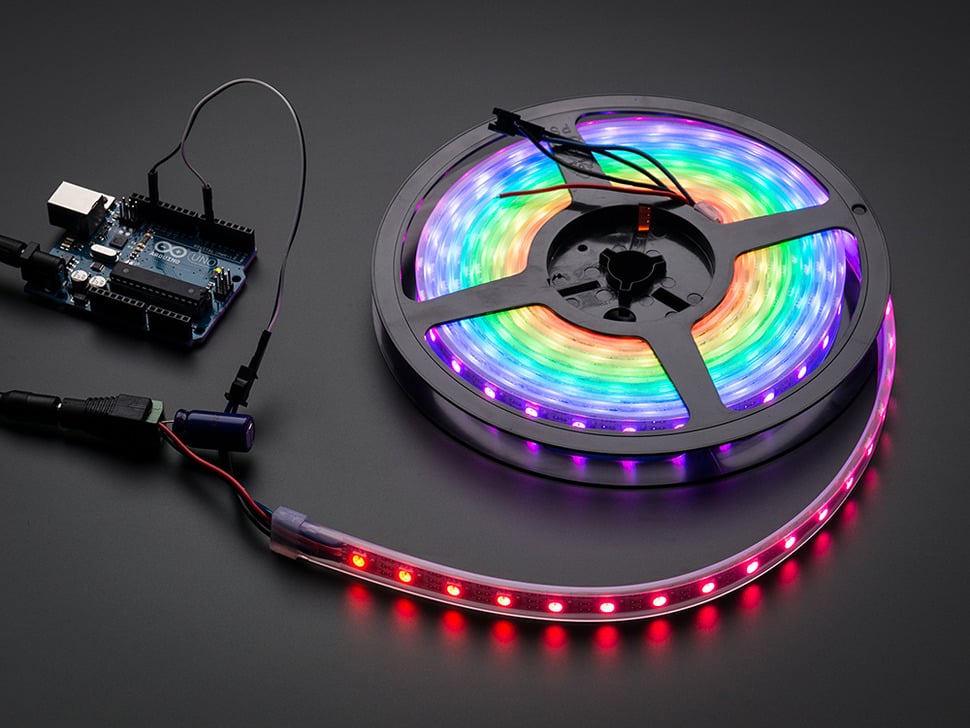
电阻和电容不是摆设。300Ω串联在数据线上保护首颗LED的数据端口,1000µF跨接在灯带供电端吸收浪涌。实际做过的人都知道,省掉这两样,首颗灯最容易挂。
接线——最容易翻车的环节
接线有一个铁律:共地。外部5V电源的GND、灯带的GND、Arduino的GND,三个必须连到一起。不共地,信号没有参考电平,灯带完全不亮。
具体接线:
- 外部5V电源正极 → 灯带5V(红色线)
- 外部5V电源GND → 灯带GND(白色/黑色线)同时连到Arduino的GND
- Arduino数字引脚D6 → 300Ω电阻 → 灯带DIN(绿色数据线)
- 1000µF电容正负极分别接灯带的5V和GND(注意电容极性,反了会炸)
灯带上有箭头标识数据方向。接反了灯不亮但也不会烧,翻过来重新接就行。
一个容易忽略的细节:不要从Arduino的5V引脚给灯带供电。Arduino板载5V regulator走USB最多给你500mA,10颗灯全白就接近这个数了。超过6颗灯,必须用独立电源。
供电计算——别拍脑袋选电源
WS2812B每颗LED全白60mA是个保守估值,实际做计划按这个数来不会翻车:
- 10颗LED × 60mA = 600mA → 5V/1A电源够用
- 30颗LED × 60mA = 1.8A → 至少5V/2A
- 60颗LED × 60mA = 3.6A → 需要5V/4A以上
灯带超过30颗,建议做"多点注入"——不要只从一头供电,每隔一段距离从电源拉一组5V/GND到灯带上。否则远端灯会发黄或闪烁,那不是代码问题,是铜箔走线扛不住大电流导致电压降。
写代码——Adafruit NeoPixel库
用Adafruit NeoPixel库,安装方法:Arduino IDE → 工具 → 管理库 → 搜"Adafruit NeoPixel" → 安装。
下面这段代码做了一个四色状态灯:绿灯常亮表示机器人正常运行,蓝灯表示待机,黄灯闪烁表示警告,红灯呼吸表示错误。通过串口发字符g/b/y/r切换状态。
#include "Adafruit_NeoPixel.h"

#define LED_PIN    6
#define NUM_LEDS   10

Adafruit_NeoPixel strip(NUM_LEDS, LED_PIN, NEO_GRB + NEO_KHZ800);

void setup() {
  Serial.begin(9600);
  strip.begin();
  strip.setBrightness(80);
  strip.show();
  Serial.println("LED State: g=green b=blue y=yellow r=red");
}

void loop() {
  if (Serial.available() > 0) {
    char cmd = Serial.read();
    switch (cmd) {
      case 'g':
        strip.fill(strip.Color(0, 255, 0));
        strip.show();
        break;
      case 'b':
        strip.fill(strip.Color(0, 0, 255));
        strip.show();
        break;
      case 'y':
        for (int i = 0; i < NUM_LEDS; i++) {
          strip.setPixelColor(i, strip.Color(255, 200, 0));
          strip.show();
          delay(300);
          strip.clear();
          strip.show();
          delay(300);
        }
        break;
      case 'r':
        breath(strip.Color(255, 0, 0), 2000);
        break;
      default:
        Serial.println("Unknown command");
    }
  }
}

void breath(uint32_t color, unsigned long period) {
  unsigned long start = millis();
  while (millis() - start < period * 3) {
    float progress = (float)((millis() - start) % period) / period;
    uint8_t b = (sin(progress * 3.14159 * 2) + 1) * 127;
    strip.fill(strip.Color(
      (uint8_t)(((color >> 16) & 0xFF) * b / 255),
      (uint8_t)(((color >> 8) & 0xFF) * b / 255),
      (uint8_t)((color & 0xFF) * b / 255)
    ));
    strip.show();
    delay(10);
  }
}
几个关键点解释一下:
NEO_GRB是大多数WS2812B的颜色顺序,如果你的灯红绿反了,换成NEO_RGB试试setBrightness(80)是软件亮度限制(0-255),不替代正确供电strip.fill()一次填满所有LED,setPixelColor(i, color)控制单颗- 呼吸效果用正弦函数算亮度,比线性渐变平滑得多
常见问题排查
做WS2812B项目遇到问题,大概率是电的问题不是代码的问题。按这个顺序排查:
- 灯全不亮 → 检查供电和共地
- 只有前几颗亮 → 可能是数据方向接反了,或者中间某颗灯的数据线断了
- 颜色不对 → 颜色顺序搞错了,换NEO_GRB或NEO_RGB
- 闪烁/乱闪 → 电源不够或电压降,加电容或做多点注入
- 用ESP32时好时坏 → 3.3V逻辑电平不够稳,加74AHCT125电平转换
- 首颗灯反复烧 → 数据线没串电阻,或电源有浪涌
最后说两句
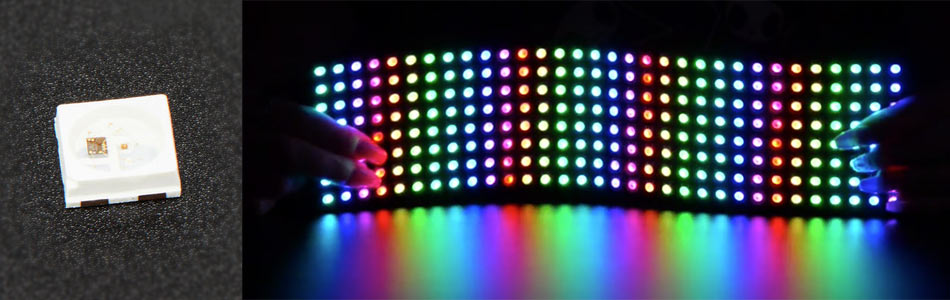
WS2812B这东西,几毛钱一颗灯,能给你的机器人加一整条状态反馈。8颗灯做一排进度条,16颗围一圈做表情,60颗做全彩灯效。代码简单,接线也不复杂,供电算对了就行。唯一要注意的是电源隔离——灯带的5V和Arduino的5V各走各的,只有GND连在一起。
如果你的机器人项目需要视觉反馈,这是性价比最高的方案之一。下一个实验可以试试用FastLED库做更复杂的光效动画,或者把灯带装到机器狗外壳上做跑马灯。










呼吸效果那段正弦函数算亮度的思路不错,比线性渐变好看太多
共地这个坑我踩过,灯全不亮折腾了一下午,最后发现就是GND没连
供电计算那段太实用了,之前直接用Arduino供电差点烧板子
WS2812B确实好用,我之前的桌面机器人项目就用了,代码比NeoPixel还简单