
玩 Arduino 稍微上点规模,就会撞上同一个问题:串口不够用。Uno 那颗 ATmega328 只有一组硬件 UART,占着 0 号和 1 号脚,既要连电脑看调试信息,又想接 GPS 模块、蓝牙模块、语音板,一个口根本分不过来。前面站里写过 USB 转串口芯片怎么挑、HC-05 蓝牙怎么接,这篇补上很多人卡住的下一步:口不够的时候,怎么用 SoftwareSerial 在普通数字脚上再"变"出串口来,多口一起用有什么讲究,以及什么情况下该换 AltSoftSerial。
先分清:硬件串口和软串口差在哪
硬件串口是芯片里专门的一块 UART 电路,自己按波特率收发字节,CPU 写完寄存器就可以去干别的,可靠性最高。pjrc 在讲串口方案时也是这个排序:能用硬件串口,先用硬件串口。
软串口是另一条路:用软件在任意数字脚上模拟串口时序。发送靠精确的延时逐位输出,接收靠引脚变化中断(PCINT)抓住起始位,再逐位采样还原字节。好处是脚随便挑、口可以开好几个;代价也写在官方文档里——SoftwareSerial 发送和接收不能同时进行,而且多个软串口实例同一时刻只有一个在收,性能和硬件串口没法比。
Arduino 官方在库描述里写明:可以开多个软串口,速度最高到 115200 bps。这是理论上限,实际能不能稳跑,后面专门讲。
SoftwareSerial 上手:构造、begin、read 三步
库随 Arduino IDE 自带,不用装。构造函数前一个参数是 RX(本板接收脚),后一个是 TX(本板发送脚),新手最容易把顺序接反。接线记住"交叉":本板 RX 接对方 TX,本板 TX 接对方 RX,GND 共地。
官方示例 SoftwareSerialExample 就是标准的双向透传写法,代码原样贴在这里(头文件写法按站点惯例用了引号形式,与尖括号写法在 Arduino 工具链下等价):
#include "SoftwareSerial.h"

SoftwareSerial mySerial(10, 11); // RX, TX

void setup() {
  // Open serial communications and wait for port to open:
  Serial.begin(57600);
  while (!Serial) {
    ; // wait for serial port to connect. Needed for native USB port only
  }


  Serial.println("Goodnight moon!");

  // set the data rate for the SoftwareSerial port
  mySerial.begin(4800);
  mySerial.println("Hello, world?");
}

void loop() { // run over and over
  if (mySerial.available()) {
    Serial.write(mySerial.read());
  }
  if (Serial.available()) {
    mySerial.write(Serial.read());
  }
}
逻辑很直白:begin() 定波特率,available() 看缓冲里有没有字节,read() 逐个取出来。write() 和 print() 跟硬件串口用法一致。把它跑起来,Serial Monitor 里敲什么,另一头的设备就收到什么,反之亦然。
RX 引脚挑 PCINT,缓冲只有 64 字节
第一个坑在引脚选择上。TX 是纯输出,随便哪个数字脚都行;RX 要靠引脚变化中断抓起始位,所以脚必须支持 PCINT。Uno、Mini、Nano 这类 ATmega328 板所有数字脚都支持,比较省心;但 Mega 和 Mega 2560 只有 10、11、12、13、50、51、52、53、62 到 69 这些脚能当 RX;Leonardo 和 Micro 更少,只有 8、9、10、11、14(MISO)、15(SCK)、16(MOSI)。这份清单就写在官方示例的注释里,接错脚的症状是发送正常、一个字节都收不到,先查这里。
第二个坑是缓冲。SoftwareSerial 的接收缓冲在头文件里定死了 64 字节(_SS_MAX_RX_BUFF),所有软串口实例共享这一套缓冲机制。如果 loop 里长时间不 read,缓冲满了之后新到的字节直接丢。库提供了 overflow() 来兜底:返回 true 说明发生过溢出,读一次这个标志位会自动清零。在轮询里顺手查一下,出问题时能少走很多弯路。
if (mySerial.overflow()) {
  Serial.println("SoftwareSerial buffer overflow!");
}
多软串口共存:listen 切换与丢数据的坑
SoftwareSerial 支持开多个实例,这是它比 AltSoftSerial 灵活的地方。但多个口不能同时收:begin() 之后默认最后一个初始化的实例在监听,想让谁收数据,就得显式调它的 listen();isListening() 用来查当前是谁在听;stopListening() 让出监听权。官方的 TwoPortReceive 示例把切换写得很清楚,loop 部分原样搬来:
void loop() {
  // By default, the last initialized port is listening.
  // when you want to listen on a port, explicitly select it:
  portOne.listen();
  Serial.println("Data from port one:");
  // while there is data coming in, read it
  // and send to the hardware serial port:
  while (portOne.available() > 0) {
    char inByte = portOne.read();
    Serial.write(inByte);
  }

  // blank line to separate data from the two ports:
  Serial.println();

  // Now listen on the second port
  portTwo.listen();
  // while there is data coming in, read it
  // and send to the hardware serial port:
  Serial.println("Data from port two:");
  while (portTwo.available() > 0) {
    char inByte = portTwo.read();
    Serial.write(inByte);
  }

  // blank line to separate data from the two ports:
  Serial.println();
}
配套的实例声明是 portOne(10, 11) 和 portTwo(8, 9),波特率都是 9600。切换的时机有讲究:监听切走的瞬间,另一个口正在到达的字节没人接,直接丢。示例注释里给的原则是"挑一个逻辑上的空档再切",比如一段预期传输结束、缓冲读空的时候。两个设备都高频上报的话,这种轮询式收法天然会丢数据,得换方案。
波特率这边还有一层坑:115200 的官方上限和"实际能不能用"是两回事。pjrc 文档里有个很直观的实验:Serial Monitor 输入 "Goodnight",程序把它从硬件串口 57600 收进来、同时用软串口往 pin 3 以 4800 发出去,结果 pin 3 上只出来 "Goot","dnigh" 六个字节全丢了。原因是 SoftwareSerial 发一个字节时要关中断整整 10 个 bit 时间,57600 波特率下相当于 174 微秒,这期间硬件串口只靠 UART 寄存器兜着,而寄存器只存得下两个字节,后面的自然挤丢。
这也是 SoftwareSerial 和 AltSoftSerial 最本质的差别:SoftwareSerial 给其他库造成 10 个 bit 时间的中断延迟,AltSoftSerial 只造成 2 到 3 微秒。所以经验法则是:接低速设备(9600 及以下)用 SoftwareSerial 很稳;要跑高波特率、或者同板还有其他对中断敏感的库,就认真考虑换库。
AltSoftSerial:定时器方案值不值得换
AltSoftSerial 是 pjrc 出的替代方案,用一颗 16 位硬件定时器的比较捕获来做收发,可以同时收发,16MHz 的 AVR 上最高 31250 波特率(Teensy 3.2 上能到 400000)。代价有两个:一是占掉一颗 16 位定时器,连同依赖这颗定时器的 PWM 脚一起报废——Uno 上固定 TX 9、RX 8,10 号脚的 analogWrite 不能再用;Mega 上是 TX 46、RX 48,44、45 脚 PWM 报废。二是引脚焊死不能挑,一块板子只能开一个实例。
用法比 SoftwareSerial 还简单,官方示例原样贴出:
#include "AltSoftSerial.h"

AltSoftSerial altSerial;

void setup() {
  Serial.begin(9600);
  Serial.println("AltSoftSerial Test Begin");
  altSerial.begin(9600);
  altSerial.println("Hello World");
}

void loop() {
  char c;

  if (Serial.available()) {
    c = Serial.read();
    altSerial.print(c);
  }
  if (altSerial.available()) {
    c = altSerial.read();
    Serial.print(c);
  }
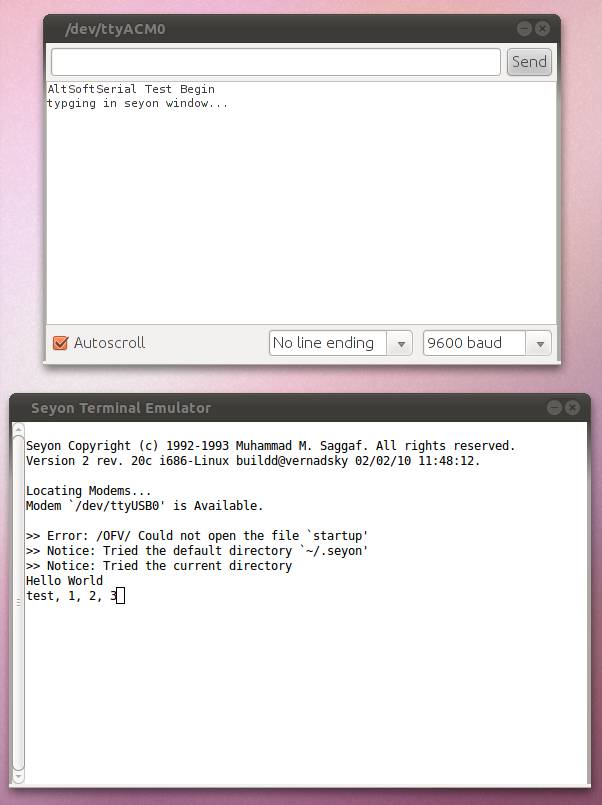
}
pjrc 还给了三口共存(硬件串口 + AltSoftSerial + SoftwareSerial)的搭配思路:SoftwareSerial 给其他库拖 10 个 bit 时间的延迟,所以它该接需要高波特率的那台设备,别用在低速口上拖累大家;硬件串口接收能忍 20 个 bit 时间,波特率别超过 SoftwareSerial 的两倍;AltSoftSerial 只能忍约 1 个 bit 时间,波特率要压到 SoftwareSerial 的十分之一以下。三个口的速率按这个比例错开,就能一起稳定干活。
选型收个尾:
- 偶尔透传调试、低速设备(9600 级别):SoftwareSerial,脚随便挑,最省事。
- 需要同时收发、波特率上万:AltSoftSerial,接受引脚固定和丢一颗定时器。
- 真要多口常驻:硬件串口优先,软串口做补充,速率按上面的比例错开。
软串口本质是在"没有硬件"的条件下用 CPU 换来的通信口,理解了它靠中断和延时凑时序这一点,那些丢字节、收不到数据的怪问题就都有了解释。周末把 GPS 模块接到 8、9 脚上试试,思路就顺了。










请问两个软串口都接 9600 的设备,轮流 listen 会不会还是丢数据?设备是每秒上报一次的传感器。
AltSoftSerial 引脚固定这点确实烦,但换了之后稳定多了,9 号 8 号脚焊死就焊死吧。
这篇把我上个月踩的坑全说中了。当时给 Uno 接 GPS 模块,随手挑了 4 号脚当 RX,发送一切正常就是收不到一个字节,折腾了整整一个晚上才在文档角落发现 Mega 以外的板子也有引脚限制这回事。后来才知道 Leonardo 系列能当 RX 的就那么几个脚。文章里官方示例注释那段清单真的要存下来,接软串口之前先对一遍,能省两小时。另外 64 字节缓冲那条也提醒得好,我跑 NMEA 输出的时候 overflow 是真出现过,加了判断之后排查思路清晰多了。
"Goodnight"变"Goot"那个实验太形象了,一下子就明白为啥高波特率下软串口老丢字节。