
按键明明按了,灯却没反应,串口也不打印——很多新手第一次遇到这种问题,都会怀疑接线接错了。其实更常见的原因是程序正在 delay 里"睡死",loop 根本腾不出眼睛看按键。这事有个标准解法,叫外部中断。最近我把 DroneBot Workshop 那篇讲 Arduino 中断的教程从头到尾理了一遍,把新手最容易犯嘀咕的几个点整理成这篇:哪些脚能接中断、ISR 怎么写才不踩坑、按键抖动又是怎么回事。
中断是什么:硬件来"敲门",不用死等
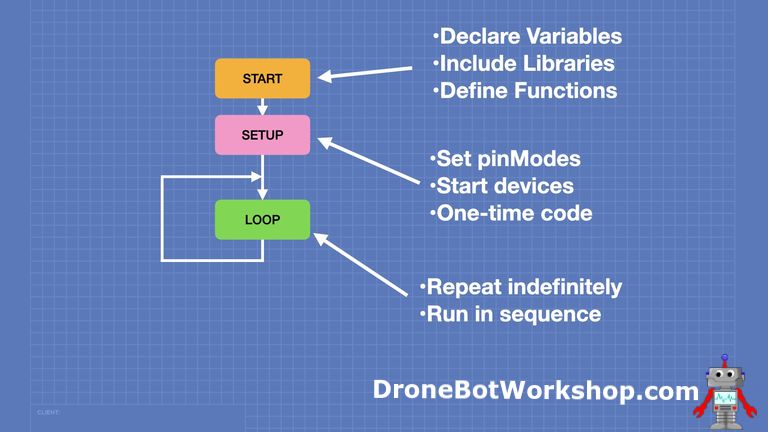
先看普通程序的走法。Arduino 程序从 setup() 进门,然后 loop() 一圈一圈永远转下去,所有事情都得排队挨个来。假如 loop 里写了个 delay(5000),那这 5 秒里程序对按键就是全聋状态,你按一百次它也装没听见。
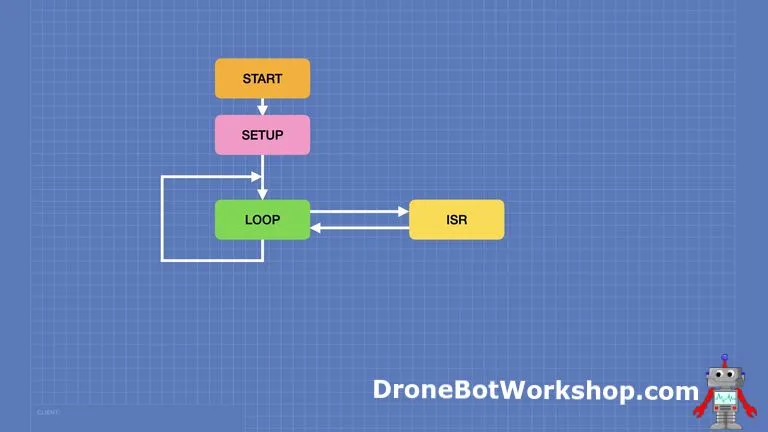
中断就是给硬件留的一条"插队"通道:引脚上的电平一有动静,CPU 会把手头 loop 的活先撂下,跳去执行你指定的那段小函数,做完再回来接着转。放到机器人项目里,这条通道就是给急停按钮、限位开关这类"必须马上知道"的信号专用的,主程序再忙也不能把它们晾在一边。下面两张图的差别很直观——第二张图里多了一个 ISR 盒子,loop 跑到一半也能被它拽走。
哪些引脚能接外部中断:Uno 只有 2 和 3
这是新手最先要查清的事:不是每个脚都配得上中断。以最常见的 Arduino Uno 为例,真正能做硬件外部中断的只有两个脚——D2 对应中断向量 0(INT0),D3 对应中断向量 1(INT1)。接线时别顺手把按键插到 D5 上,然后纳闷为什么没反应。
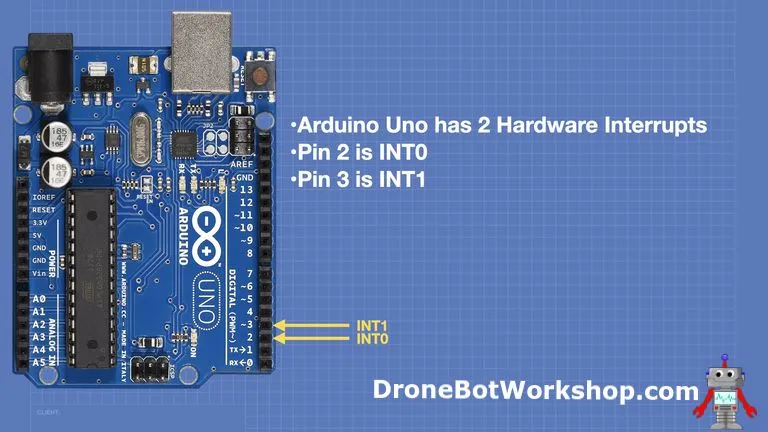
也不是所有板子都这么抠,教程里特意提了一句:有些板子的硬件中断脚要多得多,换板子第一件事就是查中断脚分布在哪。另外 Uno 还有条备胎路,叫 Pin Change Interrupt(引脚变化中断),差不多把 ATmega328 的 20 个脚都划了进来,分三个组——Port B 管 D8 到 D13,Port C 管 A0 到 A5,Port D 管 D0 到 D7。代价是它只认"变化"这一种触发,而且要直接操作寄存器,写法陡得多,新手阶段知道有这么回事就行。
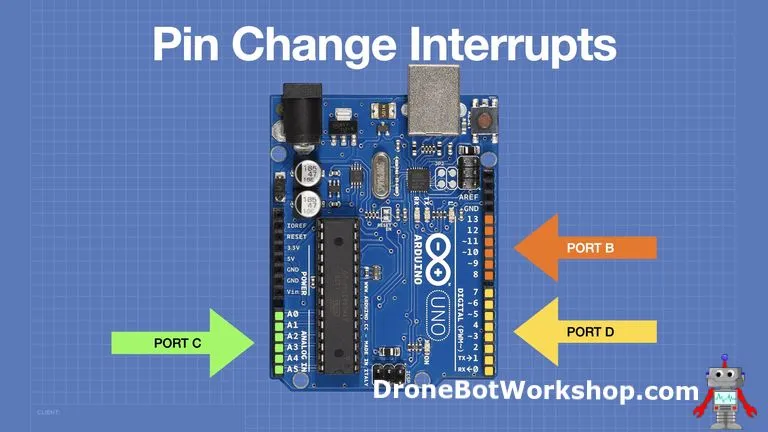
顺带说个查资料的笨办法,我自己踩过:搜"Arduino 中断引脚"出来的结果可能说的是 Mega 或者别的板子,和 Uno 对不上号。看任何引脚表之前先确认它说的是哪块板,板子型号差一个字母,引脚分布可能就完全是两回事。
attachInterrupt:三个参数和四种触发模式
外部中断的入口就是一行 attachInterrupt,教程给出的标准写法是:
attachInterrupt(digitalPinToInterrupt(pin), ISR, Mode)三个参数各有讲究。第一个是中断向量号,注意它不是引脚号,所以官方推荐用 digitalPinToInterrupt() 把引脚号现场换算过去,代码换块板子也能照用。第二个是 ISR 的函数名。第三个是触发模式,一共四种:RISING 是低变高的瞬间触发,FALLING 是高变低的瞬间触发,CHANGE 是只要变就触发,LOW 则是低电平期间一直触发。
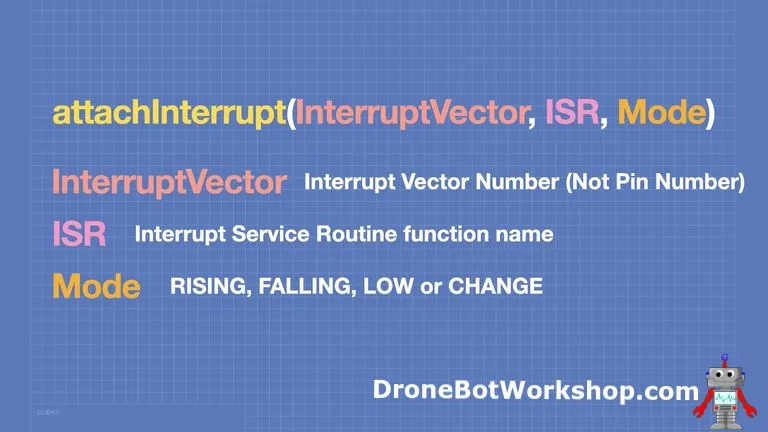
四种模式怎么选,看信号长什么样:数脉冲选 CHANGE 最省心,水平触发选 LOW,抓"按下"这个动作选 FALLING。按键接 INPUT_PULLUP 时,脚被内部上拉固定在高电平,按下才接地变低,所以按键中断基本都选 FALLING。要是接法反过来,用电阻下拉、按下接高电平,那就该换 RISING,照抄别人的代码前先看一眼人家怎么接的线。
ISR 三条铁律:短、无参数、禁 delay
中断服务函数(ISR)的规矩和普通函数不一样。第一,它不能收参数,也没有返回值。第二,它必须快,教程原话是"非常非常快"——你永远不知道它会在 loop 的哪一步被叫走,占着不放,主程序就要出乱子。
第三,一堆好东西在 ISR 里都不能碰:delay() 不行,millis() 也不行,Serial 打印别想。想在 ISR 和 loop 之间传消息,只能用全局变量,而且必须加 volatile 修饰——不加的话编译器可能自作聪明把它优化掉,loop 会读到一个永远不变的旧值。
volatile 这词第一次见容易犯嘀咕,说白了就是告诉编译器:"这个变量随时会被中断改掉,别替我做优化"。不加它,编译器看 loop 里没人改这个变量,就把读值塞进寄存器反复用,ISR 改了也白改。加一个 volatile 只要几个字符,能省掉一晚上查不出来的玄学故障,这买卖划算。所以 ISR 里只干最要紧的事:改一个标志位、翻转一个状态,剩下的全交回 loop 去慢慢做。
按键实验:轮询版消抖和中断版对比
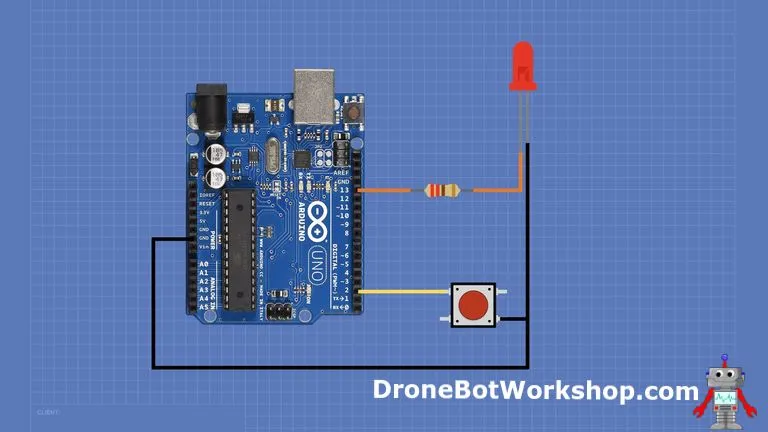
实验很简单:按键接 D2,LED 接 D13。教程先给了轮询版,loop 里不停调 checkSwitch(),发现按键按下就用 delay(200) 挡一下再做翻转——这个 delay(200) 就是软件延时消抖,等机械触点弹稳了再认账。
/*
  LED Toggle
  led-toggle.ino
  Use pushbutton switch to toggle LED

  DroneBot Workshop 2022
  https://dronebotworkshop.com
*/

// Define LED and switch connections
const byte ledPin = 13;
const byte buttonPin = 2;

// Boolean to represent toggle state

volatile bool toggleState = false;

void checkSwitch() {
  // Check status of switch
  // Toggle LED if button pressed

  if (digitalRead(buttonPin) == LOW) {
    // Switch was pressed
    // Slight delay to debounce
    delay(200);
    // Change state of toggle
    toggleState = !toggleState;
    // Indicate state on LED
    digitalWrite(ledPin,toggleState);
  }
}

void setup() {
  // Set LED pin as output
  pinMode(ledPin, OUTPUT);
  // Set switch pin as INPUT with pullup
  pinMode(buttonPin, INPUT_PULLUP);
}

void loop() {

  // Check switch
  checkSwitch();

}
问题出在下一版实验:往 loop 里塞一个 delay(5000) 模拟耗时任务,按键立刻失灵,因为程序大部分时间都在 delay 里,checkSwitch 根本轮不到跑。教程用这个对比把轮询的死穴演示得很直白。
改用中断后,setup 里一行 attachInterrupt(digitalPinToInterrupt(buttonPin), checkSwitch, FALLING) 就把 D2 交给了中断,loop 里哪怕照样 delay(5000),按键照样即按即响应。注意 ISR 里原来的 delay(200) 消抖被整个删掉了——原因前面说过,ISR 里不许 delay。
/*
  LED Toggle with Delay & Interrupt
  led-toggle-interrupt.ino
  Use pushbutton switch to toggle LED with interrupt

  DroneBot Workshop 2022
  https://dronebotworkshop.com
*/

// Define LED and switch connections
const byte ledPin = 13;
const byte buttonPin = 2;

// Boolean to represent toggle state

volatile bool toggleState = false;

void checkSwitch() {
  // Check status of switch
  // Toggle LED if button pressed

  if (digitalRead(buttonPin) == LOW) {
    // Switch was pressed
    // Change state of toggle
    toggleState = !toggleState;
    // Indicate state on LED
    digitalWrite(ledPin, toggleState);
  }
}

void setup() {
  // Set LED pin as output
  pinMode(ledPin, OUTPUT);
  // Set switch pin as INPUT with pullup
  pinMode(buttonPin, INPUT_PULLUP);

  // Attach Interrupt to Interrupt Service Routine
  attachInterrupt(digitalPinToInterrupt(buttonPin),checkSwitch, FALLING);
}

void loop() {

  // 5-second time delay
  Serial.println("Delay Started");
  delay(5000);
  Serial.println("Delay Finished");
  Serial.println("..............");
}
这就引出按键抖动的问题。机械按键闭合的一瞬间,里面的金属触点会来回弹跳,电平实际是"低-高-低-高"乱抖几下才稳住,这段时间虽然只有几毫秒到几十毫秒,但对中断来说够触发好几次了,理论上一次按键可能翻转好几回。轮询版靠 delay(200) 把这段抖动窗挡掉,中断版没有这道挡板,抖动的影响就更显眼。
通用的补救思路是记时间戳:每次触发先看和上一次隔了多久,隔得太近就当抖动丢掉,这就是所谓 millis 方案的骨架——把上一次触发的时间存在全局变量里,两次触发间隔小于 200 毫秒左右就不理。教程评论区也有读者给出在 ISR 里用 millis 比较时间窗的写法,不过这种玩法和教程自己定的"ISR 里不能用 millis"是顶牛的,照抄前先知道这点争议。
想在这个基础上再玩一步,把 ISR 里的 toggleState = !toggleState 换成给一个 volatile 的计数变量加一,loop 里读出来打印,就是一个最朴素的按键计数实验,改动只有一行。
写在最后:中断解决的是"主程序忙不过来还得响应按键"的问题。把三条铁律记住——ISR 要短、不收参数、禁 delay——新手期大部分的坑都能避开。Uno 上先把 D2、D3 这两个脚用熟,哪天真不够用了,再去碰 Pin Change Interrupt 那套寄存器写法也不迟。










试了一下教程里那个中断版草图,loop 里 delay(5000) 照样按一下翻一下灯,这个对比给我看明白了轮询和中断的差别。之前一直以为 delay 只是让灯闪慢点,原来整条 loop 都停着,难怪按键老失灵。volatile 那段也解了我一个老疑惑,之前抄别人代码看到 volatile 都直接忽略,现在知道不加它变量真会被编译器优化掉。
INPUT_PULLUP 按下变低选 FALLING,这句值一个赞,我当年就是接反了还在怪板子
请问 D2 D3 被占了怎么办,板子上有别的脚能直接 attachInterrupt 吗?还是只能去碰文末说的那个 Pin Change?
消抖那段写得实在,评论区 millis 那个写法我以前也抄过,能用但确实和 ISR 禁 millis 矛盾,作者能点出这层争议挺难得