
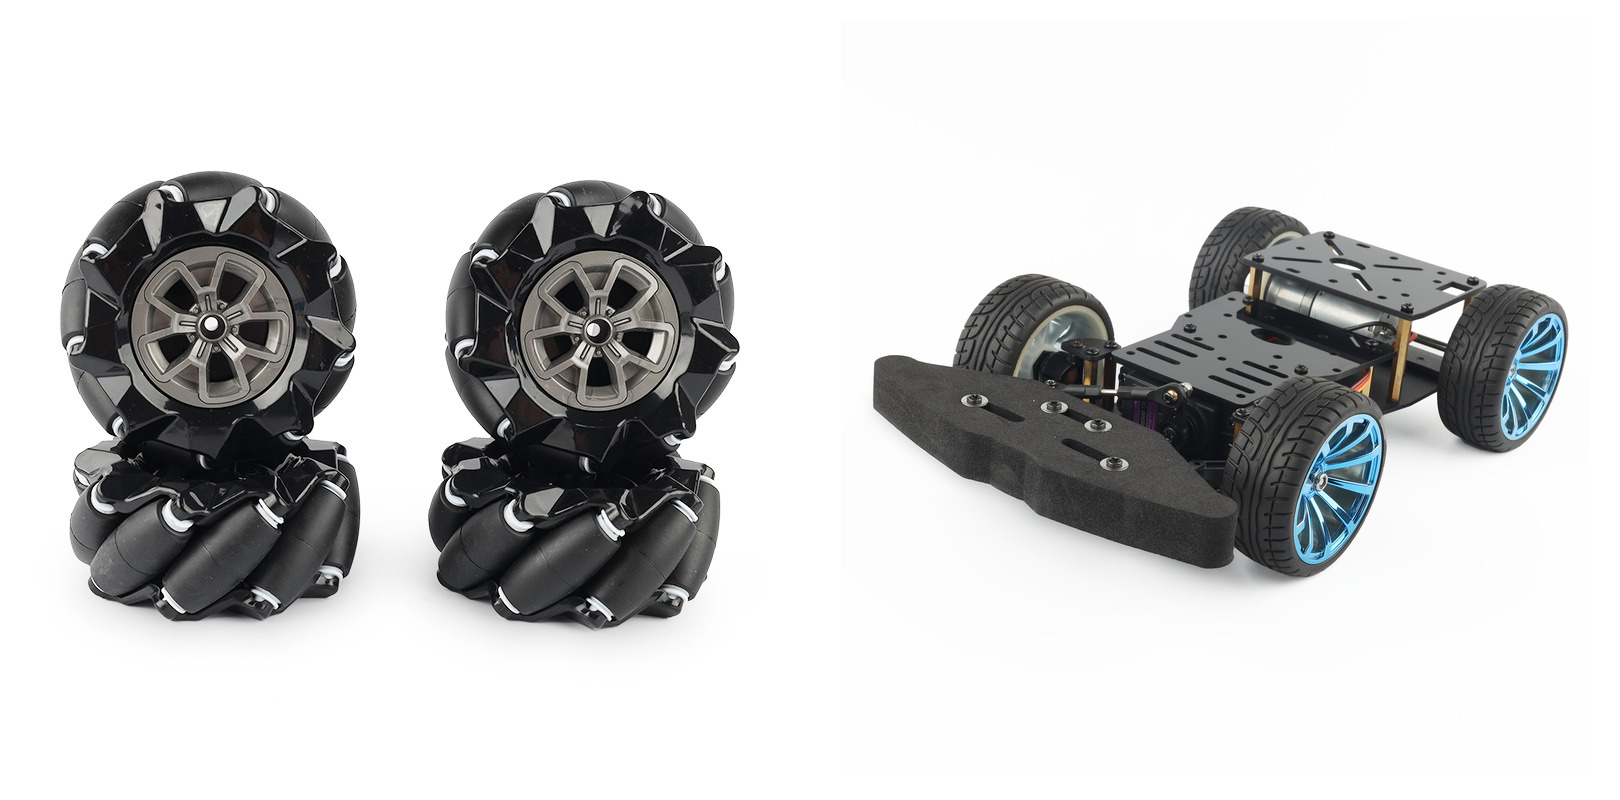
选底盘是移动机器人第一个要做的决定
做移动机器人,第一步就是选底盘方案。轮式底盘是最常见的选择,但"轮式"本身还分很多种。其中玩家圈讨论最多的两种是麦克纳姆轮(Mecanum Wheel)全向移动底盘和阿克曼转向(Ackermann Steering)底盘。这两种方案在运动特性、控制难度、适用场景上差别很大,选错了后面会走很多弯路。
麦克纳姆轮底盘的特点是全向移动,能横着走、斜着走、原地旋转,自由度极高。阿克曼转向底盘的特点是结构和汽车一样,前轮转向后轮驱动,高速稳定性好,但转弯半径大。两者没有绝对的好坏,关键看你的机器人要在什么场景下工作。
麦克纳姆轮:全向移动的代价
麦克纳姆轮的核心设计是在轮子外圈布置了一圈45度倾斜的小滚子。四个麦克纳姆轮按特定方向安装(通常呈X型或H型排列),通过控制每个轮子的转速和方向,就能实现任意方向的平移和旋转。运动学模型是四轮独立控制,用逆运动学把期望的底盘速度分解成四个轮子的转速。
优点是机动性极强,狭窄空间里特别好用。缺点是成本高(一套四个轮子几百到上千)、效率低(滚子滑动摩擦大,续航打折)、控制复杂(需要精确的四轮协调),而且在光滑地面上滚子容易打滑。做室内服务机器人、仓储搬运机器人、比赛用的全向移动平台,麦克纳姆轮是好选择。做户外巡航、长距离移动,它不太合适。
阿克曼转向:像汽车一样开车
阿克曼转向的设计来自汽车工程。前轮负责转向,两个前轮通过连杆机构保证内侧轮转角大于外侧轮,让所有轮的轴线交于一点,减少轮胎磨损。后轮负责驱动。控制上就是方向盘(转向舵机)加油门(驱动电机),和开车一模一样。
优点是高速稳定性好、结构简单、成本低、容易上手。缺点是转弯半径大(不可能原地转)、低速时转向不灵活、控制模型比差速驱动复杂。做自动驾驶小车、户外巡检机器人、仿真真实车辆运动的平台,阿克曼转向是标配。做室内灵活移动、狭窄空间作业,它不如差速或麦克纳姆轮。
怎么选:看你的场景需求
如果你的机器人主要在室内工作,空间有限,需要频繁转向和横移,选麦克纳姆轮。如果你的机器人需要在户外跑,追求速度和稳定性,或者你想做一辆仿真汽车,选阿克曼转向。如果是中等复杂度、室内外都要跑,可以考虑折中方案:普通差速驱动(两轮独立+万向轮),兼顾灵活性和简单性。
控制层面,麦克纳姆轮需要理解四轮逆运动学,阿克曼转向需要理解自行车模型和转向几何。两者都可以用ROS2的nav2做导航,但参数配置差别很大。建议先从一种方案入手做透,不要一开始就想着全都要。










麦克纳姆轮贵是真的贵,一套好点的轮子要七八百。不过横移的爽快感也是真的爽。
我觉得还得加一个选项:履带底盘。户外泥地草地只有履带能跑。
做ROS2导航的话,两种底盘都能用nav2,但配置差别很大。麦克纳姆轮要用omni方向的速度命令,阿克曼要用类似自行车模型的运动学。我两种都调过,麦克纳姆轮的参数调试工作量大概是阿克曼的两倍,主要是全向移动时各轮协调的参数不好找。建议新手从阿克曼或差速开始,别上来就麦克纳姆。