
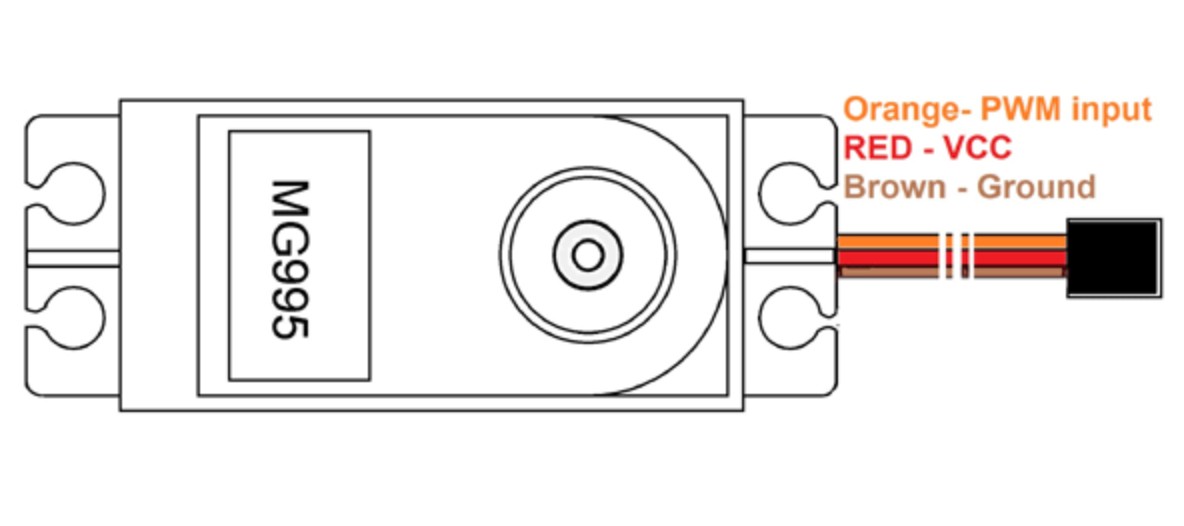
先认清它身上那三根线,这一步错了后面全乱。MG995 是标准三线舵机,线的颜色和功能一般是固定的:棕黑那根是地线(GND),红色那根是电源正极(VCC,接 +5V 到 +7.2V),橙黄那根是信号线(PWM,接单片机的一个数字脚)。注意不同批次颜色可能略有差异,动手前最好跟卖家确认一下,或者用万用表通断档量一量,别凭感觉硬插,接反电源和地线会直接把舵机内部的控制板烧掉,救不回来。
第一个坑也最关键:千万别把 MG995 接到 Arduino 板子上的 5V 引脚。很多教程拿小舵机 SG90 直接插 5V 没问题,但 MG995 完全不是一回事。SG90 满载电流也就两百毫安上下,而 MG995 正常转动就能拉到几百毫安,堵转的瞬间电流能冲到 2 到 2.5 安培。Arduino UNO 那个板载 5V 稳压器的输出能力大概只有 500 到 800 毫安,你让一只饿虎从一根细水管里抽水,结果必然是电压被瞬间拉崩,板子里的单片机跟着欠压重启,表现出来就是"舵机一转板子就断连复位"。这就是网上那个经典翻车现场。
正确做法是给舵机单独准备一路电源。掏出你的 5V 或 6V 电源,电流余量给足一点,至少 2A 起步,如果后面要同时带好几只舵机,就往 5A 以上算。5V 更稳妥,6V 能榨出 MG995 标称的 12kg.cm 扭矩、动作也更快,但发热和电流都会大一些,这两档都行。接线要点是:舵机红线接独立电源正极,地线既接独立电源负极、又跟 Arduino 的 GND 接在一起,让两边"共地"。这一步特别重要,信号线和地是同一个参考系,不共地的话信号不稳,舵机会乱抖甚至完全不动。电源正极不要接到板子 5V 上。
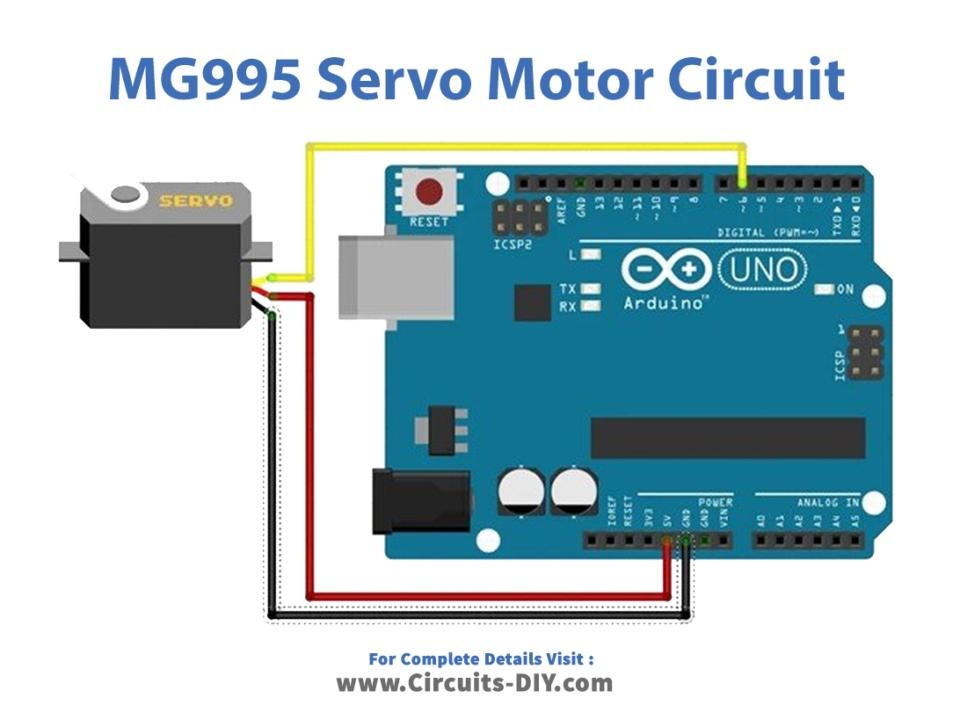
如果抖动还有残留,就在舵机电源的两根线上就近并一个 470 到 1000 微法的电解电容,正负极别接反。这个电容相当于一个小的能量水池,能把舵机换向瞬间的电流尖峰吸收掉,防止电压瞬间塌陷,是解决"莫名抽搐"最管用的一招。另外电压别贪高,MG995 上限是 7.2V,有人图省事直接上充满电的 2S 锂电池(8.4V),结果没几分钟舵机就烧了。想用锂电池,中间一定加一个 6V 的稳压模块(BEC)再喂给舵机。
信号线接法很简单,接到支持 PWM 的数字脚就行,比如 UNO 的 9 号脚。驱动代码用 Arduino 自带的 Servo 库,几行就能跑起来:先 include 库,再给舵机对象指定信号脚,然后在 loop 里让它来回转。有个小细节值得注意,attach 的时候可以顺手把脉宽范围写进去,比如 attach(9, 500, 2500),这样能让它把约 180 度的行程用全,动作更跟手。
我把这几个常见问题归了个自查表,出问题先按顺序看:舵机不转但一直在嗡嗡叫,九成是供电不足,换大电流电源或加电容;一转就重启,多半是拿了板载 5V 取电,马上改成独立电源加共地;乱转或者转得不对,先查信号脚是不是带 PWM 的,再查有没有共地;发热严重、动作发烫,通常是负载太重或者写了超过 180 度的角度,把机械负载减一减、角度范围收紧一点就好。
总结下来就一句话:MG995 不难搞,难的是把电喂够、把地共好。电源独立、电流给足、地线相连、电压别超 7.2V,这四个要点做到,你的舵机项目基本就稳了。下一只舵机再抖,就先别怀疑舵机本身,回头看看你给它喂的电。






470到1000微法的电解电容,正负极千万不能接反,接反会炸的,新手注意下。
三根线其实没啥技术含量,这货真正难搞定的是供电那一关。楼主把共地这点抓得很准,新手九成会栽在这。
收藏了,回头照着把那只MG995的供电重新整整,现在还是抖得我不敢用。
以前真是被MG995虐惨了。刚开始不懂,直接插到UNO的5V引脚上,一动就重启,我还以为是舵机坏了,来回换了好几个,后来才知道是电压被拉崩了。按楼主说的单独上个电源、把地一起,瞬间就好了。我再补一句,用并联电池的话记得加6V的BEC,电流余量给足,我踩过8.4V直上把舵机烧掉的坑。